ヒューマノイド(48ページ中29ページ目)

フィジカルAI搭載ヒューマノイド開発へ、AVITAとBooster Roboticsが協業開始 画像
ロボット

フィジカルAI搭載ヒューマノイド開発へ、AVITAとBooster Roboticsが協業開始

AVITA株式会社は、Booster Robotics Co., Ltd.とMoU(基本合意書)を締結し、協業を開始したと発表しました。

ノジマのロボットショールーム「MIRAI ROBO SQUARE」オープンセレモニーを現地取材 画像
ロボット

ノジマのロボットショールーム「MIRAI ROBO SQUARE」オープンセレモニーを現地取材

2026年2月19日、家電量販店大手の株式会社ノジマは、東京・品川に同社初となるロボットショールーム「MIRAI ROBO SQUARE(ミライロボスクエア)」をグランドオープンしました。

X-Humanoid、汎用エンボディドAIを活用したオープンな汎用ロボット基盤を発表 画像
ロボット

X-Humanoid、汎用エンボディドAIを活用したオープンな汎用ロボット基盤を発表

北京ヒューマノイドロボットイノベーションセンター(以下、X-Humanoid)は、最新の汎用ロボットプラットフォーム「Embodied Tien Kung 3.0」を正式に発表した。

ヒューマノイドの国際産業の最前線をつなぐ「Humanoids Summit」東京で開催へ 石黒教授や尾形理事長が登壇 画像
ロボット

ヒューマノイドの国際産業の最前線をつなぐ「Humanoids Summit」東京で開催へ 石黒教授や尾形理事長が登壇

ヒューマノイドとフィジカルAI(エンボディドAI)にフォーカスした国際的テクノロジーイベント国際イベント「Humanoids Summit」のアジアラウンド、「Humanoids Summit Asia 2026」が東京で5月28日(木)~29日(金)に開催される。

Unitree、今度は複数台のヒューマノイドが完全同期!超高度なカンフー技+ロボット群制御の高い技術力に驚きの声 画像
ロボット

Unitree、今度は複数台のヒューマノイドが完全同期!超高度なカンフー技+ロボット群制御の高い技術力に驚きの声

中国を拠点とするUnitreeは2026年2月17日(火)、春節ガライベントにおいて、数十台のヒューマノイドロボットG1による世界初の完全自律集団カンフーパフォーマンスを実現したことを発表した。

フィジカルAI領域へ本格参入、AVITAがエーラボを子会社化・石黒浩氏登壇のイベントも予定 画像
ロボット

フィジカルAI領域へ本格参入、AVITAがエーラボを子会社化・石黒浩氏登壇のイベントも予定

AVITA株式会社は、アンドロイドロボット開発を手がける株式会社エーラボの全株式を取得したと発表した。

産業用AIヒューマノイドの開発舞台裏を動画で公開 数ヶ月で開発、小売業/自動車製造/電子機器製造向けを提案 画像
ロボット

産業用AIヒューマノイドの開発舞台裏を動画で公開 数ヶ月で開発、小売業/自動車製造/電子機器製造向けを提案

イギリスのスタートアップ企業Humanoidは、7ヶ月でヒューマノイドロボットを構築し、次作をわずか5ヶ月で完成させる取り組みについて説明する動画を、2026年2月14日に公開しました。

XPENGヒューマノイド「IRON」午年にちなんで馬と2ショット 画像
ロボット

XPENGヒューマノイド「IRON」午年にちなんで馬と2ショット

中国の電気自動車メーカー XPENG は2026年2月12日に、YouTubeで「IRON’s Warmest Wishes A Joyful Year of the Horse」という挨拶動画を公開しました。これに対する、視聴者の反応について本記事で紹介します。

ロボットがロボットを作る時代へ──Unitree工場動画に寄せられた声を総まとめ 画像
ロボット

ロボットがロボットを作る時代へ──Unitree工場動画に寄せられた声を総まとめ

Unitree Roboticsは、同社のエンボディドAIモデルが自社工場でロボットを製造している動画を公開しました。

倒れてもすぐ立ち上がる!EngineAIヒューマノイド「PM01」最新動画の反響 画像
ロボット

倒れてもすぐ立ち上がる!EngineAIヒューマノイド「PM01」最新動画の反響

中国を拠点とするEngineAIは2026年2月14日、ヒューマノイド「PM01」の最新動画を公開しました。本記事では、動画の内容を紹介しつつ、世界中の視聴者から寄せられている印象的なコメントもピックアップします。
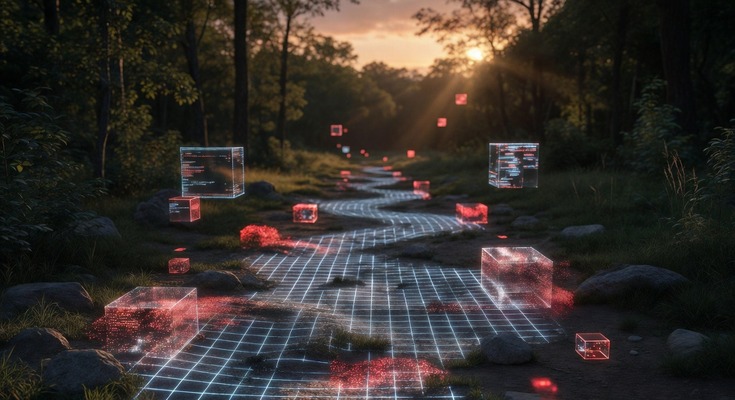
合成ネガティブで走破性学習を強化:屋外ロボットの安全判断、精度が飛躍的に向上【話題の最新論文】 画像
ロボット

合成ネガティブで走破性学習を強化:屋外ロボットの安全判断、精度が飛躍的に向上【話題の最新論文】

# SyNeTが拓く走破性学習:合成ネガティブで屋外ロボットの安全性を高める 自律走行ロボットが屋外の複雑な環境を安全に移動するためには、道が通れるかどうかを判断する「走破性(そうはせい)」の推定が重要です。カーネギーメロン大学のBomen
ロボスタ先端調査
ロボスタ先端調査
ロボット推論を1.76倍高速化:タスク依存で視覚トークンを賢く再利用する新手法【話題の最新論文】 画像
ロボット

ロボット推論を1.76倍高速化:タスク依存で視覚トークンを賢く再利用する新手法【話題の最新論文】

# VLAロボットを速く賢くする:適応的トークンキャッシュで推論1.76倍 ロボットが目で見た情報を理解し、言葉の指示に従って動く「視覚・言語・行動(VLA)モデル」が注目されています。VLAモデルはロボット操作で高い汎化性能を示す一方、推

ロボスタ先端調査
ロボスタ先端調査
  1. 先頭
  2. 前
  3. 10
  4. …
  5. 24
  6. 25
  7. 26
  8. 27
  9. 28
  10. 29
  11. 30
  12. 31
  13. 32
  14. 33
  15. 34
  16. …
  17. 40
  18. 次
  19. 最後
Page 29 of 48