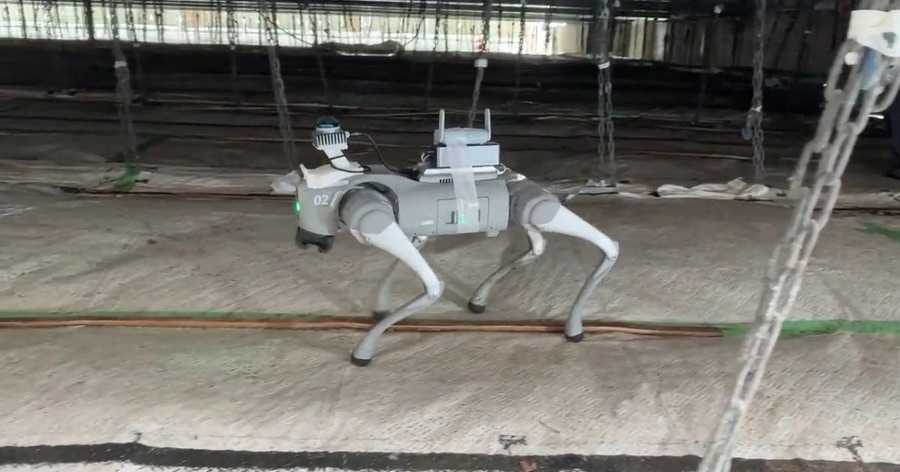
オリエンタル白石株式会社は、燈株式会社と共同で、2026年9月8日に吊り足場上で四足歩行ロボットの歩行AIに関する実証実験を実施したと発表した。障害物や細かな段差がある吊り足場上で、四足歩行ロボットが歩行AIを用いて自律歩行できることを確認したという。
オリエンタル白石は、建設現場や工場での生産性向上とウェルビーイングの実現に向けて、現場内を巡回する四足歩行ロボットの開発を進めている。今後も両社は、四足歩行ロボットによる現場内の自動巡回の達成に向けて共同で開発を続ける。
吊り足場という制約の多い環境が背景
橋梁や高速道路などのインフラ建設・補修工事では、吊り足場が多く使われる。吊り足場上は、低い天井、構造物と床材をつなぐチェーンやワイヤー、作業員の昇降口となる開口部など、作業環境に多くの制約がある。
さらに、日本の年平均気温の上昇傾向などを受け、建設現場では作業員の急な体調変化や熱中症のリスク管理が、これまで以上に重要な課題になっている。作業員の安全を確保するには現場の定期的な巡回が欠かせない。平坦ではなく天井が低いといった限られた空間でも柔軟に移動できる四足歩行ロボットで巡回体制を築き、安全管理の高度化につなげるのが今回の実証の狙いだ。
実証では3点を検証
実証実験は、実際の工事現場にある吊り足場上で行われた。歩行AIを搭載した四足歩行ロボットが、障害物や床面の起伏がある環境で倒れずに歩行できるかを検証している。具体的な検証は次の3点だ。
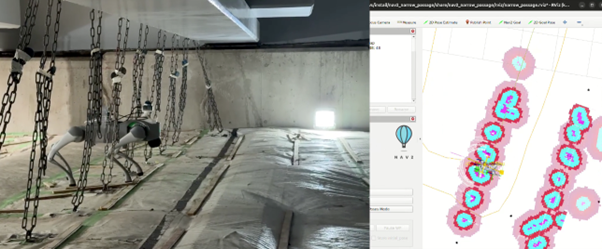
LiDARによる障害物の感知:吊りチェーンや現場備品などの障害物を認識できることを確認した。認識した障害物の情報をもとに、回避しながら経路計画を行っている。
歩行AIによる姿勢制御と自律歩行:ロボットがセンサーで自身の傾きや、足が床面から受ける反力を感知し、歩行AIによって姿勢を制御できることを確認した。そのうえで、姿勢を制御しながら、吊り足場上を転倒せずに自律歩行できたとしている。
障害物の引っかかりの自律解消:現場に敷設されたシートやケーブルがロボットの足に引っかかったことを、感知した情報から検知し、歩行AIが自律的に引っかかりを解消する行動を取ることを確認した。
これらの結果から両社は、制約のある吊り足場環境でも、四足歩行ロボットが歩行AIを使って自律歩行できると結論づけている。
使用したのは UnitreeのGo2
実証に使われたロボットは、Unitreeの「Go2」だ。寸法は幅31cm、高さ40cm、長さ70cmで、連続稼働時間は2時間とされている。
目指すのは「早期発見パトロールシステム」
今後は、今回の実証で得られたデータや知見をもとに、四足歩行ロボットによる現場巡回の実用化に向けた開発を進める。現場作業中に起こりうる作業員の体調不良を早期に検知し、深刻な事態を未然に防ぐ「早期発見パトロールシステム」の実現を目指すとしている。
ロボスタオンラインセミナー情報
ロボスタでは、国産のヒューマノイドや四足歩行ロボットの開発・量産を目指すHighlandersの増岡宏哉CEOをお招きし、オンラインセミナー「国産ヒューマノイド『N』量産と知能化への挑戦 Highlandersが描くフィジカルAIと実世界データ戦略」を10月22日(木)に開催します。
Highlandersは、三菱自動車の工場で活用するヒューマノイドロボットの共同開発と、京都製作所京都工場におけるHighlanders製品の量産化について協議を進め、2027年の早い時期の生産開始を検討しています。
また、ロボットを製造、物流、インフラなどの現場で稼働させ、視覚、力覚、触覚、遠隔操作などの実世界データを蓄積。そのデータを独自のフィジカルAI基盤モデルの学習に活用し、進化したAIを再びロボットへ展開する「データフライホイール」の構築を掲げています。
セミナーでは、国産ヒューマノイドの社会実装と量産、日本発のフィジカルAI産業の可能性などについて深掘りしていきます。ぜひご参加ください。
詳しくはこちら