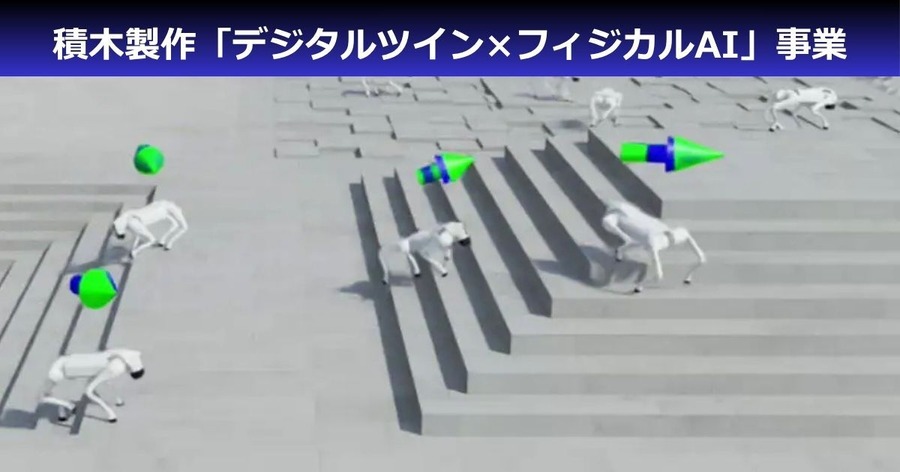
XRコンテンツを手がける積木製作は、デジタルツインを中核に、ロボティクス・AR/MR現場作業支援・VR訓練をつなぐ「デジタルツイン×フィジカルAI」事業を本格的に始動した。あわせて2026年11月4日、同社Webサイトに紹介ページを新設し、共同開発やPoC(概念実証)の相談受付を開始している。
「見る・体験する」から「動かす・運用する」へ
積木製作は、労働災害を疑似体験する「安全体感VRトレーニング」をはじめ、航空・鉄道・建設・製造・防衛など幅広い業種とXRコンテンツを開発してきた。生成AIの進化でデジタル空間のコンテンツはAIが生み出す時代を迎えつつある一方、建設現場や工場、空港・駅といった現実の空間には、安全の確保や人手不足への対応など、技術で解決すべき課題が多く残る。
同社はXR事業で培った3Dデータ構築の技術と現場への理解を生かし、デジタル空間で磨いた知見をフィジカル空間へ実装するフェーズへと事業を広げる。
廃校をフィジカルAIの実証実験フィールドに
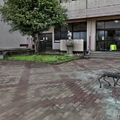
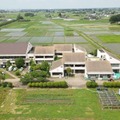
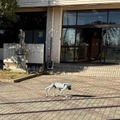
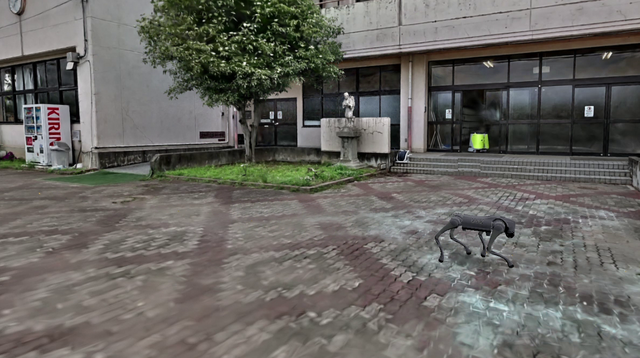
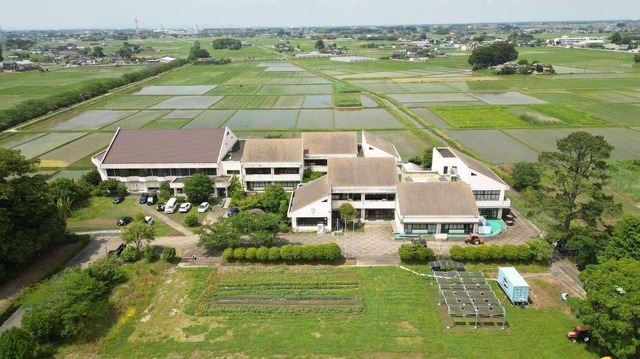
同社は、廃校になった小学校を利用した埼玉県春日部市の「春日部みどりのPARK」を、フィジカルAIの実証実験フィールドとして活用している。教室や廊下などの屋内から校庭まで、屋内外の空間を計測してデジタルツインを構築し、そのデジタルツイン上でのシミュレーションと、実機ロボットによる検証を同じ場所で行える環境だ。流れは次の3段階になる。
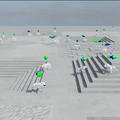
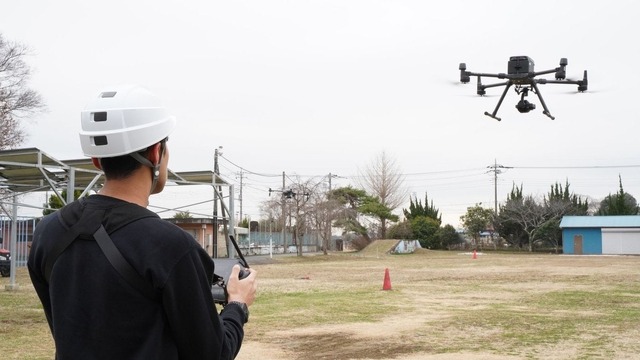
計測:ハンディLiDARで屋内外を3DGS(3D Gaussian Splatting)や点群として計測し、デジタルツインを構築する。時期を変えて繰り返し計測している
育成・シミュレーション:計測した実在の空間をNVIDIA Isaac Simに取り込み、Isaac Labで育てたロボットの走行・歩行をシミュレーションする
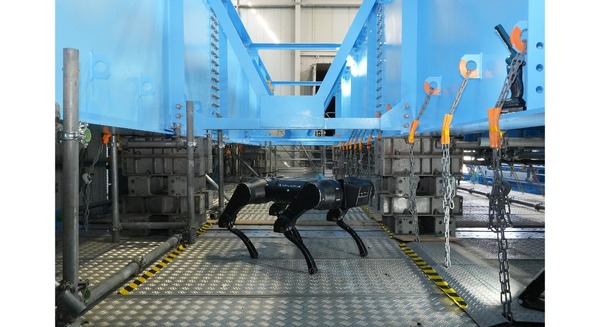
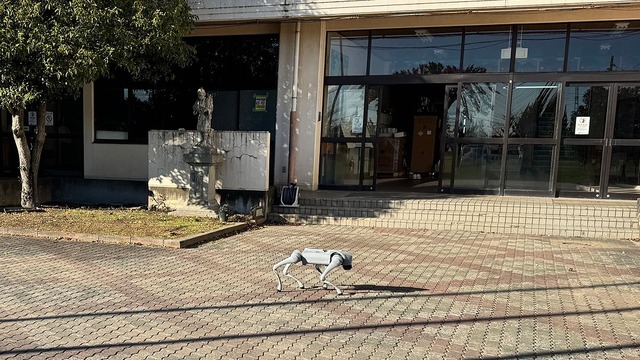
実機検証:自社で保有する四足歩行ロボットで、シミュレーションで確かめた動きを実際の空間で検証する
「デジタルツインでつくり、シミュレーションで確かめ、現場で動かす」までを一つの場所で回すことで、検証の速度を上げ、顧客の現場への導入前に課題を洗い出す狙いである。共同開発やPoCでは、顧客の機器やシナリオをこのフィールドで検証することも可能という。
Isaac Sim/Isaac Labによるロボットの育成とシミュレーション
同社は、ロボットの動きをデジタル空間で育て、物理シミュレーターで確かめてから実機へ移す工程を受託する。シミュレーション環境の構築から、ロボットの学習・検証までが対象となる。
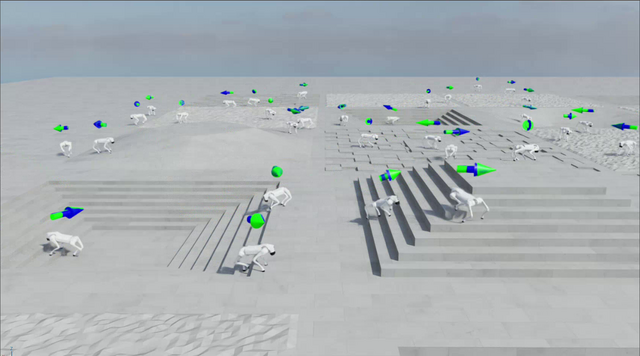
Isaac Labによる育成(強化学習):四足歩行ロボットの歩行を強化学習させ、平地の歩行から段差・階段の昇降までを習得させている。実機での通信の遅れを想定した条件で学習させるなど、シミュレーションで育てた動きを実機へ移すための工夫を重ねている
Isaac Simによるシミュレーション:Isaac Sim上にLiDARのエミュレーターを構築し、センサーのデータをROS2へ送って処理する。移動ロボットの走行・経路探索や、ROS2のナビゲーション機能と連携した四足歩行ロボットの自律移動を検証している
実在の空間を舞台にした走行:3DGSや点群で計測した空間をメッシュ化し、実在の空間でのロボットの走行シミュレーションを実現する。障害物やセンサーの欠損など、実機では試しにくい条件も仮想空間で繰り返し検証できる
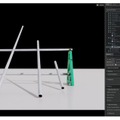
物理パラメーター設定ツールの開発:OpenUSD形式の設備モデルに、衝突判定・剛体・摩擦などの物理パラメーターを付与・変更するツールを開発し、現場の資材や設備の性質をシミュレーションに反映する取り組みを進める
OpenUSDのシーン・アセットを受託開発
計測と3Dデータ制作の技術を組み合わせ、工場・プラント・設備・建屋をOpenUSD形式のシーン・アセットとして制作する。Isaac SimをはじめOpenUSDに対応したツールで、そのまま開いて動かせる状態で納品するという。
制作はレーザースキャナーや3DGSによる現場の計測、計測データからの形状とテクスチャの作成、設備単位での構造化、摩擦係数・質量・反発係数・衝突判定の形状の設定(扉や装置の可動部には関節を定義)、シーンの構築と納品という流れである。
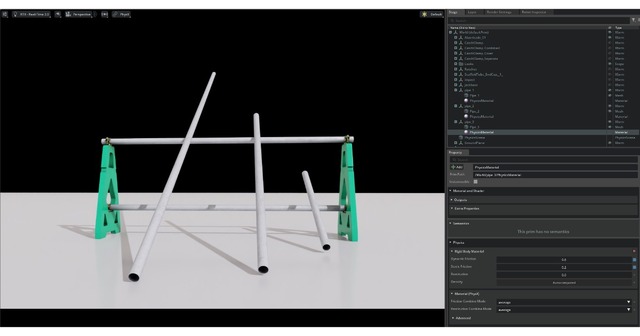
一度作ったシーン・アセットは、デジタルツイン、ロボットのシミュレーション、AI学習用の合成データの生成、可視化、BIMとの連携など、複数の用途に共通して使える。見た目の再現度と、シミュレーションで使える物理的な正しさの両立を掲げている。
「デジタルツイン×フィジカルAI」の4つの領域
点群・3DGS・3DCG・BIMを自社で一貫して構築できる3Dデータ技術と、VR/XRの開発実績を掛け合わせ、精細なデジタルツインを構築する。これを共通の基盤として、次の4つの領域で顧客の現場を支援する。
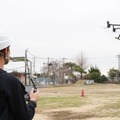
点群・3DGS・3Dスキャン:据置型LiDAR、ハンディLiDAR、ドローンを現場に合わせて使い分け、高品質な3Dデータを取得する
ロボティクス×フィジカルAI:Isaac Sim/Isaac Labによる育成・シミュレーション、OpenUSDのシーン・アセット制作、実証実験フィールドでの検証を通じて、ロボットの現場導入を支援する
AR/MR現場作業支援:フィジカル空間に作業支援の情報を重ね、点検・作業手順の案内・遠隔支援を高度化する。VR訓練で身につけた手順を、AR/MRで現場へつなげる
シミュレーター・カスタムハードウェア:実機の操作感を再現する専用ハードウェアを自社工房で設計・試作し、ソフトウェアと統合したシミュレーターとして提案する
事例としては、全日本空輸の空港のデジタルツインを活用したVR訓練シミュレーター「∀TRAS(アトラス)」や、東海旅客鉄道の駅のデジタルツインを活用したVR訓練シミュレーターなどがある。
NexTech Week 2026【秋】に出展
同社は今後、春日部みどりのPARKを実証実験の拠点に、デジタルツイン・シミュレーション・ロボティクス・現場作業支援を一気通貫で提供し、現場の安全と生産性の向上、人手不足の解消に貢献するとしている。共同開発やPoCの相談も広く受け付ける。
また、2026年11月11日(水)から13日(金)の10時から17時に幕張メッセで開催される「NexTech Week 2026【秋】XR産業活用展」(小間番号16-37)に出展し、この取り組みを紹介する。会場では四足歩行ロボットの展示も予定している。
ロボスタオンラインセミナー情報
■自民党ロボット議連・山田太郎事務局長が語る『日本のフィジカルAI開発戦略』
日本はフィジカルAIでどう勝つのか。ロボット基盤モデル、VLA、実世界データなどの技術動向から、国家戦略の実行ロードマップまで。技術と政策の両面から読み解く85分間。
ロボスタでは、米PTCでの勤務や製造業向け企業の経営経験を持ち、現在はロボット議員連盟の事務局長としてAIロボティクス政策を推進する参議院議員・山田太郎氏をお招きして、オンラインセミナー「日本はフィジカルAIでどう勝つのか ~ロボット議連・山田太郎事務局長が語る「AIロボティクス戦略」実行フェーズ~」を11月13日(金)に開催します。
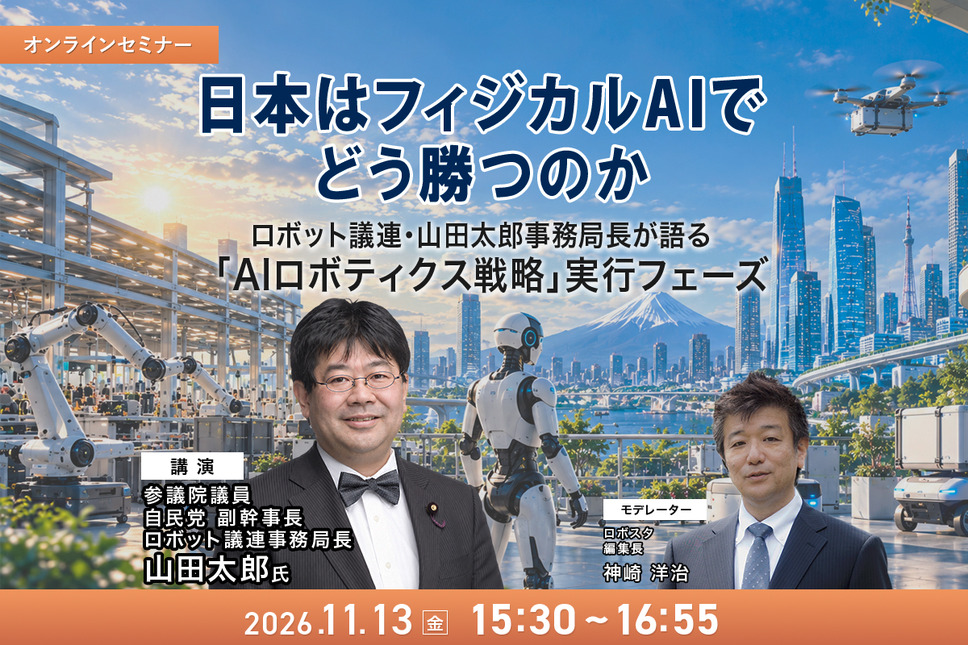
日本が強みを持つ産業用ロボットや製造業、部品・制御技術を、ロボット基盤モデルの開発や実世界データの収集・活用にどう結びつけ、国際競争力を高めていくのか。
政府が掲げる「AIロボティクス戦略」、経済産業省の「GENIAC」、国産マルチモーダル基盤モデル開発プロジェクト「FRONTia」などについても掘り下げます。
詳しくはこちら
■Honda「P2」「ASIMO」の開発者、竹中氏が登壇
日本では約30年前から、人と共存するヒューマノイドの研究開発が進められてきました。その象徴的な存在が、Hondaの「P2」と「ASIMO」です。2026年4月には、その歴史的な技術的功績が評価され、「P2」が「IEEEマイルストーン」に認定されました。
ロボスタでは、Honda「P2」「ASIMO」の開発を中核で担った竹中透氏をお招きし、オンラインセミナー「Honda「P2」「ASIMO」が残した軌跡 開発者・竹中透氏が語るヒューマノイドの原点とフィジカルAI時代の未来」を2026年11月25日(水)に開催します。
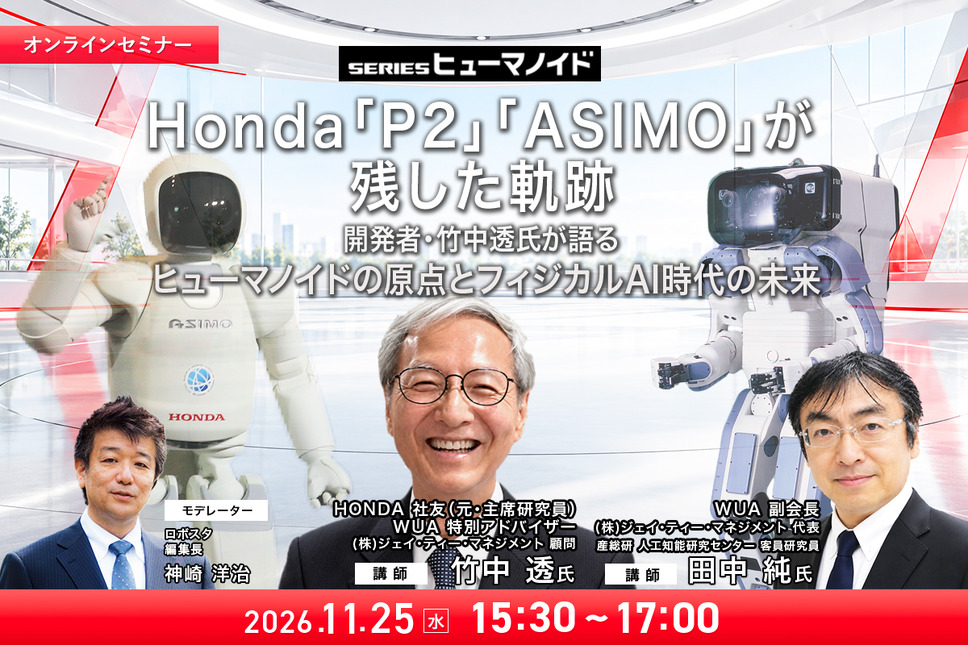
当時のヒューマノイド開発の舞台裏と、そこから生まれた技術や開発思想、試行錯誤やブレークスルーについてお話しいただきます。
また、フィジカルAIによってヒューマノイドが再び世界的な注目を集める中、今後の技術進化や未来展望についても議論します。
詳しくはこちら
■フィジカルAIネイティブ「国産セミヒューマノイド」の全貌
ロボスタ・オンラインセミナーとして、警備・点検などの業務用ロボットを社会実装し、国産セミヒューマノイド「ugo Nova」の開発を進めるugo株式会社の松井健CEOをお招きして「国産セミヒューマノイド「ugo Nova」の全貌 松井CEOが語るフィジカルAI開発戦略と社会実装の最新動向」を、2026年12月15日(火)に開催します。
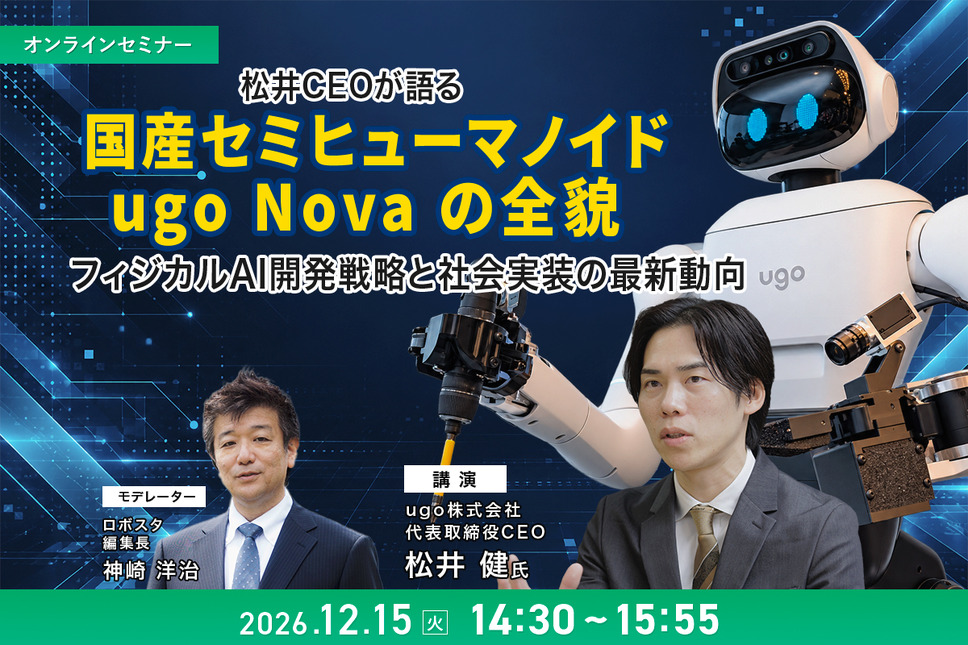
セミナーでは、ugoの松井健CEOを再びお招きし、「ugo Nova」の開発背景や従来機からの進化・強化ポイント、ロボット基盤モデルの仕組みと開発戦略などについて、具体的に解説していただきます。
また、AIロボット協会(AIRoA)が実施する「国産汎用ロボット開発コンペティション」での改良機開発フェーズへの進出をはじめ、共同プロジェクトの最新動向についても伺います。
詳しくはこちら