株式会社スペースデータは、360度カメラで撮影した実在の倉庫の映像をもとに、ロボットを走らせて検証できる仮想空間を最短即日で構築する手法を、国内の倉庫で実証したことを2026年10月9日に公表した。
図面やBIMがない稼働中の施設でも、自社の現場を再現した仮想空間で、ロボットの導入前に走行経路や干渉、必要な台数を確かめられるという。
この手法は、現場で動くロボットの導入・運用・学習を支える基盤「RobotBrain(ロボットブレイン)」の導入前検証に用いられる。
図面がない既存施設の検証が課題だった
物流倉庫や工場では、人手不足への対応として、自律走行搬送ロボット(AMR)や自動フォークリフト、ヒューマノイドロボットの導入検討が広がっている。導入前に通路を通れるか、棚や人と干渉しないか、何台あれば作業が回るかを確かめるには、現場を再現した仮想空間でロボットを動かす方法が有効だ。
ただ、稼働中の既存施設では最新の図面やBIMが手元にないことも多く、検証用の仮想空間を用意するだけで時間と費用がかかる。カメラ映像から写実的な3D空間を短時間で作る手法も注目されているが、見た目の再現が目的の技術であるため、ロボットがぶつかる床や壁の形状を物理計算に正確に反映しにくい。短時間で作ることと、ロボットを正確に動かせることの両立が課題だったという。
実写の見た目と衝突判定を両立した空間に
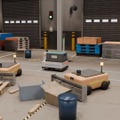
今回、国内の倉庫を360度カメラで撮影し、その映像から実写に近い3D空間を生成した。これを位置・寸法・見た目の基準として、ロボットの走行や作業に関わる床・柱・荷物・壁を、実写の質感を持つ3Dモデルに作り直している。さらに、物体どうしの接触を計算するための形状である衝突判定を、モデルの形状と一致するように設定した。
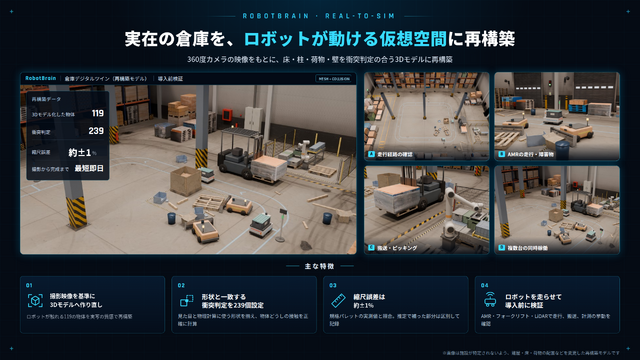
実証で得られた数値は次のとおり。
撮影から仮想空間の完成まで:最短即日
3Dモデル化した物体:119(床・柱・荷物・壁など、ロボットが触れるもの)
設定した衝突判定:239個
縮尺誤差:約±1%(倉庫内の規格パレットの実測値と照合)
縮尺は、倉庫内にある規格パレットの実測値と照合して確認した。撮影で見えなかった面など、推定で補った部分は区別して記録しており、どこまでが実測にもとづく形状かを後から確かめられる。
導入前に確かめられる項目
構築した空間では、AMRやフォークリフトを走らせたり、LiDAR(レーザー距離センサー)で計測したりして、走行・搬送・計測の挙動を確認している。実際の寸法と衝突判定を持つ空間のため、次のような項目を導入前に確かめられる。
走行経路の確認:実際の通路幅や柱の位置のまま、ロボットの経路を確かめる
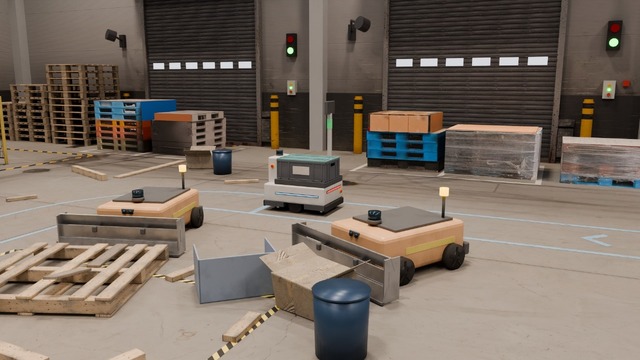
AMRの走行と障害物:床に置かれた荷物や柱との干渉を、衝突判定にもとづいて検出する
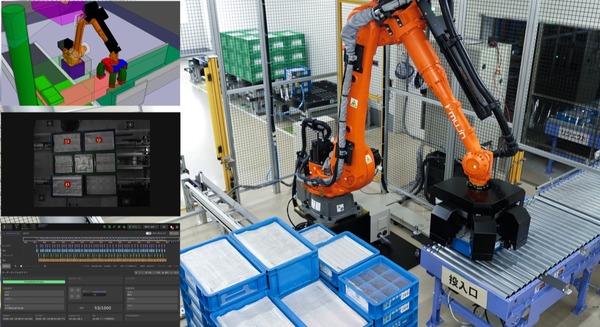
搬送・ピッキング:フォークリフトやロボットアームによる荷物の持ち上げ・置き下ろしを確かめる
複数台の同時稼働:台数を変えながら、すれ違いや待ちが起きる場所を確かめる
RobotBrainでの位置づけと今後
RobotBrainは、仮想空間で検証した機種・台数・配置・制御・安全条件を実機へ渡し(Sim to Real)、現場で得られた走行・作業・異常などの実測データを仮想空間へ戻して空間と構成を更新する(Real to Sim)基盤である。今回の手法は、このうち現場を仮想空間へ取り込むReal to Simの入口にあたる。
図面のない既存施設でも、撮影から短期間で自社の現場を再現した空間を用意できるため、サンプルの倉庫ではなく自社の倉庫そのものを対象に、導入前の検証を始められる。
今後は、工場を対象にした検証や、ヒューマノイドロボットのシミュレーションにも対象を広げる方針だ。撮影映像から生成した3D空間と3Dモデルを組み合わせる手法は、屋内の現況を記録する手段として倉庫以外の施設にも応用できるとしており、RobotBrainの導入前検証の手順として整えていくとしている。
ロボスタオンラインセミナー情報
ロボスタでは、国産のヒューマノイドや四足歩行ロボットの開発・量産を目指すHighlandersの増岡宏哉CEOをお招きし、オンラインセミナー「国産ヒューマノイド『N』量産と知能化への挑戦 Highlandersが描くフィジカルAIと実世界データ戦略」を10月22日(木)に開催します。
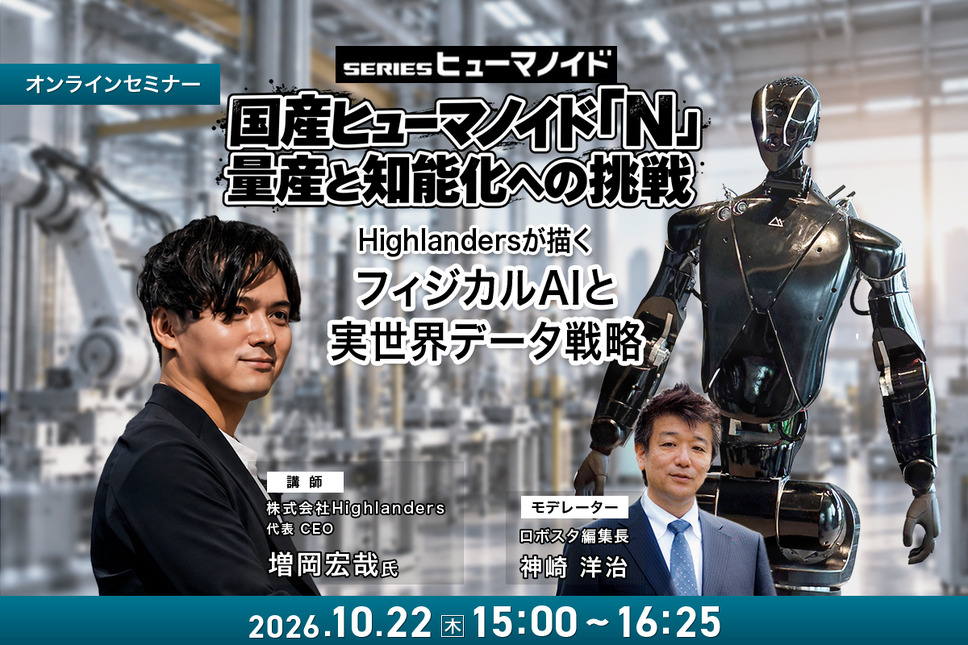
Highlandersは、三菱自動車の工場で活用するヒューマノイドロボットの共同開発と、京都製作所京都工場におけるHighlanders製品の量産化について協議を進め、2027年の早い時期の生産開始を検討しています。
また、ロボットを製造、物流、インフラなどの現場で稼働させ、視覚、力覚、触覚、遠隔操作などの実世界データを蓄積。そのデータを独自のフィジカルAI基盤モデルの学習に活用し、進化したAIを再びロボットへ展開する「データフライホイール」の構築を掲げています。
セミナーでは、国産ヒューマノイドの社会実装と量産、日本発のフィジカルAI産業の可能性などについて深掘りしていきます。ぜひご参加ください。
詳しくはこちら