工場や倉庫で荷物を運ぶロボットには、AGV(無人搬送車)とAMR(自律走行搬送ロボット)という二つの呼び名がある。どちらも荷を自動で運ぶ点は同じだが、走り方の考え方が異なる。この違いを押さえておくと、自社の現場にどちらが合うかを判断しやすくなる。
AGVは決められた道をたどる
AGVは、あらかじめ用意された目印をたどって走る搬送車である。床に貼った磁気テープをセンサーで読み取る方式が代表的で、床下に電線を埋めて磁場をたどる電磁誘導式、壁や柱の反射板にレーザーを当てて位置を求める方式、床のQRコードをカメラで読む方式もある。
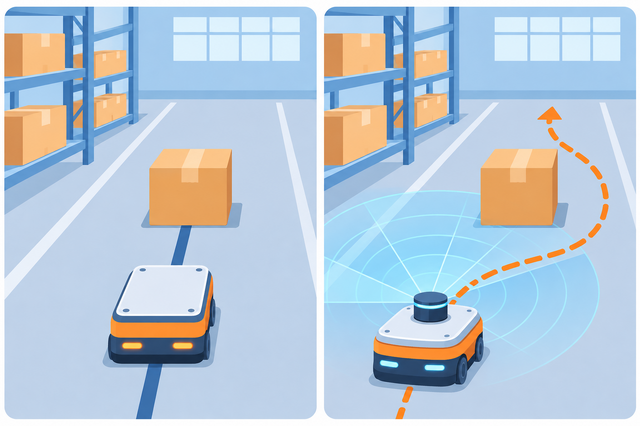
いずれも、走る道は設備側の工事で決まる。同じ経路を正確に繰り返すことが得意で、重い荷を定型のルートで運ぶ工程に向いている。一方で、経路を変えるには、テープの貼り替えや反射板の再配置といった作業が要る。前方に障害物があれば、多くの場合はその場で止まって待つ。
AMRは自分で地図を持ち、道を選ぶ
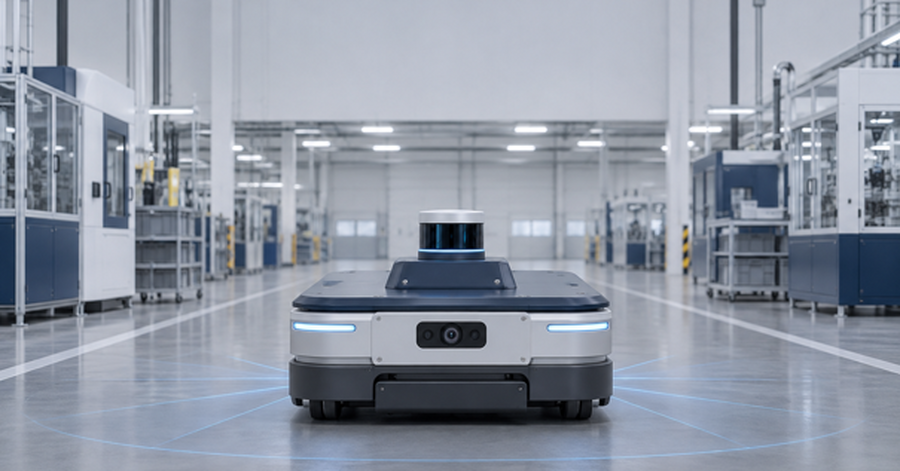
AMRは、床や壁に目印を置かなくても走れる搬送ロボットである。LiDAR(レーザー光を照射し、反射して戻るまでの時間から距離と形を測るセンサー)で周囲を読み取り、SLAM(地図の作成と自己位置の推定を同時に行う手法)で、いま地図のどこにいるかを求める。
行き先を指定すると、ロボットが地図の上で経路を計算する。通路に荷が置かれていれば、迂回路を探して走り続ける。レイアウトを変えたときも、地図を更新すれば運用を続けられる。そのため、配置換えが多い現場や、人と同じ通路を使う現場で採用されることが多い。
選ぶときに確かめたい3つの点
現場の変化の頻度:レイアウトがほぼ固定で、搬送の量と経路が安定しているなら、AGVの確実さが生きる。商品の入れ替えや棚の移動が頻繁なら、経路を柔軟に変えられるAMRのほうが運用しやすい。
床面と通路の条件:どちらの方式でも、段差や隙間は脱輪の原因になる。AMRは光沢の強い床でレーザーが乱反射し、自己位置を見失うことがある。導入前に、実際の現場で試験走行をして確かめておきたい。
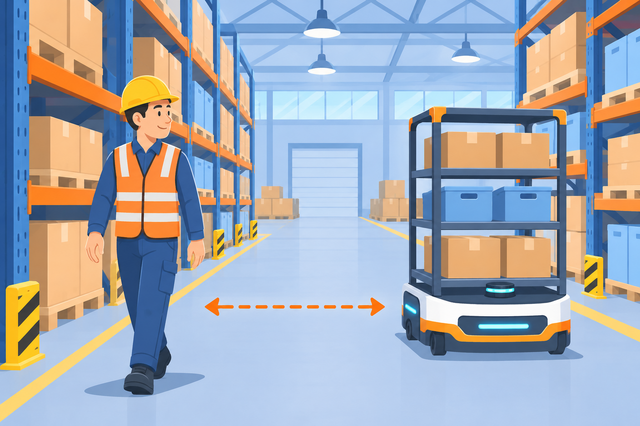
人との共存:人が行き交う環境では、ロボットの速度制限や停止の仕組みを含めた安全の検討が欠かせない。無人産業車両の安全要求事項を定めたISO 3691-4があり、産業用移動ロボットについては、米国のANSI/RIA R15.08が参照される。機種を選ぶ際は、どの規格にどこまで適合しているかを、メーカーに確認するとよい。
道具の違いとして捉える
AGVとAMRは、新旧の関係ではなく、道具としての性格が違う。決まった道を確実に走るか、状況を見て道を選ぶかという違いであり、現場の条件によって適した方が変わる。自社の搬送がどれだけ変化するかを見極めることが、選定の出発点になるだろう。
ロボスタオンラインセミナー情報
■フィジカルAIネイティブ「国産セミヒューマノイド」の全貌
ロボスタ・オンラインセミナーとして、警備・点検などの業務用ロボットを社会実装し、国産セミヒューマノイド「ugo Nova」の開発を進めるugo株式会社の松井健CEOをお招きして「国産セミヒューマノイド「ugo Nova」の全貌 松井CEOが語るフィジカルAI開発戦略と社会実装の最新動向」を、2026年12月15日(火)に開催します。
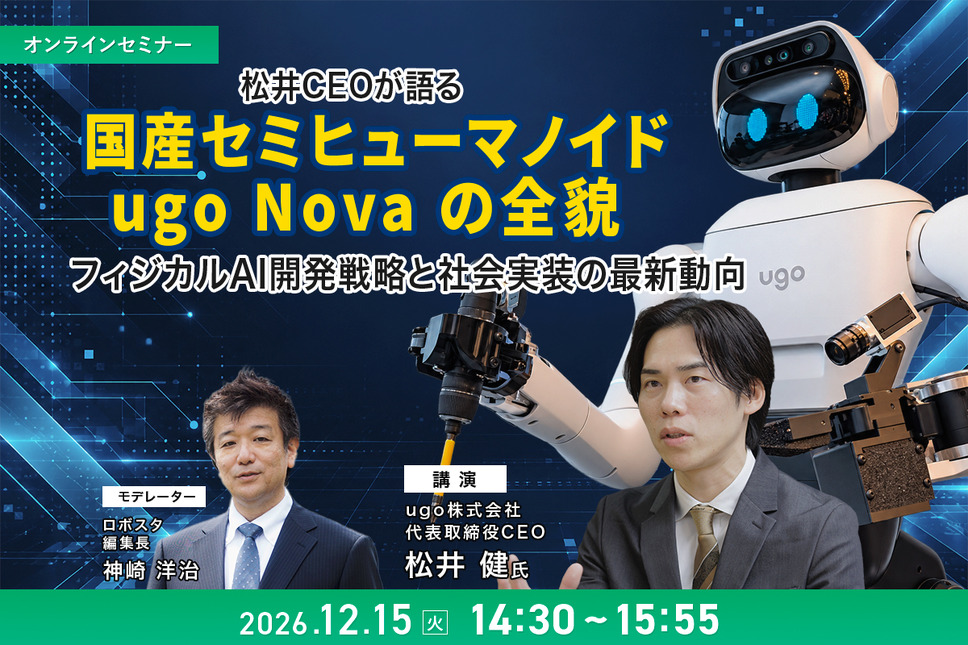
セミナーでは、ugoの松井健CEOを再びお招きし、「ugo Nova」の開発背景や従来機からの進化・強化ポイント、ロボット基盤モデルの仕組みと開発戦略などについて、具体的に解説していただきます。
また、AIロボット協会(AIRoA)が実施する「国産汎用ロボット開発コンペティション」での改良機開発フェーズへの進出をはじめ、共同プロジェクトの最新動向についても伺います。
詳しくはこちら
■NVIDIAが語る「ヒューマノイド・フィジカルAI開発基盤の全貌」
NVIDIAが提供するプラットフォームやシステムを活用し、ヒューマノイドやフィジカルAIをどのようなプロセスで開発するのか。その流れと全体像を約60分間(質疑応答を含む)で解説するセミナー「NVIDIA ヒューマノイド・フィジカルAI開発基盤の全貌 GR00T、Cosmos、Isaac、Jetson Thor 最新情報」を2026年12月18日(金)に開催します。
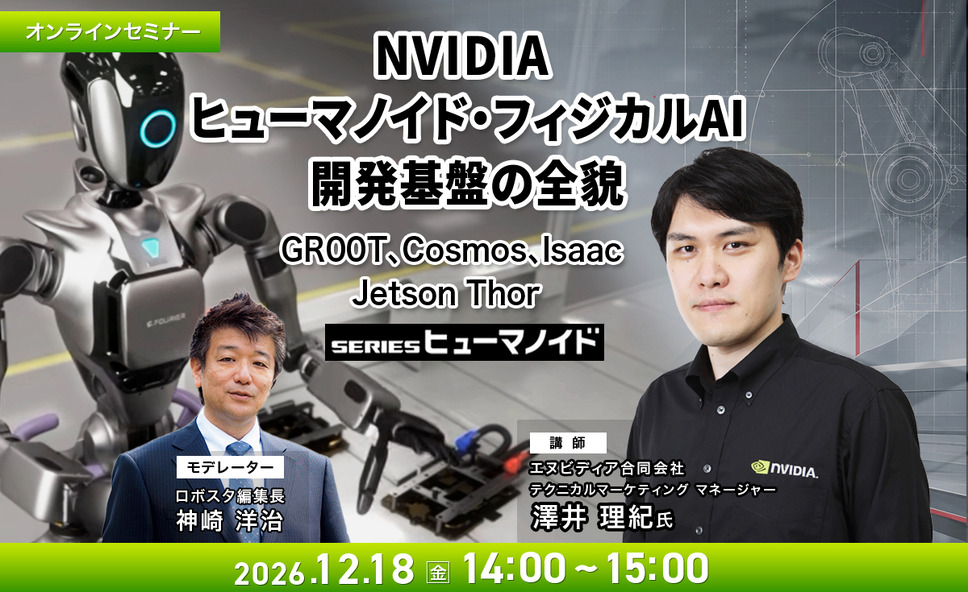
ロボット基盤モデルの活用、AIの学習、シミュレーション、実機への展開まで、各開発工程でOmniverse、GR00T、Cosmos、Isaac、Jetson Thorが担う役割と、それぞれの連携をNVIDIAが解説します。
詳しくはこちら