ロボットと一口に言っても、工場のアームから配膳ロボットまで姿は大きく違う。名前だけを追うと種類が増え続けて見えるが、分け方の軸を持っておくと整理しやすい。
本記事では国際規格ISO 8373の考え方を手がかりに、主な種類と用途を整理する。
構造ではなく用途で大きく分ける
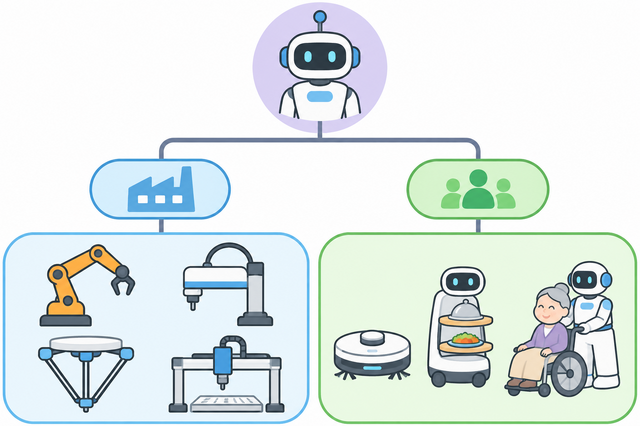
ISO 8373では、ロボットを大きく産業用ロボットとサービスロボットに分けている。区分の基準は、形や大きさではなく、どの用途に使うかである。
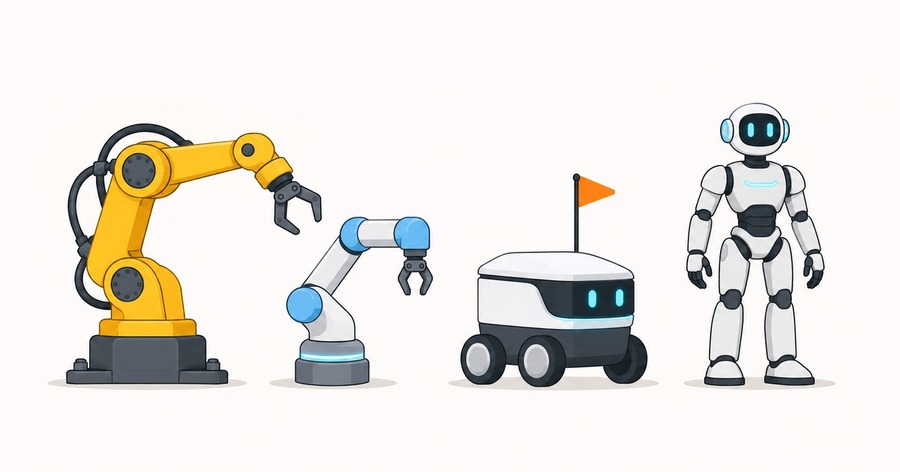
産業用ロボットは、自動で制御され、再プログラムが可能な多目的のマニピュレータで、3軸以上を動かせるものと定義される。工場の自動化に使う点が条件になる。これに対してサービスロボットは、産業オートメーション以外の場で、人や設備のために役立つ作業をするロボットを指す。さらに業務用と個人用に分かれる。
産業用ロボットは腕の形で役割が変わる
産業用ロボットは、腕の構造によって得意な作業が異なる。
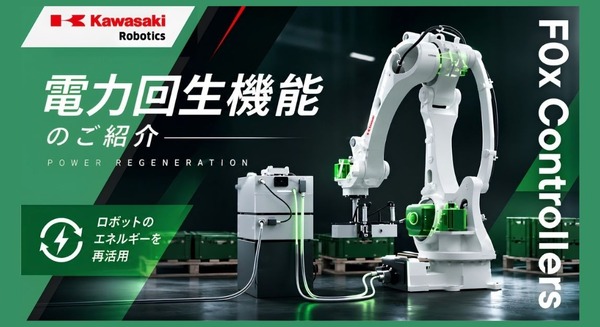
垂直多関節型は人の腕に近い動きができ、溶接や組み立て、搬送などに幅広く使われる。水平多関節型(スカラ)は水平方向の動きが速く、部品の挿入や小物の組み立てに向く。パラレルリンク型は軽い物を高速で扱えるため、食品や小さな部品の仕分けに使われる。直交座標型は直線の動きを組み合わせた単純な構造で、位置決めの精度を出しやすい。
協働ロボットは人との距離で位置づけられる
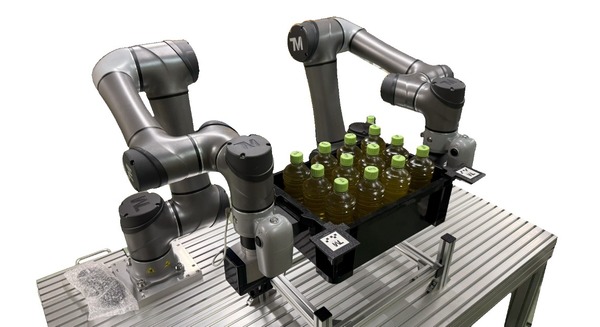
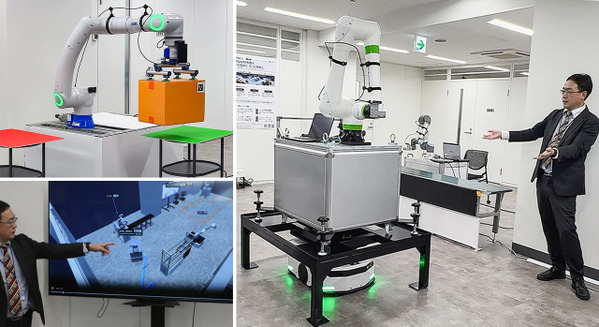
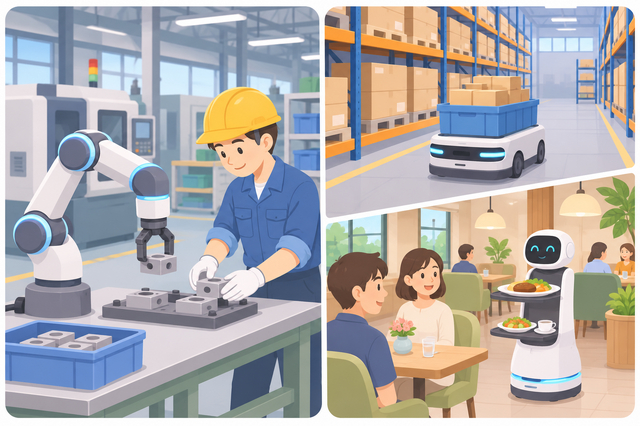
協働ロボットは、人と作業空間を共有して使うことを前提に設計されたロボットである。従来の産業用ロボットは安全柵で人と隔てるのが基本だったが、協働ロボットでは柵を設けずに運用できる場合がある。
安全の考え方は、ISO 10218とISO/TS 15066で扱われている。人に近づいたら止まる、速度や距離を監視する、接触時の力を制限するといった方法を、作業内容に合わせて組み合わせる。ただし、柵が不要になるかどうかは、取り扱う物や工具を含めたリスク評価の結果で決まる。ロボット単体の性能だけで判断はできない。
サービスロボットと搬送ロボットは現場の課題で選ぶ
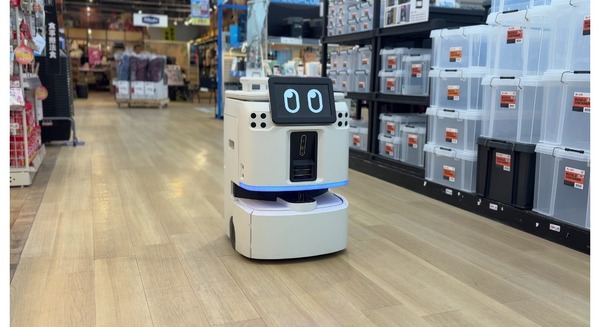
サービスロボットの用途は、清掃、配膳、警備、医療や介護の支援、農作業など多岐にわたる。多くは、人のいる環境を自分で動き回る必要がある。このため、周囲を認識して走る能力が選定の中心になる。
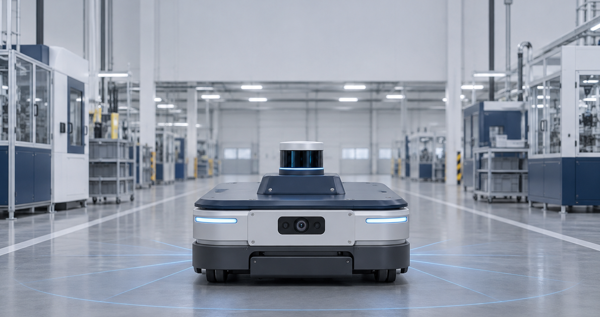
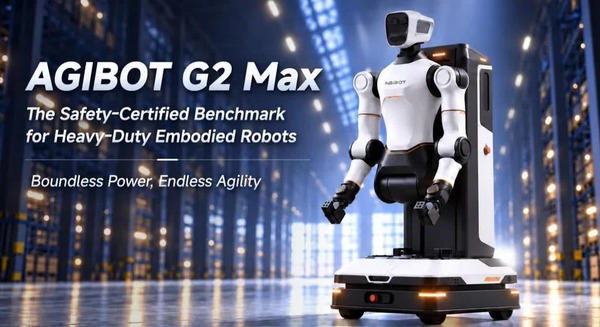
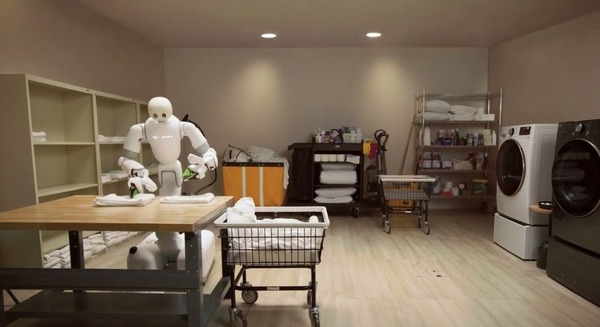
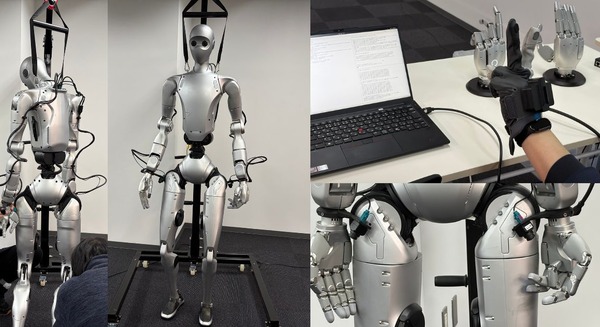
倉庫や工場での搬送には、AGV(無人搬送車)やAMR(自律走行搬送ロボット)が使われる。荷を運ぶことに特化しており、腕で作業をするロボットとは役割が異なる。ヒューマノイドロボットは、人向けに作られた環境で幅広い作業をこなすことを目指す形である。ただ、コスト、稼働時間、耐久性といった課題が残るため、現場への導入では用途を絞って検討することが多い。
導入では種類の名前より作業の中身を見る
ロボットの種類は、名称よりも、何を運び、何を組み立て、誰が近くで働くのかという作業の中身から考えると選びやすい。
まず作業と周囲の環境を書き出し、その条件に合う分類を当てはめる。この順序であれば、新しい名前のロボットが現れても、既存の分類のどこに位置するかを判断することができるのではないだろうか。
ロボスタオンラインセミナー情報
■フィジカルAIネイティブ「国産セミヒューマノイド」の全貌
ロボスタ・オンラインセミナーとして、警備・点検などの業務用ロボットを社会実装し、国産セミヒューマノイド「ugo Nova」の開発を進めるugo株式会社の松井健CEOをお招きして「国産セミヒューマノイド「ugo Nova」の全貌 松井CEOが語るフィジカルAI開発戦略と社会実装の最新動向」を、2026年12月15日(火)に開催します。
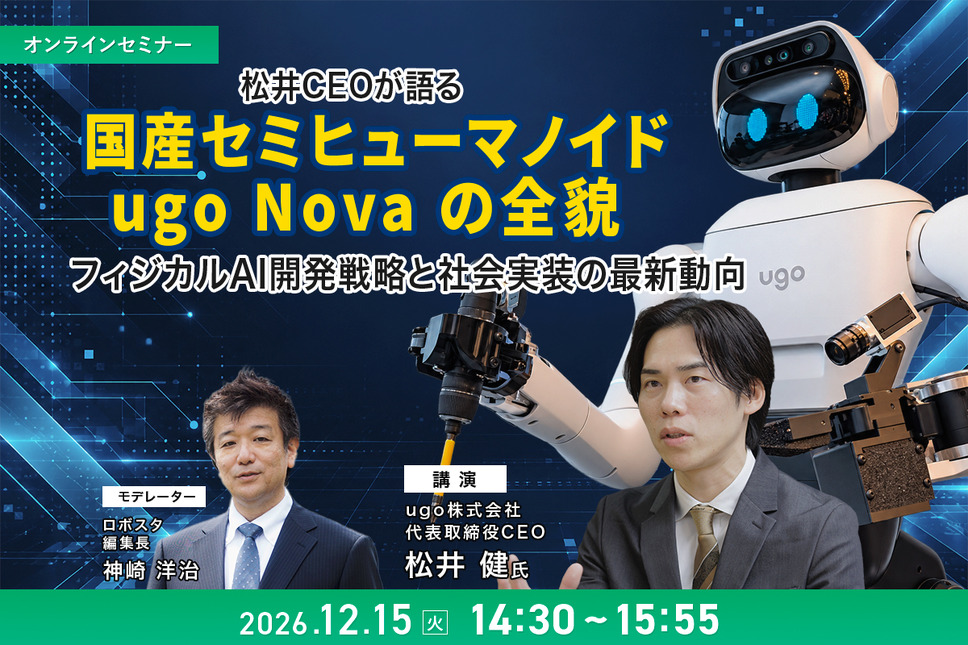
セミナーでは、ugoの松井健CEOを再びお招きし、「ugo Nova」の開発背景や従来機からの進化・強化ポイント、ロボット基盤モデルの仕組みと開発戦略などについて、具体的に解説していただきます。
また、AIロボット協会(AIRoA)が実施する「国産汎用ロボット開発コンペティション」での改良機開発フェーズへの進出をはじめ、共同プロジェクトの最新動向についても伺います。
詳しくはこちら
■NVIDIAが語る「ヒューマノイド・フィジカルAI開発基盤の全貌」
NVIDIAが提供するプラットフォームやシステムを活用し、ヒューマノイドやフィジカルAIをどのようなプロセスで開発するのか。その流れと全体像を約60分間(質疑応答を含む)で解説するセミナー「NVIDIA ヒューマノイド・フィジカルAI開発基盤の全貌 GR00T、Cosmos、Isaac、Jetson Thor 最新情報」を2026年12月18日(金)に開催します。
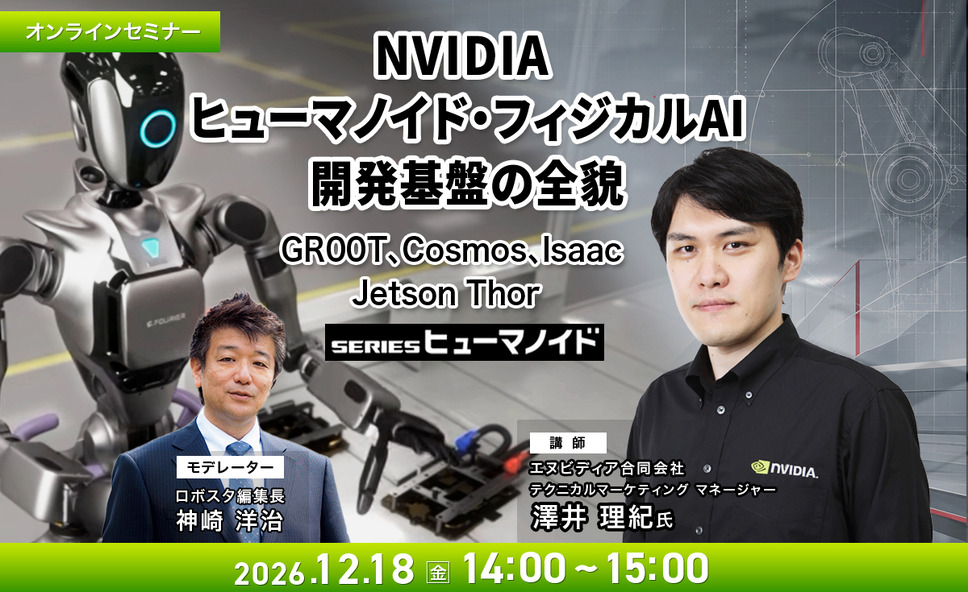
ロボット基盤モデルの活用、AIの学習、シミュレーション、実機への展開まで、各開発工程でOmniverse、GR00T、Cosmos、Isaac、Jetson Thorが担う役割と、それぞれの連携をNVIDIAが解説します。
詳しくはこちら