電子工作とフィジカルAI開発入門プロジェクトのキックオフイベントに潜入、ロボキット「ロボっこ」を組み立てるワークショップをレポート 14枚目の写真・画像

ロボット その他
電子工作とフィジカルAI開発入門プロジェクトのキックオフイベントに潜入、ロボキット「ロボっこ」を組み立てるワークショップをレポート
本イベントの開催場所 SAKURA DEEPTECH SHIBUYA
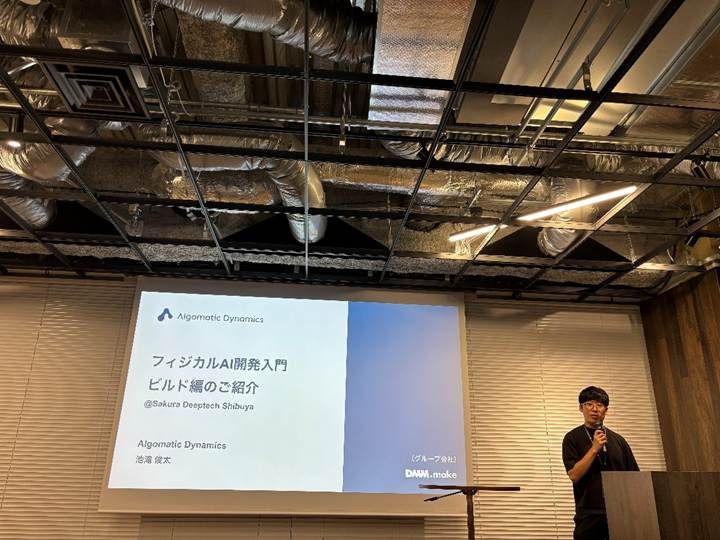
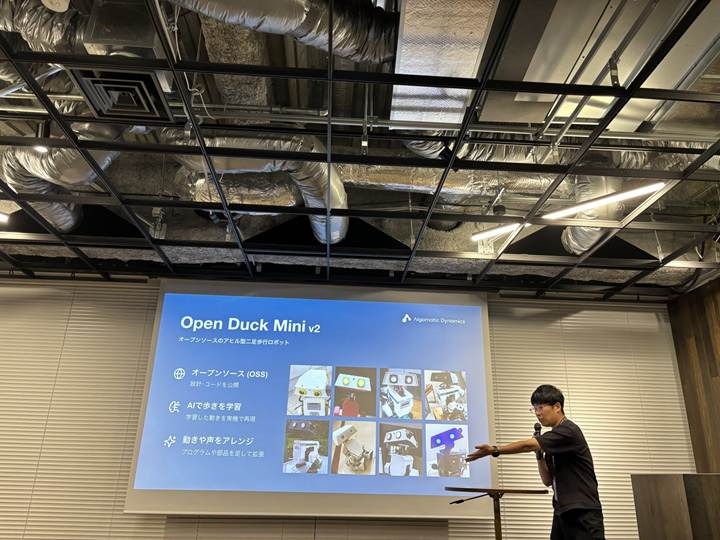
Algomatic Dynamics CTO 池滝俊太氏
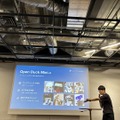
Open Duck Mini v2の3つの特徴(オープンソース、AIで歩き方を学習、動きや見た目をアレンジ)
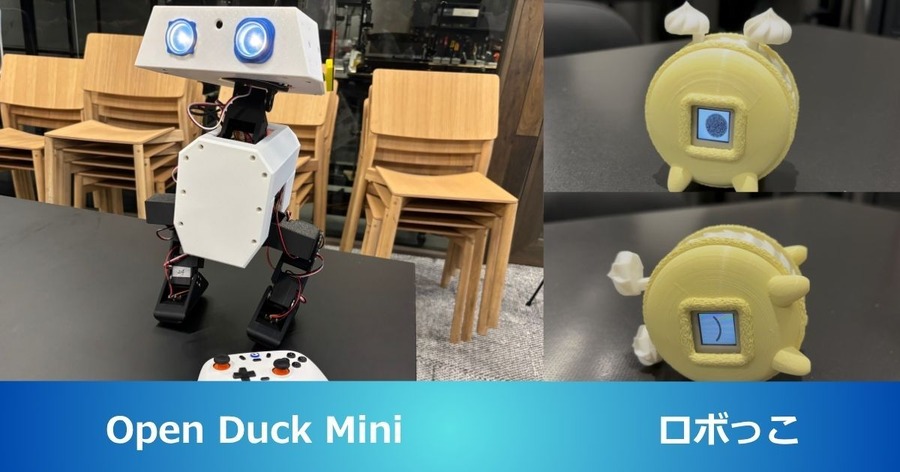
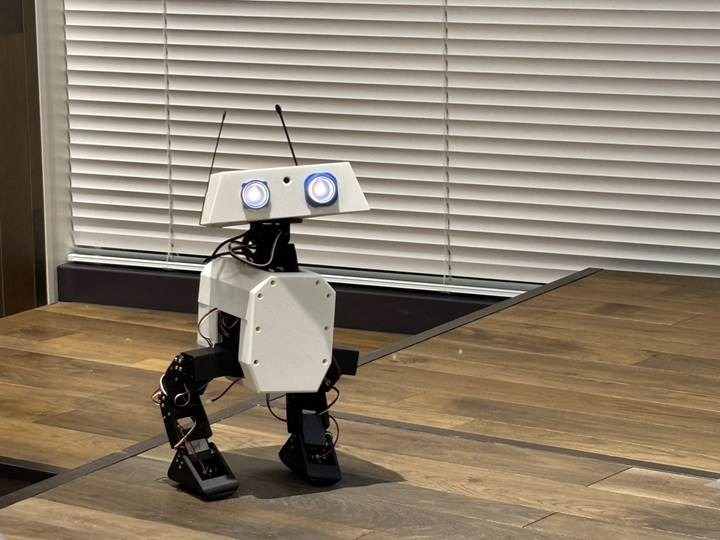
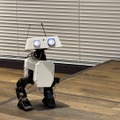
会場で歩行を披露したOpen Duck Mini アヒルを模した二足歩行ロボット
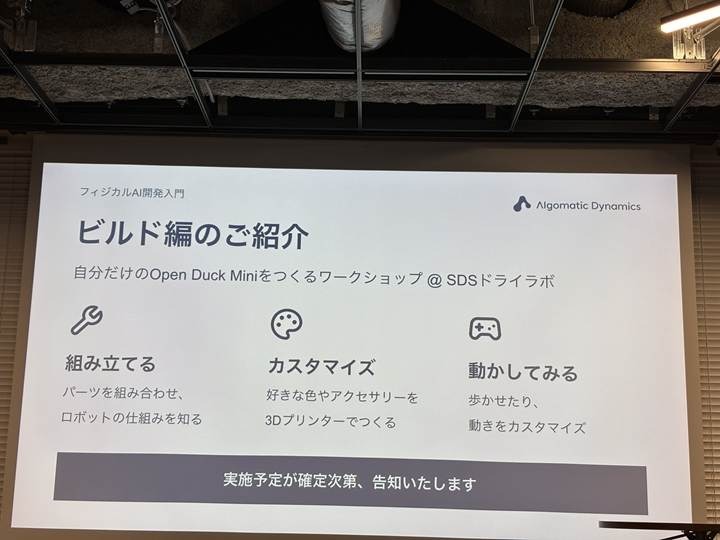
ビルド編の紹介 組み立て、カスタマイズ、動かしてみるの3工程
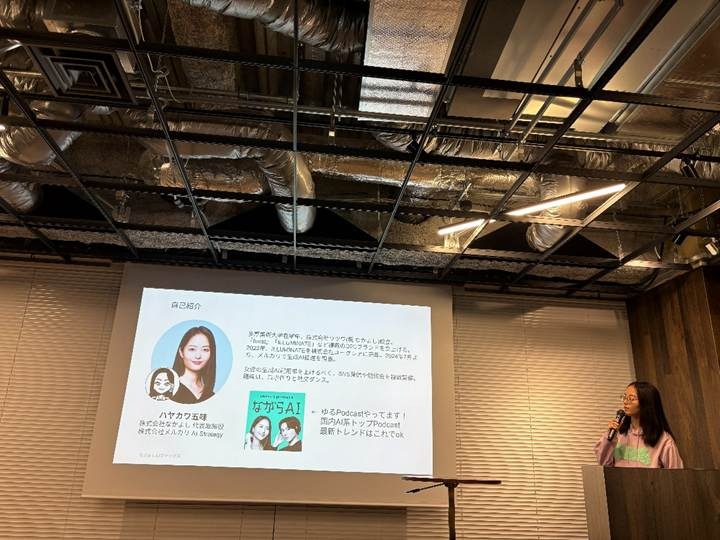
なかよし 代表取締役 ハヤカワ五味氏
なかよし 代表取締役 ハヤカワ五味氏
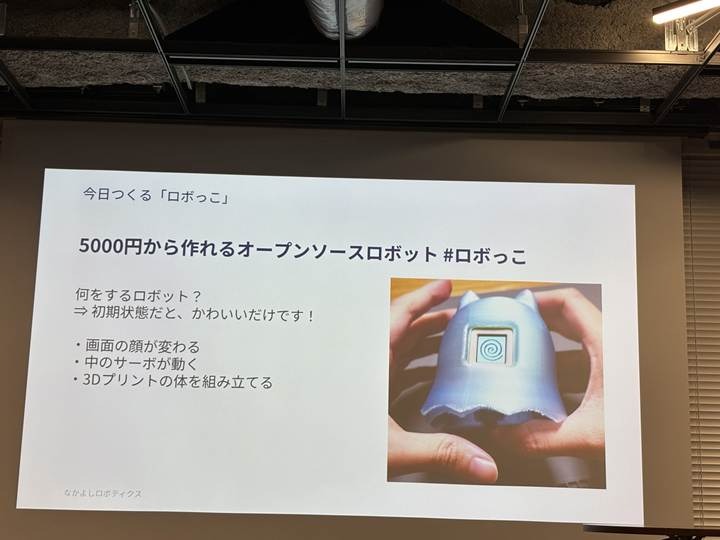
ロボっこの紹介スライド
ロボっこの紹介スライド
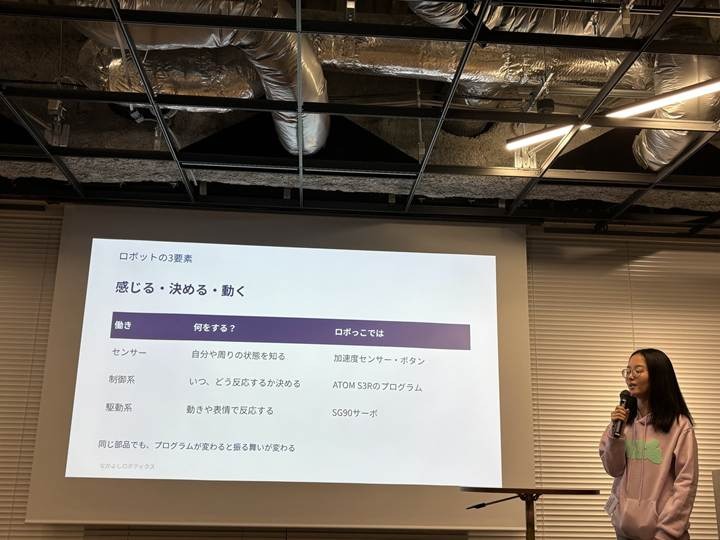
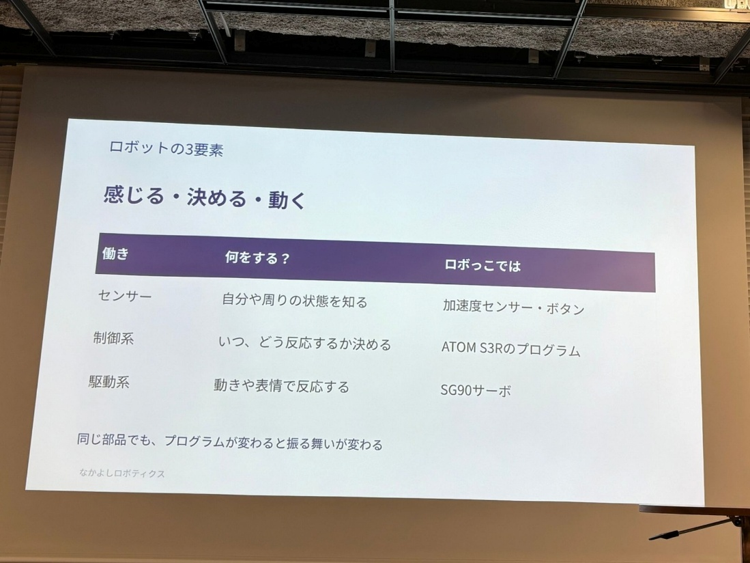
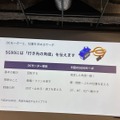
ロボットの3要素(センサー、制御系、駆動系)とロボっこでの対応部品を示したスライド
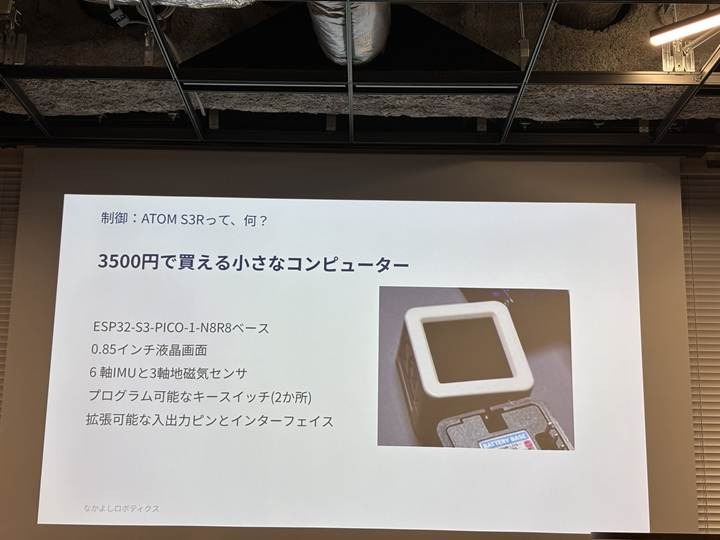
ATOM S3Rの仕様を示したスライド ESP32-S3をベースにした小型コンピューター
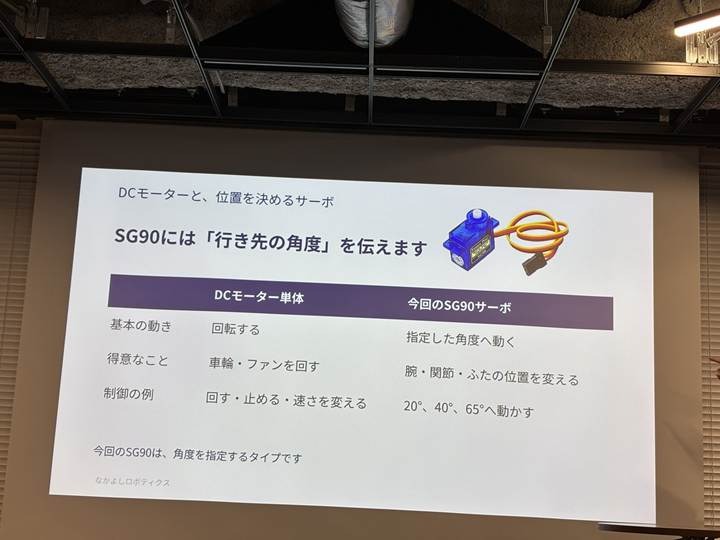
SG90サーボモーターの説明スライド 回転数ではなく行き先の角度を伝えて動かす
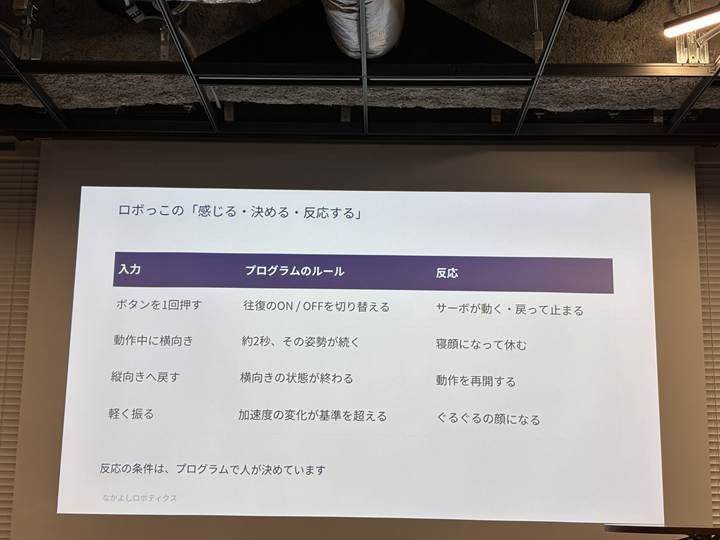
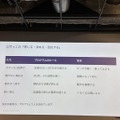
ロボっこの標準プログラムの反応ルール 傾きや揺れ、ボタンの操作に応じて動作が切り替わる
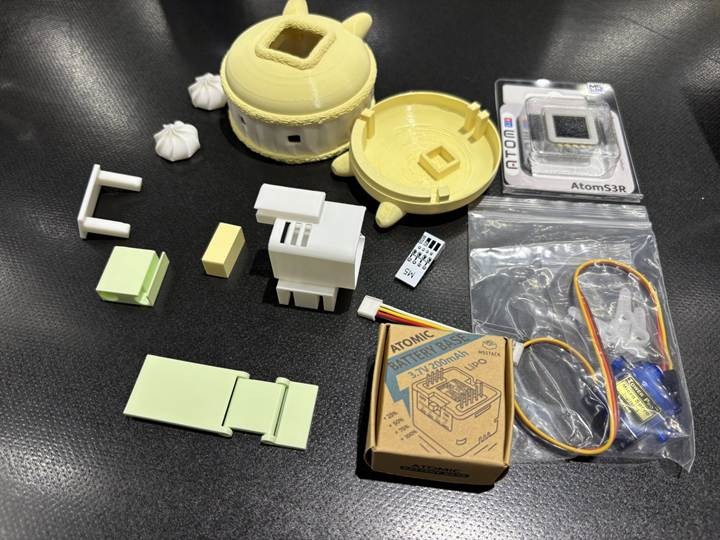
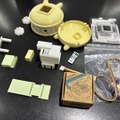
ワークショップで配布されたキットの中身
ワークショップで配布されたキットの中身
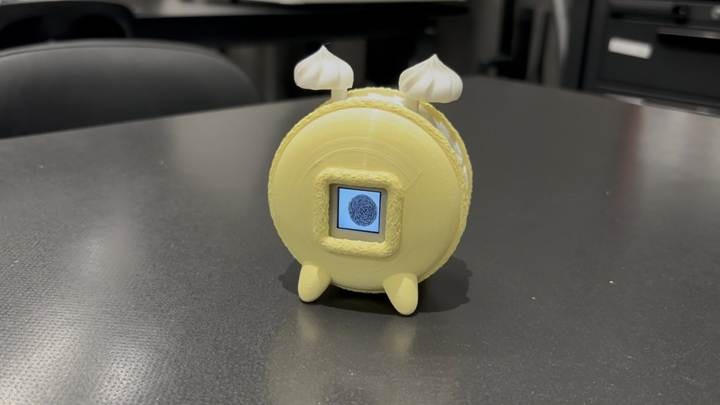
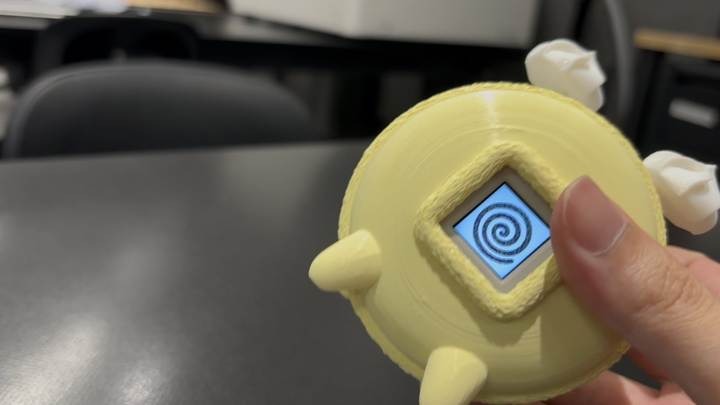
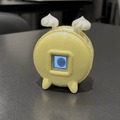
成したロボっこ 黄色いマカロンのような形の外装の中央に画面があり、白い耳が動く
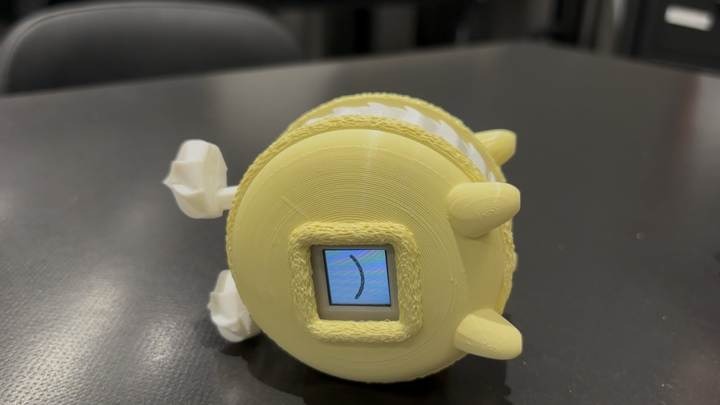
本体を横に倒すと、耳の動きが止まり、画面の顔が寝た表情に変わる
本体を振ると、画面の顔がぐるぐるの目に変わる
電子工作とフィジカルAI開発入門プロジェクトのキックオフイベントに潜入、ロボキット「ロボっこ」を組み立てるワークショップをレポート

編集部おすすめの記事

特集