2026年10月22日、東京・渋谷のSAKURA DEEPTECH SHIBUYAで「電子工作・フィジカルAI入門プロジェクト」のキックオフイベントが開かれた(SAKURA DEEPTECH SHIBUYA・株式会社Algomatic Dynamics・ハヤカワ五味氏の共催)。
施設紹介、プロジェクト紹介とOpen Duck Miniの実機デモ、ハヤカワ五味氏によるミニワークショップ、交流会の順に進んだ。
プロジェクトは複数回のワークショップで構成され、二足歩行ロボットのOpen Duck Mini v2を自分で組み立てる「ビルド編」を軸にしている。この日はその前段にあたる回で、はんだ付けなしで作れる小型ロボットキット「ロボっこ」の組み立てを、筆者も参加者として体験した。
本記事では、キックオフイベントやワークショップでの体験をまとめる。
会場は東急不動産が運営するスタートアップ拠点
会場のSAKURA DEEPTECH SHIBUYAは、渋谷サクラステージ内にあるディープテック(大学や研究機関の技術を土台にした先端分野)系スタートアップの支援拠点である。
東急不動産が運営し、2025年1月に開業した。運営側によると、開業以来、250社以上の産官学のパートナーが集まっている。
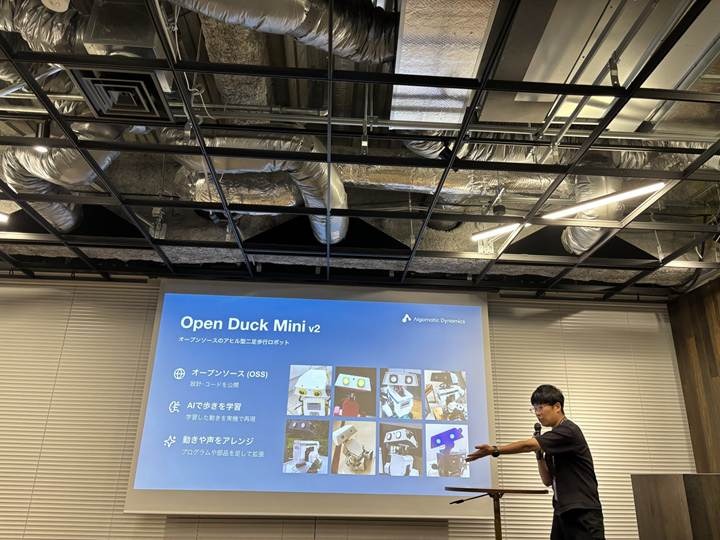
Open Duck Mini v2は、設計もソースコードも公開されている
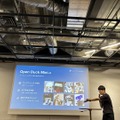
続いてAlgomatic Dynamicsの池滝俊太氏が、プロジェクトの全体像を説明した。同社はDMM.makeのグループ会社で、会場に併設されたドライラボ(3Dプリンターや工具をそろえた工作スペース)の設計をDMM.makeが担当した縁がある。
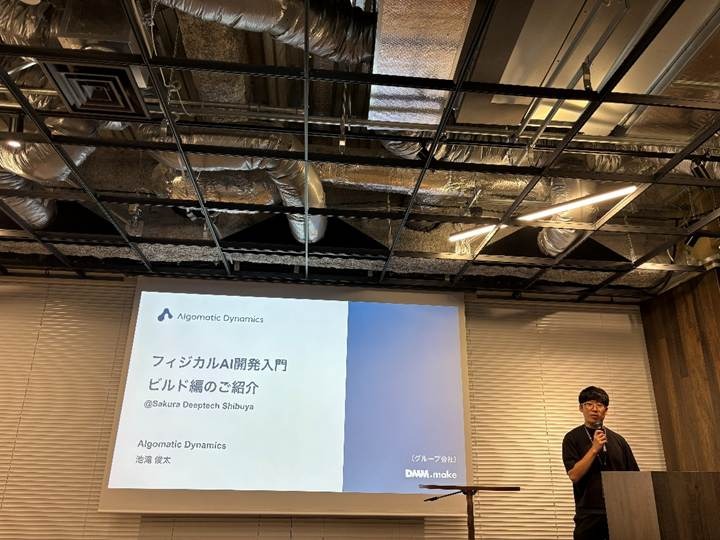
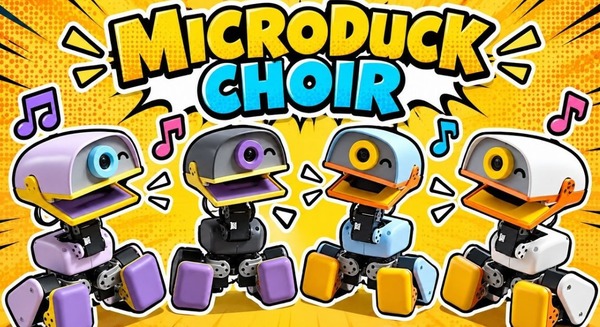
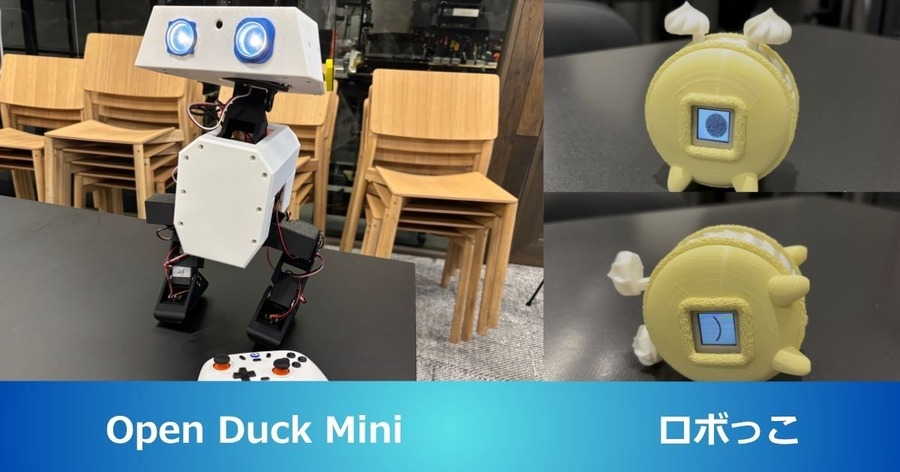
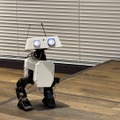
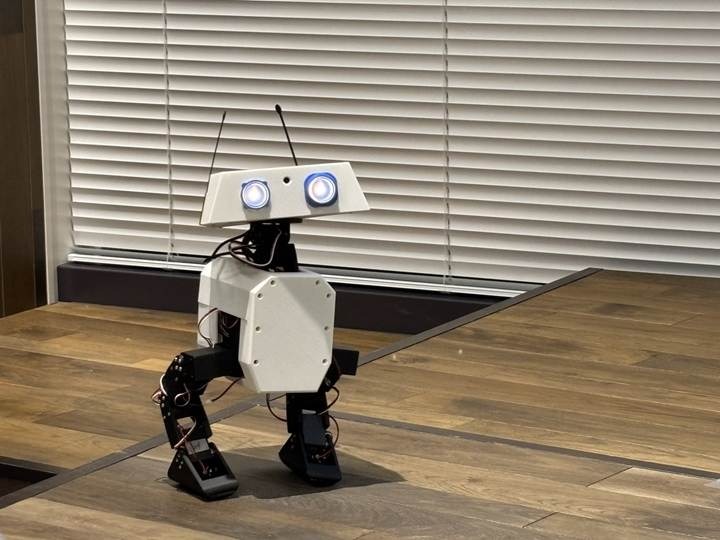
ビルド編で作るOpen Duck Mini v2は、アヒル型の二足歩行ロボットである。会場ではコントローラーの操作により実機が歩く姿も紹介された。
Open Duck Mini v2は3つの特徴が挙げられる。
設計とソースコードが公開されたオープンソース:世界各地の利用者が、目の発光色や外装の色を変えるなど、独自の改造を加えている。
歩き方をAIで学習:レーニングした歩行のAIを機体の中のコンピューターに入れて動かしており、学習内容を変えれば動きも変わる。
動きや見た目を自分でアレンジ可能:3Dプリンターのフィラメント(印刷用の樹脂)の色を替えたり、プログラムで性格付けを変えたりできる。
池滝氏は、モーター、コンピューター、プログラムというロボットの基本要素が一通りこの機体に入っていると述べた。ヒューマノイドロボットも大枠では同じ仕組みで動くため、フィジカルAI(AIが実世界の機械を動かす技術)の入門題材として選んだという。
ビルド編は組み立て、カスタマイズ、動作確認の3工程
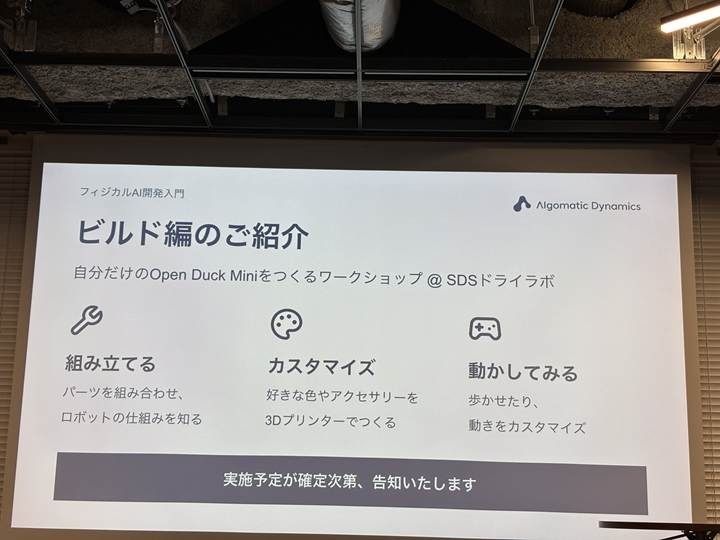
ビルド編は「組み立てる」「カスタマイズ」「動かしてみる」の3工程で、3~4日程度にわたる予定だという。パーツを組み合わせてロボットの仕組みを知り、ドライラボの3Dプリンターで色やアクセサリーを加え、最後に歩かせる。
ただし、開催日程は決まっていない。池滝氏は、製作に必要な小型コンピューターのRaspberry Piが世界的に品薄で、入手の見込みが立っていないと明かした。別モデルや互換品も検討したが、Open Duck Miniのオープンソース資産をそのまま使うには元のモデルが望ましいという。日程や詳細は、見込みが立ち次第告知するとした。
「ロボっこ」は5,000円台から作れるオープンソースのロボットキット
後半は、株式会社なかよし代表取締役のハヤカワ五味氏が登壇した。メルカリでAI Strategyも担っており、生成AIの発信を続けるなかで、2025年末ごろからロボットの自作を始めたとのこと。ロボット分野とそれ以外の分野の間に壁があると感じ、その橋渡しを目的に、キット「ロボっこ」を作っていると語った。
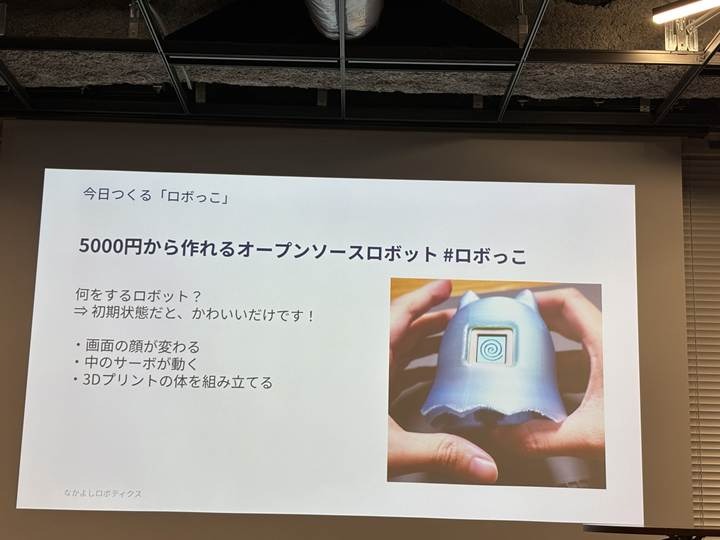
ロボっこは3Dプリントの外装を持つ小型ロボットで、画面の顔が変わり、サーボモーター(指定した角度まで動くモーター)が動く。設計データ、組み立て動画、プログラムはGitHubで公開されており、改造を前提にしている。
3要素「感じる・決める・動く」
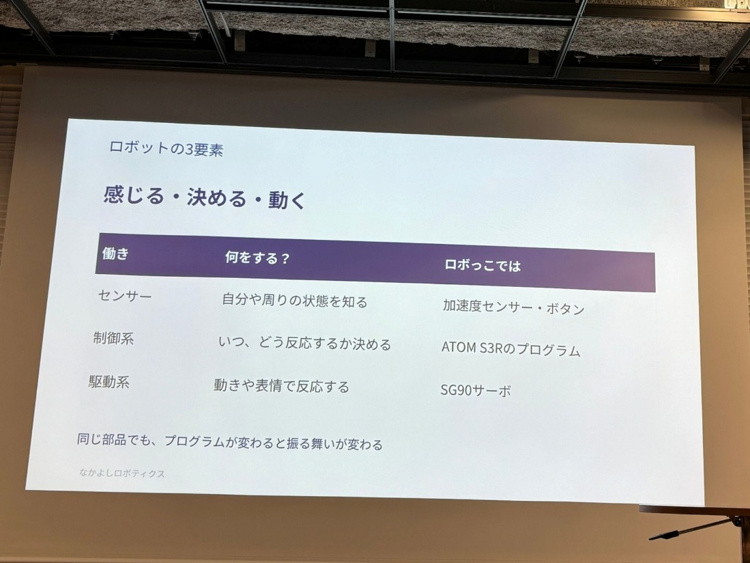
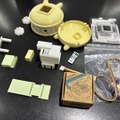
ハヤカワ五味氏は、ロボットをセンサー、制御系、駆動系の3つを持つ機械と定義して説明した。人間に例えると、目や皮膚がセンサー、脳が制御系、筋肉が駆動系にあたる。ロボっこでは、それぞれを次の部品が担う。キットの実物は、後述のワークショップの節に掲載する。
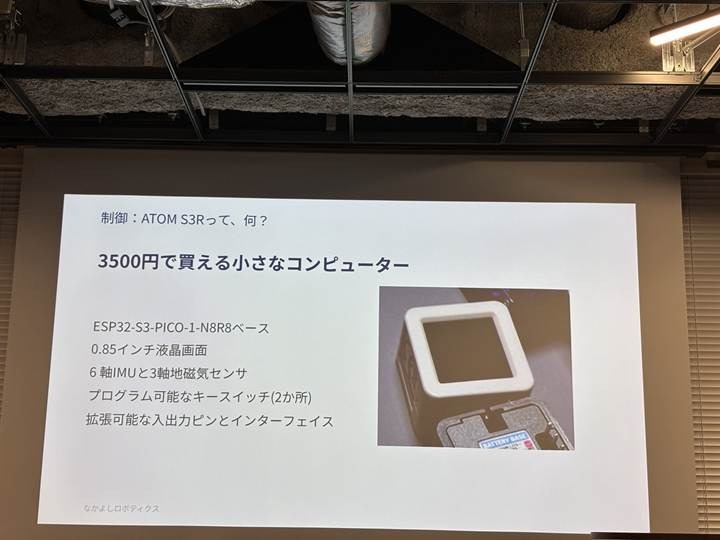
制御系とセンサーを兼ねるのが、M5Stack社のATOM S3Rである。価格は約3,500円で、0.85インチのフルカラー液晶、加速度とジャイロを測る6軸のセンサー、3軸の磁気センサー、2か所のボタンを備える。Wi-FiとBluetoothも使える。はんだ付けが要らないため、電子工作の経験がなくても扱いやすいという。
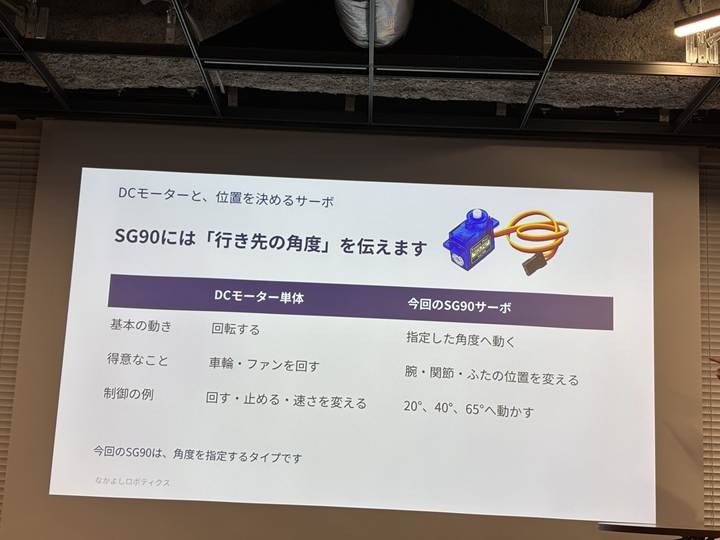
駆動系には、SG90というサーボモーターを1個使う。1本あたり約650円で、指定した角度へ動かせる。ハヤカワ五味氏は、モーターの回転運動はヒンジなどの機構を介して上下の動きに変換できると述べた。ロボっこでは、この変換で耳が上下に動く。Open Duck Miniでは10個前後のモーターを使っており、同じ原理を組み合わせて複雑な動きを作っているという。
同じ部品でも、プログラムで反応が変わる
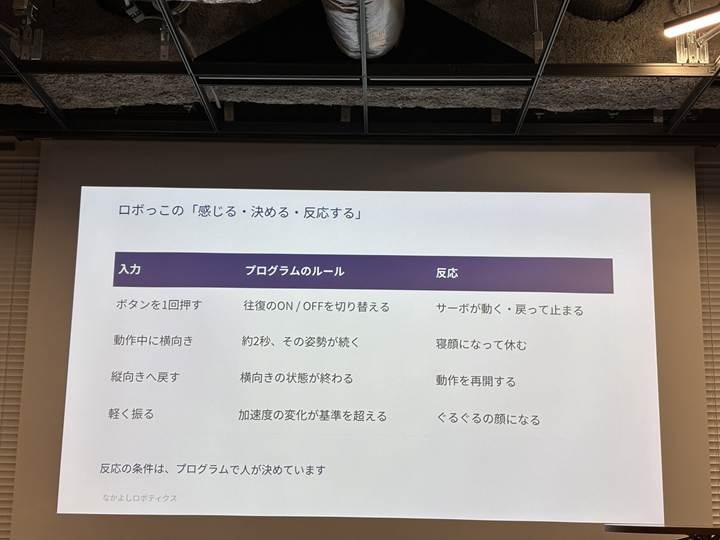
標準のプログラムでは、ボタンを押すと耳が動く。本体を横に倒すと寝た顔になり、振ると、ぐるぐるの目の顔になる。これらの条件は人が決めたルールであり、書き換えれば、タップしたときの反応など別の動きを加えられる。
プログラムの改造も、AIコーディングツールの使用(バイブコーディング)で可能性が広がるだろう。
ハヤカワ五味氏によると、キットの設計やプログラムの土台も、AIコーディングツールを使いながら作ったという。Claude CodeやCodexなどのツールを使えば、動きの変更もAIと対話しながら進められる。
ワークショップ プログラムを書き込み、キットを組み立て
そして、会場に併設されたドライラボ(3Dプリンターや工具をそろえた工作スペース)へ移動し、ワークショップが行われた。
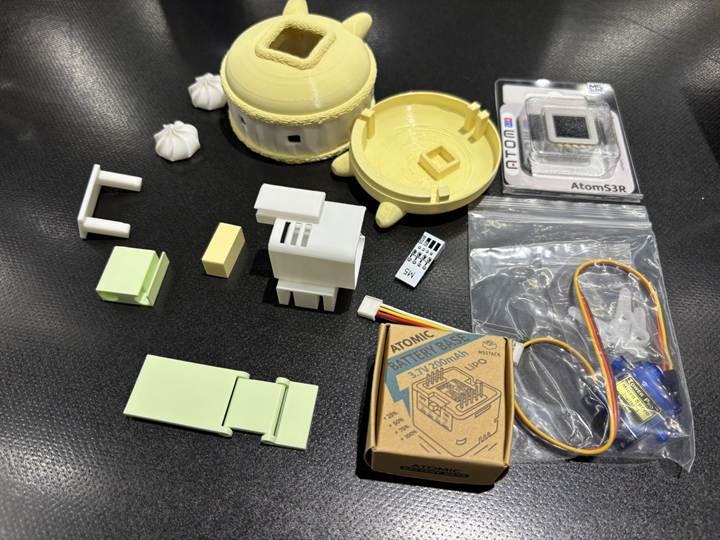
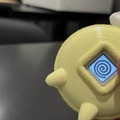
配布されたキットには、黄色い3Dプリントの外装(上下に分かれた半球状の殻)、白い耳のパーツ、ヒンジ、SG90サーボモーター、ATOM S3R、ケーブルが入っていた。
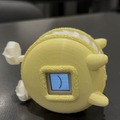
会場の机には、外装の色や形が異なる2種類のデザインが用意されており、参加者は好みの机に着席してプログラムの書き込みと組み立てを行った。
体験記
筆者はロボットの組み立ては人生初。周りの方のサポートもあり、なんとか時間内にロボっこが完成した。
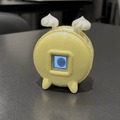
黄色いマカロンのような丸い胴体の中央に画面があり、これを押すと耳が動き始める仕組みだ。
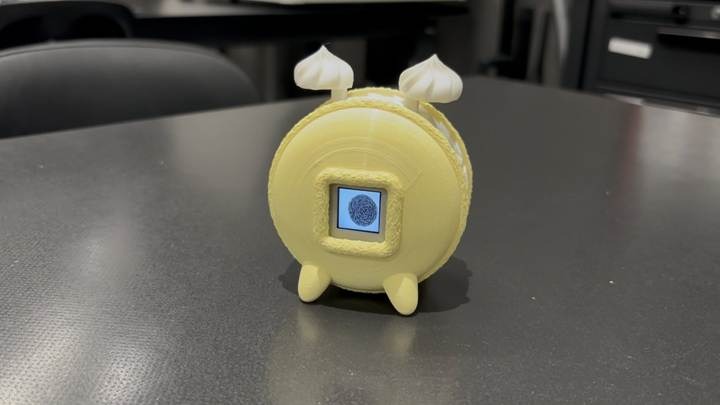
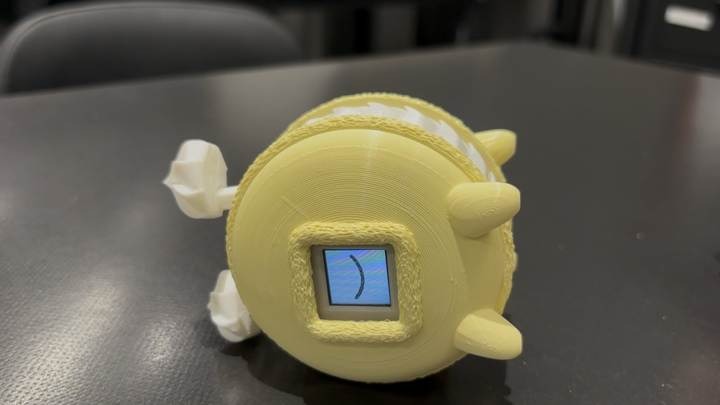
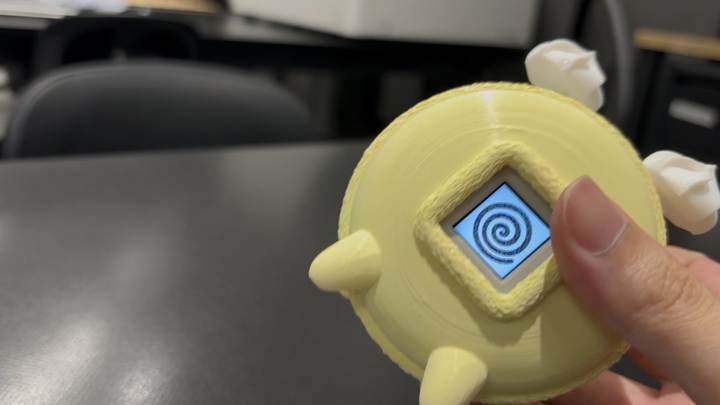
本体を横に倒すと寝た顔になり、振るとぐるぐるの目になる。
設計データのオープン化やAIコーディングの普及により、誰もがモノづくりに参加できる環境が整いつつある。
センサーで感じ、プログラムで判断し、モーターで動く というこの「ロボっこ」の組み立てを通して、ロボットの基本構造の第一歩を体験できたイベントだった。