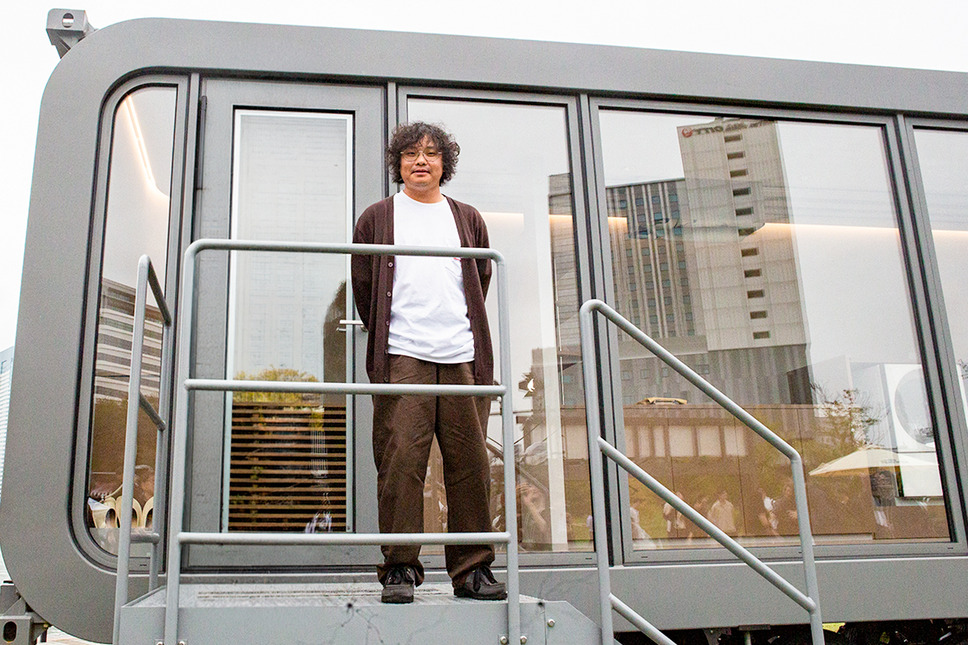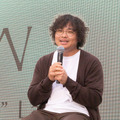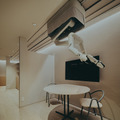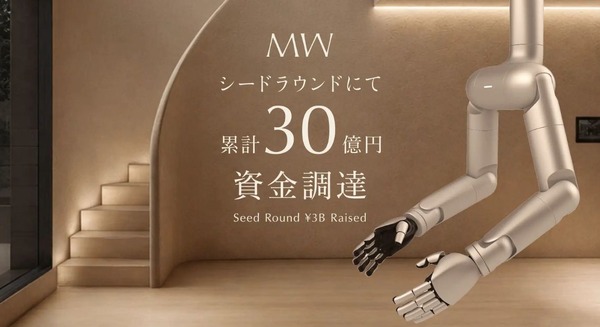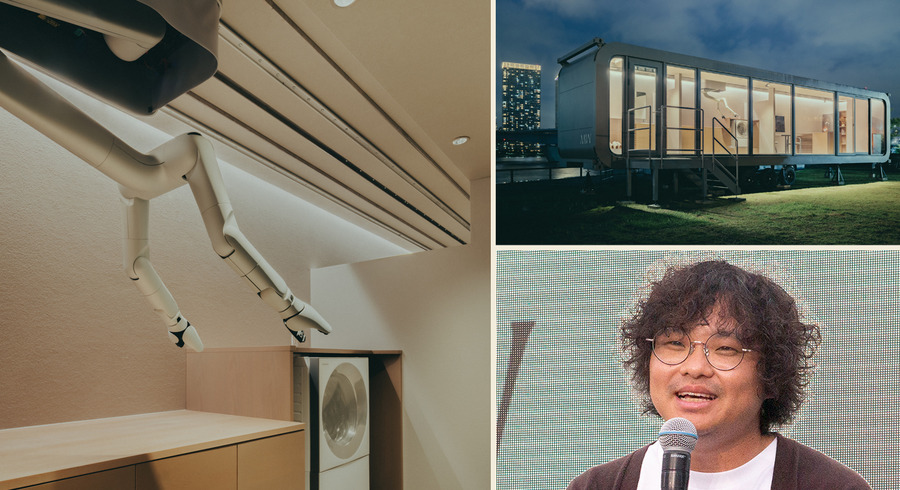
住宅そのものとAI、ロボットを一体で開発するMWは、2026年9月10日に開催したブランド発表会「MW “Living Home” Launch」で、天井を移動して家事を支援する住宅ロボット「MW bot」の実機デモを初公開した。
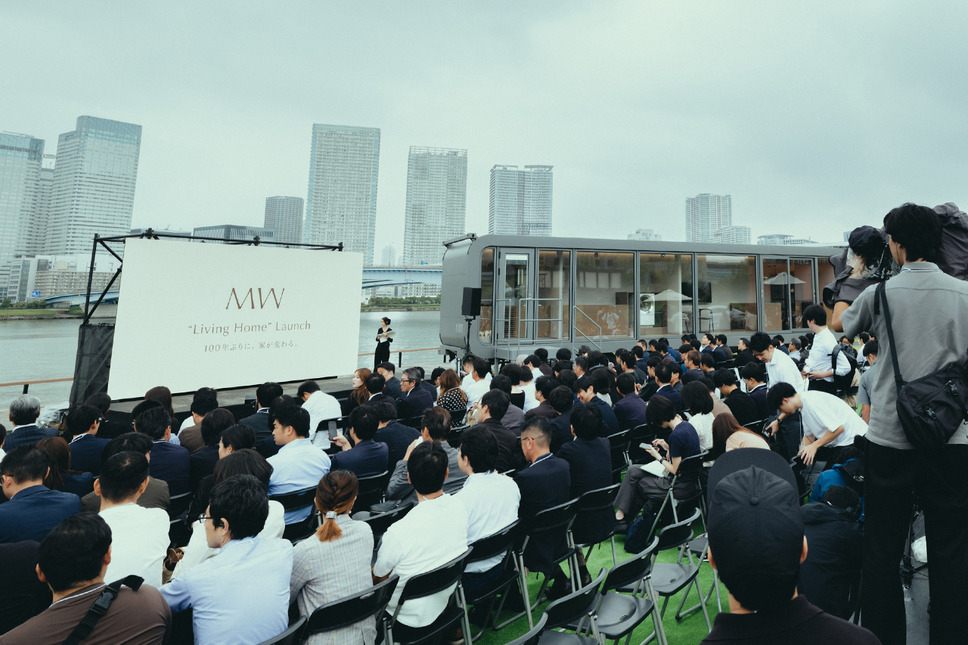
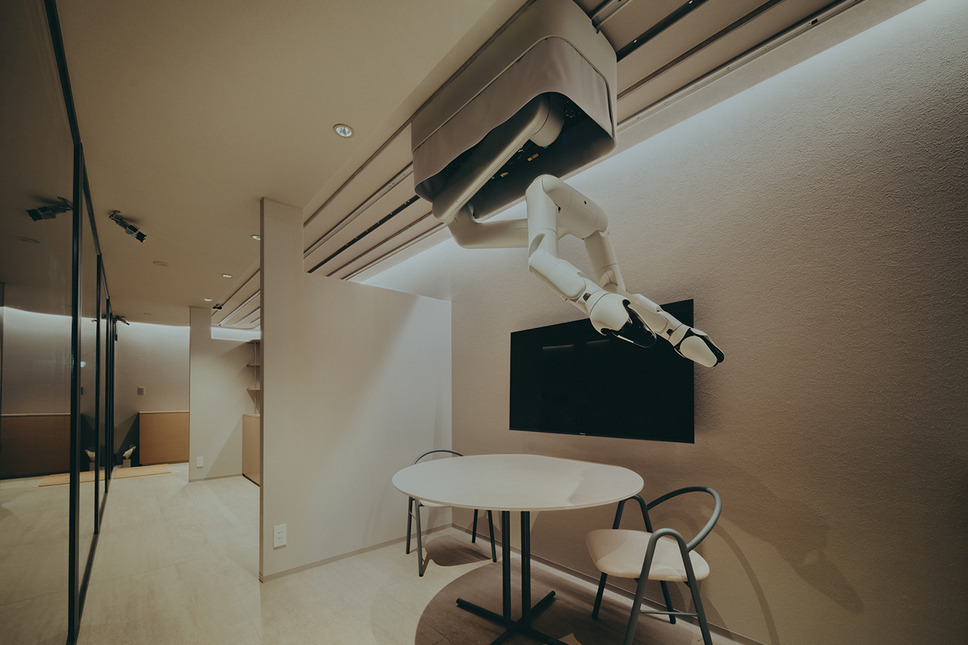
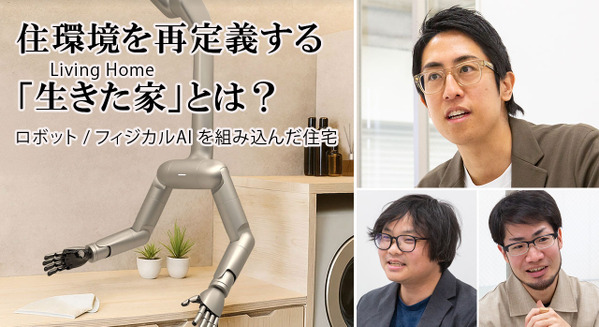
ロボスタでも前回の記事で、MWが掲げる「Living Home」の構想と、MW botによる家事支援のデモを紹介した。
発表会で披露されたMW botはAIによる自律動作ではなく、すべて遠隔操縦によるものだった。では、MWはこのロボットをどのように自律化しようとしているのか。
発表会終了後、ロボスタはMW Head of AI/Roboticsの浅谷氏に単独インタビューを行った。そこで明らかになったのは、年間5万時間規模の実世界データを収集する「Data Factory」とVLA(Vision-Language-Action)を組み合わせ、2028年の販売までに約15万時間の学習データを蓄積する計画だった。
そして、その戦略の根底には「ロボットだけを賢くする」のではなく、ロボットが働きやすいように住宅そのものを設計するという、MWならではの考え方がある。
■今回のMW botは遠隔操作で実施
まず確認したのは、発表会で披露されたMW botのデモについて。
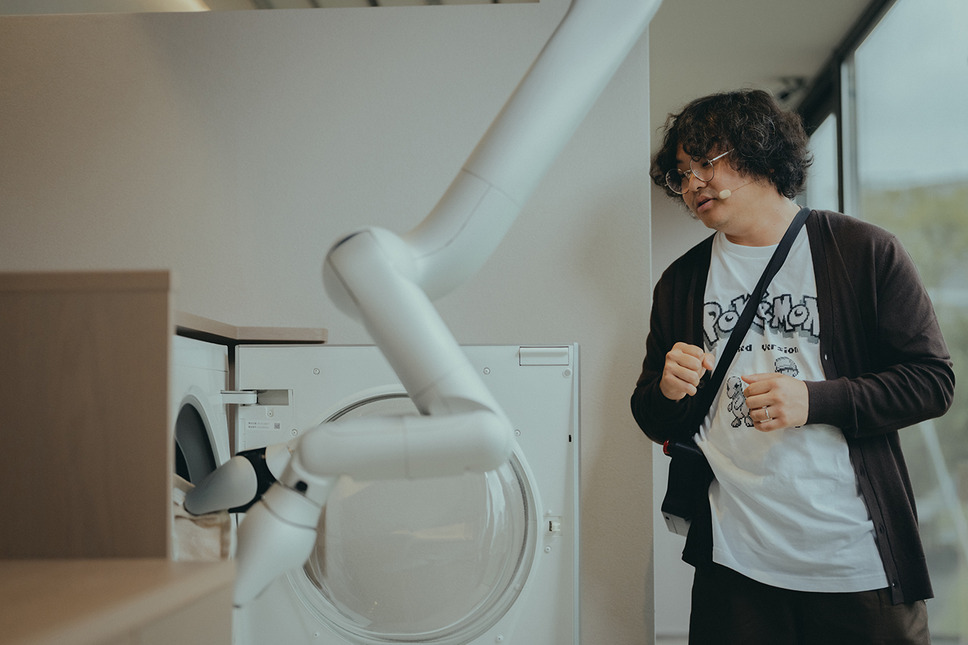
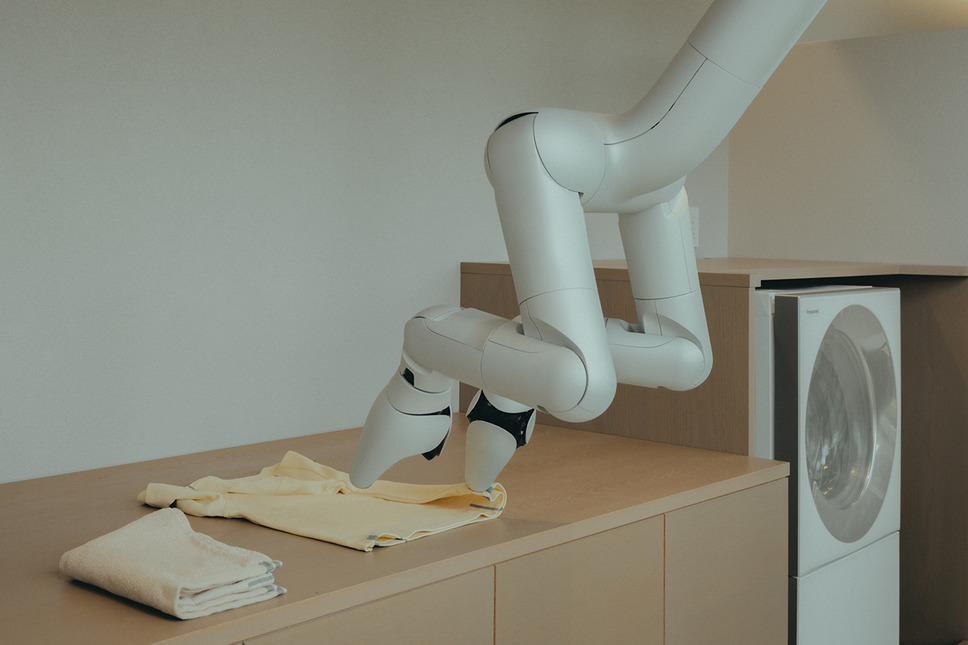
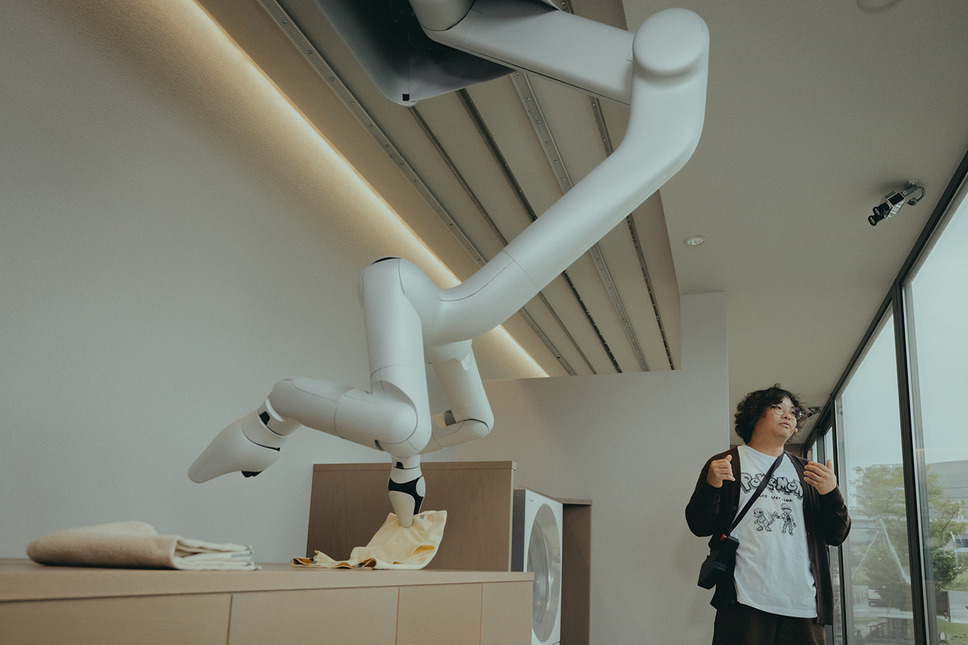
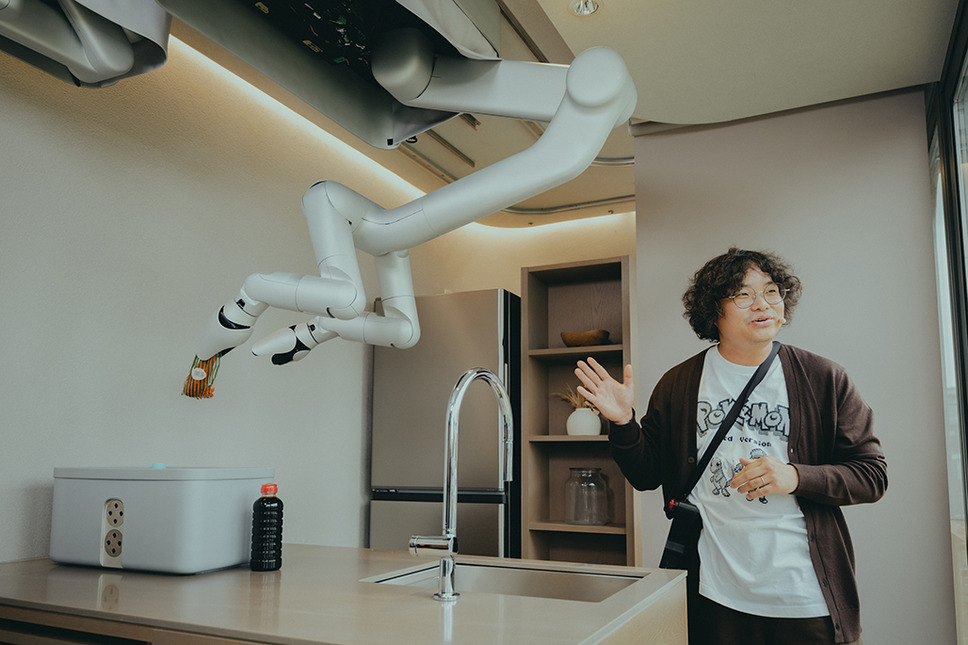
MW botは天井に設けられたレールを移動し、キッチンやランドリーなどで、物をつかんだり、衣類を扱ったりする動作を披露した。
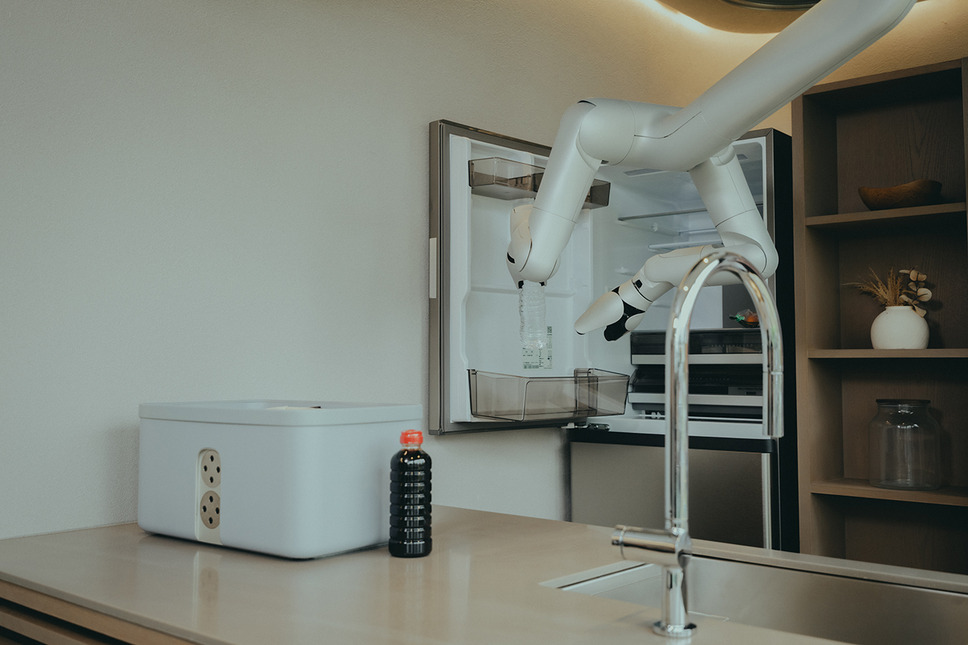
浅谷氏によれば、今回のデモではAIによる自律制御は使用していないという。
「今回の発表は遠隔操作でいくと決めていました。デモはすべて遠隔操作です。AIによるサポートもまったくありません」
今回の目的は、まずMW botというハードウェアが住宅の中を移動し、実際に物を扱えることを示すことにあった。
一方で浅谷氏は、次の段階について「来年は同じようなデモを完全自動化して見せたい」と話す。
■最大の難関は「移動」ではなく物を扱うこと
住宅の中で自律ロボットを動かす場合、部屋から部屋への移動は難しい課題のひとつ。しかし浅谷氏は、MWのシステムではそこは大きな問題ではないという。
「移動についてはルールベースでもできます。一番難しいのは、やはり物体をマニピュレーションするところです」
衣類をつかんで畳む。野菜を潰さないようにつかむ。食器を扱う。こうした、物体をつかみ、動かし、状態を変える操作が「マニピュレーション」だ。
家庭には形状も硬さも重さも異なる物体が大量に存在する。しかも、ロボットはそれらに直接触れ、状況に応じて作業しなければならない。
浅谷氏は、こうした物体との接触を伴うマニピュレーションが、MW botを自律化する上で最大の課題だとする。
■20台から50台へ、実世界データを集める「Data Factory」
そこで重要になるのがロボットの学習データだ。
MWは2026年8月、ロボット学習用の実世界データを収集する「Data Factory」を開設した。
浅谷氏によれば、インタビュー時点では20台のデータ収集用ロボットが稼働しており、毎月10台ずつ増設して最終的に50台体制とする計画だ。
稼働開始から約1カ月ですでに約1000時間のデータを収集しており、年間では5万時間の学習データ収集を目標としている。
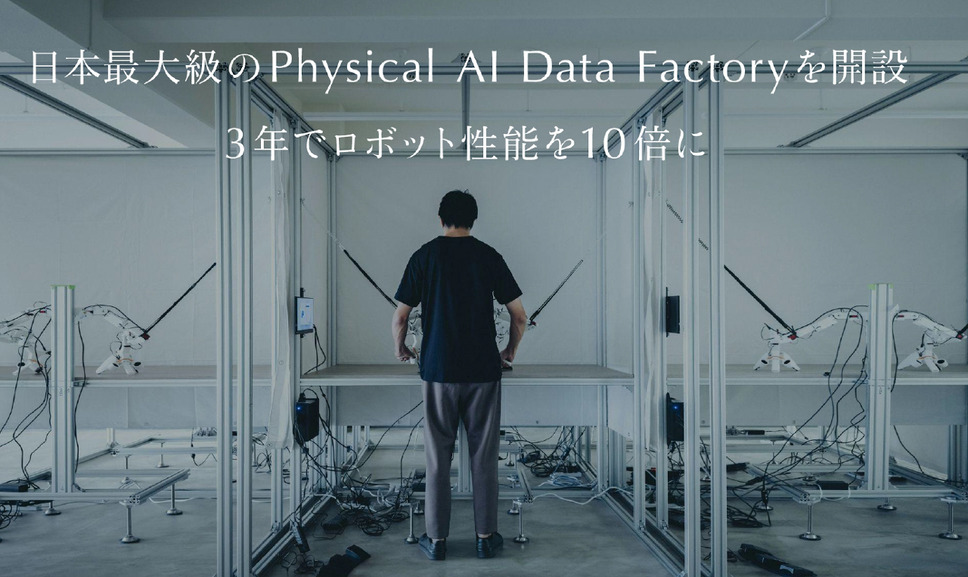
ここで現在収集しているデータは、シミュレーションで生成した合成データではなく、人間が実際にロボットを操作して作業を行い、その動きを記録する実世界データを中心としている。
■なぜ「MW botと同じ身体」でデータを集めるのか
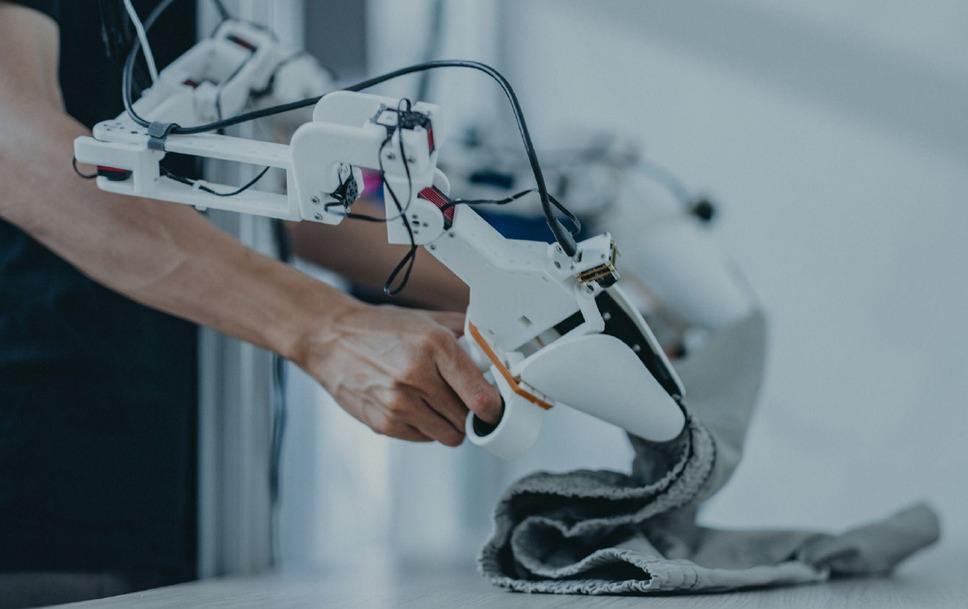
Data Factoryの写真を見ると、白いロボットアームを人間が直接動かしていることが分かる。MWが特徴としているのが、実際のMW botと同じ関節構成を持つデータ収集機を使うことだ。
浅谷氏は、その理由をこう説明する。
「実際のロボットの関節構成と同じものを使えば、関節軸に合った情報をそのまま取ることができます」
人間がロボットの腕を直接動かす「ダイレクトティーチング」によって、実機が実際に動作可能な範囲でデータを取得する。
テレオペレーションでは操作そのものが難しくなる場合があり、別の形状のデバイスを使えば、人間が教えた動作と実機の身体構造との間に差が生じる可能性もある。
そこで最初から実際に働くロボットと同じ身体で教えるという考え方だ。
■VLAはオープンモデルを検証、まず実世界データで学習
では、集めたデータをどのように学習させるのか。
浅谷氏によれば、現在は公開されている複数のVLAを実機で検証し、自社で収集したデータを使ったファインチューニングを進めている段階だ。
VLA(Vision-Language-Action)とは、カメラから得た視覚情報や言語による指示などを理解し、それをロボットの動作へつなげるAIモデルである。実世界で動くロボットの重要なAI技術として研究開発が進んでいる。
浅谷氏はインタビューでPhysical Intelligenceの「π0.5」やNVIDIAの「GR00T」などの公開モデルについても検証していると説明した。
ただし、現時点で特定のモデルをMW botの製品版に採用すると決定しているわけではなく、複数のオープンモデルを比較しながら、MWの実世界データでファインチューニングしていく段階だとしている。
「シミュレーションより実世界データセット」の発想
興味深いのは、MWが現在のところ、学習データの中心にシミュレーションを置いていないことだ。
フィジカルAIの開発では、現実世界だけで膨大なデータを集めることが難しいため、シミュレーションで生成したデータを組み合わせるアプローチが広がっている。
浅谷氏によれば、MWでは現時点でシミュレーションデータや世界モデルを使っておらず、当面は実世界データを中心に開発を進める考えだ。背景には、MWならではの事業モデルがある。
「ロボットが動く環境そのものを、自分たちで設計することができます」
一般的な汎用ロボットは、初めて入る住宅や工場、見たことのない家具や物体にも対応しなければならない。そのためには多様な環境に適応する能力が必要となり、モデルもデータセットも巨大になりやすい。
しかしMWの場合、ランドリールームやキッチン、リビングなどをMW botが作業しやすいように住宅側から設計できる。
環境のばらつきを減らせれば、ロボット側に求められる汎化能力も限定できる。
浅谷氏は、このアプローチなら「中規模程度の実世界データセットでも十分に学習できるのではないか」と考えている。
これは、ロボットをあらゆる住宅に適応させるのではなく、住宅の側もロボットに適応させるという発想だ。
触覚センサーを使わず「視覚」を活用
もうひとつ興味深いのが、触覚に対する考え方だ。
柔らかい衣類や壊れやすい物を扱うのであれば、ロボットハンドに触覚センサーを搭載したくなる。しかし現在のMW botでは触覚センサーを採用していない。
浅谷氏は、VTLA(Vision-Tactile-Language-Action)など触覚を組み込んだ研究動向も注視しているとした上で、現段階では手先のカメラによる視覚情報を中心に活用する方針を示した。
また、ロボット自身から取得できるトルク情報を利用する可能性についても検討している。
「触覚の代わりに、今は視覚を活用する形で進めています」
これは触覚が不要という結論ではない。どこまで視覚と関節情報だけで家庭内作業を実現できるのかを、まず検証している段階と見るべきだろう。
腕はQDD、背骨はハーモニック系
ハードウェアにも、家庭内ロボットならではの設計思想が表れている。
浅谷氏によれば、MW botは肩関節から先の腕部分にQDD(Quasi-Direct Drive)を採用する方針だ。
人や家具、物体に直接触れる腕では、衝突した際の安全性や柔軟性が重要になる。そのためバックドライブ性を確保しやすいQDDを使う。
一方、天井側から腕を支える「背骨」に相当する部分ではハーモニックドライブ系の減速機を使い、電源断時の落下を防ぐブレーキなども含め、剛性や保持性能を重視する方針だ。
つまりMW botは、すべての関節を同じ方式で作るのではなく、人や物に触れる部分と、ロボット自身を支える部分で駆動方式を使い分ける考えだ。
■3年間で15万時間、5つの家事の自動化へ
では、どこまで自律化すればMW botを商品として住宅に導入できるのか。
浅谷氏が示した目安はかなり具体的だ。
年間約5万時間、販売までに約15万時間の実世界データを収集し、5種類程度の家事タスクの自動化を目指す。
浅谷氏は、一つのタスクについて約3万時間を一つの目安として試算しているという。これは現時点での開発上の見積もりであり、3万時間あれば必ず自動化できるという意味ではない。
想定している5つのタスクは、現段階では次のようなものだ。
・洗濯物を扱い、畳んでまとめるランドリー作業
・ゴミを集めてまとめる作業
・食器類の片付け
・ベッドメイキング
・テーブルなどに置かれた物を収納する片付け
浅谷氏は、優先順位については今後変わる可能性があるとしている。
中でも興味深いのがベッドメイキングだ。
床を移動するロボットの場合、ベッドやテーブルの上に身体を乗り出して作業するには制約がある。一方、MW botは天井から腕を伸ばすため、ベッドや机の上にも上方からアクセスできる。
天井走行型という一見特殊な構造が、住宅内ではむしろ強みになる可能性がある。
ツバメインダストリの技術協力も受けて開発
MW botはMWが主体となって開発している。
一方、ロボットの開発では、大型搭乗型ロボット「ARCHAX」などを開発するツバメインダストリから技術面での協力も受けている。
浅谷氏は、ツバメインダストリからロボット開発のノウハウを学びながら、将来的にはMW内での開発体制も強化していく考えを明らかにした。
■ロボットを賢くするだけではなく「家を変える」
MW botの開発は家庭用ロボットを作るプロジェクトではないことが重要だ。
現在のMW botは、まだAIで自律的に家事を行う段階にはない。VLAによる物体操作も、データ収集も、これから検証すべき課題が多い。年間5万時間、1タスク約3万時間という数字についても、現段階ではMWが置いている開発上の目標値である。しかし、MWのアプローチで特徴的なのは、AIモデルだけで自律性の課題を解こうとしてはいないこと。
ロボットが対応しなければならない世界が複雑すぎるなら、ロボットが働く世界そのものを設計する。住宅、ロボット、AIを別々に開発するのではなく、最初から一つのシステムとして設計することで、家庭用ロボットの難しさを別の方向から解こうとしている。
2026年の、今回のデモは遠隔操縦だった。MWが次に掲げるのは、自律化したMW botによる家事デモだ。そして2028年には、MW botを組み込んだ住宅の販売を目指している。
「100年ぶりに家を変える」と掲げたMWにとって、次の大きな焦点は、家にロボットを置けるかではなく、ロボットが本当に人の代わりに家事をこなせるところまでAIとロボットを進化させられるかにある。