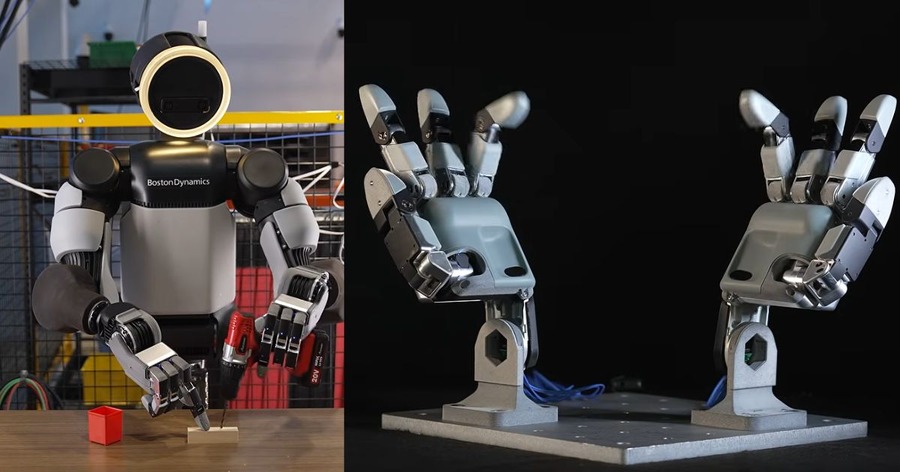
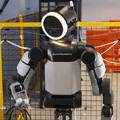
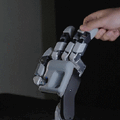
Boston Dynamicsは、ヒューマノイドロボット「Atlas」向けの新世代ハンドを紹介する動画をYouTubeで公開した。動画では、開発チームの担当者が設計の考え方を説明している。
自由度は7から13へ
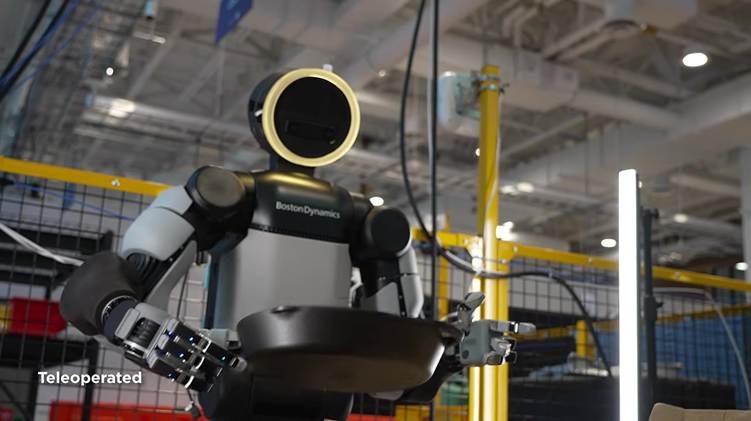
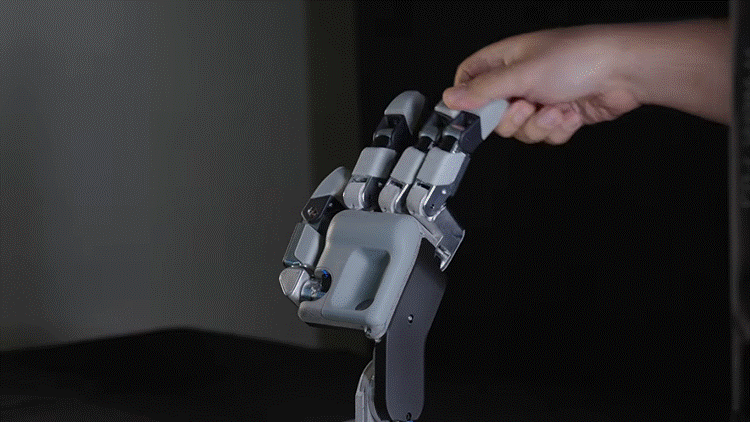
手の動かしやすさを示す自由度について、動画では従来の「GR2」が7、新世代の「GR3」が13と説明されている。大きさは平均的な人の手よりやや大きく、力も平均すると少し強い。
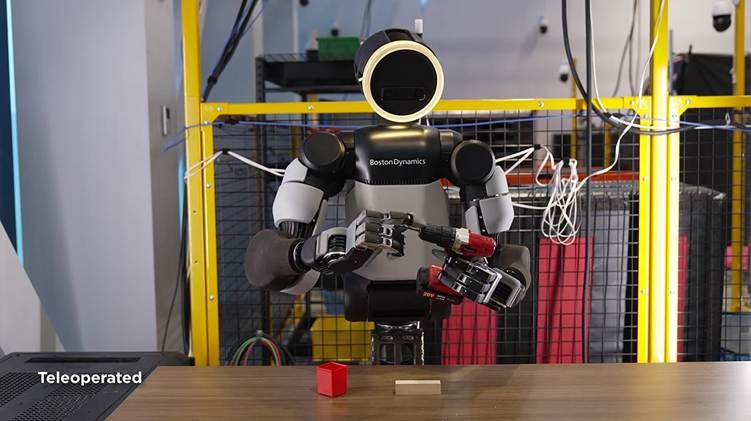
Atlas向けのハンドが本質的な器用な動作ができるように設計が行われた。工具を握ったまま小さな部品を動かすカットが確認できる。
これはAtlasが身につけるべき技能の道筋で重要だったと語られている。
力と動きをそのまま伝える構造
話は手の機構に移る。身体や筋肉がどこにあり、どう動き、どれだけ力がかかっているかを感じ取る能力はバックドライバビリティとも結びつく。
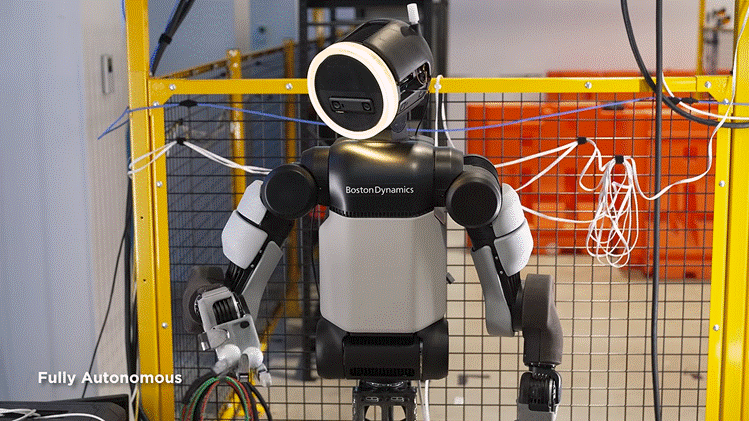
器用な動作に効くだけでなく、強くぶつかったときにも働く。関節が加速して逃げられるので、慣性や摩擦が大きい場合のようにギアボックスが傷むことを避けられる。性能だけでなく、頑丈さにも効くという。
シミュレーションで注意する3点
この手と駆動部をシミュレーションで再現するとき、チームは3点に注意する。
1つ目は運動学で、リンクや関節がどこにあるかという手の形状を指す。2つ目は動力学で、摩擦、出せるトルク、バックラッシュ(歯車のがた)をどう再現するかを扱う。3つ目は接触動力学で、グリッパーが環境とどう触れ合うかである。
実機とシミュレーションの合わせ込み(sim-to-real)は、片方向からではなく、双方向から進めるという。
小指を省くという判断
親指は1本か2本か、小指は必要かといった問いに、決まった答えはない。直感と実験が常に必要で、結局は競合する目的同士のトレードオフになると担当者は語る。チームはシミュレーション、3Dプリントの試作、実際に自分たちで試す方法を併用した。
小指を加えると、3自由度分の複雑さが増す。サイズや消費電力など、アクチュエーター(駆動装置)を増やすことに伴う負担も含め、増やせる器用さに見合わないと判断された。
手の開発は長い道のり
動画の終盤で、担当者は手の開発を長い道のりと位置づけつつ、この手が今の作業に向けた良い出発点になったと述べる。
多指ハンドは、関節とモーターの数を考えれば小さなロボットに等しい。このハンドの開発では、思いのほか多くの研究に取り組むことになったとも述べられている。
動画は、Atlasチームが最先端を押し広げている最中だという言葉で締めくくられている。
ロボスタオンラインセミナー情報
ロボスタでは、国産のヒューマノイドや四足歩行ロボットの開発・量産を目指すHighlandersの増岡宏哉CEOをお招きし、オンラインセミナー「国産ヒューマノイド『N』量産と知能化への挑戦 Highlandersが描くフィジカルAIと実世界データ戦略」を10月22日(木)に開催します。
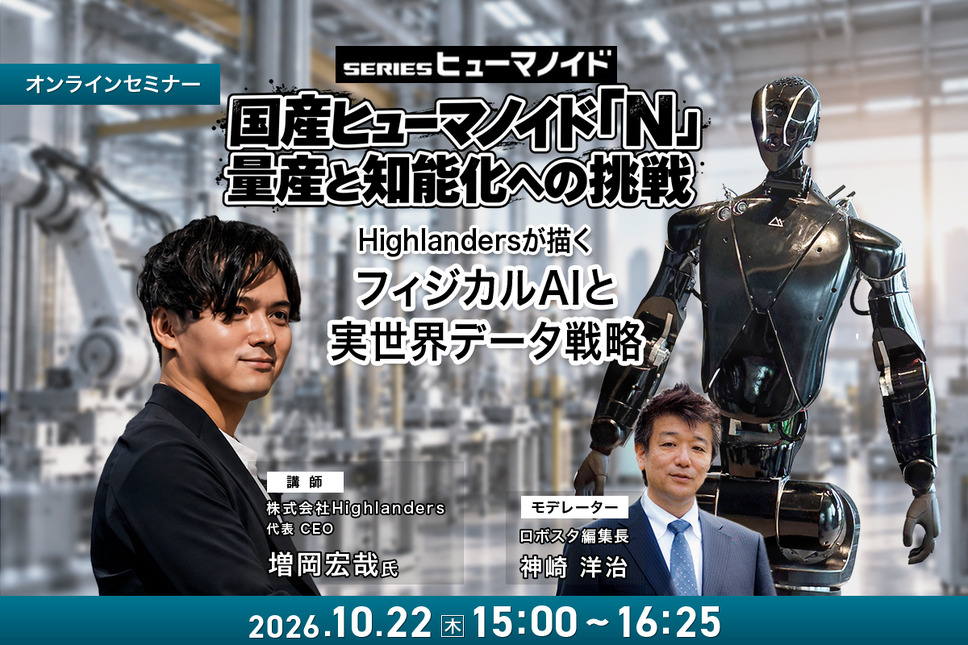
Highlandersは、三菱自動車の工場で活用するヒューマノイドロボットの共同開発と、京都製作所京都工場におけるHighlanders製品の量産化について協議を進め、2027年の早い時期の生産開始を検討しています。
また、ロボットを製造、物流、インフラなどの現場で稼働させ、視覚、力覚、触覚、遠隔操作などの実世界データを蓄積。そのデータを独自のフィジカルAI基盤モデルの学習に活用し、進化したAIを再びロボットへ展開する「データフライホイール」の構築を掲げています。
セミナーでは、国産ヒューマノイドの社会実装と量産、日本発のフィジカルAI産業の可能性などについて深掘りしていきます。ぜひご参加ください。
詳しくはこちら