アイリスオーヤマ株式会社とNTT西日本株式会社は2026年11月16日、AIでセキュリティカメラ、エレベーター、各種ロボットなどを統合管理する「マルチロボティクスプラットフォーム」の共同実証成果を発表した。フィジカルAIの技術を使い、カメラとロボットを連携させて状況認識から作業指示までを行う仕組みや、異なる種類のロボット同士が役割を分担する仕組みの技術的な成立性を確認したという。
施設内の設備とロボットをクラウドで一元管理
マルチロボティクスプラットフォームは、NTT西日本が開発を担う統合管理システムである。施設内のネットワークにつながるセキュリティカメラ、エレベーター、フラッパーゲート、各種ロボットなどの情報をクラウド上で一元管理し、AIが施設全体の状況を把握したうえで各設備やロボットを連携・制御することをめざしている。なお、本サービスは2025年10月に「AIロボティクスプラットフォーム」として発表されたものの名称を変更したものだ。
両社は2025年10月、フィジカルAIやロボットを含むIoT領域におけるDXの推進に向けた業務提携の基本合意覚書を締結しており、今回の実証はその覚書に基づく取り組みである。
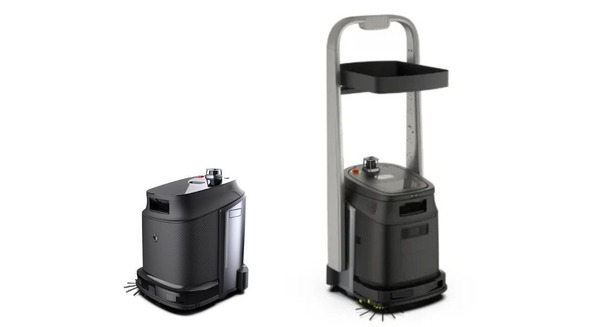
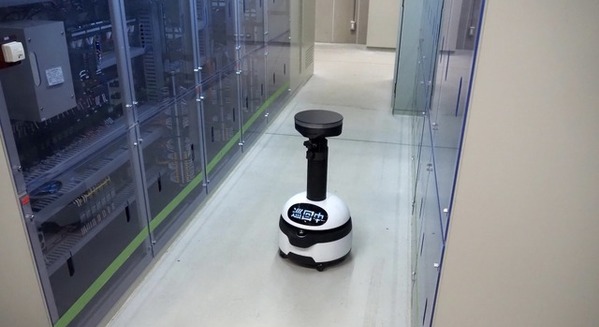
第一弾では、アイリスオーヤマのDX清掃ロボット「JILBY(ジルビー)」に同プラットフォームを連携させ、「AIエージェント」を実装した。タブレットやスマートフォンからテキストや音声でロボットと双方向にやり取りでき、蓄積された清掃データをもとにAIが学習して、最適な清掃ルート、頻度、時間帯を提案する。
第二弾はVLM・LLM・VLAを活用した連携を検証
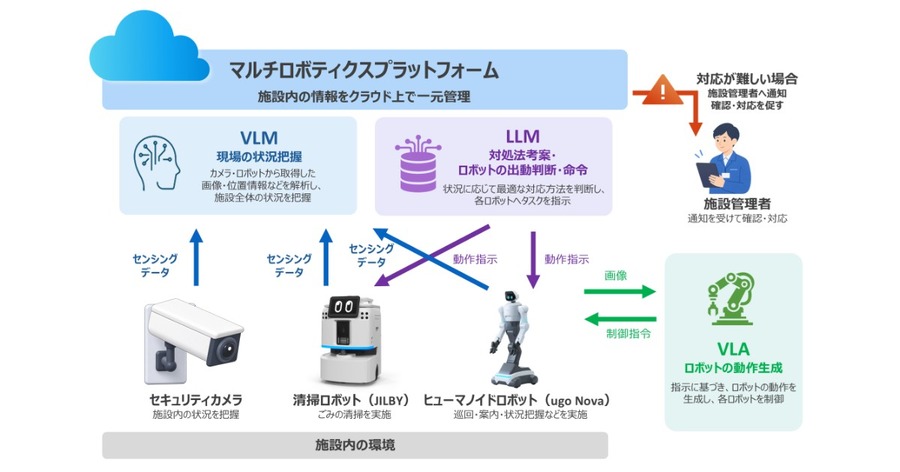
第二弾となる今回は、統合管理を実現するための基礎技術を構築した。そのうえで、フィジカルAIを構成する技術であるVLA(Vision-Language-Action)、VLM(Vision-Language Model)、LLM(Large Language Model)を活用し、次の内容を実証した。
セキュリティカメラとロボットを連携させ、状況認識から作業指示までを行う仕組み
異種ロボット間の情報連携と役割分担
ロボットの自律動作
仕組みとしては、まずVLMが施設全体の状況を把握・分析し、LLMがその情報をもとに各設備やロボットへ適切な指示を出す。さらにVLAを使うことで、指示内容や周辺環境に応じてロボットが自律的に判断し、行動できるかどうかを検証している。
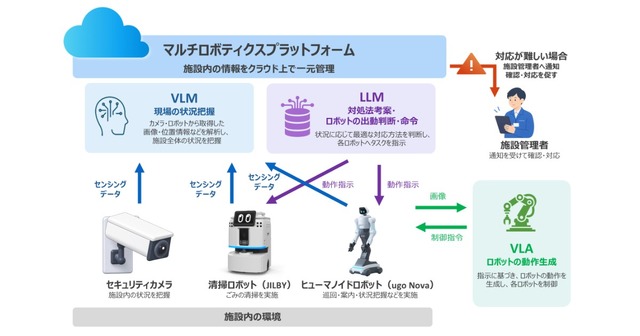
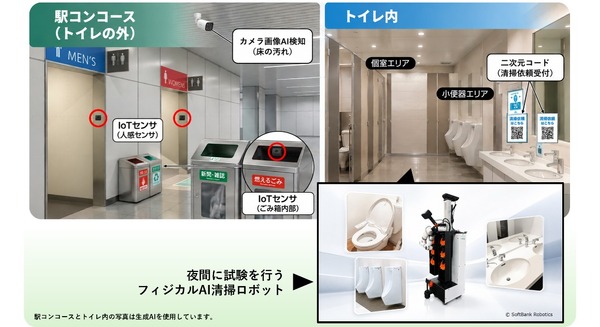
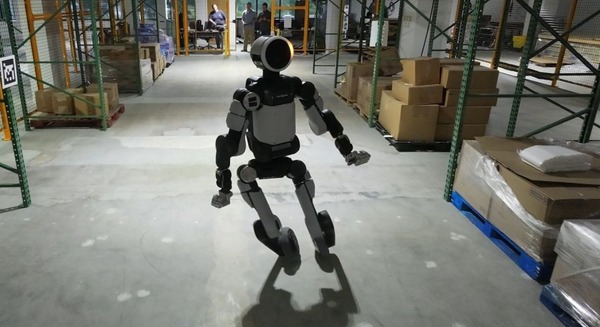
具体的な検証の一つが、セキュリティカメラで取得した画像をAIが解析し、その結果に基づいてJILBYへ指示を出す一連の連携だ。もう一つは、JILBYとヒューマノイドロボット「ugo Nova」の連携である。ugo Novaはugoのヒューマノイドロボットで、NTT西日本が取り扱っている。両機が情報を共有し、それぞれの役割や特性に応じてタスクを分担する仕組みの技術検証を行った。
背景には複数ロボットの連携ニーズ
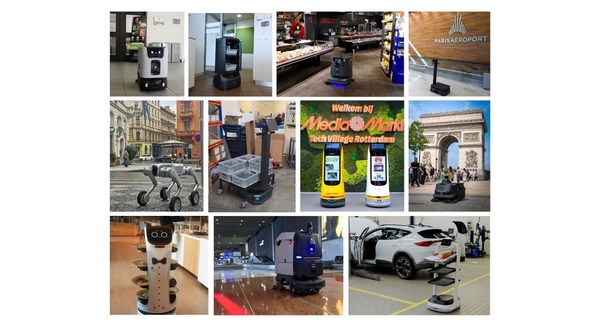
清掃、警備、搬送など、施設管理の現場では労働力不足への対応や業務効率化を目的にロボットの活用が進んでいる。一方で、多様な業務を1台のロボットですべて担うのは難しく、用途やメーカーの異なる複数のロボットを連携させる必要が出てきている。
また、従来の施設管理では、カメラ、エレベーター、ゲート、ロボットなどが個別のシステムとして管理されることが多く、それぞれが持つ情報や機能を施設全体の運営に生かしにくいという課題もある。両社は、既存設備、多様なロボット、人がそれぞれの役割を担いながら連携し、施設全体を一つのシステムとして運営する新しい施設管理をめざす。
4つの展示会でデモを予定
今回の研究成果は、次の展示会でデモンストレーションが予定されている。展示内容は会場ごとに異なる。
※展示内容は研究開発中の技術によるもので、実際の製品・サービスの仕様とは異なる場合がある。
展示会 | 内容 | 会期 | 会場 |
|---|---|---|---|
NTT R&D FORUM 2026 | JILBYとヒューマノイドロボットの連携動作、ロボットの自律動作 | 2026年11月18日~20日、24日~25日 | NTT武蔵野研究開発センタ |
ビルメンヒューマンフェア&クリーンEXPO 2026 | セキュリティカメラとJILBYの連携動作 | 2026年11月18日~20日 | 東京ビッグサイト |
スマートビルディングEXPO | JILBYとヒューマノイドロボットの連携動作、ロボットの自律動作 | 2026年12月2日~4日 | 東京ビッグサイト |
SEMICON Japan 2026 | セキュリティカメラとJILBYの連携動作 | 2026年12月9日~11日 | 東京ビッグサイト |
今後は商用化・事業化の可能性を検討
両社は、今回の実証で得た知見をもとに、技術面、具体的な顧客ニーズ、施設管理上の課題を整理し、将来的な商用化・事業化の可能性を検討するとしている。今回検証したカメラとロボットの連携や複数ロボットの連携・自律動作は、マルチロボティクスプラットフォームの活用例の一つという位置づけだ。
今後も共同で研究開発を進め、フィジカルAIによる自律判断機能の高度化と、清掃、警備、搬送などの業務を横断的につなぐ施設管理の実現を目指すとしている。
ロボスタオンラインセミナー情報
■Honda「P2」「ASIMO」の開発者、竹中氏が登壇
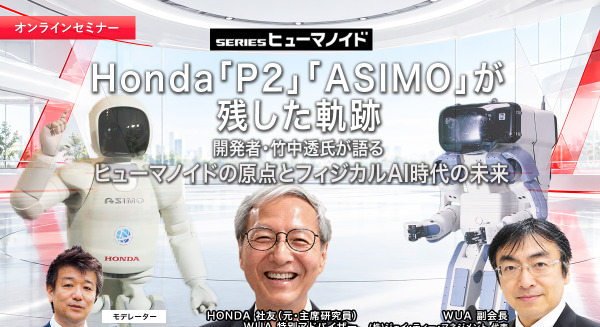
日本では約30年前から、人と共存するヒューマノイドの研究開発が進められてきました。その象徴的な存在が、Hondaの「P2」と「ASIMO」です。2026年4月には、その歴史的な技術的功績が評価され、「P2」が「IEEEマイルストーン」に認定されました。
ロボスタでは、Honda「P2」「ASIMO」の開発を中核で担った竹中透氏をお招きし、オンラインセミナー「Honda「P2」「ASIMO」が残した軌跡 開発者・竹中透氏が語るヒューマノイドの原点とフィジカルAI時代の未来」を2026年11月25日(水)に開催します。
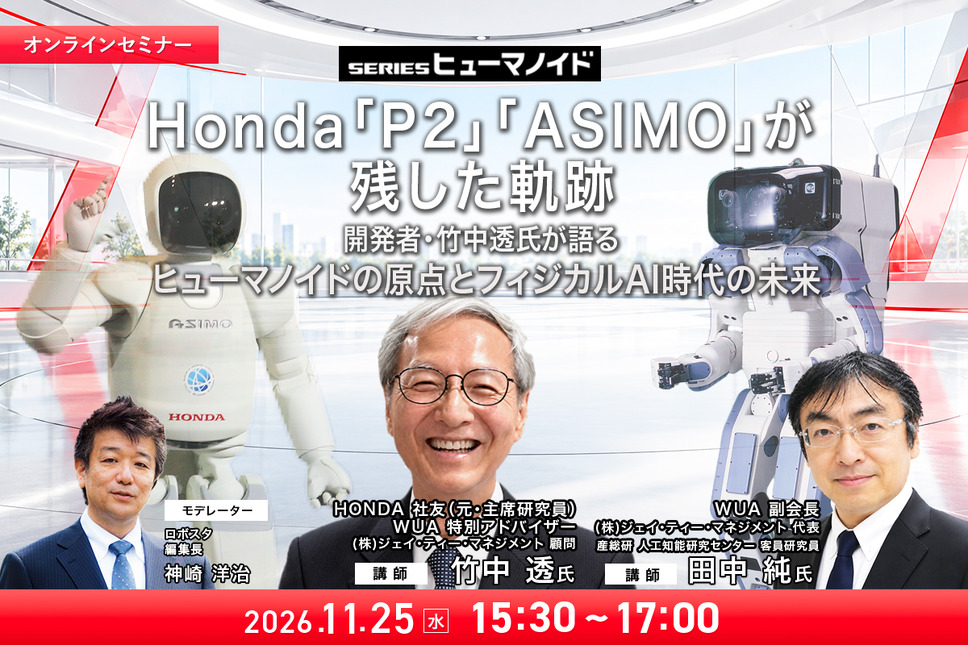
当時のヒューマノイド開発の舞台裏と、そこから生まれた技術や開発思想、試行錯誤やブレークスルーについてお話しいただきます。
また、フィジカルAIによってヒューマノイドが再び世界的な注目を集める中、今後の技術進化や未来展望についても議論します。
詳しくはこちら
■フィジカルAIネイティブ「国産セミヒューマノイド」の全貌
ロボスタ・オンラインセミナーとして、警備・点検などの業務用ロボットを社会実装し、国産セミヒューマノイド「ugo Nova」の開発を進めるugo株式会社の松井健CEOをお招きして「国産セミヒューマノイド「ugo Nova」の全貌 松井CEOが語るフィジカルAI開発戦略と社会実装の最新動向」を、2026年12月15日(火)に開催します。
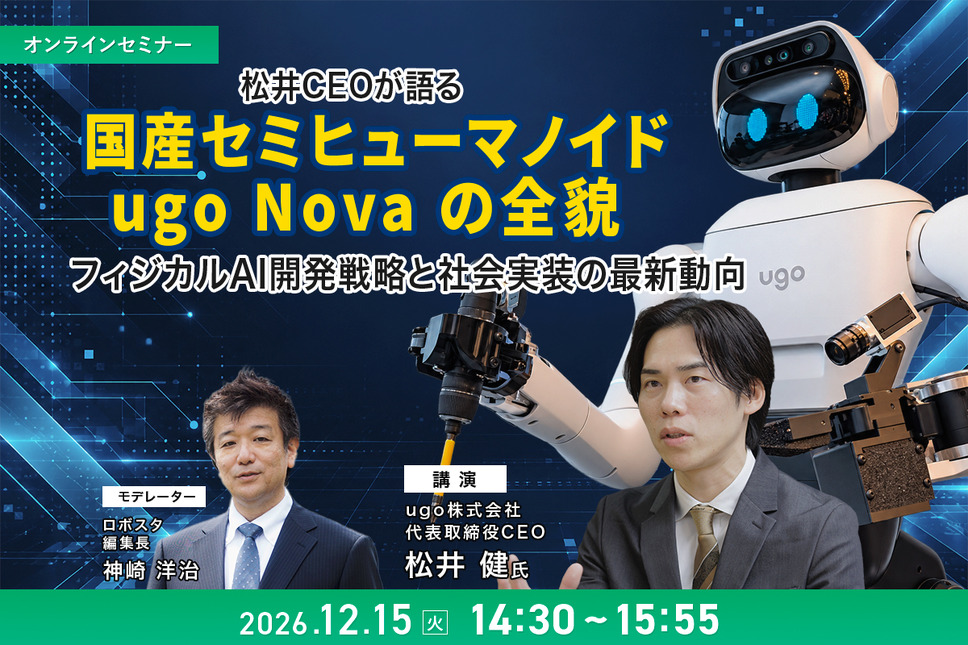
セミナーでは、ugoの松井健CEOを再びお招きし、「ugo Nova」の開発背景や従来機からの進化・強化ポイント、ロボット基盤モデルの仕組みと開発戦略などについて、具体的に解説していただきます。
また、AIロボット協会(AIRoA)が実施する「国産汎用ロボット開発コンペティション」での改良機開発フェーズへの進出をはじめ、共同プロジェクトの最新動向についても伺います。
詳しくはこちら
■NVIDIAが語る「ヒューマノイド・フィジカルAI開発基盤の全貌」
NVIDIAが提供するプラットフォームやシステムを活用し、ヒューマノイドやフィジカルAIをどのようなプロセスで開発するのか。その流れと全体像を約60分間(質疑応答を含む)で解説するセミナー「NVIDIA ヒューマノイド・フィジカルAI開発基盤の全貌 GR00T、Cosmos、Isaac、Jetson Thor 最新情報」を2026年12月18日(金)に開催します。
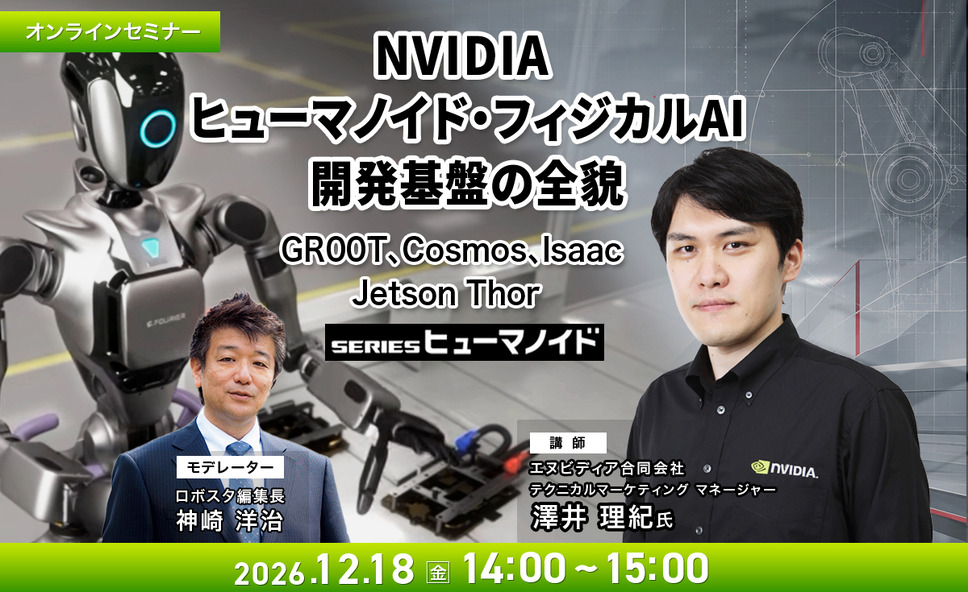
ロボット基盤モデルの活用、AIの学習、シミュレーション、実機への展開まで、各開発工程でOmniverse、GR00T、Cosmos、Isaac、Jetson Thorが担う役割と、それぞれの連携をNVIDIAが解説します。
詳しくはこちら