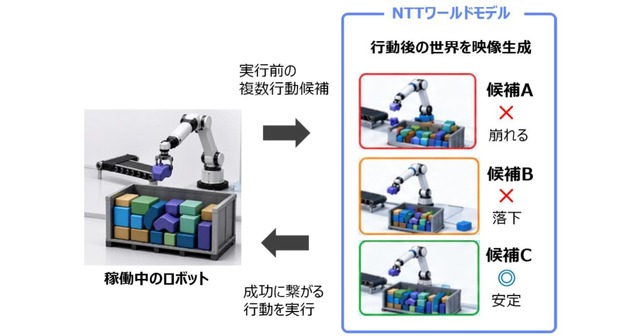
NTT株式会社は、ロボットが実際に行動する前に、複数の行動候補について荷崩れや落下などの結果を予測・評価し、成功につながる行動を選択できる技術を実現した。2026年11月11日に発表した。
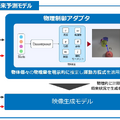
基盤となるのは、物体の重さや向き、動く速さといった物理量を明示的に扱い、運動方程式に基づいて状態変化を予測するワールドモデルだ。独自開発の「物理制御アダプタ」を映像生成モデルに統合することで、物体どうしの相互作用を高精度に予測し、学習データに含まれない場面にも対応する。
荷崩れや落下を「やってみる前」に見極めたい
ロボットが実世界で自律的に判断し行動するフィジカルAIでは、行動に応じた未来の状態変化を予測するワールドモデルが注目されている。ただ、従来のワールドモデルは物体の物理量を内部で明示的に扱わない。そのため、生成した映像のなかで物体が消えたり変形したりする、衝突などの相互作用を正しく予測できない場合があった。大量の学習データに依存するので、学習データにない場面では予測が破綻しやすいという課題もある。
課題が顕著に出る例が、空港手荷物や宅配便などの小口荷物の積込み・積降ろしだ。形状や重量、配置が一定でないため、従来のロボット制御だけでは、行動後に荷崩れや落下が起きるかを事前に見極めにくい。あらゆる物品を網羅した学習データを集めるのも現実的ではない。NTTは、物理法則に基づいて状態変化を予測することで、未知の場面にも対応できるワールドモデルを開発した。
NTTワールドモデルの4つの特長
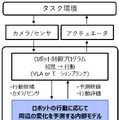
既存のロボット制御と連携して行動前に判断できる
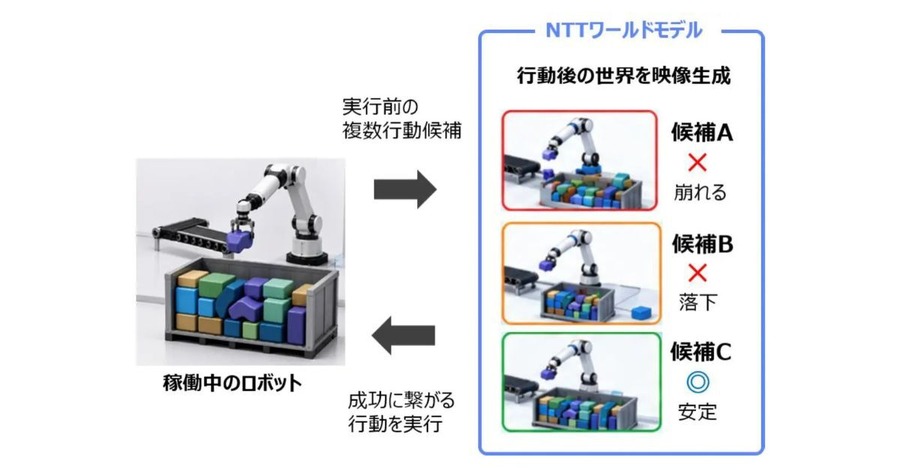
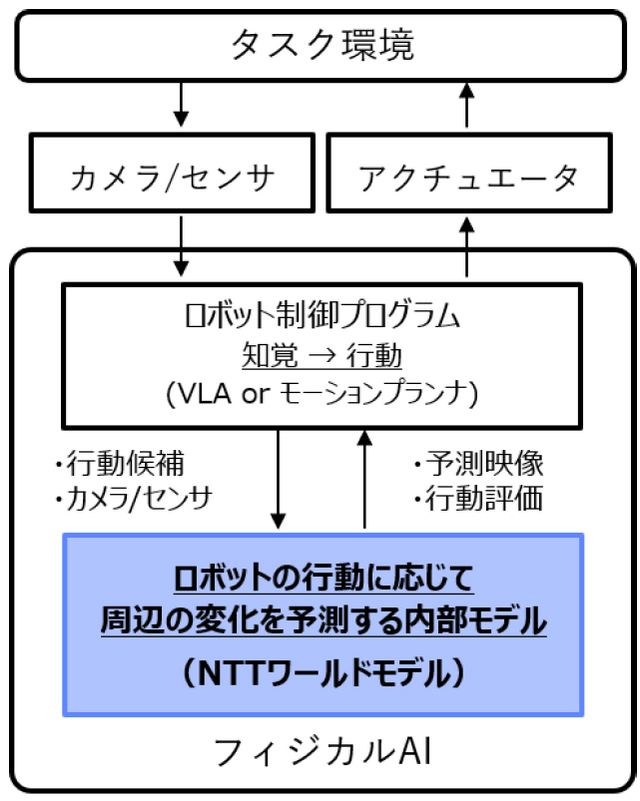
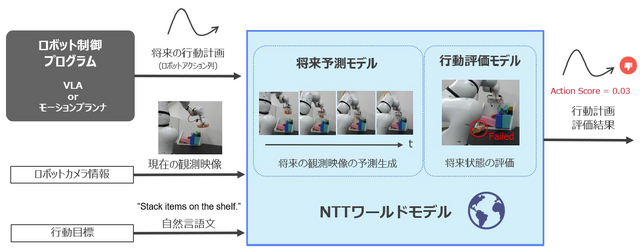
本技術は既存のロボット制御ソフトウェアと連携し、その判断を補強する形で適用できる。ロボット制御のフローに直接組み込めるよう、精度を保ったまま高速に動作する構成とした。VLAやモーションプランナなどが生成した行動候補ごとに、実行した場合の未来を予測し、荷崩れや落下などの結果を行動計画の評価として出力する。
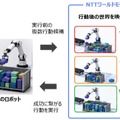
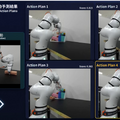
複数の未来を比較し、成功につながる行動を選ぶ
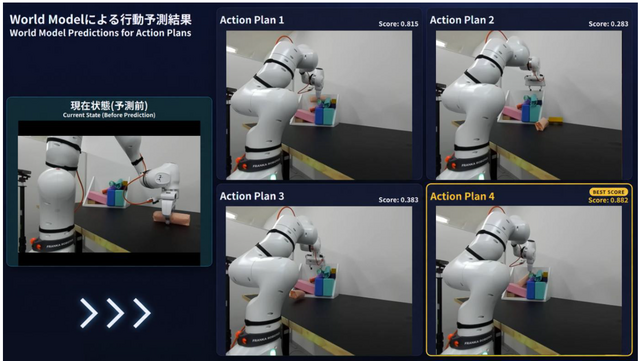
制御プログラムが出した複数の行動候補について、それぞれを実行した場合の未来を映像として生成する。映像から物体の落下や衝突の有無を予測・評価し、成功への繋がりやすさをスコア化することで、ロボットの行動失敗率を下げる。
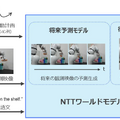
物理法則に基づく高精度な未来予測
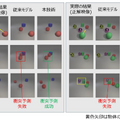
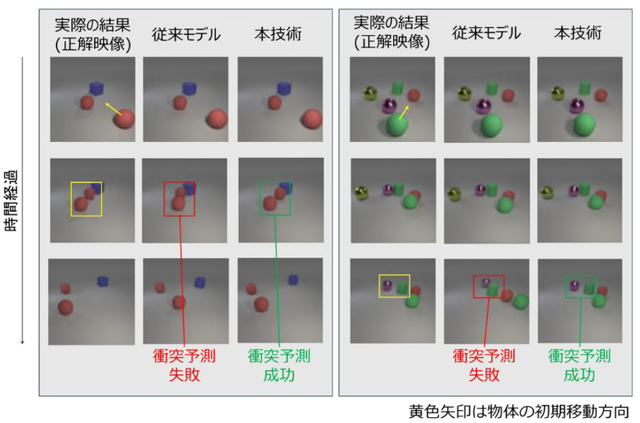
物体ごとの位置・姿勢・速度・質量などを明示的に扱い、運動方程式に従う動きとして未来を予測する。物体の消失や変形が抑えられ、衝突や崩落といった相互作用をより正確に捉えられるという。公開ベンチマーク「OBJ3D」では、物体の衝突を含む場面で従来モデルが衝突の予測に失敗した一方、本技術は成功した。
学習データにない未知の場面にも対応
物理法則に基づいて状態変化を予測するため、学習データに含まれない場面や動きにも対応できる。形状・重量・配置が多様で、学習データの網羅が難しい現場に向く。
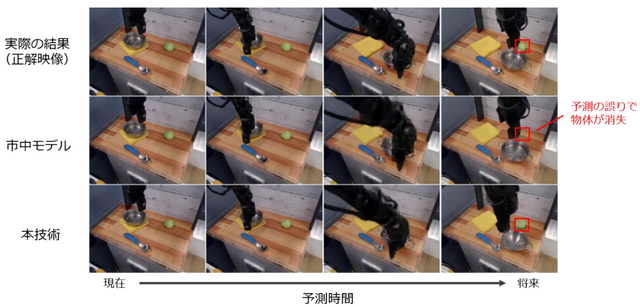
技術のポイントは「物理制御アダプタ」
NTTが開発した物理制御アダプタは、映像から将来を予測する仕組みに、物理法則に基づく計算を組み合わせるものだ。映像から物体ごとの位置や向き、動く速さ、重さなどを推定し、次にどう動くかを物理法則で計算する。この計算結果を映像生成に反映することで、物体の消失や変形を抑える。
優位性としてNTTは次の4点を挙げている。
物体ごとの物理量を推定し、物理法則に基づいて将来の挙動を高精度に予測できる
物理法則を明示的に扱うため、学習データにない場面や動きの予測にも対応できる
映像生成モデルとの統合により、予測結果を自然な映像として出力でき、行動の成否を事前に評価できる
予測の根拠となる物理量を明示的に出力できるので、予測の理由を把握しやすい
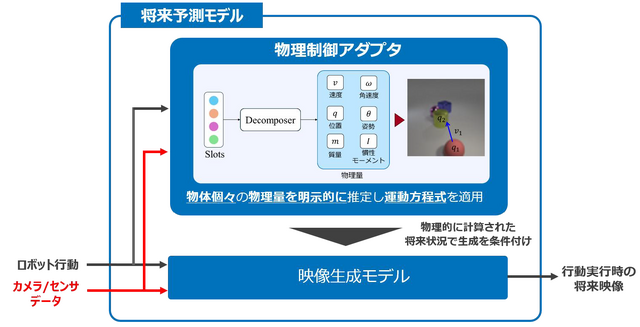
棚積みタスクで成功率が73.1%から92.3%に
NTTは、小型ロボットで荷物の積付け作業を模擬した棚積みタスクを設定し、本技術を適用した場合としない場合の成功率を比べた。結果は、適用により73.1%から92.3%へ向上した。これは小型ロボットによる模擬タスクでの結果で、実際の空港や倉庫の現場での数値ではない。
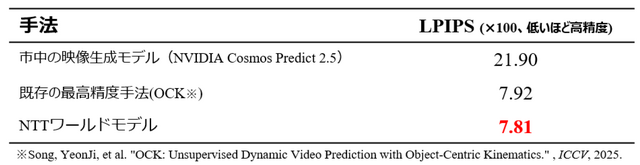
将来予測そのものの精度は、複数物体の衝突を含む公開ベンチマーク「OBJ3D」で評価した。人間の知覚に近い感覚で類似度を測る指標LPIPSにおいて、従来手法を上回る予測精度を確認したという。
空港手荷物から物流・製造・建設・小売へ
最初の適用領域に想定するのは、形状や重量の異なる多様な空港手荷物の積込み・積降ろしだ。今後は株式会社Mujinと連携しながら社会実装を進め、ロボットサービスベンダや物流・倉庫事業者との連携も検討する。荷物の積込み・積降ろしを起点に、製造、建設、小売など多様な物体を扱う分野へ展開し、人手不足が深刻な現場の省人化と生産性向上への貢献をめざす。
本研究成果は、2026年11月18日~25日に開催される「NTT R&D FORUM 2026」で展示される予定だ。
ロボスタオンラインセミナー情報
■自民党ロボット議連・山田太郎事務局長が語る『日本のフィジカルAI開発戦略』
日本はフィジカルAIでどう勝つのか。ロボット基盤モデル、VLA、実世界データなどの技術動向から、国家戦略の実行ロードマップまで。技術と政策の両面から読み解く85分間。
ロボスタでは、米PTCでの勤務や製造業向け企業の経営経験を持ち、現在はロボット議員連盟の事務局長としてAIロボティクス政策を推進する参議院議員・山田太郎氏をお招きして、オンラインセミナー「日本はフィジカルAIでどう勝つのか ~ロボット議連・山田太郎事務局長が語る「AIロボティクス戦略」実行フェーズ~」を11月13日(金)に開催します。
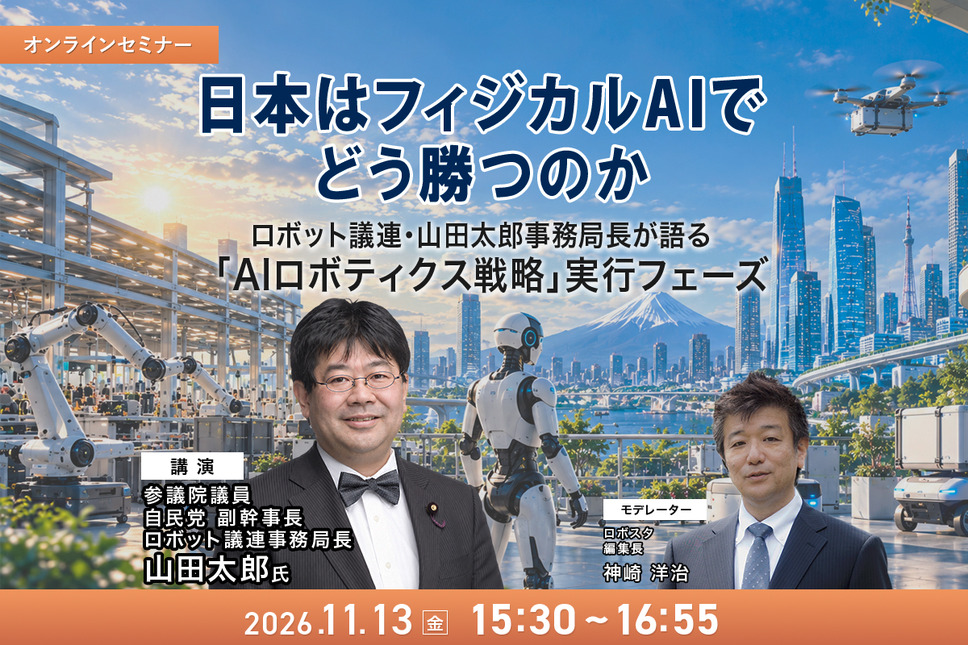
日本が強みを持つ産業用ロボットや製造業、部品・制御技術を、ロボット基盤モデルの開発や実世界データの収集・活用にどう結びつけ、国際競争力を高めていくのか。
政府が掲げる「AIロボティクス戦略」、経済産業省の「GENIAC」、国産マルチモーダル基盤モデル開発プロジェクト「FRONTia」などについても掘り下げます。
詳しくはこちら
■Honda「P2」「ASIMO」の開発者、竹中氏が登壇
日本では約30年前から、人と共存するヒューマノイドの研究開発が進められてきました。その象徴的な存在が、Hondaの「P2」と「ASIMO」です。2026年4月には、その歴史的な技術的功績が評価され、「P2」が「IEEEマイルストーン」に認定されました。
ロボスタでは、Honda「P2」「ASIMO」の開発を中核で担った竹中透氏をお招きし、オンラインセミナー「Honda「P2」「ASIMO」が残した軌跡 開発者・竹中透氏が語るヒューマノイドの原点とフィジカルAI時代の未来」を2026年11月25日(水)に開催します。
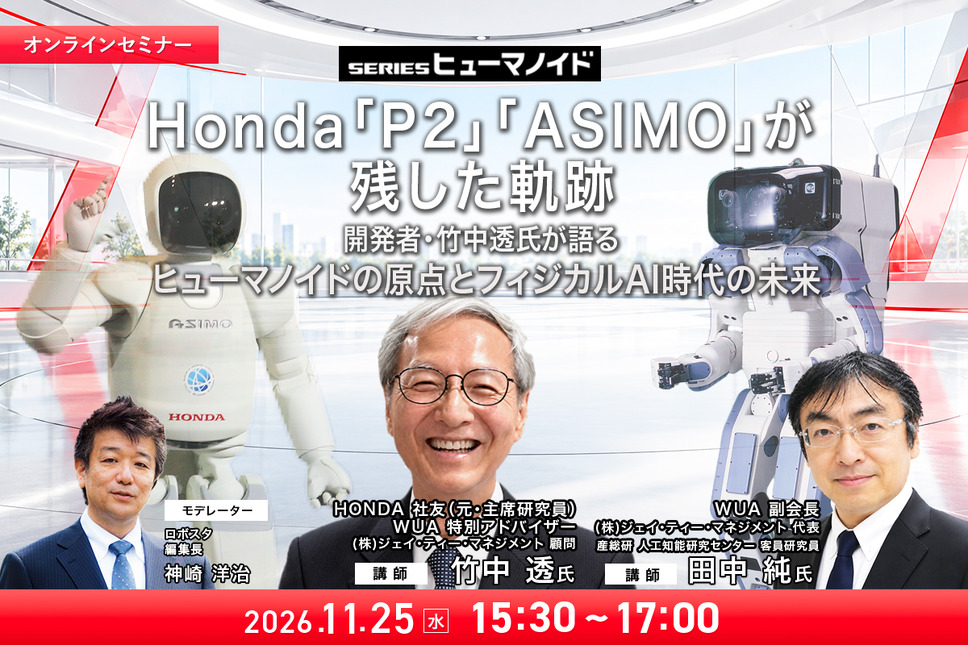
当時のヒューマノイド開発の舞台裏と、そこから生まれた技術や開発思想、試行錯誤やブレークスルーについてお話しいただきます。
また、フィジカルAIによってヒューマノイドが再び世界的な注目を集める中、今後の技術進化や未来展望についても議論します。
詳しくはこちら
■フィジカルAIネイティブ「国産セミヒューマノイド」の全貌
ロボスタ・オンラインセミナーとして、警備・点検などの業務用ロボットを社会実装し、国産セミヒューマノイド「ugo Nova」の開発を進めるugo株式会社の松井健CEOをお招きして「国産セミヒューマノイド「ugo Nova」の全貌 松井CEOが語るフィジカルAI開発戦略と社会実装の最新動向」を、2026年12月15日(火)に開催します。
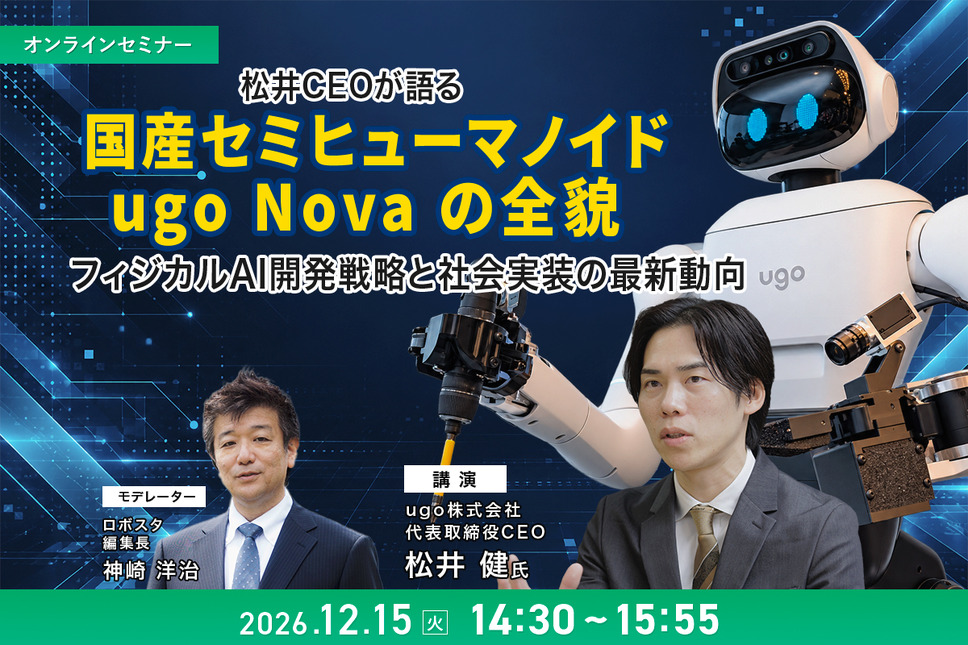
セミナーでは、ugoの松井健CEOを再びお招きし、「ugo Nova」の開発背景や従来機からの進化・強化ポイント、ロボット基盤モデルの仕組みと開発戦略などについて、具体的に解説していただきます。
また、AIロボット協会(AIRoA)が実施する「国産汎用ロボット開発コンペティション」での改良機開発フェーズへの進出をはじめ、共同プロジェクトの最新動向についても伺います。
詳しくはこちら