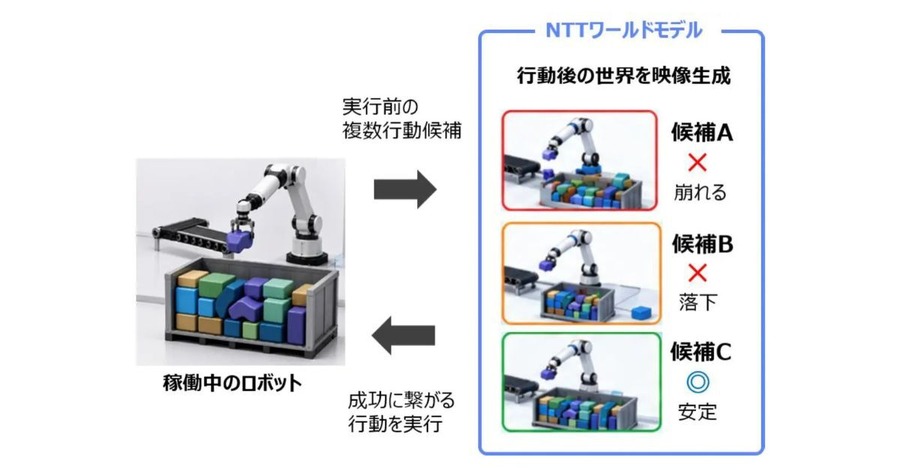
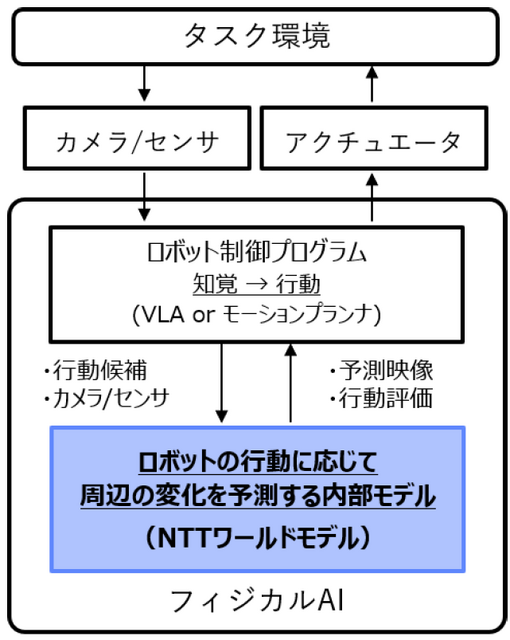
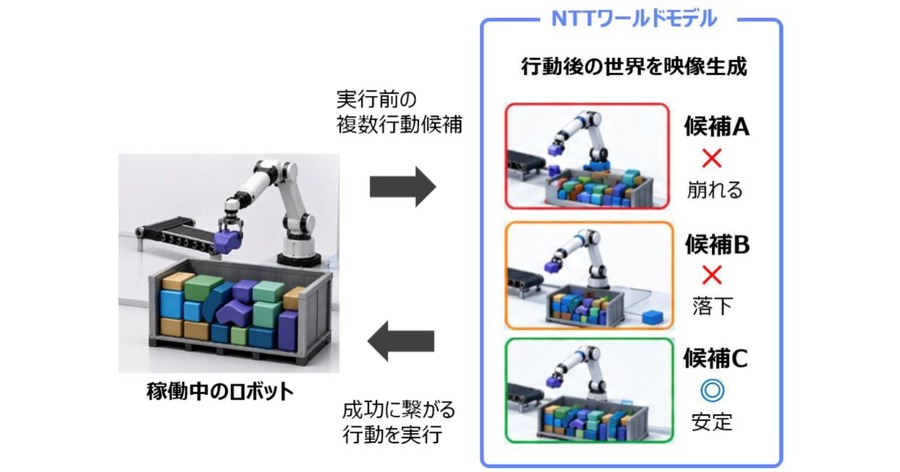
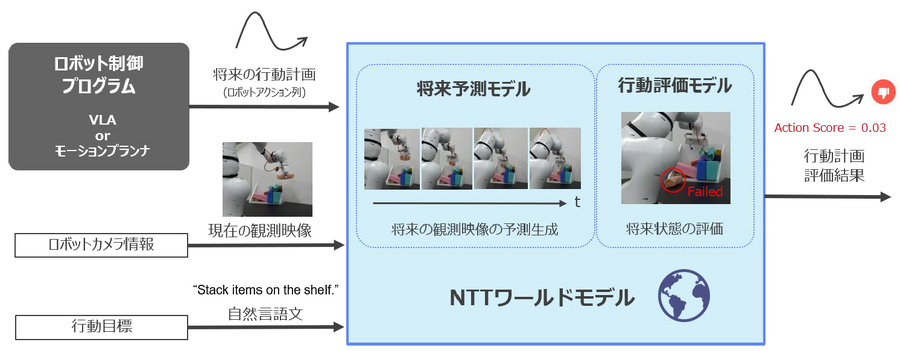
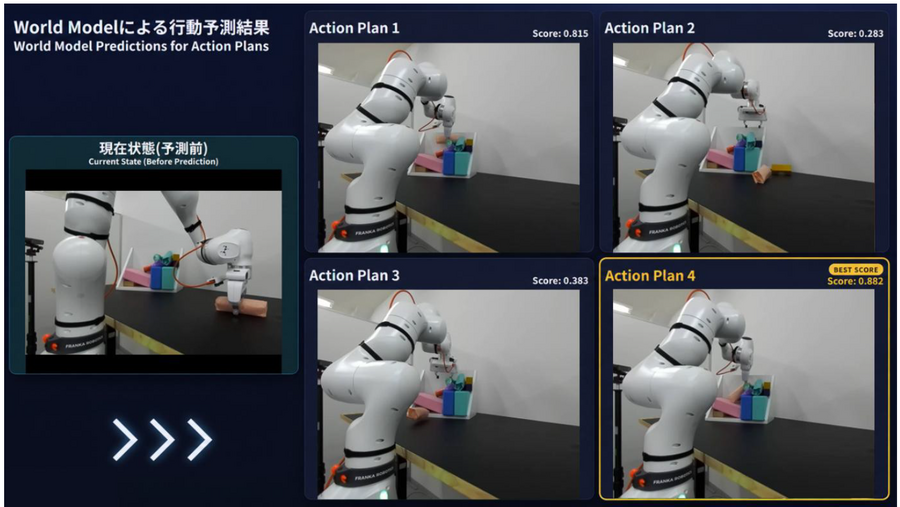
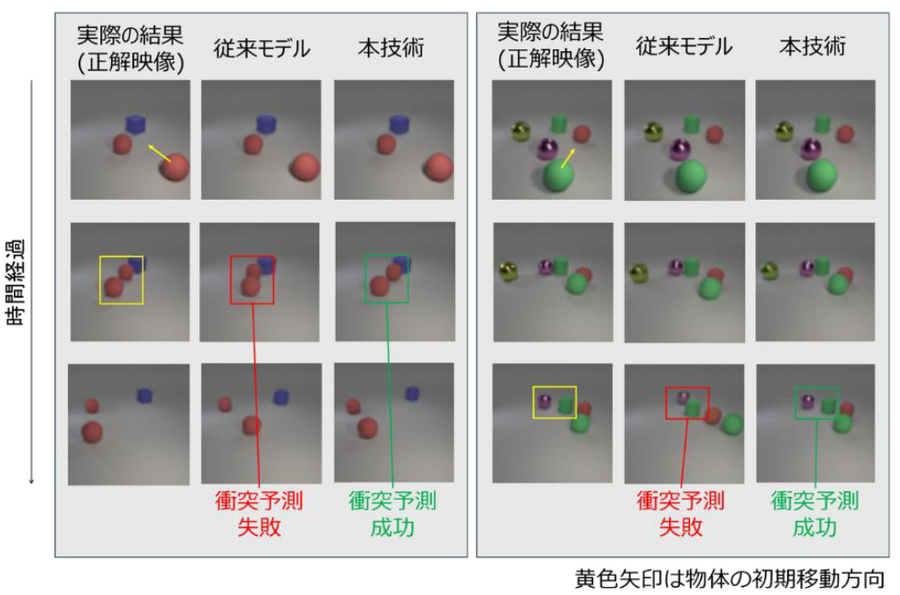
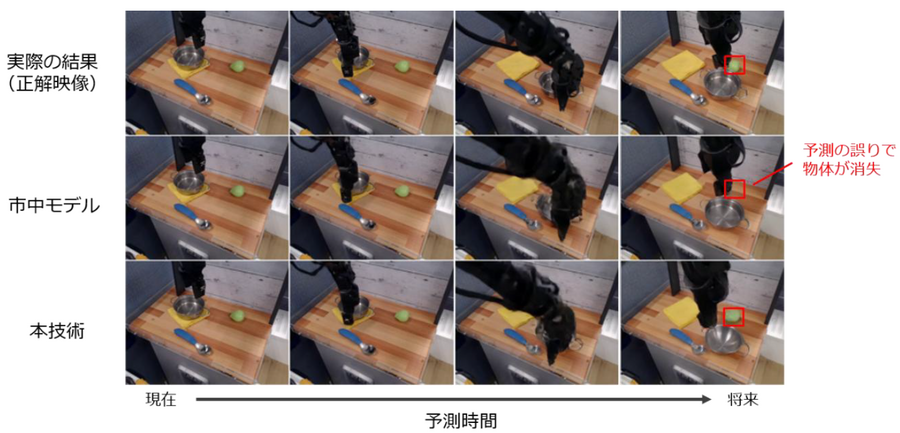
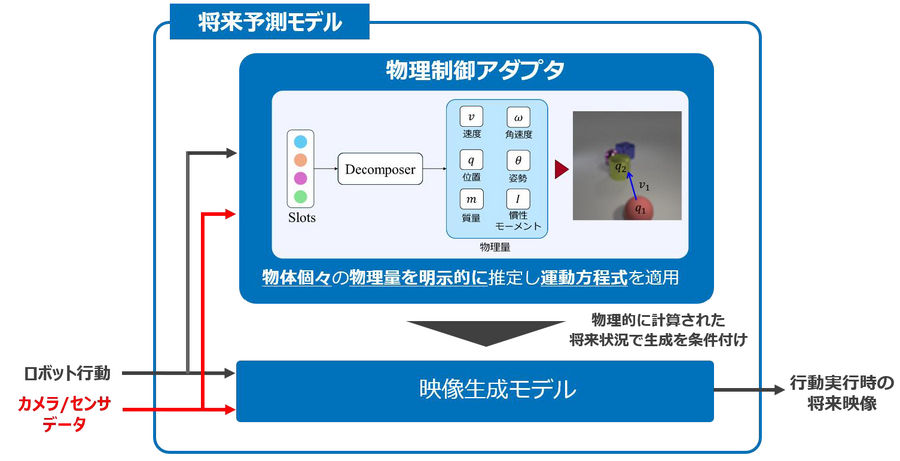
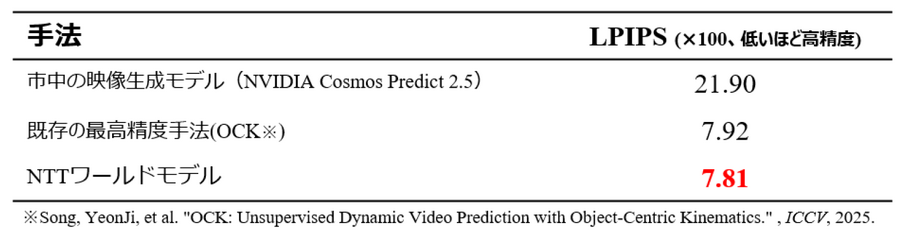
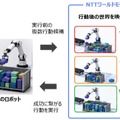
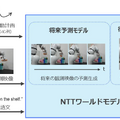
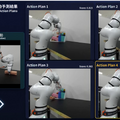
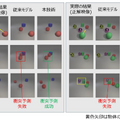
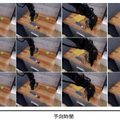
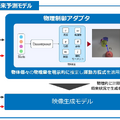
NTTがロボットの失敗を回避するフィジカルAI技術を開発 行動前に荷崩れや落下を予測図1:フィジカルAIにおける本技術の位置づけ。既存のロボット制御プログラムと連携し、行動前に周辺環境の変化を予測・評価する図2:本技術による行動選択の概要。複数の行動候補について行動後の結果を予測・評価し、成功につながる行動を選択する図3:NTTワールドモデルの概要。ロボットの行動計画ごとに将来を予測し、実行前に成否を評価する図4:複数の行動候補の予測・評価。各候補を実行した場合の将来映像を生成し、成功への繋がりやすさをスコアとして評価する図5:公開ベンチマーク(OBJ3D)における将来予測結果の比較。従来モデルは衝突の予測に失敗し(赤枠)、本技術は成功している(緑枠)図6:ロボットアームで物体が隠れる、学習データに含まれない場面での予測結果図7:本技術の中核となる将来予測モデルの構成。映像生成モデルに物理制御アダプタを統合し、アダプタで推定した結果を映像生成へ反映する表1:公開ベンチマーク(OBJ3D)における予測映像の精度評価結果NTT R&D FORUM 2026
 コンビニ向けフィジカルAIロボットを披露 CP AI Roboticsが2027年商用化へ、日本進出戦略をCEOに聞く