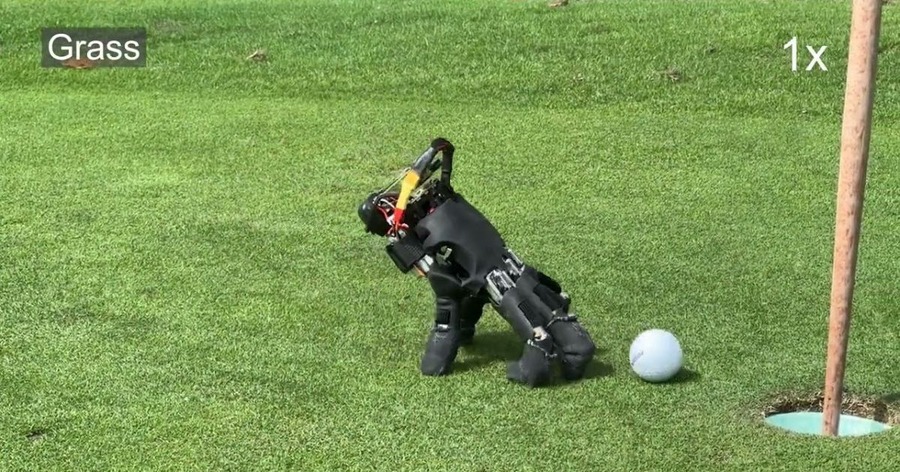
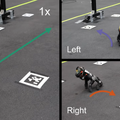
スイスのチューリッヒ工科大学(ETH Zurich)のSoft Robotics Lab(SRL)は、ロボットハンドの指を足として活用し、外界と相互作用させる新たな技術を発表した。
強化学習を用いることでロボットハンドが自身の体重を支えながら移動し、様々なタスクをこなす。2026年9月16日に、その様子がYouTubeで公開されている。
強化学習によって獲得した多様な動作
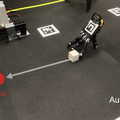
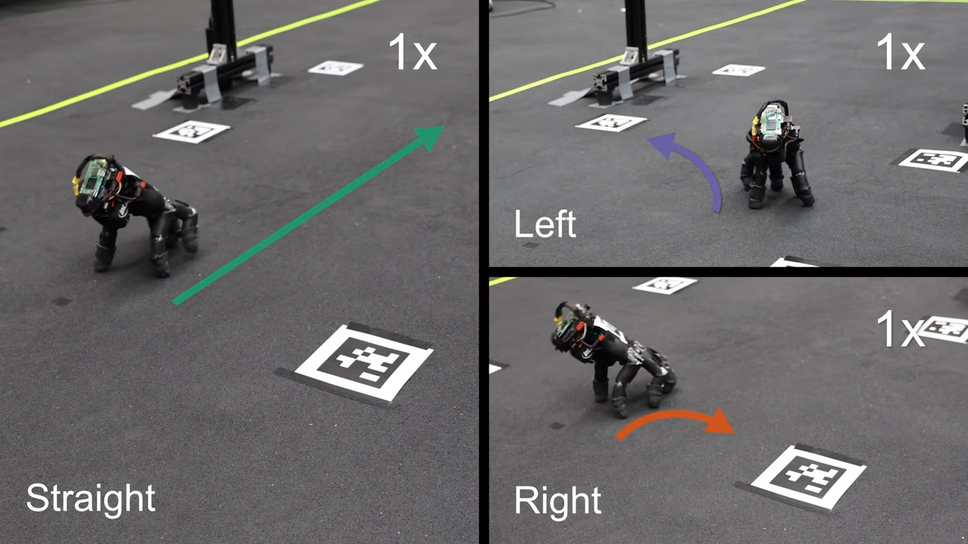
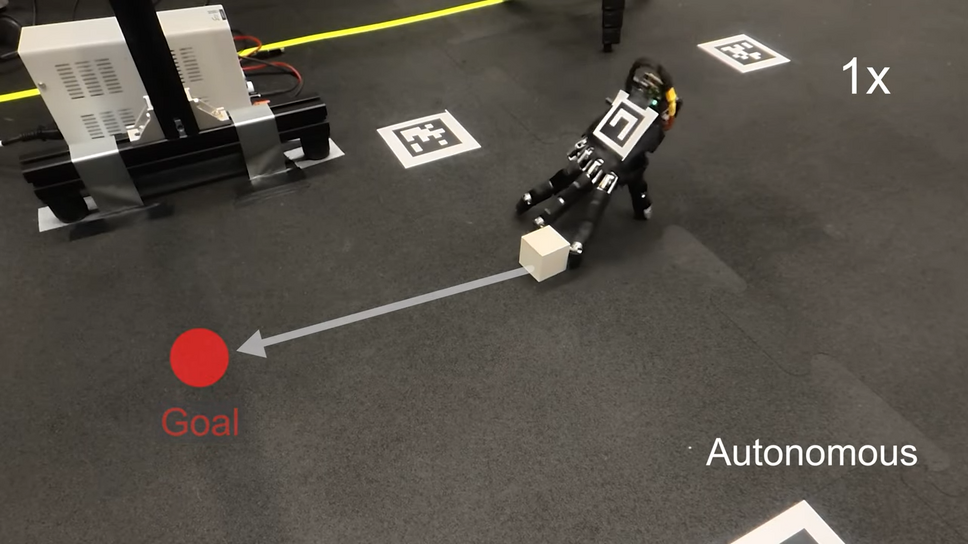
同研究では、ロボットハンドに強化学習を適用することで、複数の動作スキルを習得させることに成功した。具体的には、自身の体重を支えながら這うように移動する動作、方向転換、転倒した際の姿勢回復、キーボードのキーを押下する動作、そして物体を押し出す動作などが含まれる。
これらの動作は、指を単なる把持のための器官としてではなく、足のように使用することで実現されている点が特徴的である。公開された動画では、屋内および屋外の様々な表面における移動の様子や、転倒からの回復動作、キーボード操作、物体の押し出し動作などがまとめて紹介されている。
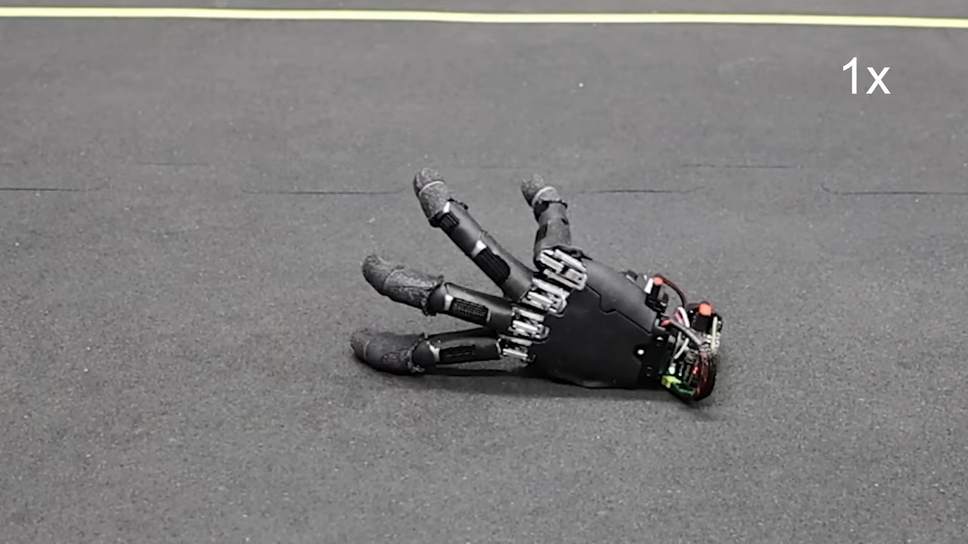
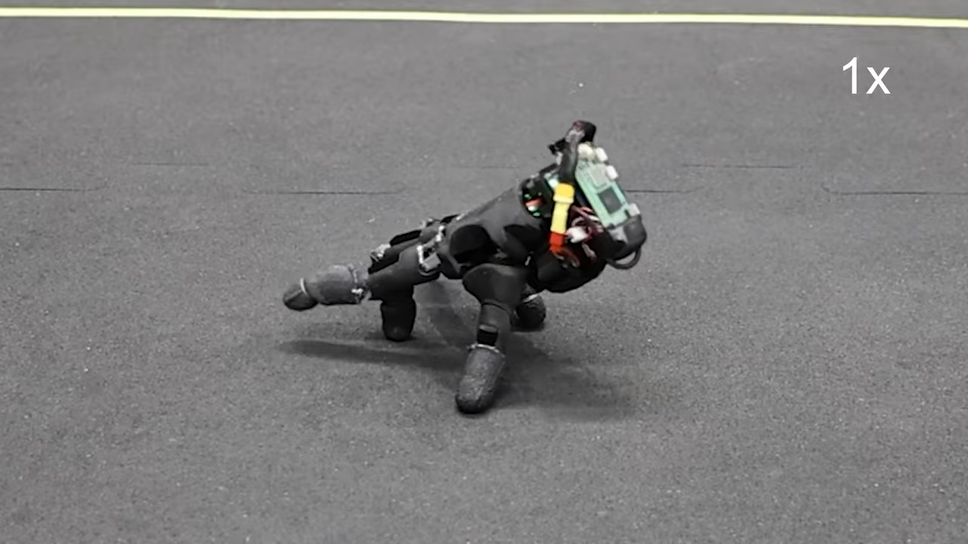
移動においてはケーブルレスでの実演が行われており、実環境における自律的な動作能力の高さが示されている。
タスクごとに個別のポリシーを採用
同研究チームは、これらの多様なスキルの実現にあたり、シミュレーション環境において学習されたタスク固有の個別ポリシーを使用している。つまり、這行、方向転換、転倒回復、キー押下、物体の押し出しといった各動作は、それぞれ独立して学習されたポリシーに基づいて制御されている。
出力制御およびポリシーの推論処理については、ロボット本体に搭載された機器上で行われるオンボード方式が採用されている。これにより、外部の計算リソースに依存せずに動作の判断・実行が可能となっている。
センシング方式にも工夫
各タスクにおけるセンシング方式にも違いが見られる。
キーボード操作については、視覚フィードバックを用いずに実行されている点が特徴的である。
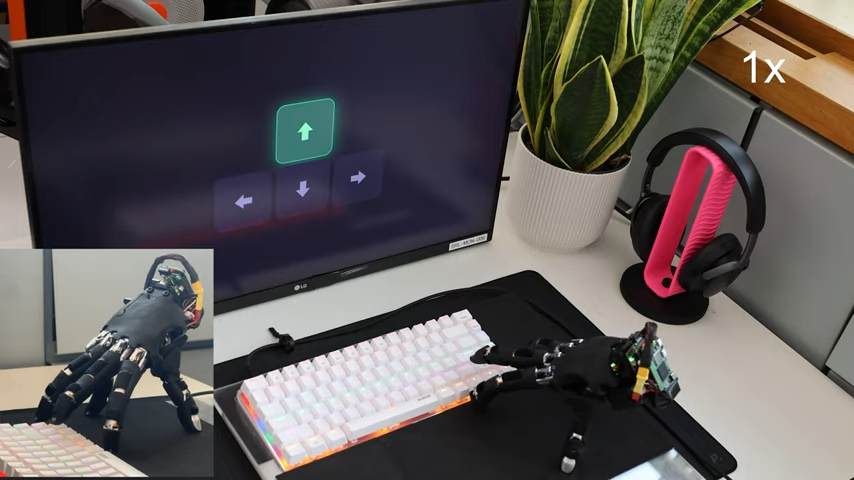
一方、物体の押し出し動作においては、頭上に設置されたカメラを用いた視覚情報が活用されている。対象物の位置や状態を把握しながら、押し出す動作を制御していると考えられる。
まとめ
今回発表された技術は、ロボットハンド=器用な把持というこれまでの目的に、移動や環境との相互作用という新たな機能を付与する試みである。ロボット分野における多機能化・汎用化の方向性を示す事例として要注目ではないだろうか。