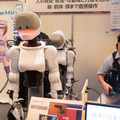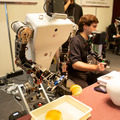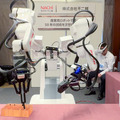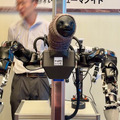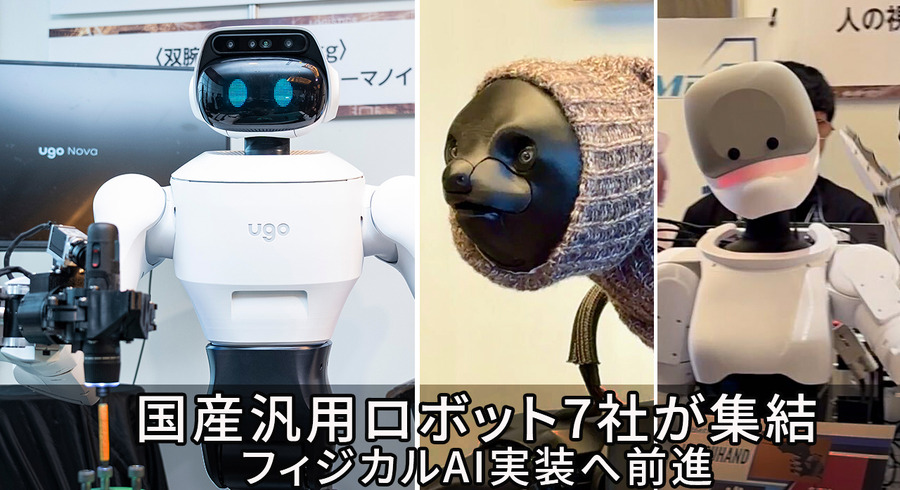
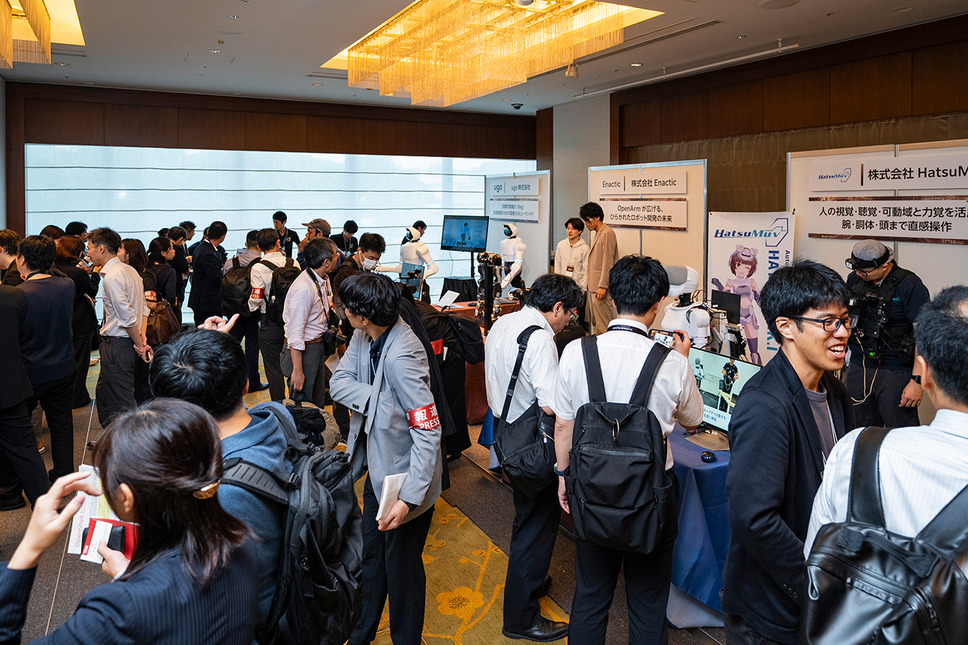
2026年9月16日、東京で開催された「フィジカルAI Summit」において、一般社団法人AIロボット協会(AIRoA)は「国産汎用ロボット開発コンペティション」の開発成果を初公開した。会場にはugo、THK、不二越、Keigan、HatsuMuv、Enactic、EmplifAIの7社が開発した双腕モバイルマニピュレータの試作機が並んだ。
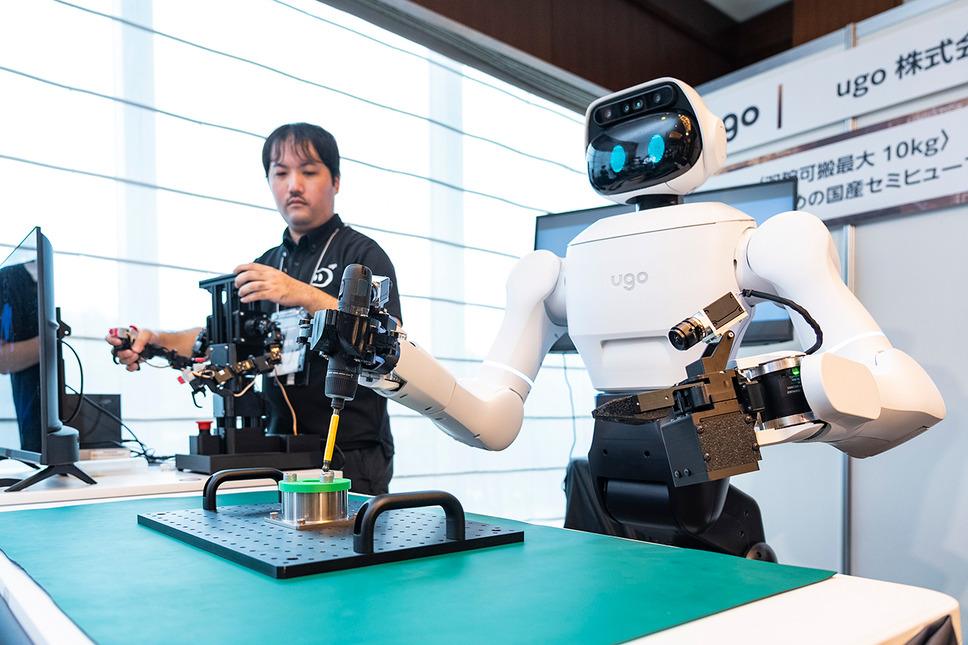
なかでもugoは、新型の国産セミヒューマノイド「ugo Nova」を発表。このコンペに採択されたことを受けて、約6カ月で新規開発した。
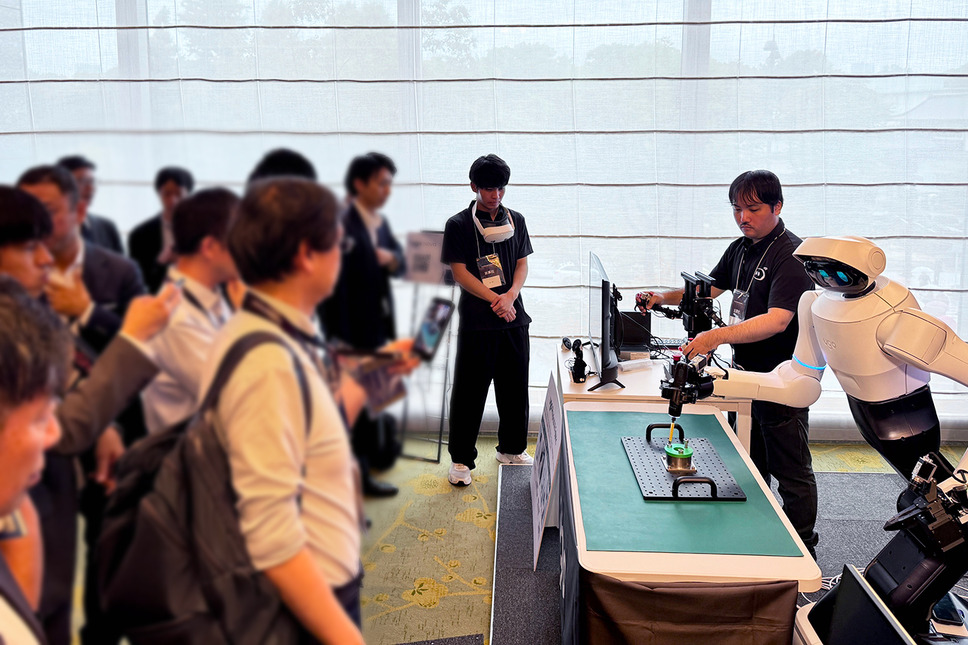
7軸の双腕と車輪型の移動機構を備え、人が遠隔操作した動作をフィジカルAIの学習データとして収集するとともに、将来的には学習したAIによる作業の自律化を目指す。2027年に量産開始を予定している。
一方、今回公開されたロボットを見ると、各社とも現段階では人による遠隔操作を重視していることに気づく。「フィジカルAIのイベントなのに、自律して動くロボットではないのか」と感じた人もいるかもしれない。しかし、これは今回のコンペティションの目的を理解するうえで重要なポイントだ。
■国産の「双腕モバイルマニピュレータ」を作る
「国産汎用ロボット開発コンペティション」は、NEDOの委託事業の一環としてAIRoAが実施している取り組みだ。
目的は、日本のロボット産業の競争力強化に向けて、実用レベルの汎用ロボット、具体的には2本の腕を持ち、自ら移動してさまざまな作業を行う「双腕モバイルマニピュレータ」の国産開発を加速することにある。採択企業は約6カ月で試作機を開発した。
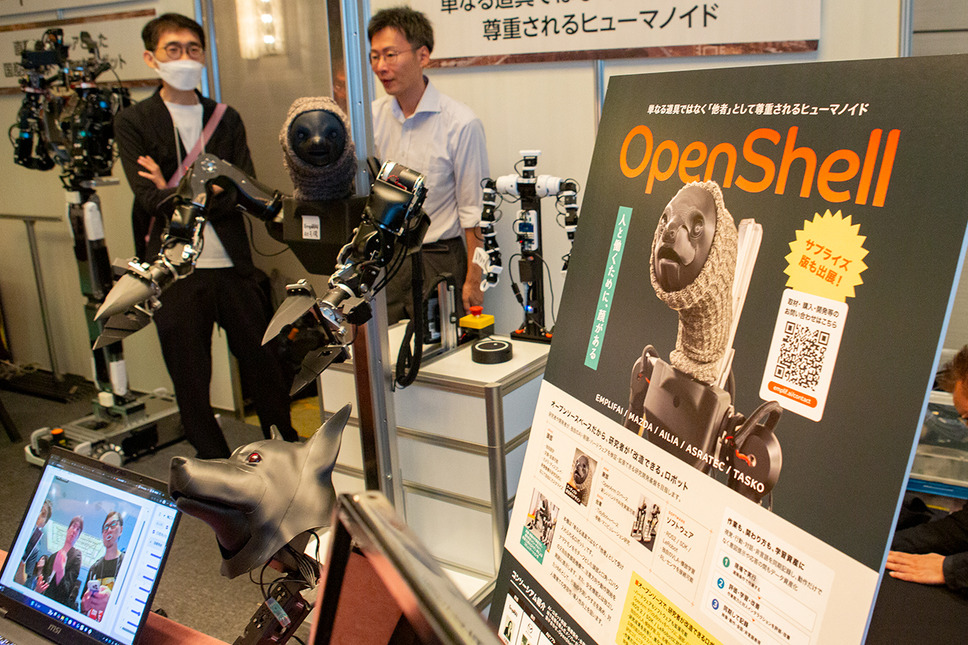
当初採択されたのはEnactic、EmplifAI、Keigan、THK、Telexistence、HatsuMuv、不二越、ugoの8社。今回の「フィジカルAI Summit」ではTelexistenceを除く7社が出展した。
重要なのは、今回の試作機が完成形ではないことだ。また、このコンペティションは「最も優れた1台」を決めて終わる一般的なロボット競技会とも性格が異なる。
AIRoAは、指定する仕様や評価基準を満たしたロボットについて、試作機、改良機、量産機の各段階で納入を受ける仕組みを用意している。試作機の評価基準を満たした企業は改良機の開発へ進み、さらに評価をクリアした企業は量産体制の構築フェーズへ移行する。1社だけを選ぶ方式ではなく、条件を満たした複数のロボットが次の段階へ進む可能性がある。
そして量産されたロボットは、NEDO委託事業で開発するロボット基盤モデルのための実世界データを収集する機体として活用される計画だ。つまり、試作して評価するだけでなく、実際に使うロボットを国内で作り、改良し、量産につなげるところまでをコンペティションの先に描いている。
■7社とも「遠隔操作」を展示した理由
会場で各社のロボットを見ていると、ひとつ共通点がある。人がコントローラーなどを使ってロボットを動かす「テレオペレーション(遠隔操作)」を前提としていることだ。
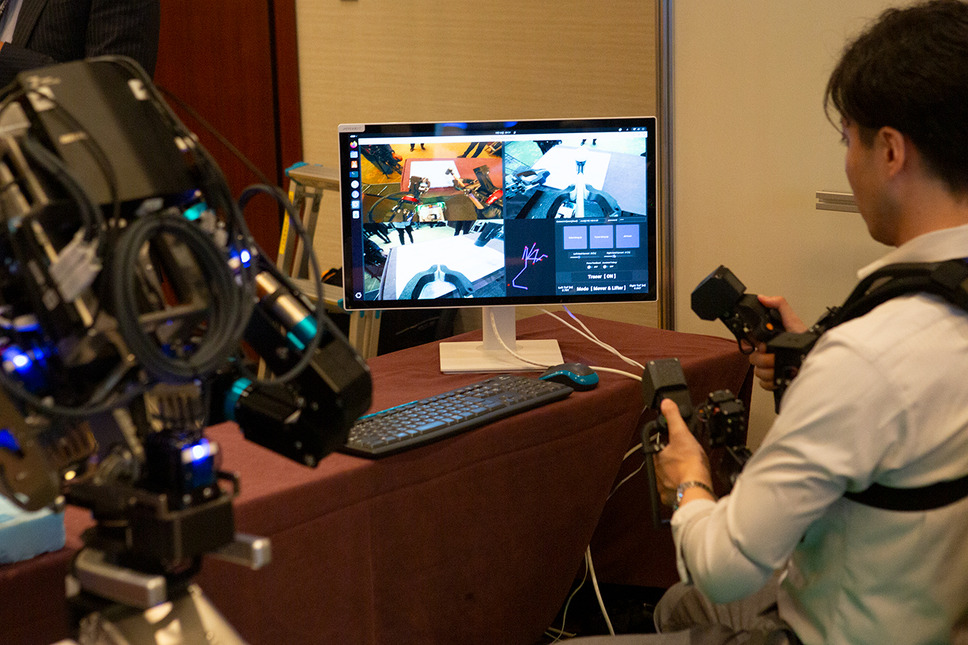
フィジカルAIをテーマにしたイベントだけに、「自律的に考えて作業するロボットを競うコンペティションではないのか」と思うかもしれない。しかし、今回のコンペティションはAIの自律性能を競うコンテストではない。AIRoAの実施要項には、性能評価について「自律動作は評価対象外」と明記されている。
評価するのは、テレオペレーションによって、Pick-and-Placeや清掃、扉の開閉、商品陳列、ケーブルなどの柔軟物操作、ツール操作、仕分けといった作業をどこまで実行できるかだ。成功率やスピード、出来栄えなどが評価される。
その背景には、フィジカルAIを育てるための「身体」と「データ」の課題がある。
ロボットが自律してさまざまな作業を行うためには、人がどのように物をつかみ、持ち上げ、運び、道具を操作するのかといった実世界の動作データが必要になる。まず人が遠隔操作でロボットに作業を教え、その動作を学習データとして蓄積する。そのデータを使ってAIを学習させ、徐々に自律して実行できる作業を増やしていく。
今回の7社の試作機は、そのための国産ハードウェア基盤を作る段階にあると見ると理解しやすい。まずは人が遠隔操作し、その動きを学習データとして収集できるロボットを作ることが、フィジカルAIによる自律化への第一歩だからだ。
■ugo、新型セミヒューマノイド「ugo Nova」を発表
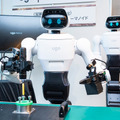
会場内で注目度が高かったのは、ugoの新型国産セミヒューマノイド「ugo Nova」だ。
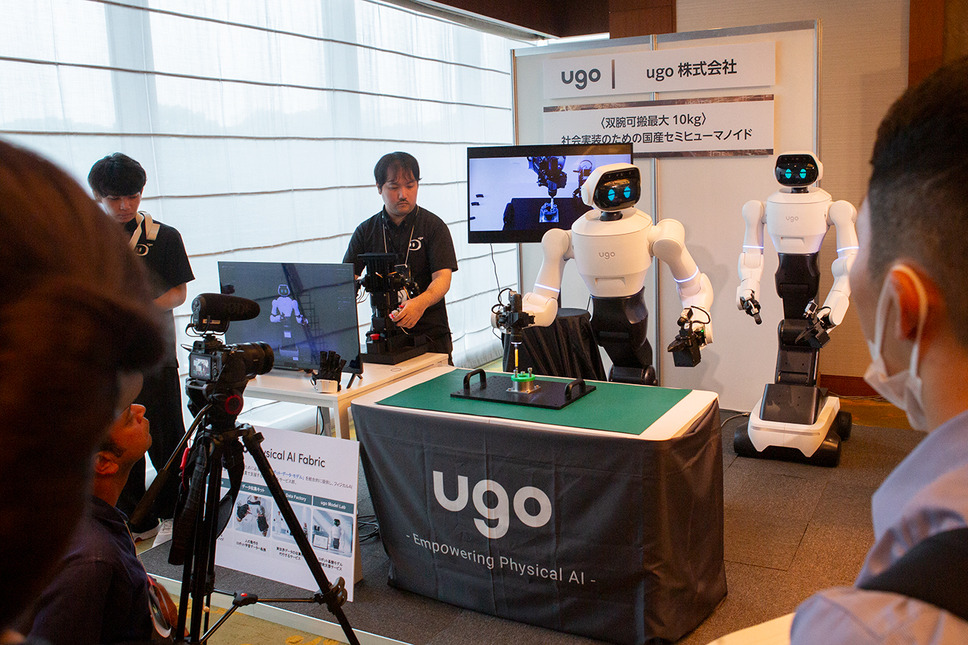
ugo Novaは、人が働いている既存の環境に入り、「見る」「つかむ」「運ぶ」「操作する」といった作業を行うことを想定した車輪移動型のセミヒューマノイドだ。設計から製造まで国内で行い、2027年の量産開始を予定している。
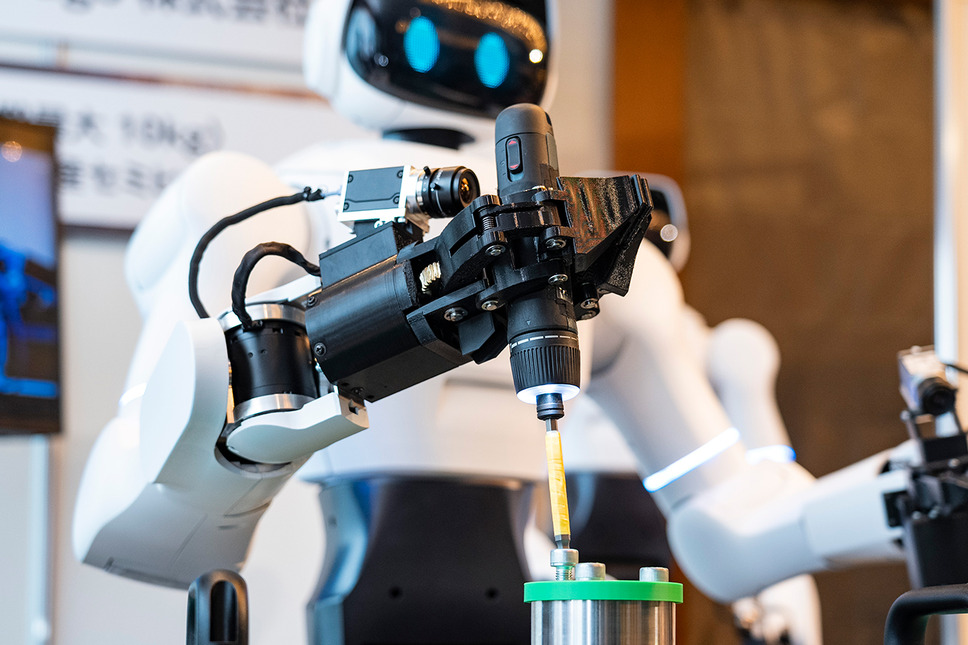
ugoによれば、Novaは既存機をベースにした改良ではなく、フィジカルAIへの対応を前提に、ハードウェアとソフトウェアをゼロから設計し直した。人と一緒に働くことを想定し、全身を使った作業性能だけでなく、安全性や周囲の環境になじむデザインにもこだわったという。
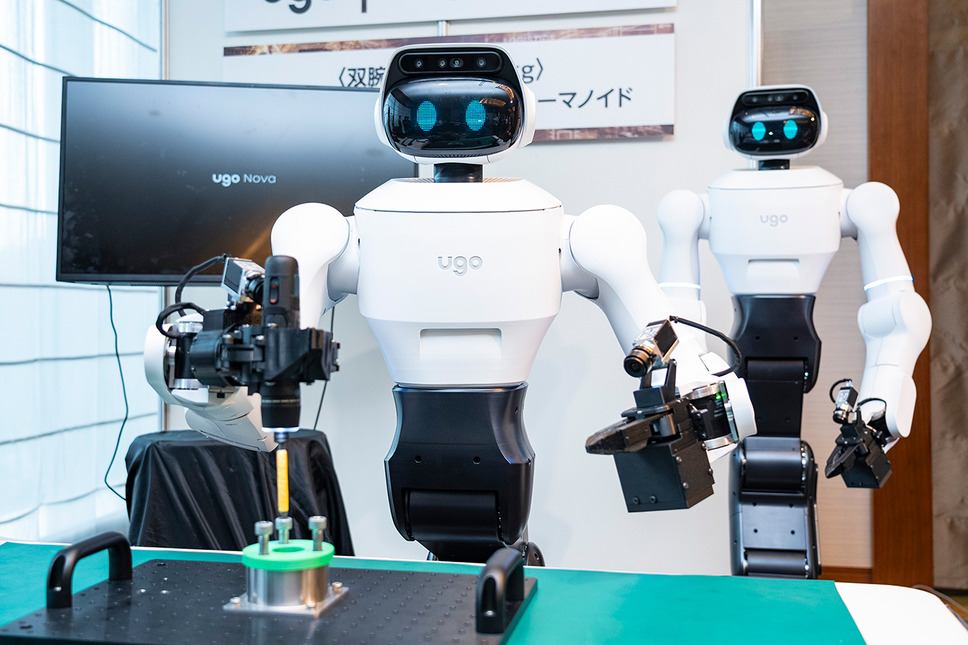
全身は22自由度で、左右の腕はそれぞれ7自由度。片腕最大4kg、双腕で最大10kgの可搬能力を持つ。腰の昇降機構によって高さの異なる作業にも対応し、メカナムホイールによって全方向へ移動できる。メインプロセッサにはNVIDIA Jetson Thorを採用し、バッテリー駆動時間は6時間としている。
特徴のひとつが、遠隔操作をそのままAIの学習データ収集につなげる設計だ。
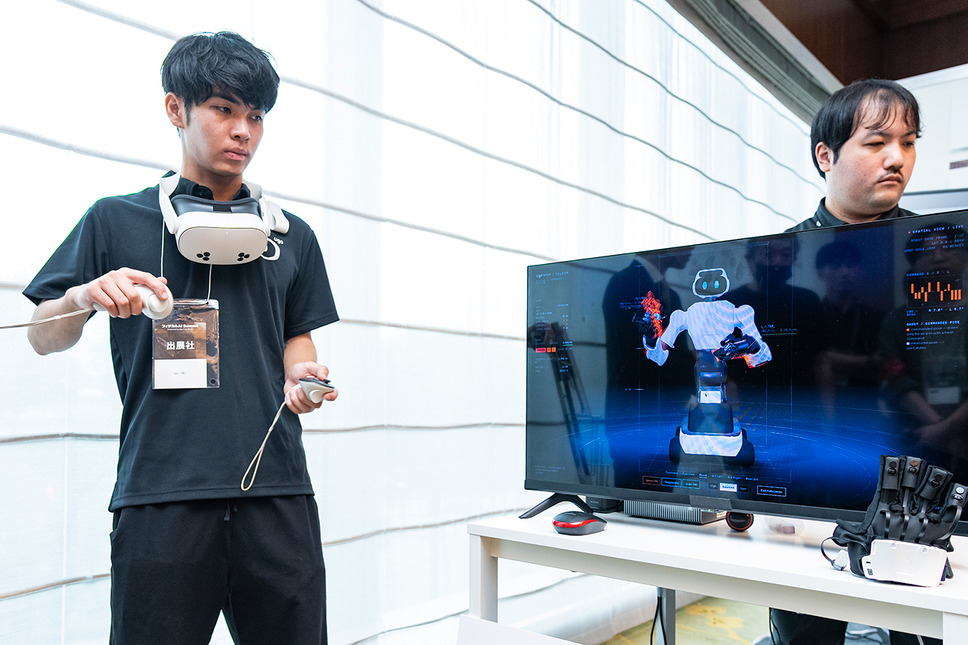
人がバイラテラルコントローラーやVRコントローラーなどを使ってNovaを操作し、そのときのロボットの動作をデータとして記録する。バイラテラル制御にはアスラテックの技術を採用しており、フィジカルAI向けのデータ収集に使用するバイラテラルコントローラーもアスラテックが開発している。人がロボットに作業を教え、そのデータからAIを学習させるという考え方だ。
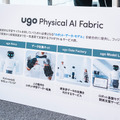
ugoは同日、Novaを含むフィジカルAI向けのプロダクト・サービス群「ugo Physical AI Fabric」も発表した。Novaに加えて、データ収集キット、「ugo Data Factory」「ugo Model Lab」を組み合わせ、実世界データの収集からAIモデルの開発・評価、現場運用、継続的な学習までをつなぐ構想だ。
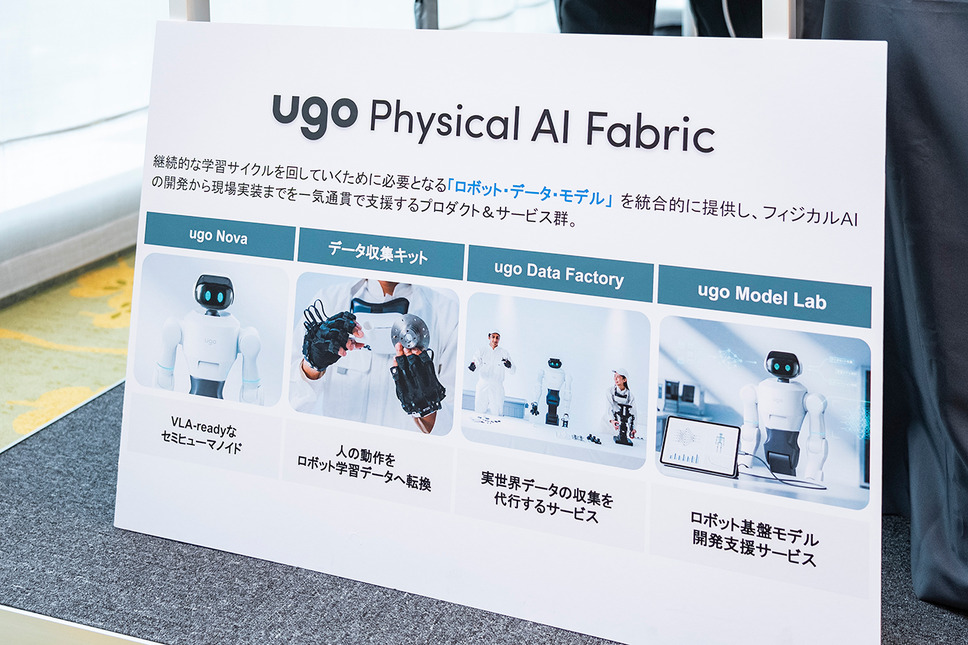
ロボスタでは、ugo Novaの特長や仕様、機体構成、開発思想、更に「ugo Physical AI Fabric」の詳細について等、CEOや開発陣へのインタビューを交えて別記事で詳しく紹介する予定だ。
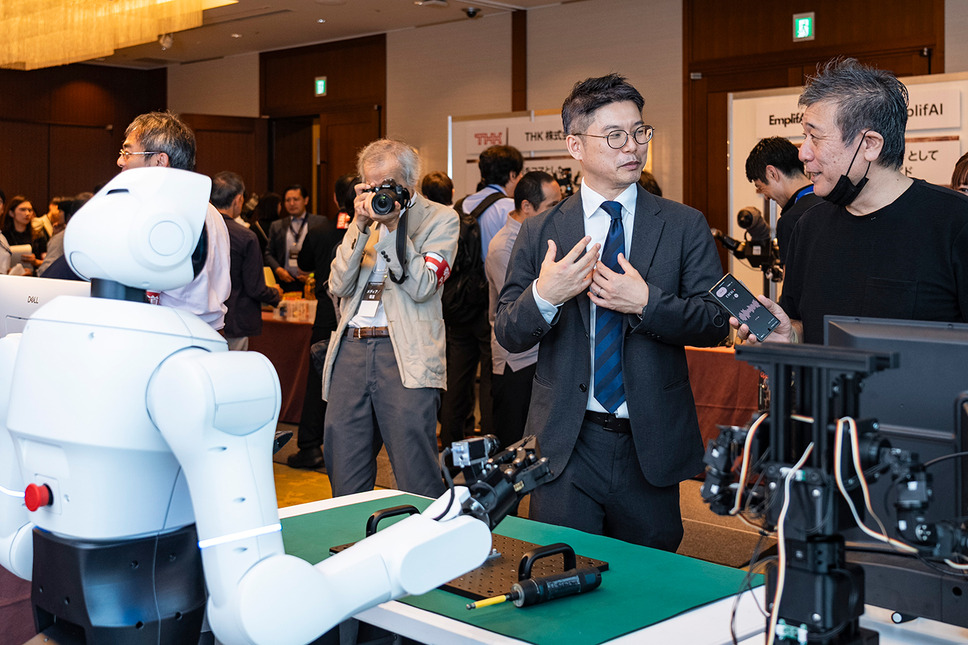
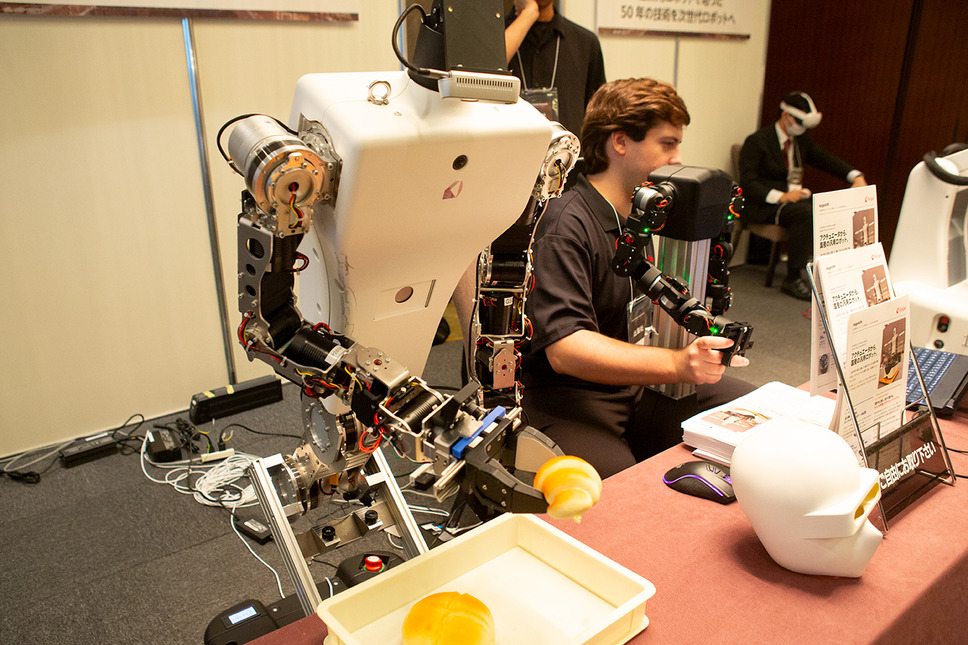
■Keigan、アクチュエータから設計した「KeiganGPR」
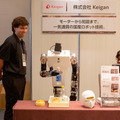
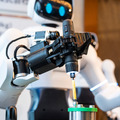
Keiganが公開した試作機「KeiganGPR」は、同社が培ってきたアクチュエータとAMR(自律移動ロボット)の技術を基礎に、汎用ロボットを一から設計したものだ。
構成はAMR、腰部、7軸×2本の双腕、頭部などを組み合わせた全24軸。工場や物流だけでなく、店舗や生活空間など、人が活動する場所で働くことを想定している。
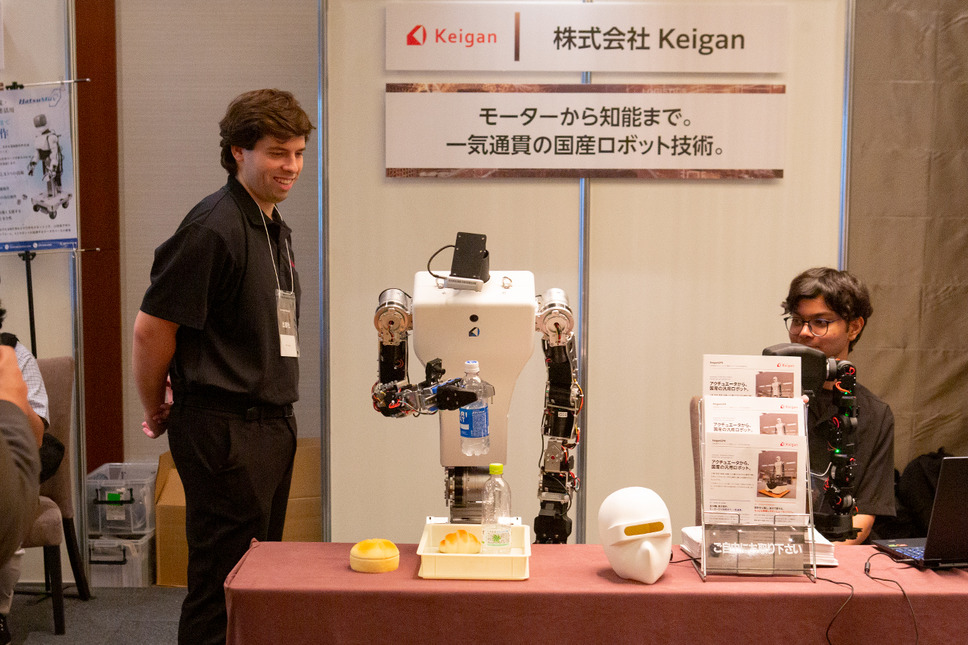
特徴的なのが「設計を公開し、自分で直せる」という考え方だ。
KeiganはAMRを開発・展開してきた経験から、実際の現場では故障時の修理やメンテナンスが大きな問題になると説明。KeiganGPRでは機構CAD、機械的な取り合い仕様、CAN通信仕様、ROS 2ドライバ、URDF、修理・保守情報など、動作と修理に必要な情報を公開する方針を示した。
さらに、同社が開発してきたリーダー・フォロワー型の操作系を使い、人の手の動きをロボットに伝える。人が操作した作業データを蓄積し、将来の学習に利用する構想だ。
2027年内の発売を予定している。
■THK、実機を作って初めて分かった課題
THKの発表で興味深かったのは、完成したロボットの性能だけでなく、試作機を実際に動かしたことで見えてきた問題を具体的に示したことだ。
同社は自社の機械要素部品を活用し、省配線や低消費電力などを意識した双腕モバイルマニピュレータを開発。人がリーダーデバイスを操作し、ロボット側がその動きを再現するリーダー・フォロワー方式を採用した。
ところが、実機で評価してみると想定していなかった課題が出てきたという。
特に問題になったのが、手先の精度と「つかんだ感覚」の不足だった。ロボットの可動範囲を広げれば作業できると考えていたが、実際には手先のぶれや剛性、爪の形状などが作業成功率を大きく左右した。
そこで制御や手首の剛性、爪形状などを見直し、バイラテラル制御によってロボットが物をつかんだ感覚を操作者側へ返せるよう改善した。評価タスクの「ツール使用(釘打ち)」では対策前0%だった成功率が80%、「柔軟物操作(ケーブル接続)」では0%から40%に改善したという。
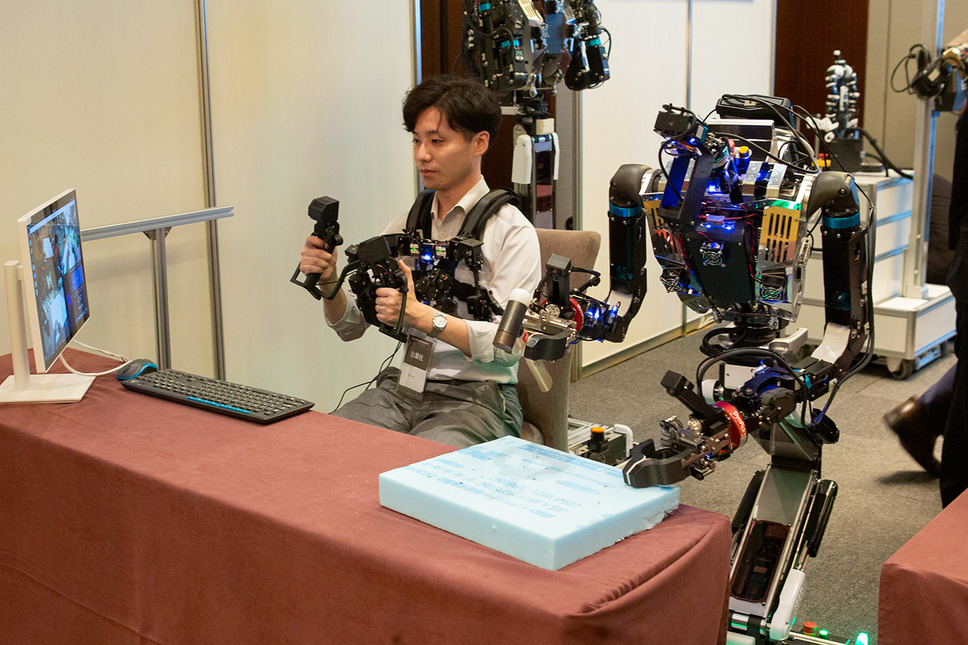
THKは今回の開発を通じて、設計段階では想定できなかった課題を早い段階で実機検証によって見つける重要性を実感したとしている。
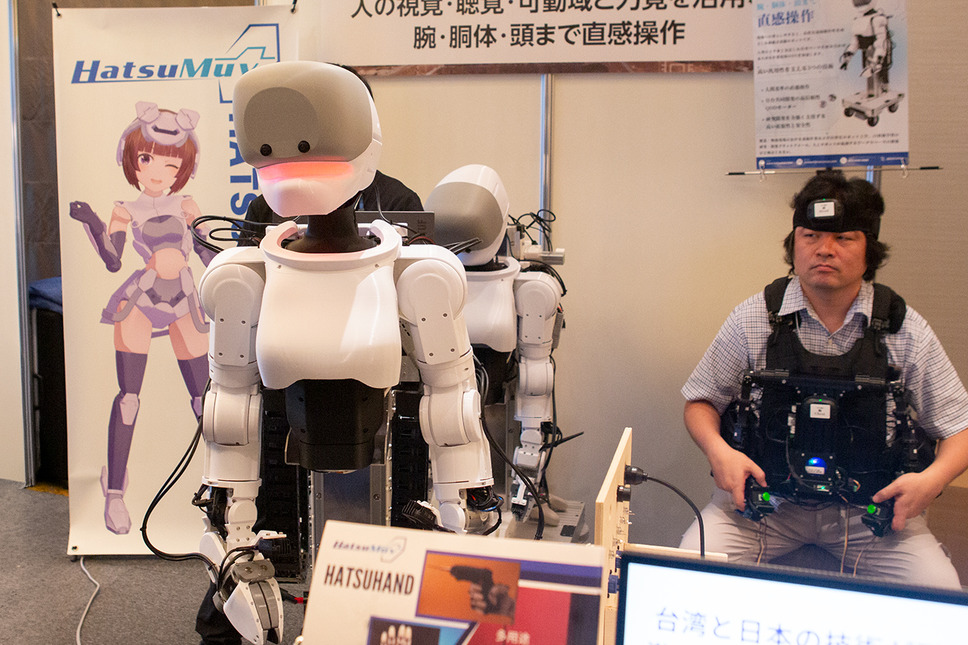
■HatsuMuv、人間の視覚・聴覚もロボットへ
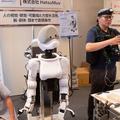
HatsuMuvは、アニメキャラクターの造形や動作、演出、AI、実機制御を組み合わせたキャラクターロボットなどを手がけてきた企業だ。今回の試作機の開発には、アスラテックも協力している。今回の試作機では、研究者がロボットを使って実験する際の「人間の操作能力」と「研究環境の柔軟性」を重視した。
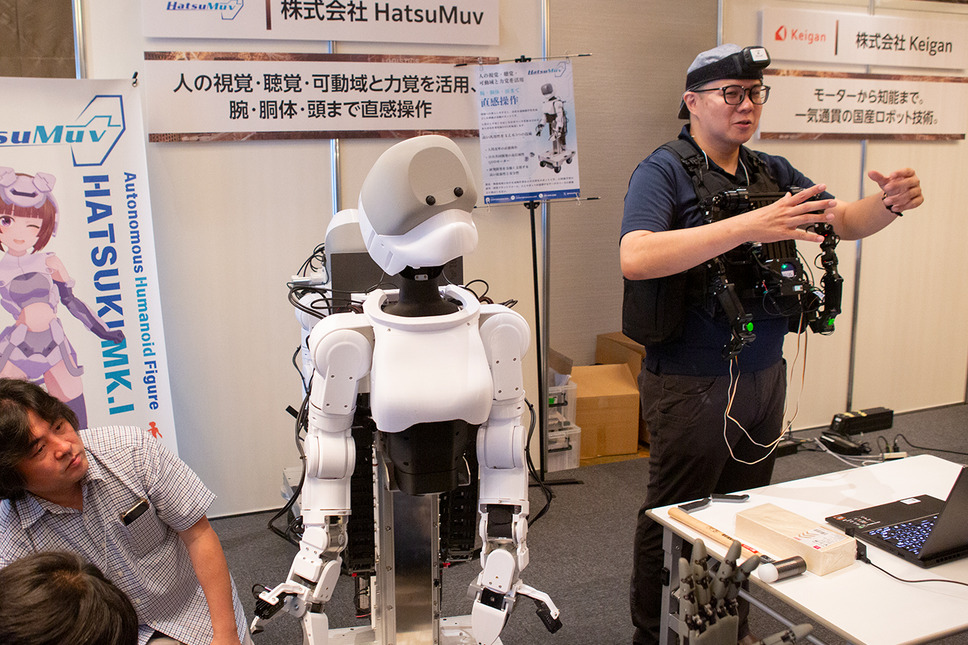
ロボットは昇降機構によって高さ約100cmから160cmまで変化し、4輪を独立して駆動・操舵することで全方向への移動に対応する。
頭部には広視野の魚眼カメラを2基搭載し、操作者が距離や奥行きを把握しやすくした。また左右独立のマイクを備え、視覚だけでなく聴覚情報も遠隔操作やデータ収集に利用できるようにしている。
さらに、研究用途に応じてNVIDIA Jetson Thorを搭載した構成と、ノートPCを搭載する構成を交換できるモジュール構造とし、研究環境を変更しやすくしている。
■不二越、産業用ロボットの技術を次世代へ
不二越は、長年培ってきた産業用ロボットの技術をベースに、フィジカルAI時代の汎用ロボット開発に取り組んだ。
これまで産業用ロボットで重視されてきたのは、生産性、信頼性、保守性などだった。一方で製造現場では、多品種少量生産や検査、改善など、従来の自動化設備では対応しにくい作業への自動化ニーズが広がっている。
そこで同社は、従来の産業用ロボットが持つ生産性や信頼性などを生かしながら、「柔軟性」「人との親和性」「自律性」を高める方向で試作機を開発した。
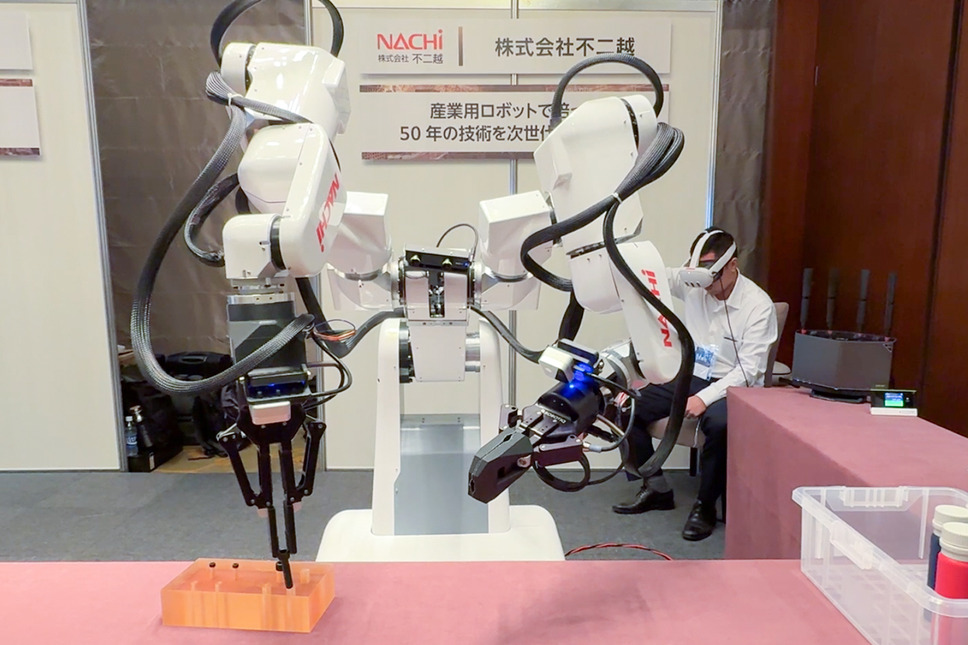
同社はAIRoAが開発するAIモデルなどと組み合わせることで、人の近くでさまざまな作業を行う「同僚」のようなロボットを目指すとしている。
■EmplifAI、マツダなど5社の知見を集めて開発
EmplifAIは、マツダ、アイリア、TASKO、アスラテックとコンソーシアムを構成して今回の開発に参加した。EmplifAIが全体を統括し、各社が進行、AI/ソフトウェア、製造、システムディレクションなど、それぞれの得意分野を担当している。
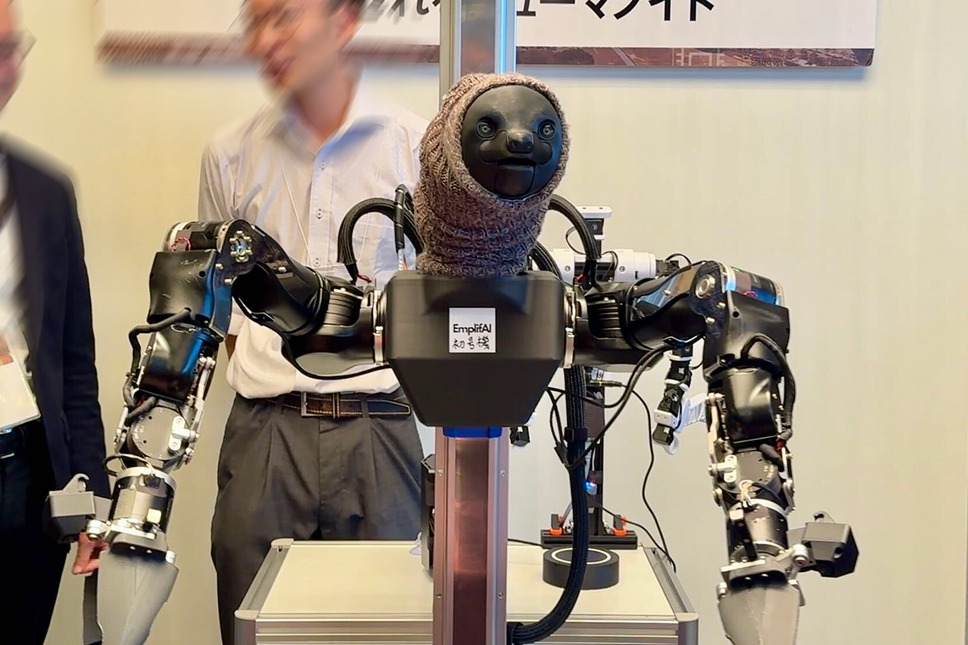
同社が目指したのは、作業するための機械としてだけでなく、人とのコミュニケーションも考慮したロボットだ。
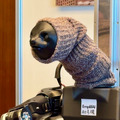
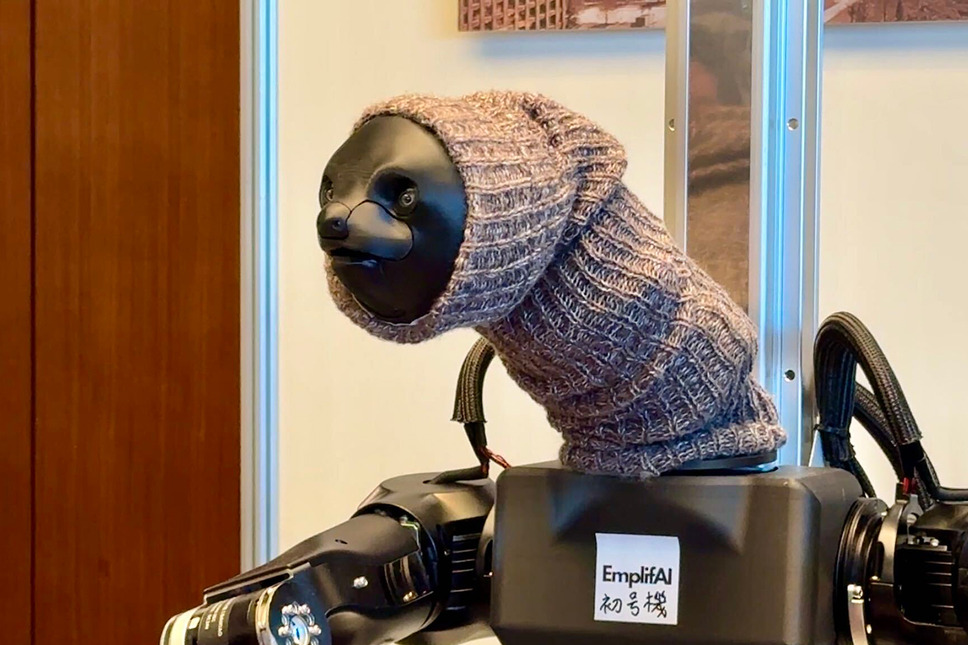
試作機のひとつはナマケモノをモチーフにしている。EmplifAIの代表取締役社長、大曽根宏幸氏によれば、現在のロボットは人間ほど素早く動けないため、ゆっくりした動きでも違和感を持たれにくいデザインを意識したという。さらに、ナマケモノの「肘が前に出る」「指が2本」といった身体的な特徴も、ロボットの構造と親和性があるとしている。
試作機では、人が遠隔操作した身体の動きだけでなく、顔や首の動き、会話などの情報も収集することで、人と自然に関わるロボットのAI学習につなげる構想を示した。遠隔操作には、アスラテックのバイラテラル技術も導入している。また、既存のオープンソース技術も活用して試作機を開発した。
■Enactic、「OpenArm」で開かれたロボット開発へ
Enacticは、オープンソースのロボットアーム「OpenArm」をベースとした試作機を出展した。
OpenArmは、フィジカルAI研究向けに開発された7自由度のロボットアームで、ハードウェアのCADデータやROS 2向けソフトウェア、テレオペレーション、シミュレーションなどの開発環境が公開されている。
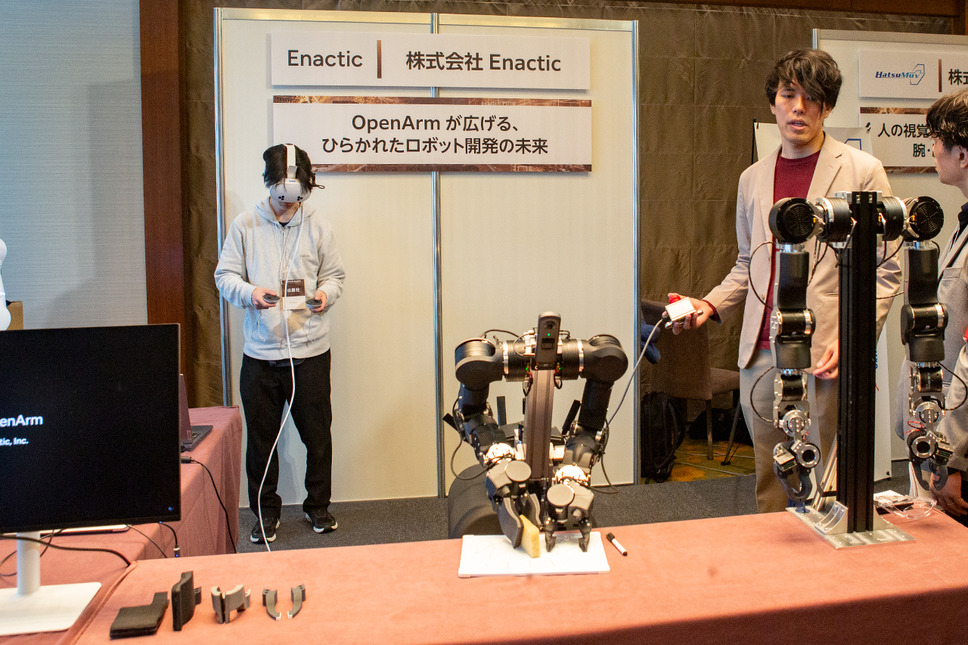
研究者や開発者がハードウェアやソフトウェアを利用・改良し、模倣学習や実世界データ収集などの研究に利用できることが特徴だ。
「フィジカルAI Summit」の展示でも「OpenArmが広げる、ひらかれたロボット開発の未来」を掲げ、オープンなロボット開発環境を前面に打ち出していた。
■「イミテーションラーニングを前提にした作り方」AIRoA尾形理事長
AIRoAの尾形哲也理事長は、今回公開された試作機について、約6カ月という短期間で機体を開発した各社に感謝を示したうえで、従来のヒューマノイド開発との違いにも言及した。
尾形氏が特徴として挙げたのが、各社が遠隔操作による評価やデータ収集を意識して機体を設計していることだ。人がロボットを操作したデータから動作を学習する「イミテーションラーニング(模倣学習)」を前提にしたハードウェアになっている点は、以前のヒューマノイド開発とは異なるという。
今回のコンペティションでは、試作機の性能だけでなく、量産計画や保守・メンテナンス体制などの実用化要件も評価される。評価基準を満たした企業は2027年3月までの改良フェーズへ進み、その後、条件を満たした機体について量産体制を構築する。2027年7月以降には、ロボット基盤モデルの開発に必要な実世界データを集めるロボットとして活用する計画だ。
尾形氏は今回の試作機について、各社から「オリジナリティの高い作り方」が出てきたとの印象も語った。現時点でひとつの機体構成が正解と決まっているわけではなく、異なる方式を試しながら、AI時代のロボットに適したハードウェアを探っていく段階にある。
今回公開された7社のロボットは完成形ではない。人が操作し、その動きをデータとして蓄積し、AIに学習させ、自律できる作業を増やしていく。そのサイクルを国内で回すための「身体」を、どのように作るべきなのか。今回の7機は、その答えを探る試作機といえそうだ。