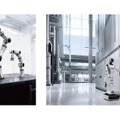
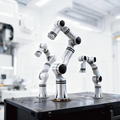
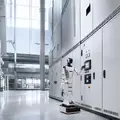
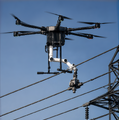
エレクトロニクス商社の丸文株式会社は、フィジカルAI向けの超軽量ハードウェアおよびデータ基盤を手がける中国のRealMan Robotics(リアルマンロボティクス 以下、RealMan社)と国内販売店契約を締結したと発表した。同社の超軽量ロボットアーム、高精度関節モジュール、ヒューマノイドロボット、遠隔操作・AIデータ収集ソリューションの取り扱いを開始する。
背景:現場の人手不足と、軽量ハードウェア・実稼働データの不足
国内の製造、物流、社会インフラ保守などの現場では、少子高齢化による人手不足や熟練技術者の不足が深刻になっている。プラントなどの危険環境では、作業員の安全確保も課題だ。丸文は、これらの解決手段として、AIとロボットを融合して環境を認識し自律的に作業する「フィジカルAI」の実用化に注目が集まっていると説明している。
一方で、現場作業の自動化や遠隔化を進めるには、既存設備や移動台車に組み込める軽量なハードウェアが足りないこと、AIモデルの学習に欠かせない高品質な実稼働データを集めにくいことが参入障壁になっていたという。
RealMan社は、中国の超軽量ロボットアーム分野で約80%のシェアを持つとしている。年間最大100万台規模の関節モジュールの生産体制と、平均故障間隔(MTBF)5万時間の連続動作認証も取得しているという。
丸文はこれまで、RoboPathの自律走行サービスロボットや、Deep Roboticsの四足歩行ロボットなどを取り扱ってきた。今回の契約で、RealMan社のアームやデータ収集基盤を自社のロボティクス商材に加え、インフラ保守から先端AI研究まで幅広い分野でフィジカルAIの社会実装を進める考えだ。
RealMan社の製品・ソリューションの特長
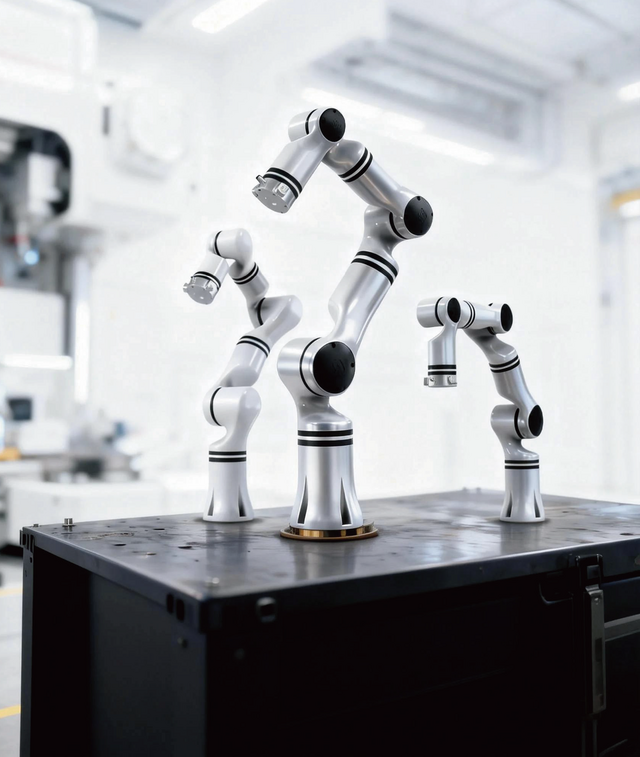
超軽量ロボットアーム「RMシリーズ」
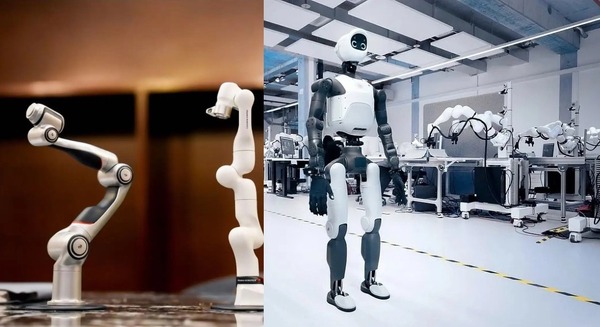
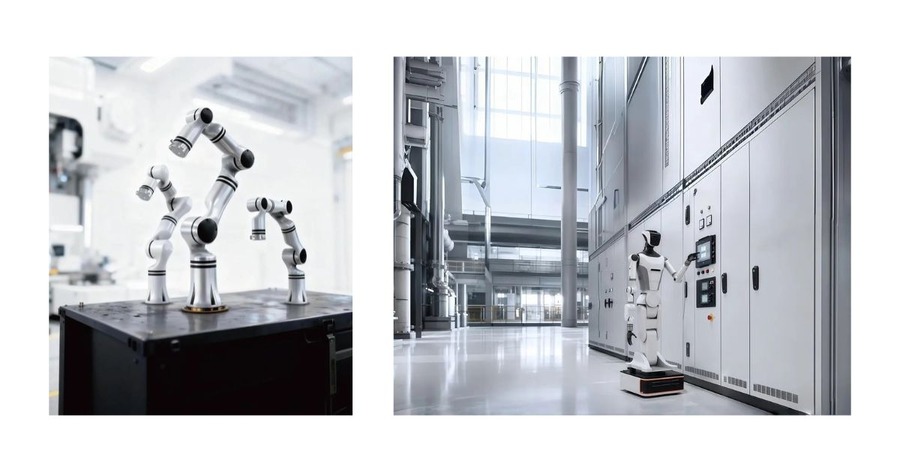
可搬重量5kgを維持しながら、自重を約7.2~7.9kgまで軽くしたロボットアーム。一般的な協働ロボットと同等の可搬重量でありながら、コンパクトで安全性が高く、消費電力も低く抑えられている。本体が軽いため、固定設置だけでなく、AMR/AGVや四足歩行ロボットへの搭載も容易だとしている。
高所作業・自律作業向けのヒューマノイドプラットフォーム
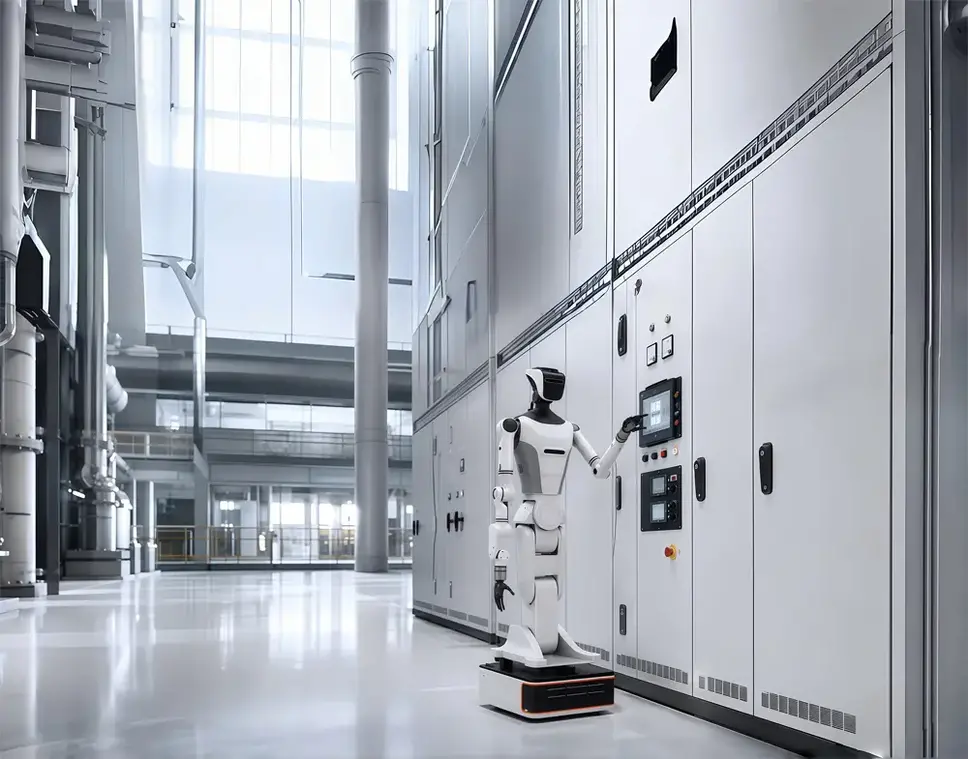
ラインアップは2種類ある。1つ目は、デュアルアーム/シングルアームの昇降型リフトロボットだ。自律移動シャーシに900mmの昇降機構を備え、床面付近から最大2.4mの高所まで届く。データセンターのサーバーラックの開閉や、倉庫ラックのピッキングを想定している。
2つ目は、エンボディドAI/フィジカルAI向けのヒューマノイドロボット「RealBotシリーズ」。全身で最大21の能動自由度を持ち、LiDAR、深度カメラ、広角カメラなどのマルチセンサーを組み合わせる。複雑な環境での自律作業や、大規模なデータ収集に対応するという。
一体型関節モジュール「WHJシリーズ」
ヒューマノイドや特殊グリッパー、精密回転台などの自社開発に組み込める一体型モジュール。小型・軽量ながら高トルク密度を実現し、CAN FD通信とアブソリュートエンコーダを内蔵する。精密な動作制御を容易にするとしている。
遠隔操作・AIデータ収集ソリューション
力覚フィードバックに対応した操作キットと低遅延通信を組み合わせ、離れた場所からでも繊細な手先作業を再現できるとする。通信の遅延は、制御が50ms以下、映像が120ms以下。作業中の関節トルクや位置座標といった稼働データは自動で同期・構造化され、フィジカルAIのモデル学習にすぐ使える形式に変換されるという。
想定されるユースケース
対象市場 | 具体的な活用イメージ |
|---|---|
社会インフラ・プラント・防災 | 化学プラント、変電所、災害現場などの危険エリアで、遠隔操作によるバルブ開閉や計器点検を行う |
データセンター・情報通信 | 昇降型リフトロボットが広いサーバー室を夜間に自律巡回し、サーバーラックの開閉点検や機器ステータスの目視確認を行う |
スマート製造・物流 | セル生産ラインでのネジ締めや精密部品の組み立て、多段ラックからの商品ピッキング・搬送を自動化する |
先端AI研究・開発 | フィジカルAIアルゴリズムの検証に向けて、実世界のマルチモーダルデータを収集し、学習基盤とする |
四足歩行ロボットとの連携展開
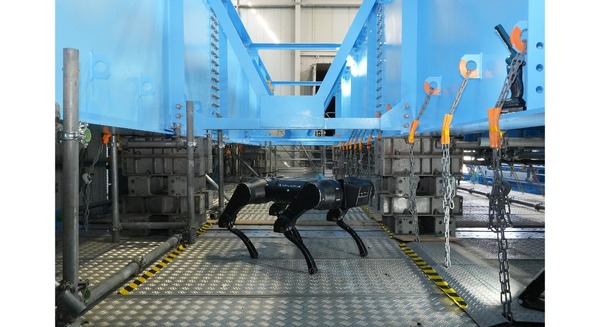
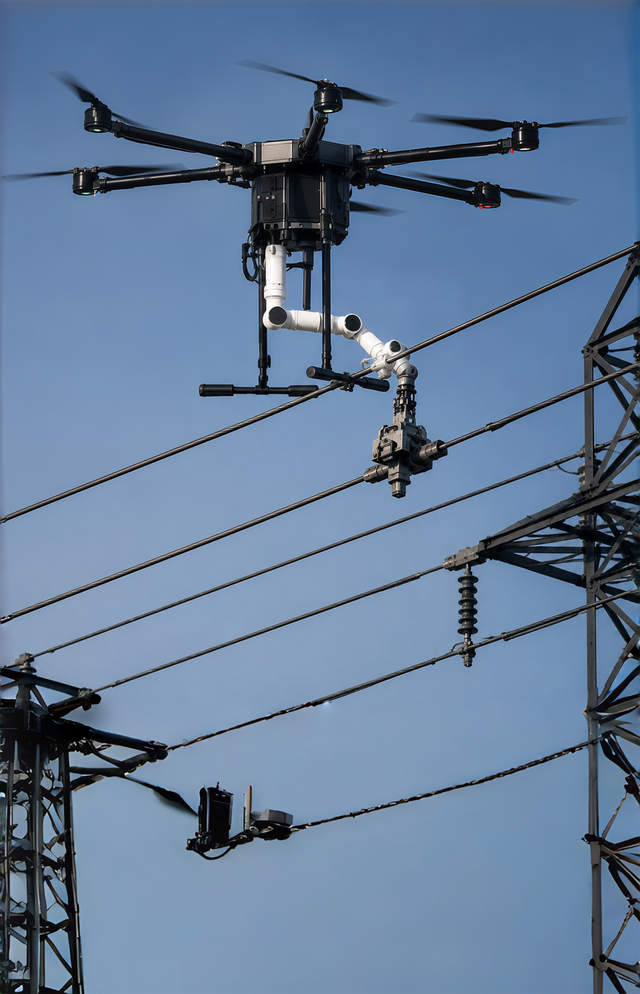
丸文は、RealMan社アームの軽さを生かし、取り扱っているDeep Roboticsの四足歩行ロボットなどへ搭載するソリューションも展開する。階段や凹凸のある不整地、人が立ち入れない危険領域でも、走破性と物理的な操作を両立し、遠隔での点検や設備保全につなげるという。
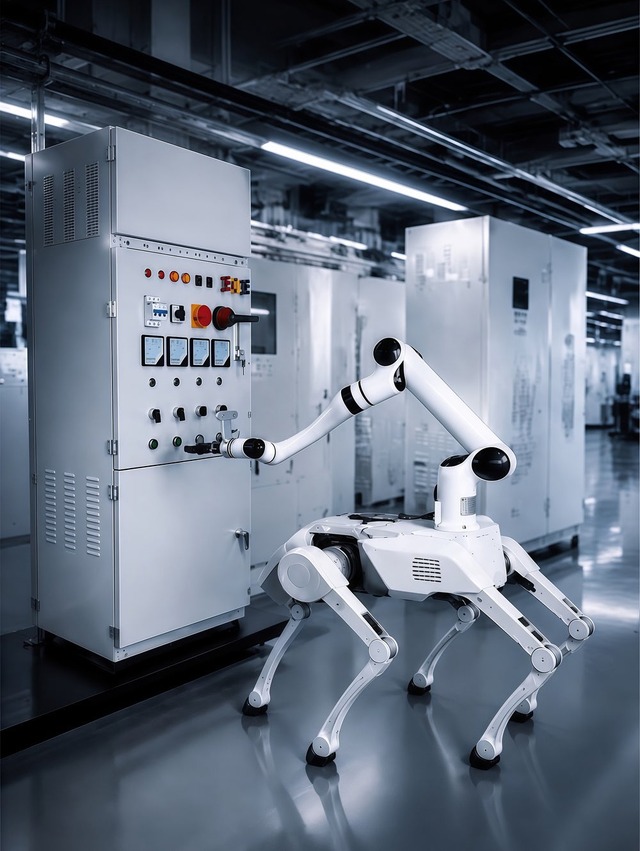
今後は、エレクトロニクス商社として培ってきた知見や技術サポート、国内のセールスパートナー網を生かし、製造・物流・エネルギーインフラ分野やAI研究機関に向けてRealMan社製品を提案していく。標準製品の提供にとどまらず、顧客の現場環境に合わせたカスタマイズやシステムインテグレーションも支援する姿勢を示している。
ロボスタオンラインセミナー情報
■Honda「P2」「ASIMO」の開発者、竹中氏が登壇
日本では約30年前から、人と共存するヒューマノイドの研究開発が進められてきました。その象徴的な存在が、Hondaの「P2」と「ASIMO」です。2026年4月には、その歴史的な技術的功績が評価され、「P2」が「IEEEマイルストーン」に認定されました。
ロボスタでは、Honda「P2」「ASIMO」の開発を中核で担った竹中透氏をお招きし、オンラインセミナー「Honda「P2」「ASIMO」が残した軌跡 開発者・竹中透氏が語るヒューマノイドの原点とフィジカルAI時代の未来」を2026年11月25日(水)に開催します。
当時のヒューマノイド開発の舞台裏と、そこから生まれた技術や開発思想、試行錯誤やブレークスルーについてお話しいただきます。
また、フィジカルAIによってヒューマノイドが再び世界的な注目を集める中、今後の技術進化や未来展望についても議論します。
詳しくはこちら
■フィジカルAIネイティブ「国産セミヒューマノイド」の全貌
ロボスタ・オンラインセミナーとして、警備・点検などの業務用ロボットを社会実装し、国産セミヒューマノイド「ugo Nova」の開発を進めるugo株式会社の松井健CEOをお招きして「国産セミヒューマノイド「ugo Nova」の全貌 松井CEOが語るフィジカルAI開発戦略と社会実装の最新動向」を、2026年12月15日(火)に開催します。
セミナーでは、ugoの松井健CEOを再びお招きし、「ugo Nova」の開発背景や従来機からの進化・強化ポイント、ロボット基盤モデルの仕組みと開発戦略などについて、具体的に解説していただきます。
また、AIロボット協会(AIRoA)が実施する「国産汎用ロボット開発コンペティション」での改良機開発フェーズへの進出をはじめ、共同プロジェクトの最新動向についても伺います。
詳しくはこちら
■NVIDIAが語る「ヒューマノイド・フィジカルAI開発基盤の全貌」
NVIDIAが提供するプラットフォームやシステムを活用し、ヒューマノイドやフィジカルAIをどのようなプロセスで開発するのか。その流れと全体像を約60分間(質疑応答を含む)で解説するセミナー「NVIDIA ヒューマノイド・フィジカルAI開発基盤の全貌 GR00T、Cosmos、Isaac、Jetson Thor 最新情報」を2026年12月18日(金)に開催します。
ロボット基盤モデルの活用、AIの学習、シミュレーション、実機への展開まで、各開発工程でOmniverse、GR00T、Cosmos、Isaac、Jetson Thorが担う役割と、それぞれの連携をNVIDIAが解説します。
詳しくはこちら