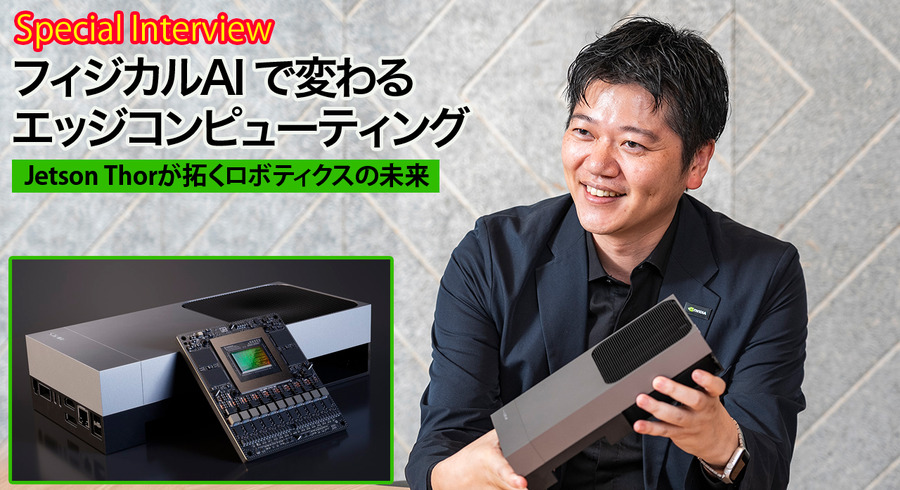
生成AIの急速な進化に続き、AIが現実世界を認識し、判断して行動する「フィジカルAI」への注目が高まっている。ロボットや自律機械が、人や周囲の環境をリアルタイムに認識しながら自ら行動するためには、クラウドだけでなく、実機側でAI処理を担う「エッジコンピューティング」が重要になる。
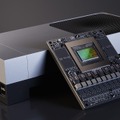
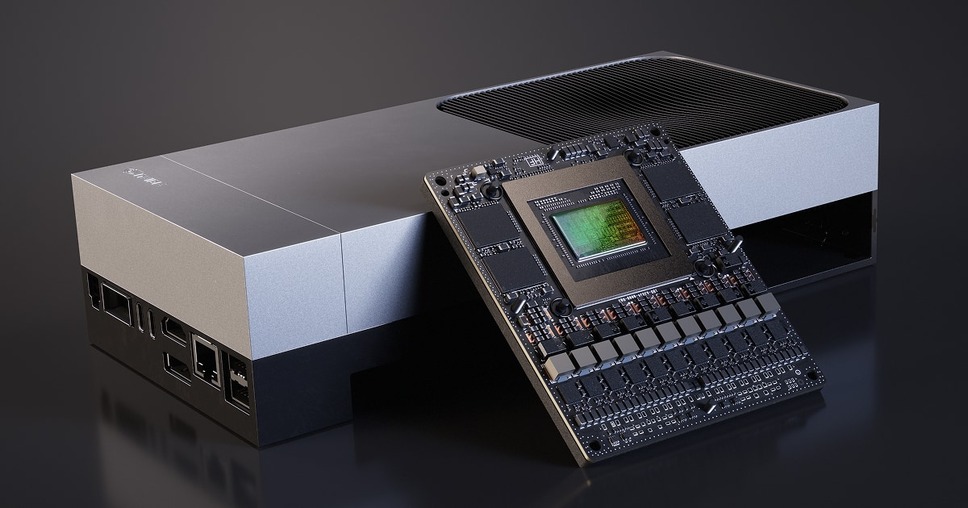
ロボットに求められるAI処理も大きく変わろうとしている。カメラや各種センサーによる認識に加え、VLA(Vision-Language-Action)やワールドモデルなどを活用した推論や行動生成までをロボット側で処理することが求められ始めた。NVIDIAは、こうしたフィジカルAI時代のロボティクス向けエッジコンピューティング基盤として最新の「NVIDIA Jetson AGX Thor」(略称: Jetson Thor/ジェットソン ソー)を展開している。
では、生成AIからフィジカルAIへと進む中で、エッジコンピューティングには何が求められるのか。従来のJetson OrinからJetson Thorへの進化によって、ロボット開発はどう変わるのか。そして、AMRなどの移動ロボットとヒューマノイドでは、必要とされるコンピューティングにどのような違いがあるのか。
「EdgeTech+ 2026」では、11月20日(金)11時20分から、エヌビディア合同会社 ロボティクス事業部 事業部長の平野一将氏が基調講演「NVIDIAが加速するフィジカルAIの進化 認識から推論・行動へ、次世代エッジコンピューティングの最前線」に登壇する。ロボスタでは講演に先立ち、平野氏にフィジカルAI時代のエッジコンピューティングの現在と、ロボティクスの変化について聞いた。
■生成AIからフィジカルAIへ この1年でエッジに何が起きたのか
ロボスタ:
以前のインタビューでは、NVIDIAが提唱する「3つのコンピューター」を中心にフィジカルAIについて伺いました。今回はその中でも特にエッジに焦点を当てたいと思います。
まず、この1年でフィジカルAIを取り巻くエッジ技術や開発環境は、どのように変わったと感じていますか。
平野氏:
エッジの技術はかなり進化してきていると思います。ただ、技術そのものの進化だけではなく、エッジコンピュータが使われる「用途」が大きく変わってきたことが重要だと思っています。
私の場合はロボティクスを担当していますが、ロボットの中にエッジコンピュータを組み込んで使いたいという需要は、1年前と比べてもかなり増えています。
特にヒューマノイドロボットでは、VLAやワールドモデルなどが登場してきました。視覚データだけでなく、音声認識を含めたさまざまなAIを処理していく必要があります。
当然、動かすAIモデルのサイズによって必要となるコンピューティング能力も変わります。エッジコンピュータに求められる用途の幅が、この1年で相当広がってきたと感じています。
■なぜフィジカルAIでは「エッジ」が重要になるのか
ロボスタ:
生成AIでは、巨大なAIモデルをクラウド上で動かすことが中心でした。一方、フィジカルAIではエッジコンピューティングの重要性が高まっています。なぜでしょうか。
平野氏:
大きく分けると2つあると思っています。
1つは「レイテンシー」、反応スピードです。
ロボットが現実世界で動く場合、ネットワーク環境に依存せず、その場で処理しなければならないケースが増えてきます。迅速に反応することを考えると、処理のために通信時間が必要なクラウドではなく、エッジで処理しなければならない場面はかなり多くなると思います。
もう1つが「セキュリティ」です。
フィジカルAIの活用先として考えられるのは、製造業や物流、ヘルスケアなどです。例えば製造業では、工場の中で扱っている情報を外部へ出したくないというニーズがあります。それをクラウドへ送るとなれば、情報を外へ出すことによるリスクも考えなければなりません。
そうした意味でも、生成AIでクラウドを利用する場合とは違い、フィジカルAIではエッジで処理する重要性が高くなってくると思います。
■OrinからThorへ エッジで「できること」が大きく広がった
ロボスタ:
ロボスタの読者には以前から超小型AIコンピュータ基盤「NVIDIA Jetson」を使っている技術者も多くいます。
これまでのロボットでは、カメラやセンサーから情報を入力し、AIによる認識結果を機械の制御につなげるといった使い方が多く見られました。一方、これからのAIロボットでは、多数のカメラやセンサーから得た情報をリアルタイムに認識し、さらにVLAなどの大規模なAIモデルを使って推論・判断し、それをロボットの行動につなげていくことが求められます。扱う情報量も、AIによる処理量も大きくなっています。
そこで登場したのが最新機種「Jetson Thor」ですが、従来機種「Orin」から「Thor」への進化によって、ロボットのエッジ側でできることはどのように変わったのでしょうか。
平野氏:
用途によって必要となるコンピュートは異なります。「Thorさえ使えばいい」ということでもありません。AIモデルにもいろいろな大きさがありますし、必要なメモリ容量も違います。どのようなAIを動かすのか、どれだけの処理を同時に行うのかによって、必要なコンピュータは変わります。その中で、特にヒューマノイドのようなロボットを考えたときには、VLAをはじめとして、これまで以上に大きなAIモデルをエッジ側で動かしたいという要求が出てきています。そうした用途に対応できるコンピュートとしてJetson Thorへの需要が高まっているのだと思います。
エッジで扱えるAIの範囲もかなり広がっています。
例えばVLAだけでなく、映像を見て内容を理解したり、リーズニングしたりするモデルなど、以前であればエッジで動かすことが難しかったAIを処理できるケースも出てきました。
これはハードウェアだけが進化したからではありません。AIモデル側も進化しています。以前であればJetsonクラスでは動かすことが難しかったようなモデルでも、モデルの小型化や最適化が進むことで、エッジで動かせるものが増えてきています。
NVIDIA自身もモデルを開発し、オープンに提供しています。ハードウェアとAIモデルの両方が進化することで、エッジ側で処理できる範囲が広がってきているわけです。
ただし、ここは誤解しないでいただきたいのですが、Thorもエッジデバイスなので当然限界はあります。モデルの大きさや、同時にどれだけの処理を行うのかによって条件は変わります。
それでも、以前であればエッジで動かすことが難しかったAIも含めて、エッジで「できることの幅」が相当広がってきているのは間違いないと思います。
ロボスタ:
Thorには、ロボットなどの製品に組み込むコンピューティングモジュールとして「Jetson T5000」(上位モデル)と「Jetson T4000」があります。一方、開発・検証に使用する「Jetson AGX Thor開発者キット」には「T5000」が搭載されていますね。取材では、Thor開発者キットを使って「T5000」だけでなく、「T4000」を想定した開発もできると伺いました。
平野氏:
Thor開発者キットにはT5000が搭載されていますが、T4000のCPU、GPU、メモリ性能を想定したエミュレーションも可能です。最終製品でT5000を使うのか、T4000を使うのかといったことを想定しながら開発できる環境になっています。
ロボスタ:
一方で、すべてをThorに置き換えるということではないわけですね。例えば Jetson AGX OrinとThorを組み合わせたり、処理を分散させたりする使い方も考えられるのでしょうか。
平野氏:
もちろんです。用途によってはOrinを複数使うこともありますし、ThorとOrinを組み合わせることも考えられます。必要な処理に応じてコンピューティングを分散させることもできます。
そこで重要になるのが、NVIDIAのJetsonが共通のソフトウェアプラットフォームで開発できることです。
Jetsonには、より小規模なコンピューティングからOrin、そしてThorまでさまざまな選択肢があります。プロセッサが変わるたびに開発環境をすべて変えるのではなく、同じソフトウェアプラットフォームの上で開発しながら、用途に応じて必要なコンピューティングを選択できます。
必ずしも「OrinからThorへ置き換える」という考え方ではなく、動かしたいAIモデルや必要な処理性能、製品の用途などに応じて、最適なコンピュータを選んだり、組み合わせたりできることもNVIDIAの特徴だと思います。
ロボスタ:
ThorではNVIDIA Blackwellアーキテクチャを採用し、FP4にも対応しました。大規模なAIモデルをエッジで扱うという意味でも重要な進化でしょうか。
平野氏:
そうですね。私もその認識です。
AIモデルやプラットフォームの進化に伴って、量子化の技術も進化しています。FP4を利用することで、AIモデルをよりコンパクトにしながら、高いパフォーマンスで処理できるようになってきています。
ただ、従来のOrinとThorでは性能を示す指標も異なるので、数字だけを見て単純に比較することは難しいと思います。
重要なのは、FP4への対応を含めたハードウェアの進化と、AIモデルの小型化や最適化が同時に進んだことで、VLAをはじめとする、より大きなAIモデルをエッジで扱える可能性が広がっていることです。
エッジですから、もちろん何でも動かせるということではありません。ただ、ロボットの中でAIを動かすという意味では、選択肢はかなり広がってきていると思います。
■フィジカルAIは「エッジだけ」では成立しない
ロボスタ:
一方、AIが文章や画像を生成するだけではなく、実際の機械を動かすとなれば、安全性も重要になります。VLAなどによる認識・推論・行動生成と、リアルタイム制御や安全性をどのように両立していくのでしょうか。
平野氏:
私は、エッジデバイスだけに依存することには限界があると思っています。
従来のルールベースのロボットであれば、決められた動きを繰り返すことが中心でした。しかしフィジカルAIでは、目の前で起きたことに応じて動きを変える柔軟性が必要になります。
そこで重要になるのが、以前お話ししたNVIDIAの「3つのコンピューター」という考え方です。
シミュレーション環境で、その動作が正しいのかを十分に評価する。クラウド環境でもオンプレミス環境でも構いません。そして、評価したものをエッジへ持っていく。
さらにシミュレーションだけではなく、実機で発生したイレギュラーなデータなど、エッジ側から得られた情報を再び学習へ回していくことも重要です。
そうやってデータの循環を回しながらAIを高度化していく。用途を絞り込んでいけば、必要なモデルを小さくできる可能性もあります。それを再びエッジへデプロイしていく。
フィジカルAIでは、エッジだけですべてを解決しようとするのではなく、シミュレーションとトレーニング、そしてエッジを組み合わせて回していくことが重要だと考えています。
■AMRからヒューマノイドへ 増大する情報処理とGPUの役割
ロボスタ:
平野さんは以前から物流分野の移動ロボットにも長く関わっています。
AMRはすでに工場や物流施設などで導入が進んでいます。一方、ヒューマノイドになると、カメラをはじめとする多数のセンサーから情報を取り込み、それぞれを認識し、さらにVLAなどのAIモデルで推論・判断して、実際の行動へつなげる必要があります。
従来のAMRと比較すると、ロボットが扱う情報や処理量は大幅に増えていると思います。コンピューティングに求められるものは、具体的にどのように変わるのでしょうか。
平野氏:
これは大きく違います。最も大きな違いの一つは、CPUを中心とした処理で動かせるのか、GPUによるAI処理が必要になるのかというところです。
従来のAMRでは、周囲から取得する情報や処理の対象が、現在のヒューマノイドと比べれば比較的限定されていました。例えばカメラで撮影した画像やLiDARからの情報、あるいは上位システムや周辺機器から受け取る信号などです。
自律移動についてもSLAMが中心でした。10年ほど前であれば、SLAMやLiDARそのものが新しい技術として注目されていました。こうした従来型のAMRでは、常にカメラ映像をAIで解析し続ける必要があるわけではなく、CPUを中心に動かせるものも多くありました。
ところが、高性能なGPUを搭載したコンピュータがロボットに載るようになると、「ロボットで何ができるのか」という考え方そのものが変わってきます。
例えば現在では、カメラ映像を使ってロボットの位置を認識し、周囲の環境をマッピングするV-SLAMも使われています。さらにカメラで人をリアルタイムに認識し、その人がどのような特徴を持っているのかを認識し、状況に応じて判断するといったこともAIによって可能になります。
そこには画像認識だけではなく、生成AIやエージェンティックAIなども入ってきます。そしてAIが認識・判断した結果を、ロボットの実際の行動につなげていく。それがフィジカルAIになっていきます。
ヒューマノイドでは、さらに扱うものが増えます。
移動するためのロコモーションがあり、手や腕を使って作業するマニピュレーションがあります。そしてカメラなどから得た視覚情報を使って物体や周囲の状況を認識し、何をするのかを判断する「ブレイン」の部分も必要になります。
つまり、カメラやさまざまなセンサーから情報を取り込み、それを認識し、AIモデルで推論・判断し、その結果をロコモーションやマニピュレーションといった実際の動作へつなげていかなければなりません。
そう考えると、従来のAMRとは次元が違う考え方になります。
GPUとAIが進化したからこそ、ロボティクスで扱える情報やできることが増え、ロボットそのものに対する考え方が大きく変わってきているのだと思います。
■ヒューマノイド開発ではシミュレーション環境が重要
ロボスタ:
では、これからヒューマノイドの研究開発を始めようという技術者がNVIDIAのプラットフォームを利用する場合、どこから注目すればよいでしょうか。NVIDIAには「NVIDIA Isaac」(アイザック)や「NVIDIA Isaac GR00T」(ジーアールゼロゼロティー:通称グルート)など、さまざまなツールやプラットフォームが用意されています。
平野氏:
これは用途によって変わりますが、まずシミュレーション環境を作っておくことは重要だと思います。
NVIDIAが提供する産業向けデジタルツインやフィジカルAIのシミュレーション環境を開発するためのライブラリやAPI、サービスからなる「NVIDIA Omniverse」があり、そのライブラリを基盤とするロボティクス向けシミュレータ「Isaac Sim」を使ってシミュレーションができます。また、ロボット学習フレームワーク「Isaac Lab」を使って、シミュレーション環境でロボットの動作を学習させ、評価することもできます。
工場で使うのか、ロボットを動かすのか、あるいは映像を解析するのか。フィジカルAIといっても必要なものは一つではありません。
NVIDIAでは用途に応じたモデルやアプリケーションを用意しているので、「何を実現したいのか」によって使うものを選んでいくことになります。
■日本でもヒューマノイド開発が活発に 海外との差は「学習」
ロボスタ:
中国や米国ではヒューマノイド開発が急速に進んでいます。一方、日本はやや出遅れているという見方もあります。
NVIDIAから見て、日本でもヒューマノイドやフィジカルAIに取り組む企業や研究機関は増えている印象ですか。
平野氏:
かなり増えていると思います。研究だけではなく、企業も動き始めています。
大きなきっかけの一つは国の動きです。フィジカルAIに対して予算がつき、民間企業がヒューマノイドやVLAなどの開発に取り組む動きが出てきました。
それ以外にも、民間で資金を調達して自ら開発を進める企業があります。
中国や米国のように、データを取りながらシミュレーションを行い、実際にロボットを動かしていく。ヒューマノイドそのものを開発していなくても、ロボット向けの基盤モデルを動かそうという取り組みも出てきています。
この1年で、日本の状況もかなり変わってきたと感じています。
ロボスタ:
一方で、中国や米国の企業と日本企業にはまだ差があります。その大きな違いはどこにあると考えていますか。
平野氏:
圧倒的な違いは「学習」だと思います。エッジではなく、学習です。
エッジ側の技術そのものが大きく違うわけではありません。違いが生まれているのは、データを使ってモデルの精度を高めていくための「学習」に対する考え方です。
一つは投資額と、それだけの学習を行うためのコンピュータを持っていることです。LLMがたどってきた歴史と同じように、大規模に学習させることが重要になります。
ただ、それだけではありません。
タスクを絞りながら、きちんとファインチューニングして、実際に使えるものにしていく。その道筋の作り方についても海外企業は強いと思います。
これから差別化要素になるのは、モデルそのものだけではなく、データの質なども含めた部分になっていくと思います。
■日本の組込み技術者は「AIモデルを知る」ことから
ロボスタ:
では、日本の組込みやロボティクスの技術者は、この大きな変化の中で何をすべきでしょうか。
平野氏:
今の技術者の方々は、皆さん悩んでいると思います。
まずは「AIモデルを知る」ことからではないでしょうか。
AIモデルを知ると、それを組み込んだときに何ができるのかを想像できるようになります。そうすると、次に「このAIモデルはどのくらいの大きさなのか」「どのコンピュータなら動くのか」というところへ考えが進みます。
実際に動かしてみると、今度は「精度が出ない」という問題が出てくるかもしれません。
では精度を上げるためには何が必要なのか。データが必要になります。
データが足りなければ集める。集めたデータを学習させるためには、学習用のコンピュータが必要になります。そして、学習したモデルを試したいとなれば、今度はシミュレーションが必要になります。
NVIDIAがやっていることも、基本的にはそういう流れです。AIが何をできるのか。そのAIモデルのサイズやパラメータ数はどのくらいなのか。そうしたことを知らなければ、どんなコンピュータが必要なのか、どんなデータが必要なのかという次のステップにはなかなかたどり着きません。
まずAIモデルを知り、「これを使えば何ができるのか」を考えることが入口になると思います。
ロボスタ:
日本の組込み開発では、自社で技術を積み上げてきた企業も多いと思います。一方、生成AIやフィジカルAIの時代には、オープンなモデルやソフトウェアを活用することも重要になってくるのでしょうか。
平野氏:
自社の中ですべてを開発して、すべてをコントロールすることはもちろん重要です。ただ、現在はオープンソースで提供されているライブラリや、オープンなAIモデル、さまざまな開発ツールが数多く出てきています。
そうしたものを自社の開発に取り込み、必要に応じてカスタマイズして使うことで、開発期間を短縮できますし、新しい技術を取り込むスピードも速くできると思います。
これは日本企業の開発スタイルを考えるうえでも、一つのポイントではないでしょうか。
AIモデルについても同じです。すべてをスクラッチから作るのではなく、すでにあるオープンモデルを出発点にして、そこから自分たちが必要とするものへ発展させていくことができます。
すでに「0から1」が作られているのであれば、それを活用してその先を加速させる。そのうえで独自性を出していくという考え方です。
そうなると、差別化につながるのはモデルそのものだけではありません。先ほどお話しした「学習」ともつながりますが、自分たちが持っているデータや、そのデータの質などが重要になってくると思います。
■「エッジでどこまでできるのか」EdgeTech+ 2026でさらに具体的に
ロボスタ:
今回のお話だけでもかなり具体的になってきましたが、最後に、EdgeTech+ 2026では、技術者の皆さんにどんなことを伝えたいと考えていますか。
平野氏:
講演内容はこれからさらに詰めていきますが、エッジでロボティクスを実装するときに、実際にどんな課題があるのかを具体的にお話ししたいと思っています。
例えばメモリです。
エッジでは最終的にコンピュータを製品へ組み込みます。開発キットで動けば終わりではなく、量産製品になればデバイスそのものが製品の原価に入ってきます。
そこでソフトウェアを最適化して、必要なメモリ容量を減らすことができれば、最終的な製品コストにも影響します。エッジは量を伴うものなので、量産まで考えると、こうしたところは非常に重要になります。
もう一つお話ししたいのが、「エッジでどこまでできるのか」という限界です。
どのくらいのパラメータ数のAIモデルを扱えるのか、実際にどのくらいの処理ができるのか。いくつかのユースケースを取り上げながら、OrinやThorといった製品ごとに比較して紹介できればと考えています。
国内だけでなく、NVIDIAには世界中のさまざまなパートナーやユーザーの事例があります。
フィジカルAIを開発している技術者の皆さんが、「こうやって開発していけばいいのか」「エッジにはこんな可能性があるのか」と感じてもらえるような話を予定しています。
フィジカルAIの進化によって、ロボットに搭載されるエッジコンピュータの役割は大きく変わろうとしている。
センサー情報を認識するだけではなく、大規模なAIモデルを使って推論し、判断し、現実世界での行動へつなげる。その一方で、製品として実装するためには、処理性能だけでなく、メモリ、消費電力、コスト、安全性など、実装に向けて考慮すべき要素も多い。
では、現在のエッジコンピューティングでどこまでできるのか。そしてOrinやThorを、実際のロボティクス開発でどう使い分ければいいのか。
その具体的なユースケースと実装のポイントについて、平野氏は「EdgeTech+ 2026」の講演でさらに掘り下げる予定だ。
■「EdgeTech+ 2026」イベント情報
名称: EdgeTech+ 2026
会期: 2026年 11月18日(水)~20日(金) 10:00-17:00
※19日(木)のみ18:00まで
会場: パシフィコ横浜:展示ホール/アネックスホール
主催: 一般社団法人 組込みシステム技術協会
お問合せ: EdgeTech+ 事務局(株式会社JTBコミュニケーションデザイン 内)
edgetech@jtbcom.co.jp
入場料: オンライン登録制:無料(会期3日間有効)
公式サイト
https://www.jasa.or.jp/expo/
■「EdgeTech+ 2026」の講演情報
タイトル:【基調講演】NVIDIAが加速するフィジカルAIの進化 認識から推論・行動へ 次世代エッジコンピューティングの最前線
登壇者:エヌビディア合同会社 ロボティクス事業部 事業部長 平野一将氏
日時:11月20日(金)11:20~12:05