イマクリエイト株式会社は、人が遠隔操作(テレオペレーション)で一度成功させた動きを、ヒューマノイドロボットがフィジカルAIで何度でも正確に再現できる動作再現ソフトウェアの提供を、2026年10月19日に開始した。成功した動きをそのまま再生し、状況によるズレだけを補正する独自方式である。
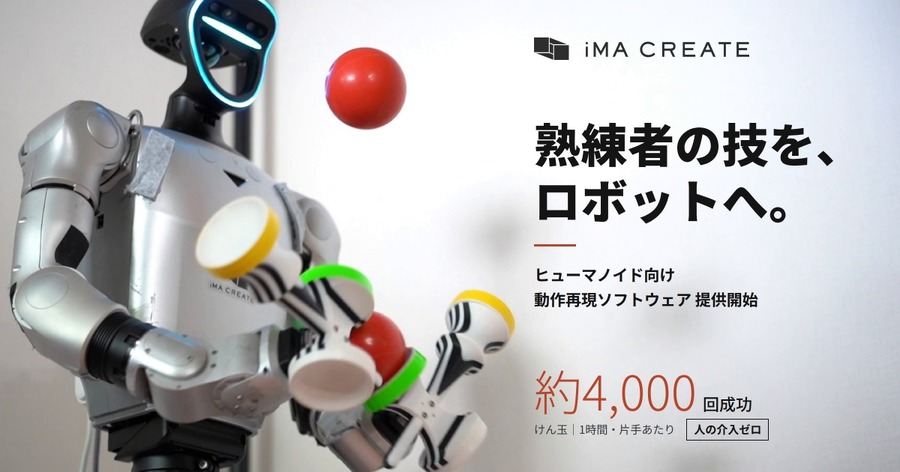
熟練者1名の成功動作1回から構築でき、数万時間規模の学習データやクラウド上の大規模計算は不要だという。GPUを搭載したローカルPCで完結する。Unitree社製ヒューマノイド「G1」によるけん玉では、人の介入なしで約1時間連続稼働し、左右それぞれ約4,000回の成功を確認したとしている。
踊れても道具は使えない、ヒューマノイド導入の壁
人手不足を背景に、ヒューマノイドを導入する企業は増えている。しかし多くの現場では、歩行やダンスのデモ再生はできても、道具を使う仕事までは任せられていない。同社が20社以上に実施したヒアリングでも、現場固有の作業にまで使えている企業はごく僅かだったという。
主流の解決策は、遠隔操作で数十~数百回分の動きを集め、AIに学習させる方法である。同社はこの方法に3つの壁があると指摘する。
成功率:学習した環境でも70%前後で、環境が変わると大きく下がる。
手間:動きを直すたびに、収録と再学習をやり直す必要がある。
ブラックボックス:失敗の原因も、直す場所も分からない。
成功した動きを写し、ズレだけを直す
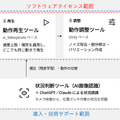
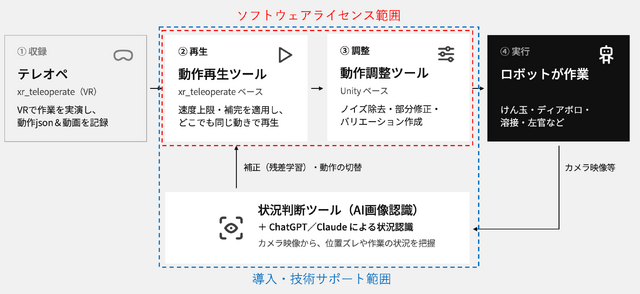
今回のソフトウェアは、AIに動きを近似させるのではなく、人が成功させた動きそのものを再生する。熟練者の勢いやタイミングといった「コツ」が失われないのが特長だという。構成は次の独自ツールからなる。
ツール | 役割 | できること |
|---|---|---|
動作再生ツール | 記録した動きを、正確に何度でも再生 | 速度上限の設定、カクつきの自動補完、PCや通信環境によらない同一動作 |
動作調整ツール | 1回の録画を、PC上で理想の動きに仕上げる | ノイズ・失敗部分の除去、腕だけ・片手だけの部分修正、速度違い・左右反転などのバリエーション作成 |
さらに、成功した基準動作に、画像認識で捉えたズレの分だけ差分を上乗せする「残差学習(AI学習)」を備える。ゼロから学習し直さないため少ないデータで済み、どれだけ補正したかが数値で分かる。動作データは導入企業のPC内で管理し、外部へ送信しない。
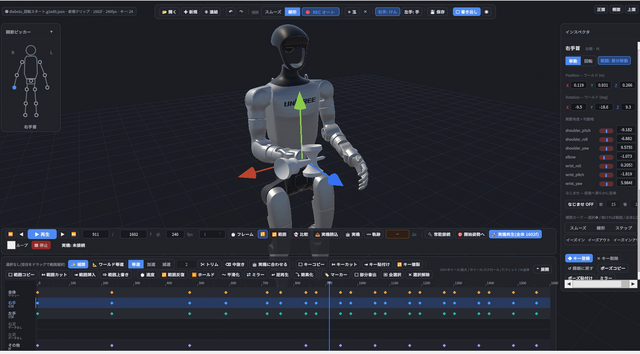
けん玉で約1時間、片手あたり約4,000回成功
実証は、Unitree社製ヒューマノイド「G1」での同社の検証結果である。けん玉では、人の介入なしで約1時間連続稼働し、左右それぞれ約4,000回成功した。ディアボロ(中国ゴマ)は、1回の実演から1日で習得したという(2026年9月)。
従来手法(模倣学習など)との比較では、記録した動きを再生するだけで成功率は80%前後となり、従来の70%前後を上回った。ズレの補正と動作の仕上げを加えると、環境が変わっても90~99%を維持したとしている。
提供形態と価格
製品 | ヒューマノイド向け動作再現ソフトウェア(正式名称は今後発表) |
|---|---|
提供開始日 | 2026年10月19日 |
対応機種 | Unitree社製ヒューマノイドロボット「G1」。双腕ロボットやアームを含む他機種へ順次拡大予定 |
ソフトウェアライセンス | 年額500万円(税別)、ロボット本体は含まない |
導入・技術サポート | 月額300万円(税別)~。動作の収録・再現、ツールの操作習得を支援 |
対象 | ヒューマノイドを導入済み、または導入を検討中の企業・研究機関 |
RoboNext2026で実機デモ
展示会 | RoboNext2026(主催:一般社団法人日本ロボット工業会、日刊工業新聞社) |
|---|---|
会期 | 2026年12月2日(水)~4日(金)10:00~17:00(最終日は16:00まで) |
会場 | インテックス大阪 4号館・5号館・6号館A/B |
小間番号 | B-18 |
展示内容 | ヒューマノイドによるけん玉・ディアボロの実演、建築・製造現場への応用デモ、動作再現ソフトウェアの紹介(内容は変更となる場合がある) |
ロボスタオンラインセミナー情報
■自民党ロボット議連・山田太郎事務局長が語る『日本のフィジカルAI開発戦略』
日本はフィジカルAIでどう勝つのか。ロボット基盤モデル、VLA、実世界データなどの技術動向から、国家戦略の実行ロードマップまで。技術と政策の両面から読み解く85分間。
ロボスタでは、米PTCでの勤務や製造業向け企業の経営経験を持ち、現在はロボット議員連盟の事務局長としてAIロボティクス政策を推進する参議院議員・山田太郎氏をお招きして、オンラインセミナー「日本はフィジカルAIでどう勝つのか ~ロボット議連・山田太郎事務局長が語る「AIロボティクス戦略」実行フェーズ~」を11月13日(金)に開催します。
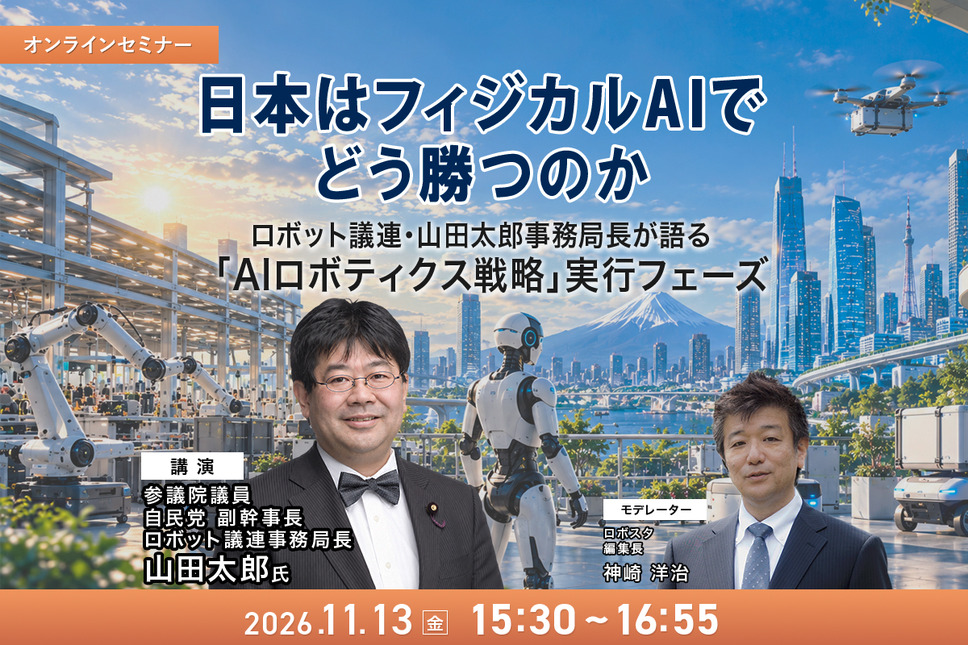
日本が強みを持つ産業用ロボットや製造業、部品・制御技術を、ロボット基盤モデルの開発や実世界データの収集・活用にどう結びつけ、国際競争力を高めていくのか。
政府が掲げる「AIロボティクス戦略」、経済産業省の「GENIAC」、国産マルチモーダル基盤モデル開発プロジェクト「FRONTia」などについても掘り下げます。
詳しくはこちら
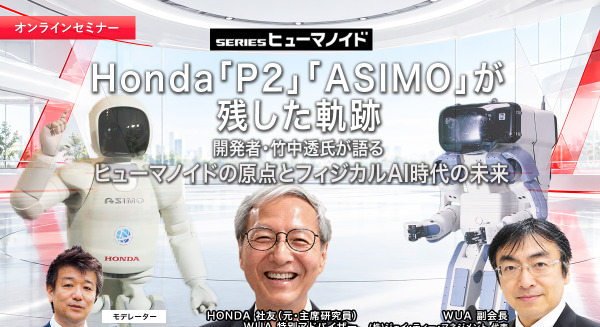
■Honda「P2」「ASIMO」の開発者、竹中氏が登壇
日本では約30年前から、人と共存するヒューマノイドの研究開発が進められてきました。その象徴的な存在が、Hondaの「P2」と「ASIMO」です。2026年4月には、その歴史的な技術的功績が評価され、「P2」が「IEEEマイルストーン」に認定されました。
ロボスタでは、Honda「P2」「ASIMO」の開発を中核で担った竹中透氏をお招きし、オンラインセミナー「Honda「P2」「ASIMO」が残した軌跡 開発者・竹中透氏が語るヒューマノイドの原点とフィジカルAI時代の未来」を2026年11月25日(水)に開催します。
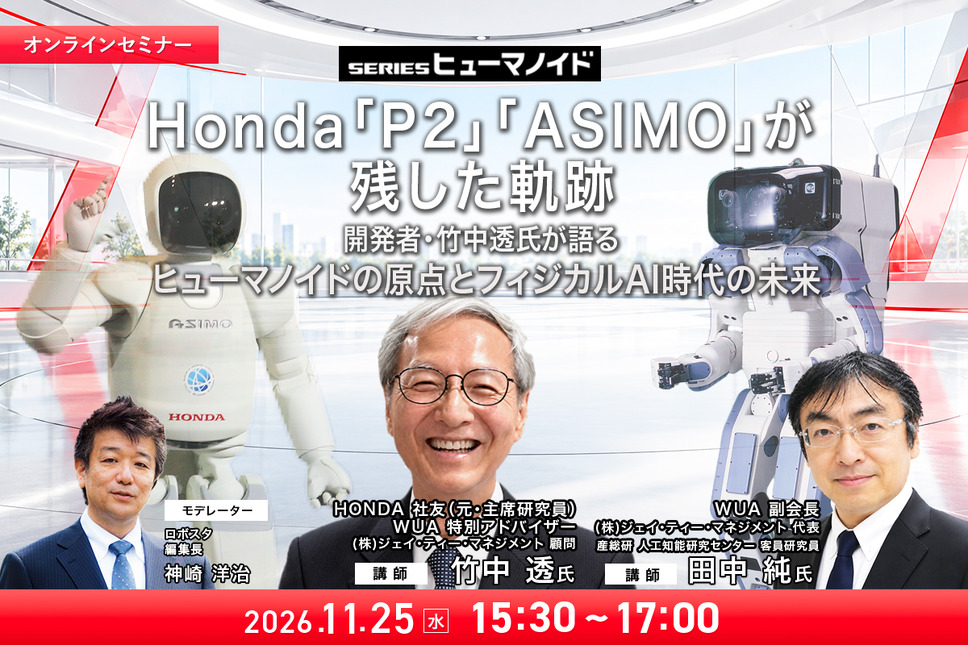
当時のヒューマノイド開発の舞台裏と、そこから生まれた技術や開発思想、試行錯誤やブレークスルーについてお話しいただきます。
また、フィジカルAIによってヒューマノイドが再び世界的な注目を集める中、今後の技術進化や未来展望についても議論します。
詳しくはこちら