富士ソフトとダイドーは、協働ロボットを使ったフィジカルAIの導入・検証を支援する「フィジカルAIスタートパッケージ」を共同で開発した。
ロボットアーム、カメラ、マイク、NVIDIAのAIコンピュータ「DGX Spark」、ソフトウェアなどを一式で提供する。音声による指示をAIが理解し、対象物の認識からロボットの動作計画、実機制御までを実行できる環境を構築し、企業のフィジカルAI導入に向けた検証を支援する。両社は2027年1月から本格的な受注活動を開始、2028年度に年間100台の販売を目指す。
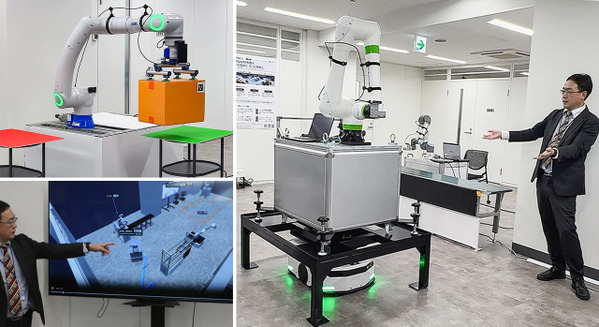
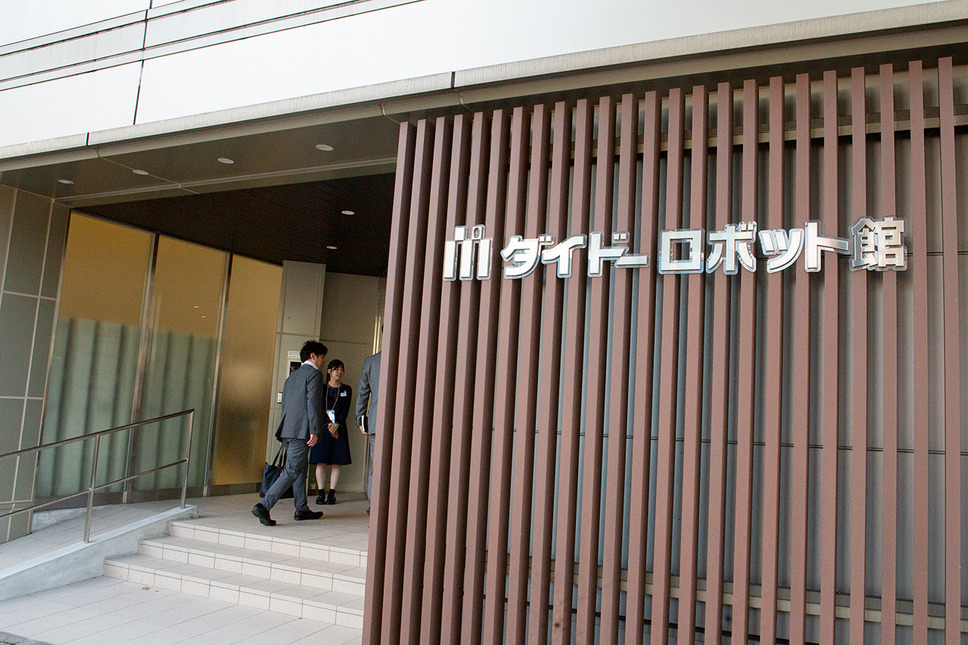
2026年10月13日(火)~14日(水)、愛知県名古屋市で開催された「ダイドーロボット館十年祭」において、富士ソフトは同パッケージの実機デモを公開した。ロボスタ編集部は会場を訪れ、音声による指示をAIが理解し、カメラ映像から対象物を認識して、協働ロボットがつかむデモを取材した。
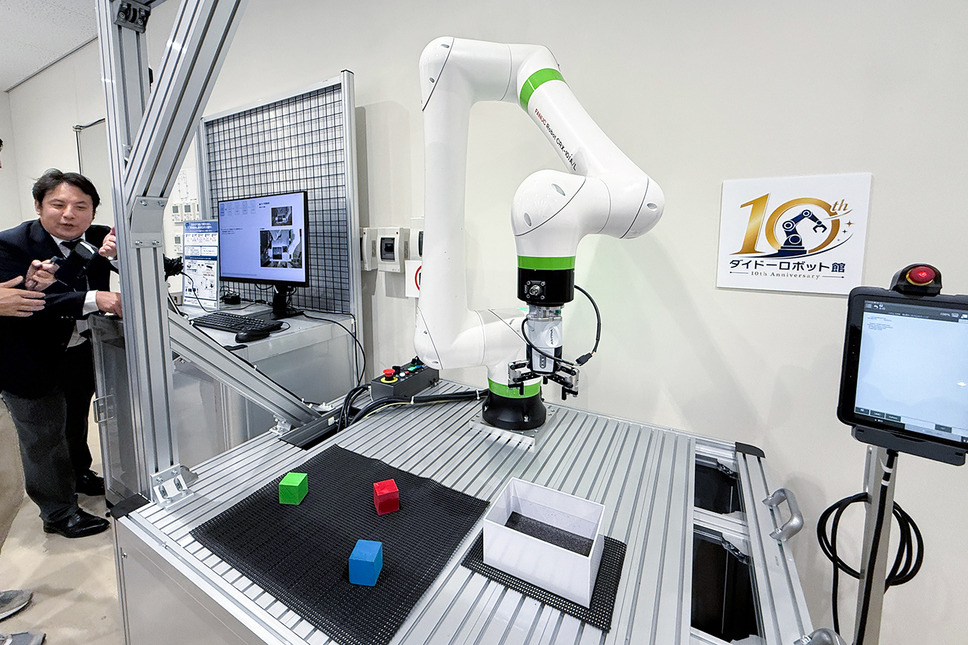
■音声指示をAIが理解し、ファナックの協働ロボットが動作
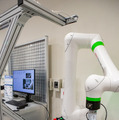
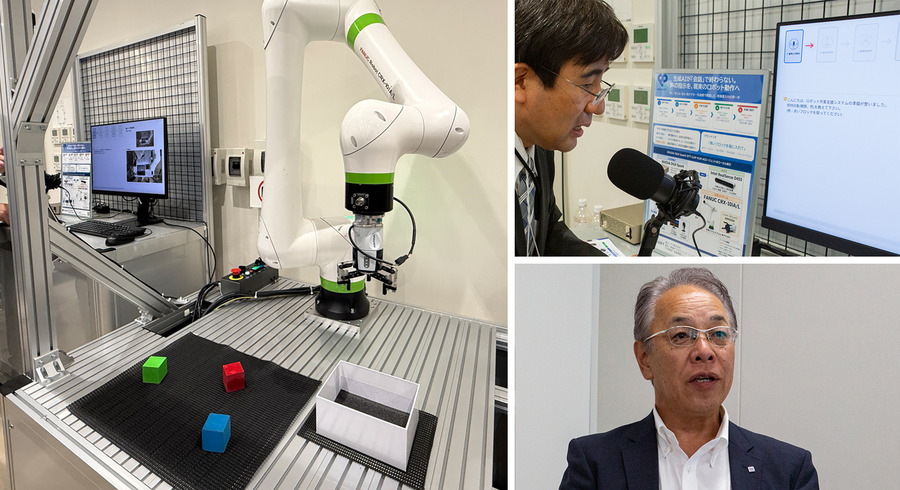
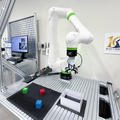
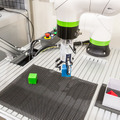
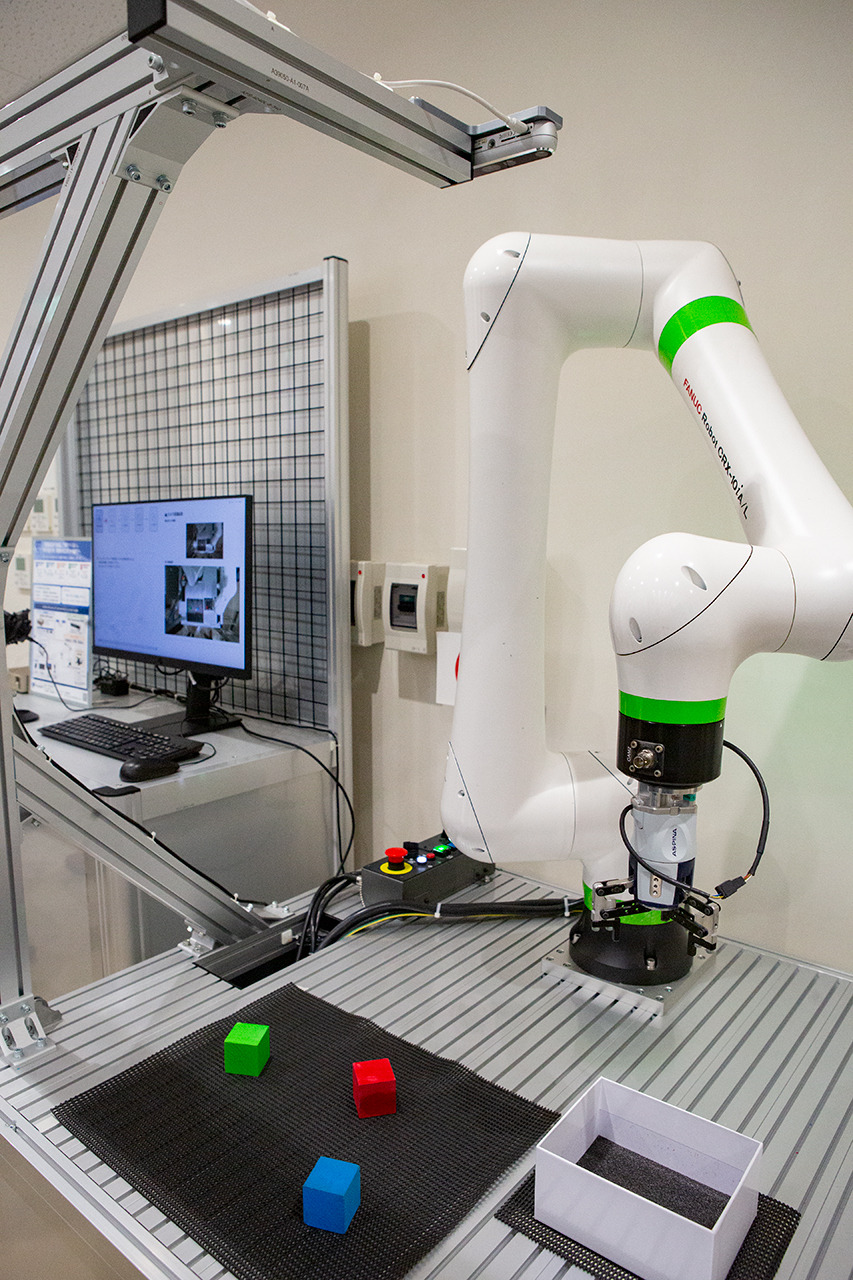
会場では、ファナック製の協働ロボット「CRX-10iA/L」を使用し、音声指示によって色の異なるブロックをつかむデモンストレーションが行われた。
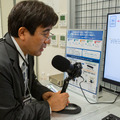
人がマイクに向かって「青のブロックを取ってください」などと話しかけると、AIがその言葉を解釈し、カメラの映像から対象となるブロックを探す。対象物の位置を特定すると、ロボットアームが動いて指定されたブロックをつかむ。
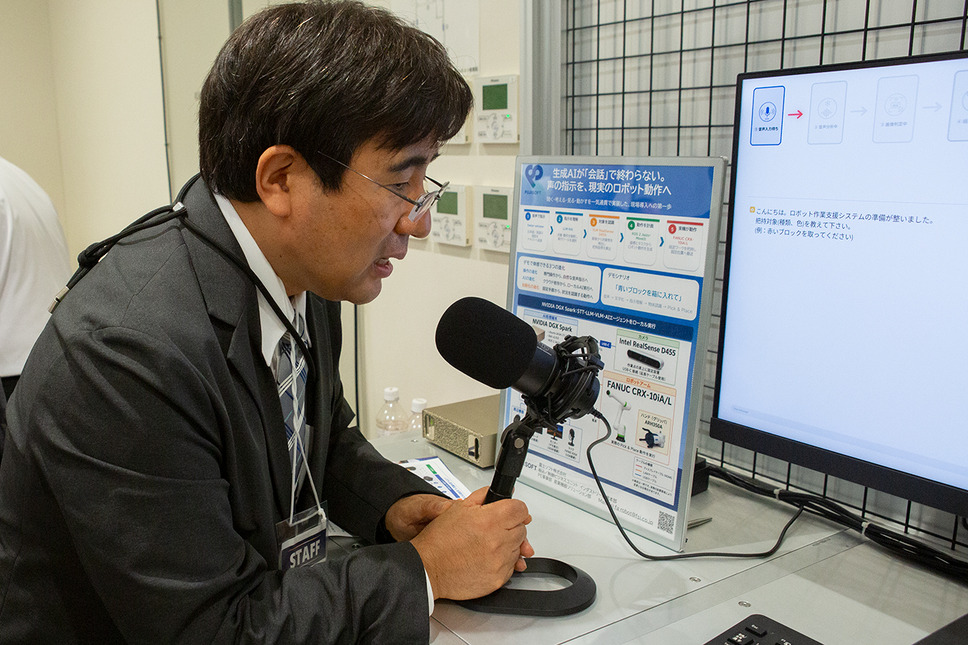
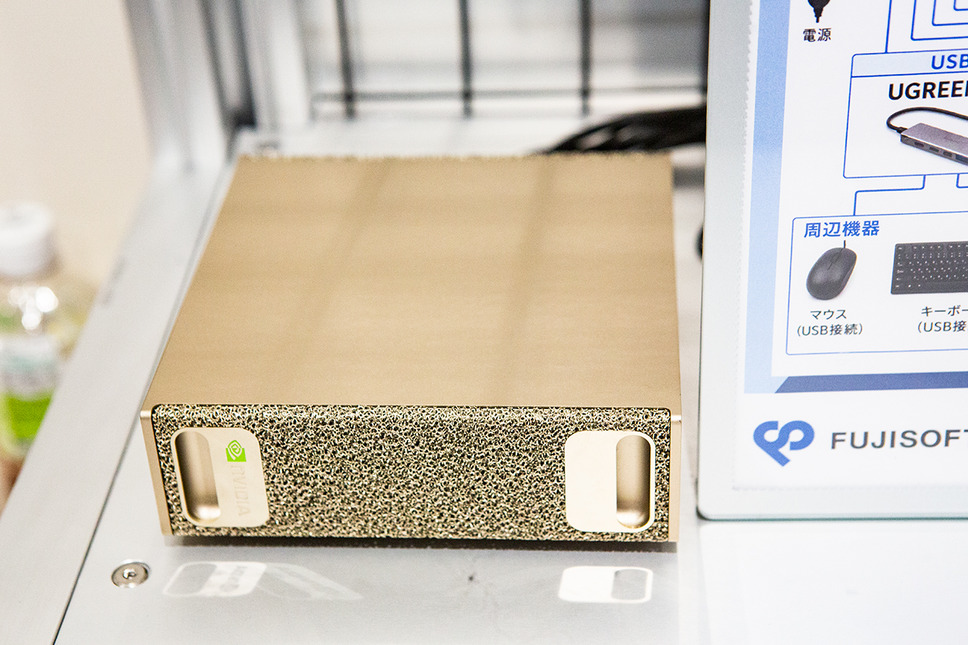
デモでAIの処理を担っていたのは、NVIDIAのパーソナルAIスーパーコンピュータ「DGX Spark」だ。音声認識、LLM(大規模言語モデル)、VLM(視覚言語モデル)、AIエージェントなどをローカル環境で実行している。
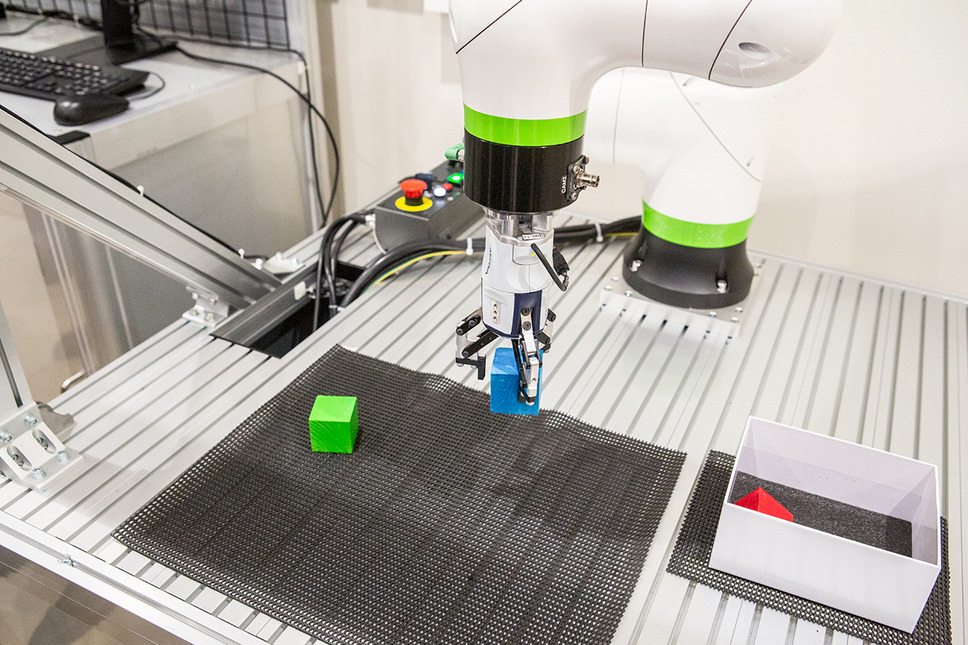
音声認識からロボット制御まで、5つの工程
システムは、以下の5つの工程で構成されている。
音声認識: faster-whisper
指示理解: LLM(大規模言語モデル)
対象物認識: VLM(視覚言語モデル)+Intel RealSense D455
動作計画: ROS 2 Jazzy+MoveIt
実機動作: FANUC CRX-10iA/L
音声認識、LLM、VLM、AIエージェントなどのAI処理は、NVIDIA DGX Spark上でローカル実行している。
まず、音声認識技術「faster-whisper」を使い、人が話した日本語や英語をテキストに変換する。次に、LLMが対象物と動作の指示を解釈し、実行するためのツールを選択する。
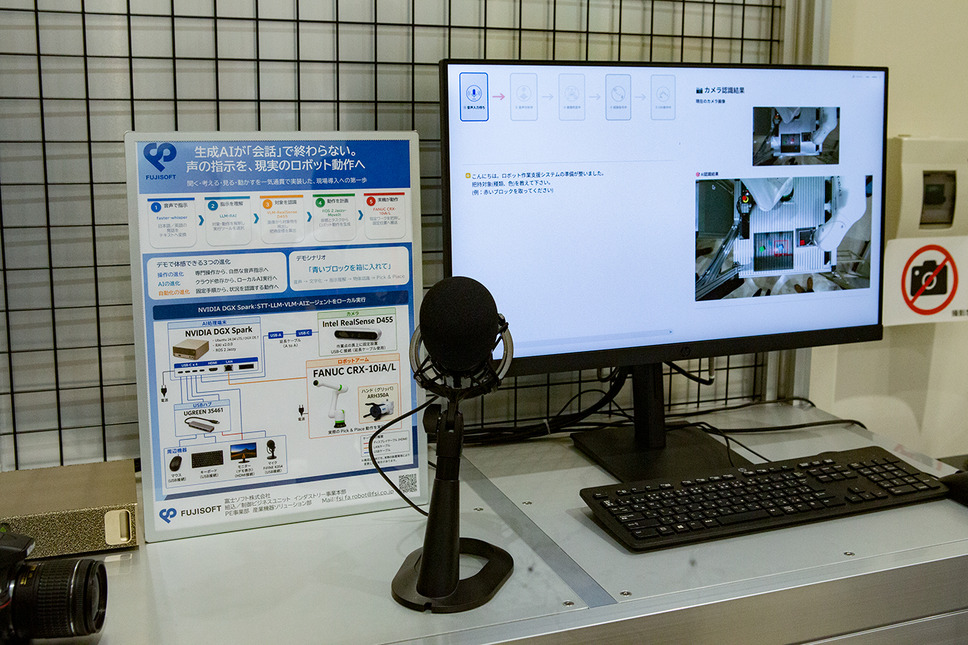
続いて、Intelの深度カメラ「RealSense D455」で撮影した画像をもとに、VLMが対象物を認識して把持するための座標を算出する。
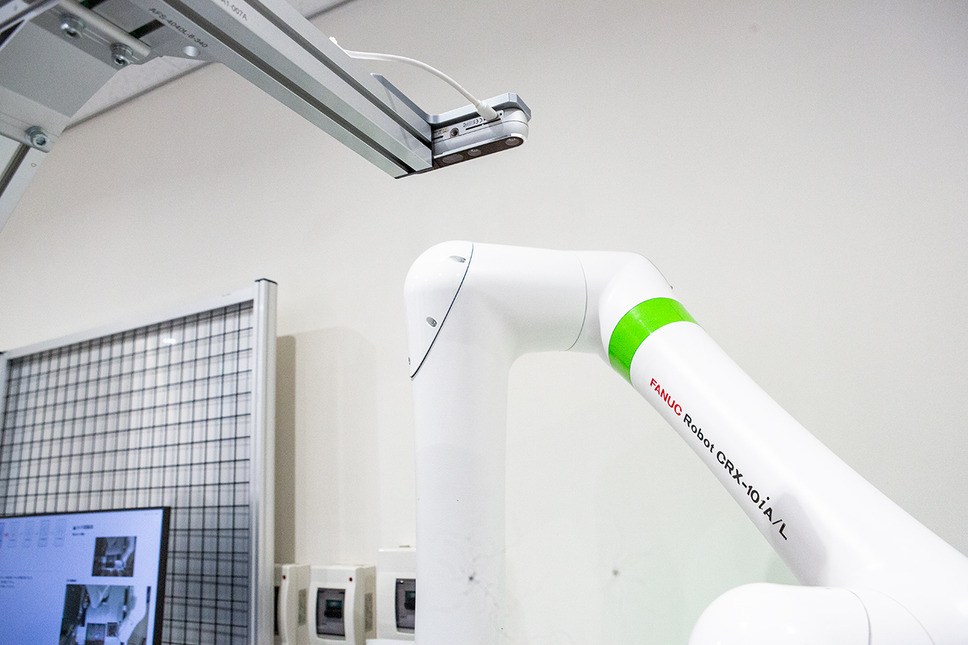
その位置情報と作業内容をもとに、ロボット向けのソフトウェア基盤「ROS 2 Jazzy」と動作計画フレームワーク「MoveIt」を使ってロボットの動作を生成し、実機を制御する。
富士ソフトは今回の展示で「体感できる3つの進化」として、専門的な操作から自然な音声指示へ、クラウド依存からローカルAI実行へ、固定手順から状況を認識して動作する仕組みへ、を紹介した。
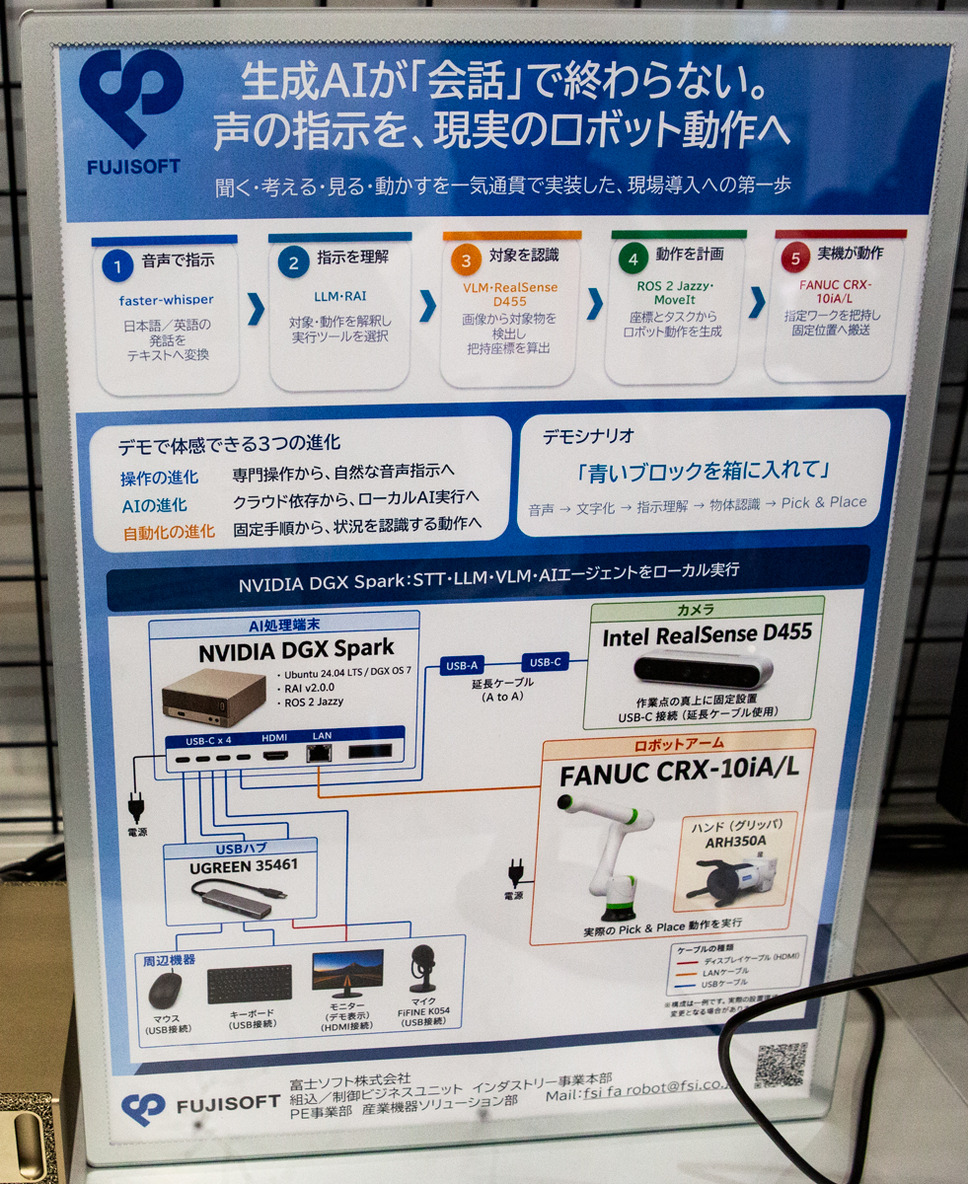
担当者によると、今回のパッケージはフィジカルAIの中でも「自然言語理解」を中心に構成されている。音声による指示を起点に、LLMによる指示の理解、VLMによる対象物の認識、ロボットの動作計画から実機制御までを一連のシステムとして実行できることが特徴だ。
■ロボット、AI、カメラ、ソフトウェアを一式で提供
「フィジカルAIスタートパッケージ」の特徴は、実機でフィジカルAIを検証するために必要な機材やソフトウェアを、まとめて提供する点にある。
企業がフィジカルAIを導入・検証する場合、ロボット本体の選定に加え、カメラやハンドなどの周辺機器、AIの実行環境、認識処理とロボット制御をつなぐシステムなど、多くの要素を組み合わせる必要がある。
同パッケージでは、こうした環境があらかじめ構成されており、フィジカルAIの基本動作を実機で体験・検証できる。
展示担当者によれば、価格は約1,200万円からで、ロボット、コンピュータ、カメラ、マイク、基本ソフトウェアなどが含まれる。
一方、標準パッケージで提供されるのは、今回のデモのような自然言語理解と物体認識を組み合わせた基本的な動作環境だ。例えば、異なる種類の製品を認識してつかむなど、特定の現場に合わせた機能追加やカスタマイズについては、別途開発が必要になる。
■動画 富士ソフトとダイドーが「フィジカルAIスタートパッケージ」のデモを公開
音声指示をAIが理解してロボットを制御する「フィジカルAIスタートパッケージ」の実機デモ。ファナックの協働ロボットが指定された色のブロックを認識し、把持・移動する様子を収録した(ロボスタ撮影)
■ダイドーが目指す「誰もがフィジカルAIを試せる環境」
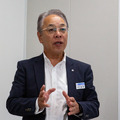
ダイドー株式会社 取締役 エンジニアリング本部 本部長の纐纈靖幸氏は、今回のパッケージの開発背景について、フィジカルAIに関心があっても、何を購入し、どのように環境を構築すればよいのかわからない企業があると指摘した。
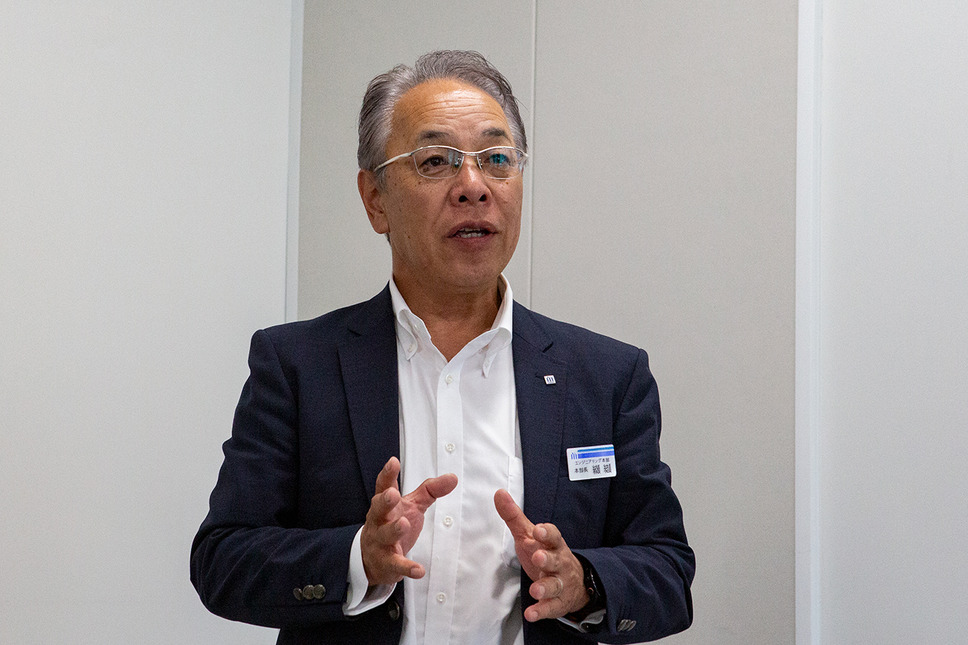
同社は2016年から、ロボットの実機検証や新技術の展示、ロボットの安全教育などを提供する「ダイドーロボット館」を展開してきた。ロボット導入の経験や技術者が不足する企業にも、実際の機材に触れて導入を検討できる環境を提供している。
纐纈氏は、今回のフィジカルAIスタートパッケージについても、ロボットの利用経験がない企業が使えることをコンセプトに開発したと説明。フィジカルAIを試してみたい企業に対し、実機検証やPoC(概念実証)を始めるきっかけとなる製品を目指しているという。
■ダイドーのロボット現場の知見と富士ソフトのAI・制御技術を融合
今回のパッケージは、産業用ロボットやFA機器などを扱うダイドーと、組込・制御ソフトウェアの開発に強みを持つ富士ソフトが共同で開発した。
現地で役割分担を尋ねたところ、ダイドーはロボットシステムの構成や機材の選定、現場での活用に関する知見を提供し、富士ソフトはAIソフトウェアやロボット制御、システムインテグレーションなどの技術を担当しているという。
例えば、対象物を適切につかむためのロボットハンドの選定や、物体を認識するカメラの取り付け位置などには、実際の製造現場で培われたノウハウが必要になる。
ダイドーが持つロボット導入の経験と、富士ソフトが得意とするAI・ソフトウェア開発技術を組み合わせることで、フィジカルAIを実機で試せるパッケージとして提供する。
■フィジカルAIの実用化は、失敗を許容できる作業から
今後のフィジカルAIの活用についてロボスタが質問したところ、纐纈氏は、AI技術の進化の速さに驚いていると述べ、1年前には今回のようなフィジカルAIの実現を予想していなかったことを明かした。
その一方で、製造現場には作業ミスが許されない工程も多いことから、フィジカルAIの導入は、まず多少の位置ずれや失敗が許容される作業から進むとの見方を示した。
例えば、物をつかんで台車に置くといった搬送作業などが考えられるという。高い精度が要求される工程への導入に先立ち、失敗してもやり直しが可能な作業から、フィジカルAIの活用が進む可能性がある。
■今後の展開では模倣学習なども視野に
現地では、今回展示した自然言語理解のパッケージに加え、模倣学習や仮想空間を活用した学習など、別の技術領域にもラインナップを広げていく構想が説明された。
纐纈氏も、ロボスタからの質問に対し、今後のロボット開発において模倣学習が重要なテーマになるとの認識を示した。現行のパッケージには模倣学習の仕組みは含まれていないが、将来的な課題として捉えているという。
フィジカルAIの活用範囲は、音声指示による対象物の認識・把持から、実際の作業データを使った学習、複雑な環境への対応などへと広がっている。
今回の「フィジカルAIスタートパッケージ」は、こうした技術の導入を検討する企業に向け、まず実機を動かして、その仕組みや活用可能性を検証するための環境を提供するものとなっている。