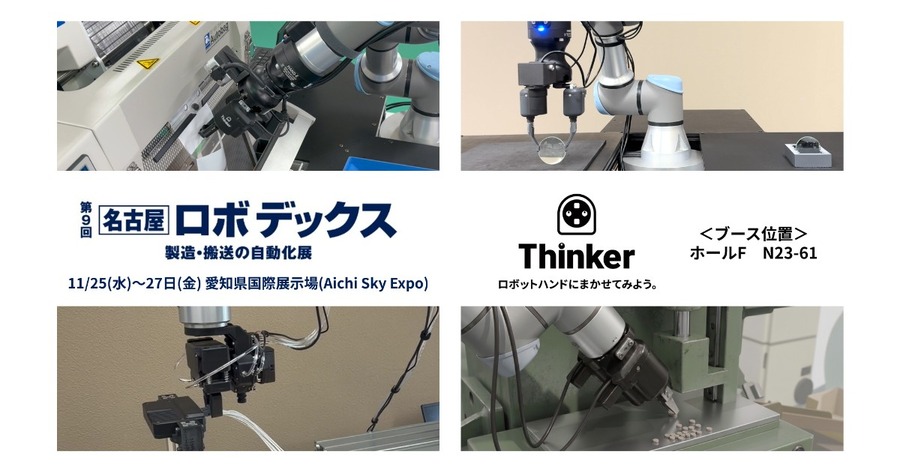
株式会社Thinker(シンカー)は、2026年11月25日(水)から27日(金)まで、愛知県国際展示場(Aichi Sky Expo)で開催される「第9回 名古屋 ロボデックス」に出展する。
同社は、独自の近接覚センサーを搭載した手探りできるロボットハンドを活用し、小型コネクタの嵌合や、包装機と連動した小型部品のピッキング・袋詰め作業のデモンストレーションを実施する。あわせて、シミュレーションと実機での学習を組み合わせ、ロボットの動きや力加減を最適化する新たな技術も紹介する。
2種類のデモで製造現場の繊細な作業を紹介
今回の展示では、製造現場で求められる繊細な作業や、対象物に応じた柔軟な動作を実現するロボット技術を、2種類のデモンストレーションを通じて紹介する。
小型コネクタの嵌合デモ
ロボットハンドが小型コネクタを手探りしながら嵌合するデモである。Thinker独自の近接覚センサーを搭載したロボットハンドが、対象物の位置や接触状態を捉えながら、微細な位置ずれにも対応する様子を見られるという。
小型部品のピッキング・包装デモ
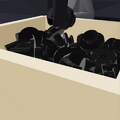
ばら積みされた小型部品をロボットハンドが一つずつ取り出し、包装機と連動して袋詰めするデモだ。対象物をつかむための動きや力加減を学習したロボットが、ピッキングから包装工程への投入までを担う。
Sim-to-Real技術で学習を効率化
ピッキング・包装デモでは、「Sim-to-Real技術」と呼ばれる技術を活用している。これは、シミュレーションと実機での学習を組み合わせ、ロボットの動きや力加減を効率的に習得する技術である。
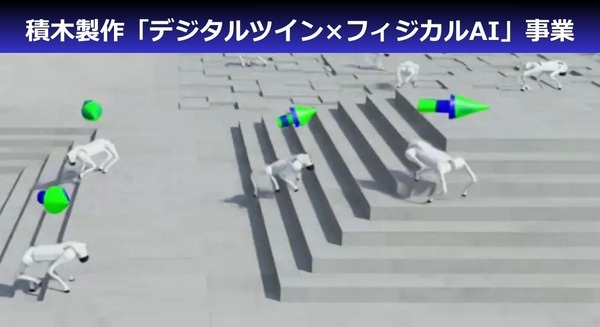
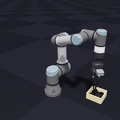
まず、ロボットハンド「Think Hand F」の柔軟な構造をシミュレーション上に再現し、物理シミュレーションエンジン「Newton」を用いて、対象物をつかむための基本的な動きや力加減を学習する。シミュレーション空間内には「Model A」のモデルを100台配置し、並列に学習させることで、学習の高速化を図っている。
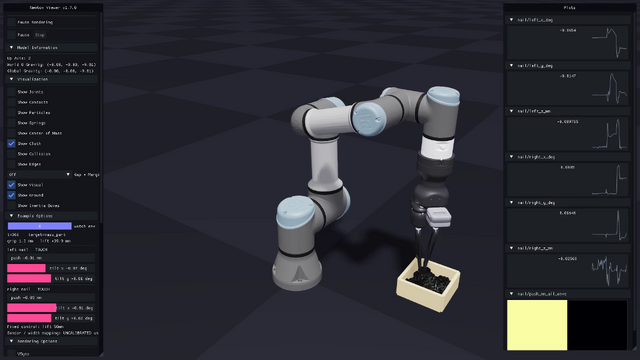
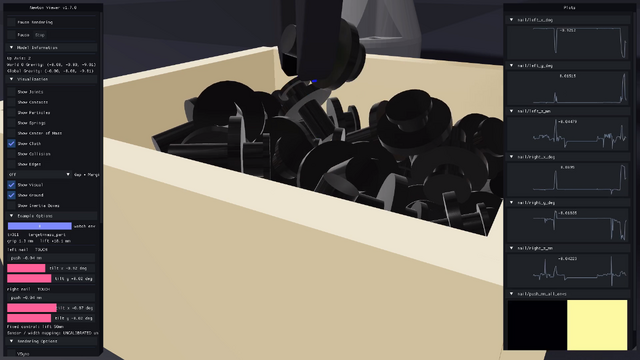
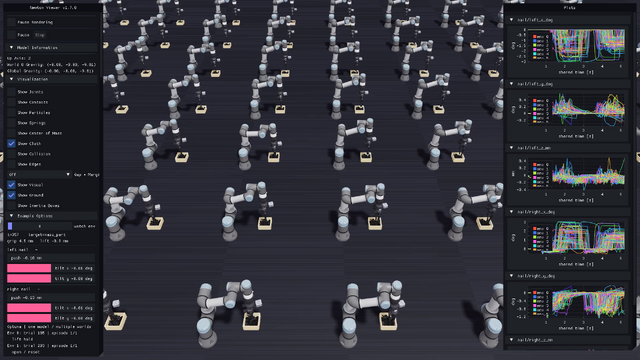
シミュレーションで基本的な動作を学習した後は、実機を使って動きや力加減をさらに細かく調整する。これにより、シミュレーションと実際の環境との違いに対応し、実機での試行錯誤を減らしながら、対象物に応じた動作を効率的に習得することを目指す。ロボットの導入や作業変更に伴う調整の負担を軽減し、フィジカルAIの現場実装を進める考えだ。
CTOがセミナーに登壇
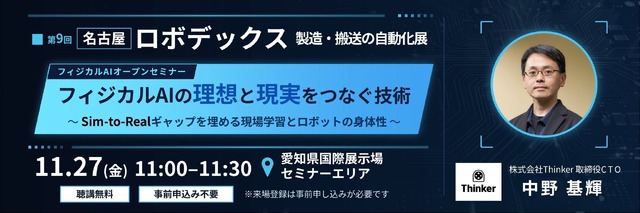
会期中には、取締役CTOの中野基輝氏が会場内で開催されるセミナーに登壇する。テーマはフィジカルAIの現場実装で、Thinkerの最新ロボットハンド技術を紹介する予定だ。セミナーは11月27日に行われる。
Thinkerは今後も、近接覚センサーとロボットの学習技術を進化させ、フィジカルAIの現場実装を通じて、製造・物流現場の自動化に貢献していくとしている。
出展概要
展示会名 | 第9回 名古屋 ロボデックス |
|---|---|
会期 | 2026年11月25日(水)~27日(金) |
時間 | 10:00~17:00 |
会場 | 愛知県国際展示場(Aichi Sky Expo) |
ブース位置 | ホールF N23-61 |
主催 | RX Japan合同会社 |
ロボスタオンラインセミナー情報
■Honda「P2」「ASIMO」の開発者、竹中氏が登壇
日本では約30年前から、人と共存するヒューマノイドの研究開発が進められてきました。その象徴的な存在が、Hondaの「P2」と「ASIMO」です。2026年4月には、その歴史的な技術的功績が評価され、「P2」が「IEEEマイルストーン」に認定されました。
ロボスタでは、Honda「P2」「ASIMO」の開発を中核で担った竹中透氏をお招きし、オンラインセミナー「Honda「P2」「ASIMO」が残した軌跡 開発者・竹中透氏が語るヒューマノイドの原点とフィジカルAI時代の未来」を2026年11月25日(水)に開催します。
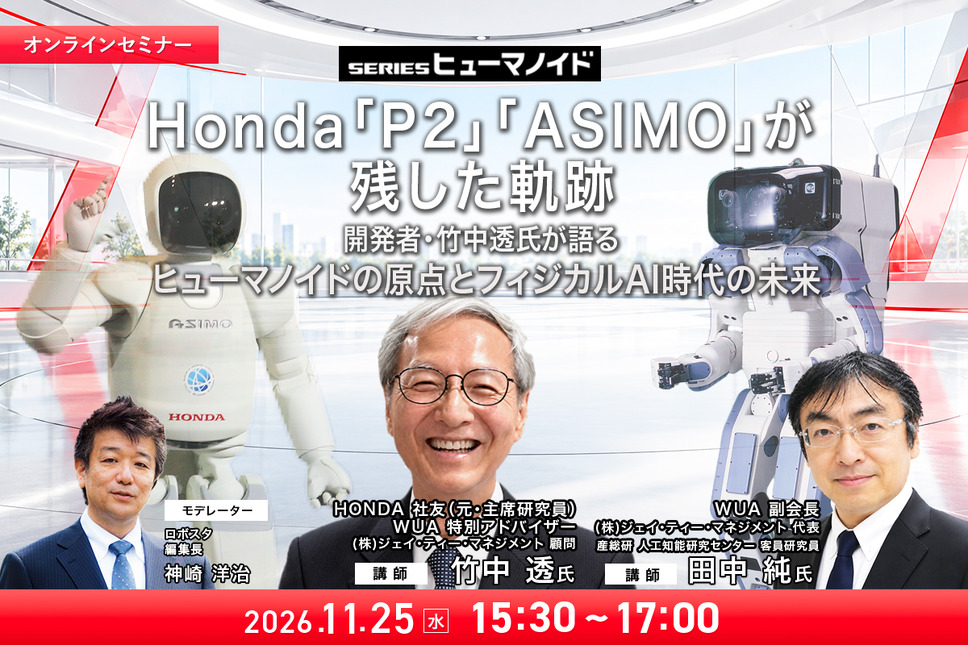
当時のヒューマノイド開発の舞台裏と、そこから生まれた技術や開発思想、試行錯誤やブレークスルーについてお話しいただきます。
また、フィジカルAIによってヒューマノイドが再び世界的な注目を集める中、今後の技術進化や未来展望についても議論します。
詳しくはこちら
■フィジカルAIネイティブ「国産セミヒューマノイド」の全貌
ロボスタ・オンラインセミナーとして、警備・点検などの業務用ロボットを社会実装し、国産セミヒューマノイド「ugo Nova」の開発を進めるugo株式会社の松井健CEOをお招きして「国産セミヒューマノイド「ugo Nova」の全貌 松井CEOが語るフィジカルAI開発戦略と社会実装の最新動向」を、2026年12月15日(火)に開催します。
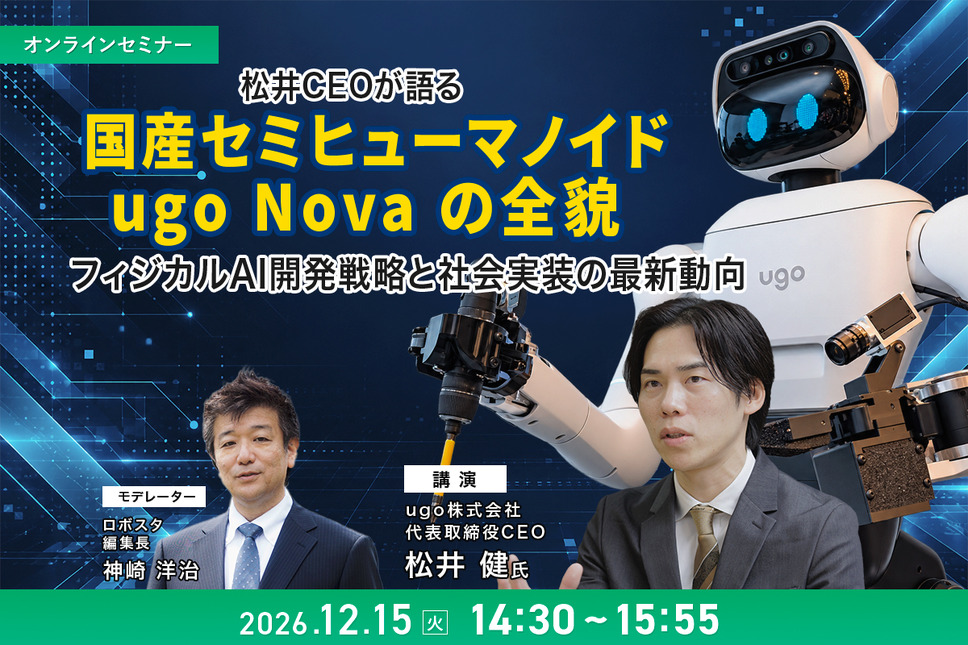
セミナーでは、ugoの松井健CEOを再びお招きし、「ugo Nova」の開発背景や従来機からの進化・強化ポイント、ロボット基盤モデルの仕組みと開発戦略などについて、具体的に解説していただきます。
また、AIロボット協会(AIRoA)が実施する「国産汎用ロボット開発コンペティション」での改良機開発フェーズへの進出をはじめ、共同プロジェクトの最新動向についても伺います。
詳しくはこちら
■NVIDIAが語る「ヒューマノイド・フィジカルAI開発基盤の全貌」
NVIDIAが提供するプラットフォームやシステムを活用し、ヒューマノイドやフィジカルAIをどのようなプロセスで開発するのか。その流れと全体像を約60分間(質疑応答を含む)で解説するセミナー「NVIDIA ヒューマノイド・フィジカルAI開発基盤の全貌 GR00T、Cosmos、Isaac、Jetson Thor 最新情報」を2026年12月18日(金)に開催します。
ロボット基盤モデルの活用、AIの学習、シミュレーション、実機への展開まで、各開発工程でOmniverse、GR00T、Cosmos、Isaac、Jetson Thorが担う役割と、それぞれの連携をNVIDIAが解説します。
詳しくはこちら