株式会社日立製作所は、産業・エネルギー・モビリティ分野などの社会インフラにおいて、フィジカルAIを安全に運用するための「制御ガードレール技術」を開発したと発表した。設計段階での安全分析から、稼働時のAI制御指令の監視・補正までを一貫して支援する技術だ。
設計時の安全分析と実行時の制御補正を一貫支援
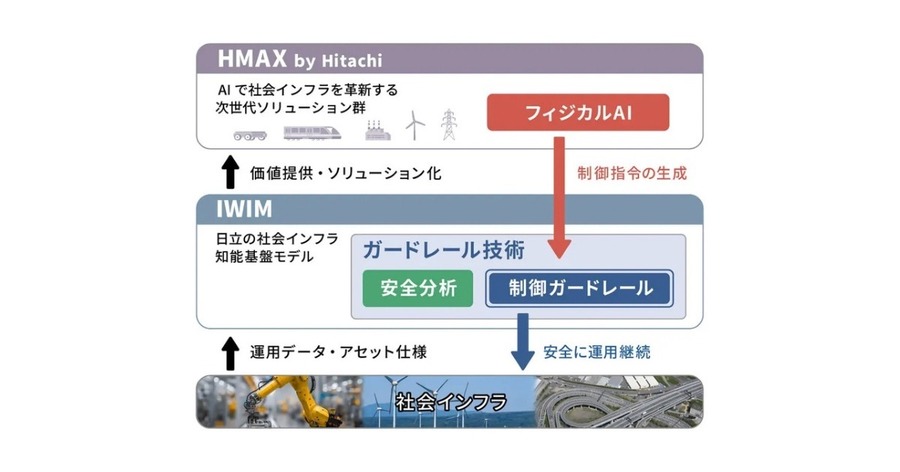
本技術は、設計時にナレッジグラフをもとにAIを用いて事前のハザード分析や安全制約の抽出などを支援する。稼働時には、その安全制約に基づいてAIが生成した制御指令を、制御ガードレールがリアルタイムに監視・補正する仕組みだ。
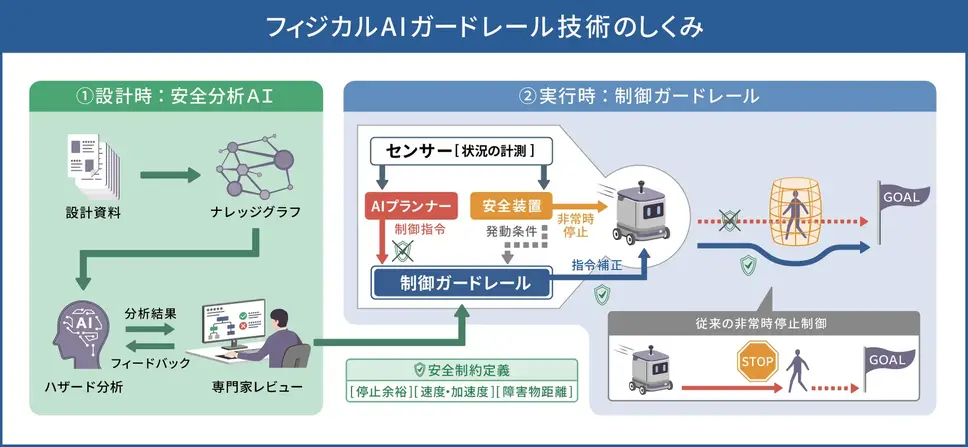
日立は、公開されている設計仕様を用いた予備評価や、自動機械と人が混在する環境での運行を想定した自動走行システムのシミュレーションを実施した。その結果、本技術を適用した自動制御において、安全制約を満たしつつ過度な停止を89%削減できることを確認したとしている。
背景にある社会インフラ現場の課題
社会インフラ分野では、労働力不足や現場環境の変化への対応、運用効率化に向けて、現場データをもとに分析・判断しロボットの制御や機械・設備の自動操作につなげるフィジカルAIへの期待が高まっている。
一方で、産業・エネルギー・モビリティ分野などのミッションクリティカルな現場では、AIの判断性能を高めるだけでなく、制御指令を実行時に確認し、過度な停止を避けながら運用を継続することが求められる。
従来のAI制御では、過度な停止や復旧対応によって運用継続性が低下する場合があった。また設計初期段階では、仕様書や構造情報をもとに事前ハザード分析や安全制約を整理する必要があるが、対象文書が多岐にわたり専門家の作業負荷が大きいという課題もあった。
3つの技術的特長
設計初期段階における安全分析作業を効率化するAI技術:膨大な仕様書や構造情報から機器・機能・制御の関係をナレッジグラフに整理し、事前ハザード分析や安全制約の抽出を行う。専門家レビューを前提としつつ、安全分析の初動を効率化する。
フィジカルAIの制御指令を実行時に監視・補正する制御ガードレール技術:設計時に抽出した安全制約を、停止余裕や速度・加速度、障害物距離などの評価条件として定義し、Control Barrier Function(CBF)に基づいて制御指令をリアルタイムに評価・補正する。
安全性と運用継続性を両立する多層保護構造:制御指令を生成するAIプランナー、CBFに基づき指令を補正する制御ガードレールに加え、最終的な停止をAIとは別系統の安全装置が担う多層保護構造を採用。物理的制約への違反が予測される場合はガードレールが指令を補正し、補正が困難な場合は別系統の安全装置に切り替えて非常停止する。
日立は今後、社会インフラ知能基盤モデル「Integrated World Infrastructure Model(IWIM)」を支えるOT(Operational Technology)セーフティ技術として、実運用を想定したユースケースや運転条件を用いた適用検証を進める方針だ。また、社会インフラ向けソリューション群「HMAX by Hitachi」の進化に向けて本技術を強化し、産業・エネルギー・モビリティ分野などミッションクリティカルな社会インフラ領域への展開を目指すとしている。
ロボスタオンラインセミナー情報
フィジカルAIに重要な「学習データ」 知能化ロボットの最前線
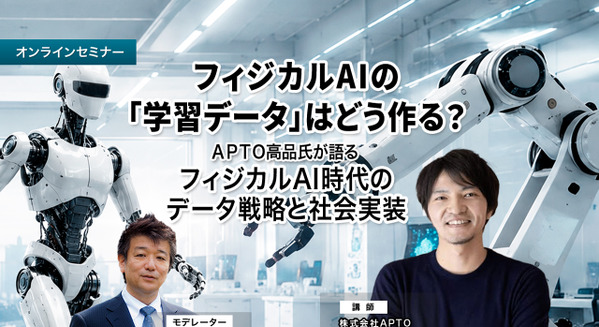
ロボスタでは、ヒューマノイドやAIロボットの進化を支える「学習データ」をテーマに、オンラインセミナー「フィジカルAIの『学習データ』はどう作る? APTO高品氏が語るフィジカルAI時代のデータ戦略と社会実装」を10月7日(水)に開催します。
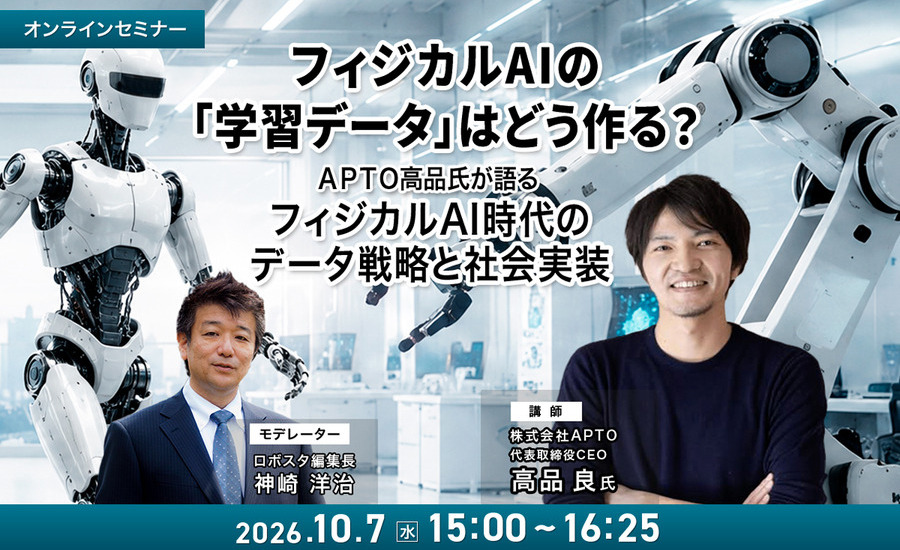
講演では、「フィジカルAIになぜ学習データが重要なのか」といった基礎から、VLAや模倣学習、テレオペレーションによる実世界データの収集、アノテーション、シミュレーションや合成データの活用まで、フィジカルAIの学習データがどのように作られるのかをわかりやすく解説していただきます。
さらに、実際のユースケースや社会実装に向けた取り組みを紹介します。NVIDIAやAWSとの連携など、フィジカルAI時代に求められるデータ基盤やエコシステムのあり方、今後の可能性についても深掘りします。
ロボットを賢くするための「データ」は、どこから集め、どう作り、どう活用していくのか。フィジカルAIの社会実装を「学習データ」の視点から考えるセミナーです。ぜひ、ご参加下さい。
詳しくはこちら
「触覚」のAIロボット最新研究と実装の最前線
ロボスタでは、AIロボット実装の鍵を握る最新技術のひとつ「触覚・力覚」をテーマに、オンラインセミナー「ロボットは「触覚」で進化する ヒューマノイド・フィジカルAI時代のハプティクス最前線」を9月17日(木)に開催します。

講演では、「人間の触覚・力覚とは何か」「ロボットに触覚はなぜ必要なのか」といった基礎から、視覚AIとの融合、遠隔操作やテレオペレーションとの関係、医療・介護・製造分野への応用、さらにはヒューマノイドやフィジカルAI時代における触覚技術の役割まで、最新の研究動向を交えながらわかりやすく解説していただきます。
後半は、柔軟ゴムセンサ「e-Rubber」の開発や実証実験、「身体性AI」やロボットへの応用事例等をご紹介。
大学等における最先端研究と、企業による社会実装の両面から、触覚技術の現在地と今後の可能性を深掘りします。ぜひ、ご参加下さい。
詳しくはこちら