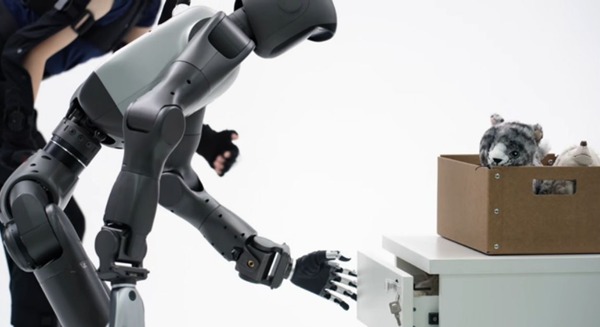
AVITA株式会社は2026年9月15日、AIによる自律制御と人による遠隔操作を組み合わせたフィジカルAIの提供を開始したと発表した。
人が必要に応じてAIやロボットの判断・操作を支援する「Human-in-the-Loop」の考え方を取り入れ、完全な自律化を待つことなく、ロボットを現場の業務へ導入する。対象は工場や物流、店舗などで、ピッキングや梱包、仕分け、資材搬送、接客といった幅広い業務への展開を進める。
実環境の学習データ収集が課題
生成AIやロボティクス技術の進化に伴い、AIがロボットなどの身体を通じて実世界を認識・判断・行動するフィジカルAIへの期待は高まっている。一方で、フィジカルAIを業務で自律的に稼働させるには、実環境で発生する多様な状況に対応するための学習が欠かせない。
工場や物流施設、店舗では人や物の位置、形状、作業状況、周囲の環境が常に変化し、想定していない事態も数多く発生する。こうした実世界での学習データはテキストや画像のように大量収集することが難しく、実際にロボットを動かしながら蓄積していく必要がある。
そのため、十分なデータを集めてあらゆる状況に対応できる自律性を獲得してから現場へ導入しようとすると、実用化までに多くの時間とコストを要する。
AVITAは「完全自律化してから導入する」のではなく「まず現場で働き、そこから自律性を高める」というアプローチでこの課題に取り組む。
AIと遠隔オペレーターが業務を分担
AVITAが提供するフィジカルAIでは、ロボットがAIによる認識・判断・制御をもとに業務を行い、AIだけでは対応が難しい場面では遠隔地のオペレーターが必要に応じて操作や判断を支援する。
人が現在の技術的なギャップを補完することで、十分な自律性を獲得するまで待たずに、現時点の技術水準からロボットを実際の業務に導入できるとしている。対象業務としては、ピッキング、梱包、キッティング、仕分け、循環棚卸、資材搬送、接客・案内などを想定する。
さらに、実運用を通じて得られる人の操作や判断のデータを蓄積し、AIの学習やロボット制御の改善に活用する。これにより、AIが自律して対応できる範囲を段階的に広げ、人による介入を減らしていく計画だ。
現場導入とデータ収集、AIの高度化を並行して進めることで、フィジカルAIの社会実装を加速させる狙いがある。
アバター事業で培った遠隔運用の知見を活用
AVITAはこれまで、CGアバターを活用した接客・案内サービスを通じて、人が遠隔から業務を行う仕組みを社会実装してきた。アバター接客サービス「AVACOM」の運用を通じて、遠隔でアバターを介して業務を行う「アバターパイロット」の採用・IT教育をはじめ、業務設計や品質管理など、遠隔オペレーションを安定して運用するための知見を蓄積してきた。
今回のフィジカルAIへの展開は、CGアバター事業とは別の取り組みではなく、これまで培ってきた人が離れた場所からアバターを介して働くための技術や運用ノウハウを、物理的な身体を持つロボットへ拡張するものだとしている。
AVITAにはAI、フィジカルAI、ロボティクス、ハードウェア領域のエンジニアが在籍しており、用途や現場環境に応じたロボットの開発・改良にも取り組んでいる。
将来はロボットフリートの運用も視野に
AVITAは今後、実運用から得られるデータを活用し、AIが自律して対応できる業務や状況を段階的に広げていく方針だ。自律性の向上に伴って人による介入を減らし、将来的には一人のオペレーターが多数のロボットからなる「ロボットフリート」を支援・管理する運用を目指すという。
また、遠隔からロボットを支援するオペレーターや、ロボットの運用・教育を担う人材など、新たな仕事や雇用の創出にもつなげたい考えだ。
AVITAは既に国内外で複数のフィジカルAI関連プロジェクトを進めており、今後はさまざまな現場への導入を広げるとともに、ロボットメーカーやAI企業、事業会社などとの連携を強化していくとしている。
ロボスタオンラインセミナー情報
フィジカルAIに重要な「学習データ」 知能化ロボットの最前線
ロボスタでは、ヒューマノイドやAIロボットの進化を支える「学習データ」をテーマに、オンラインセミナー「フィジカルAIの『学習データ』はどう作る? APTO高品氏が語るフィジカルAI時代のデータ戦略と社会実装」を10月7日(水)に開催します。
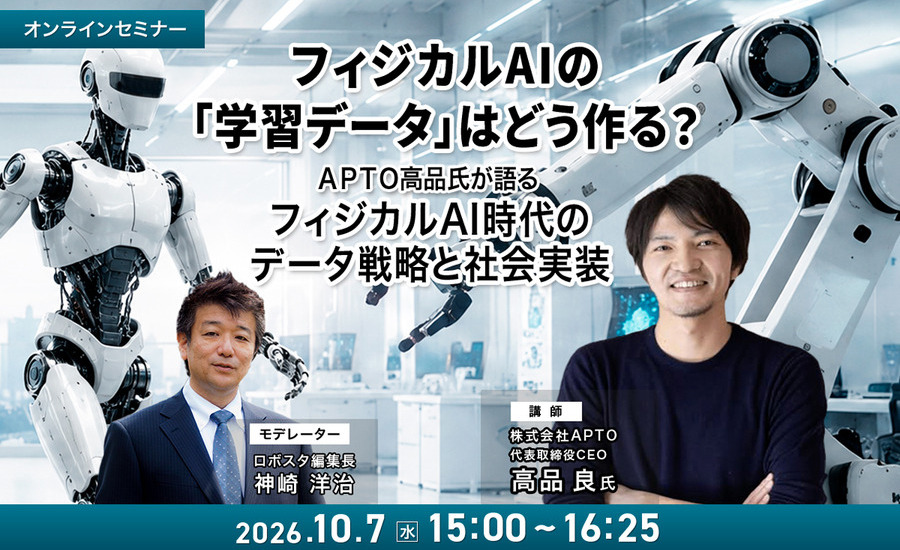
講演では、「フィジカルAIになぜ学習データが重要なのか」といった基礎から、VLAや模倣学習、テレオペレーションによる実世界データの収集、アノテーション、シミュレーションや合成データの活用まで、フィジカルAIの学習データがどのように作られるのかをわかりやすく解説していただきます。
さらに、実際のユースケースや社会実装に向けた取り組みを紹介します。NVIDIAやAWSとの連携など、フィジカルAI時代に求められるデータ基盤やエコシステムのあり方、今後の可能性についても深掘りします。
ロボットを賢くするための「データ」は、どこから集め、どう作り、どう活用していくのか。フィジカルAIの社会実装を「学習データ」の視点から考えるセミナーです。ぜひ、ご参加下さい。
詳しくはこちら
「触覚」のAIロボット最新研究と実装の最前線
ロボスタでは、AIロボット実装の鍵を握る最新技術のひとつ「触覚・力覚」をテーマに、オンラインセミナー「ロボットは「触覚」で進化する ヒューマノイド・フィジカルAI時代のハプティクス最前線」を9月17日(木)に開催します。

講演では、「人間の触覚・力覚とは何か」「ロボットに触覚はなぜ必要なのか」といった基礎から、視覚AIとの融合、遠隔操作やテレオペレーションとの関係、医療・介護・製造分野への応用、さらにはヒューマノイドやフィジカルAI時代における触覚技術の役割まで、最新の研究動向を交えながらわかりやすく解説していただきます。
後半は、柔軟ゴムセンサ「e-Rubber」の開発や実証実験、「身体性AI」やロボットへの応用事例等をご紹介。
大学等における最先端研究と、企業による社会実装の両面から、触覚技術の現在地と今後の可能性を深掘りします。ぜひ、ご参加下さい。
詳しくはこちら