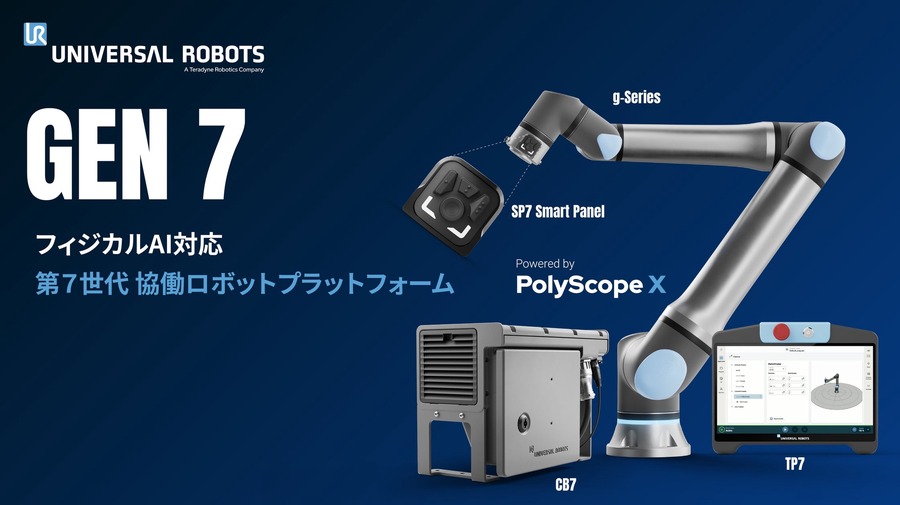
Teradyne Robotics傘下のユニバーサルロボット(Universal Robots、以下UR)は2026年9月14日、米国イリノイ州シカゴで開幕した工作機械・生産技術の国際見本市「IMTS 2026」(会期9月14~19日、McCormick Place)において、第7世代となる協働ロボットプラットフォーム「Gen 7」を発表した。
コントローラからツールフランジまでを刷新した新プラットフォーム「Gen 7」は、フィジカルAIへの対応を前提に開発された。製造や物流をはじめとする幅広い産業分野で、AIを検証段階から実際の稼働現場へ移すために必要なソフトウェア環境と、外部機器との高い接続性を提供するとしている。国内では10月8日・9日に東京・秋葉原で開催される「UR協働ロボットフェア2026」で初公開され、実機展示と操作体験が予定されている。
Teradyne Robotics Group PresidentのJean-Pierre Hathout氏は、「AI時代のロボットに求められるのは、高度であることと、複雑にならないことを両立させることだ。20年以上にわたる協働ロボット開発と、世界で10万台を超える導入現場から得た知見をもとに、プラットフォーム全体を設計し直した。業種を問わず、お客様やパートナーがAIを活用したアプリケーションを実際の生産現場で運用していくための土台になると考えている」と述べている。
Gen 7の主なポイント
Gen 7では、以下のハードウェアと機能を一体で提供する。
新型g-Seriesロボットアーム
既存のe-SeriesおよびUR Seriesに続くg-Seriesとして、新たに3機種を追加した。UR10g-1750、UR17g-1300、UR18g-950で、型名は可搬質量(kg)とリーチ(mm)を表している。新しいg-Seriesのツールフランジは、データ・電源・安全信号をフランジ部まで直接供給する。外部機器の配線がフランジ部で完結するため配線の取り回しが簡素になり、カメラや高帯域センサの接続が容易になる。AIモデルをロボットと同時にリアルタイムで動作させる構成をとりやすくなる点は、高度な自動化やフィジカルAIの実装で重要になるという。あわせて、フォーストルクセンサ、インピーダンス制御、RTDE(Real-Time Data Exchange)を標準で備え、ロボットが「触覚」の情報を活用できるようにした。柔軟なハンドリングや押し付け力の管理が必要な組立といった用途を想定している。
CB7 Coreコントローラ
従来世代と比べ演算性能を40%向上させながら、設置面積を30%削減した。複数ネットワークとの同時通信に対応し、PLC、HMI、MES、IPC(産業用PC)、画像処理システムなどと接続できるため、外部スイッチの追加を抑えられる。発売時点では、単体のコントロールボックス版と、制御盤内に組み込むコンパクト版を用意する。e-SeriesおよびUR Seriesのアームにも接続可能だ。
PolyScope Xとその他の機能
プログラミング環境「PolyScope X」は、ISO 10218-1に対応した安全機能とサイバーセキュリティ要件への適合をGen 7に提供する。オープンAPIとROS 2通信に対応し、IPCや外部のAI処理を組み合わせたエッジAIアプリケーションの構築・運用が可能。追加のソフトウェアパッケージにより、ProfiSafe、OPC UA、ロジックプログラムといった機能を利用できるほか、サードパーティ製アプリケーションも利用しやすくなっている。
ティーチペンダント「TP7 Core」は従来世代比で20%以上軽量化し、複数の持ち方に対応するスマートボタンやフルHDディスプレイ、バーチャルジョイスティックを備える。ツールフランジ部のインターフェース「SP7スマートパネル」では、アーム先端側で直接ティーチングやプログラミングができ、より多くの操作をティーチペンダントを使わずにロボット近傍で行えるようにした。
安全性とサイバーセキュリティ
Gen 7の安全機能は、ISO 13849-1に基づくPL d/カテゴリ3の認証に対応する。g-Seriesの全アームはISO 10218-1およびUL 1740についてTÜV認証を取得済みだ。
またTeradyne Roboticsは、サイバーセキュリティに関するIEC 62443-4-1 ML3の認証を取得しており、ソフトウェア開発の各工程にセキュアな開発プロセスが組み込まれていることが確認されている。
ロボスタオンラインセミナー情報
フィジカルAIに重要な「学習データ」 知能化ロボットの最前線
ロボスタでは、ヒューマノイドやAIロボットの進化を支える「学習データ」をテーマに、オンラインセミナー「フィジカルAIの『学習データ』はどう作る? APTO高品氏が語るフィジカルAI時代のデータ戦略と社会実装」を10月7日(水)に開催します。
講演では、「フィジカルAIになぜ学習データが重要なのか」といった基礎から、VLAや模倣学習、テレオペレーションによる実世界データの収集、アノテーション、シミュレーションや合成データの活用まで、フィジカルAIの学習データがどのように作られるのかをわかりやすく解説していただきます。
さらに、実際のユースケースや社会実装に向けた取り組みを紹介します。NVIDIAやAWSとの連携など、フィジカルAI時代に求められるデータ基盤やエコシステムのあり方、今後の可能性についても深掘りします。
ロボットを賢くするための「データ」は、どこから集め、どう作り、どう活用していくのか。フィジカルAIの社会実装を「学習データ」の視点から考えるセミナーです。ぜひ、ご参加下さい。
詳しくはこちら
「触覚」のAIロボット最新研究と実装の最前線
ロボスタでは、AIロボット実装の鍵を握る最新技術のひとつ「触覚・力覚」をテーマに、オンラインセミナー「ロボットは「触覚」で進化する ヒューマノイド・フィジカルAI時代のハプティクス最前線」を9月17日(木)に開催します。

講演では、「人間の触覚・力覚とは何か」「ロボットに触覚はなぜ必要なのか」といった基礎から、視覚AIとの融合、遠隔操作やテレオペレーションとの関係、医療・介護・製造分野への応用、さらにはヒューマノイドやフィジカルAI時代における触覚技術の役割まで、最新の研究動向を交えながらわかりやすく解説していただきます。
後半は、柔軟ゴムセンサ「e-Rubber」の開発や実証実験、「身体性AI」やロボットへの応用事例等をご紹介。
大学等における最先端研究と、企業による社会実装の両面から、触覚技術の現在地と今後の可能性を深掘りします。ぜひ、ご参加下さい。
詳しくはこちら