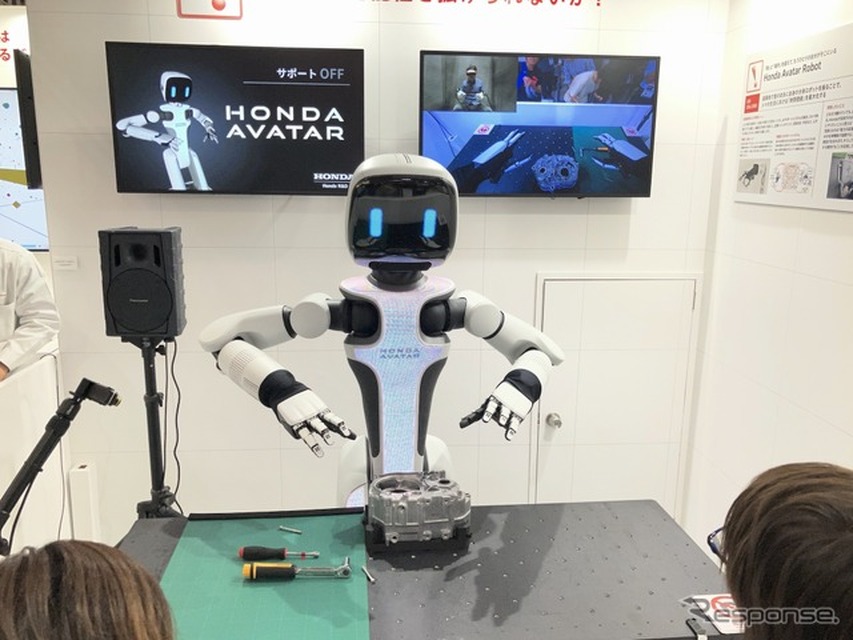
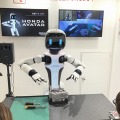
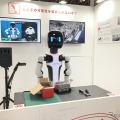
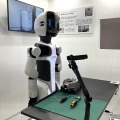
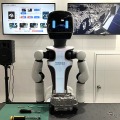
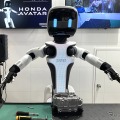
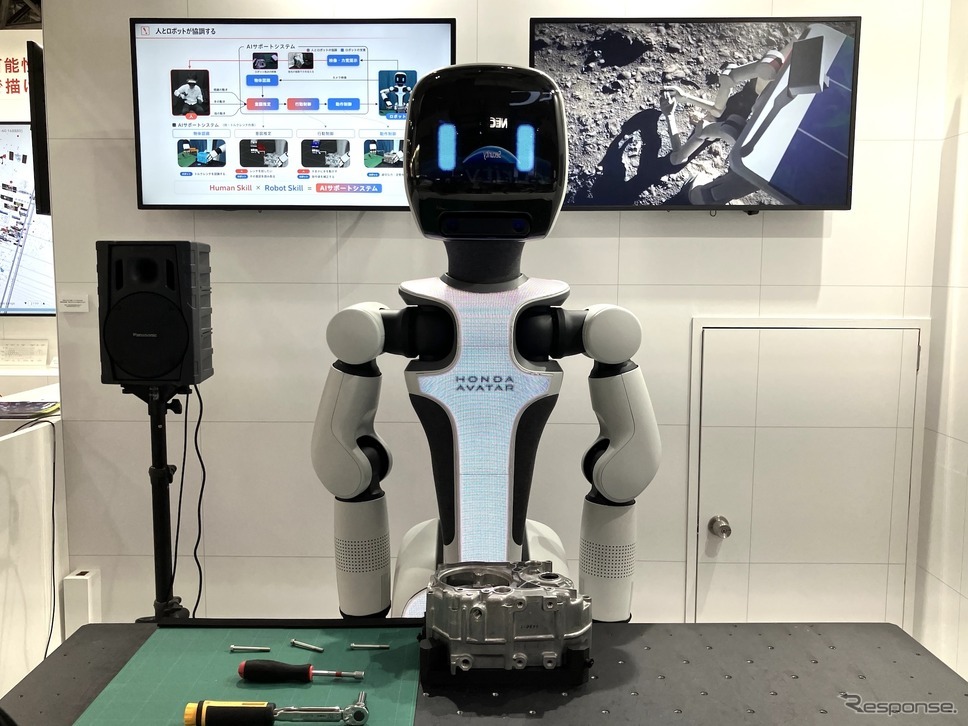
ホンダは「CEATEC 2026」において、遠隔地にいながら自分の分身として作業できる『ホンダ・アバターロボット』を展示した。
人間の手のように器用に動く多指ハンドと、操作者を支援するAIサポートシステムを組み合わせた技術だ。会場では、遠隔操作によるエンジンケースのねじ締め作業を実演した。
●人間の作業をロボットに置き換えるのではない
ホンダ・アバターロボットの目的は、人間の作業をロボットに置き換えるのではなく、人間の能力を遠隔地に届けることだ。
例えば、日本にいるエンジニアが海外の研究所に設置されたロボットを操作し、自身の技能や経験、判断力を生かして作業することを想定している。将来的には、地球にいながら月面の石に触れるといった、新しい体験への応用も視野に入れる。
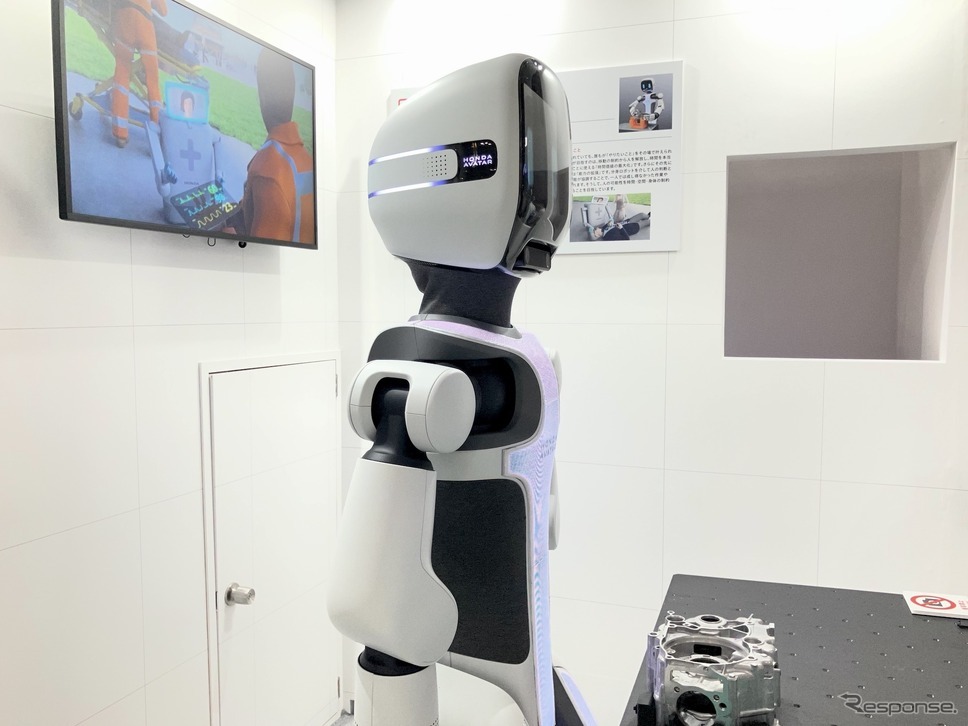
ホンダは、医療、設備保守、災害対応、宇宙開発などへの応用を想定する。人間を時間、空間、身体の制約から解放し、能力の拡張と時間価値の最大化につなげる考えだ。
●ASIMOの研究から生まれた新たなロボット
開発の背景について、本田技術研究所の統合技術センター、フロンティアロボティクス研究ドメインに所属する山口皓大氏に話を聞いた。ホンダは長年にわたり、ヒューマノイドロボット『ASIMO』の研究開発を進めてきた。しかし、高度な技術を実現したいっぽうで、事業化や実際の利用者への貢献には課題があったという。
山口氏によると、開発者の間では、ヒューマノイドロボットの実用化を妨げる要因として、人間と同じように繊細な作業ができるハンドの必要性が議論されていた。さらに、ロボットが周囲の状況を理解し、必要な行動をすべて自律的に判断することも、依然として難しい課題だった。
そこで、人間が得意とする状況判断と、ロボットが得意とする精密な制御とを組み合わせる方法として、遠隔操作型のアバターロボットに着目した。山口氏は、人間とロボットがそれぞれの得意分野を生かすことで、完全自律型ロボットよりも早い段階で利用者の役に立てる可能性があると説明する。
開発はASIMOの開発終了を決めた時期から始まったといい、山口氏によると、すでに5~6年程度の研究開発が進められているという。
●遠隔操作の難しさをAIが補う
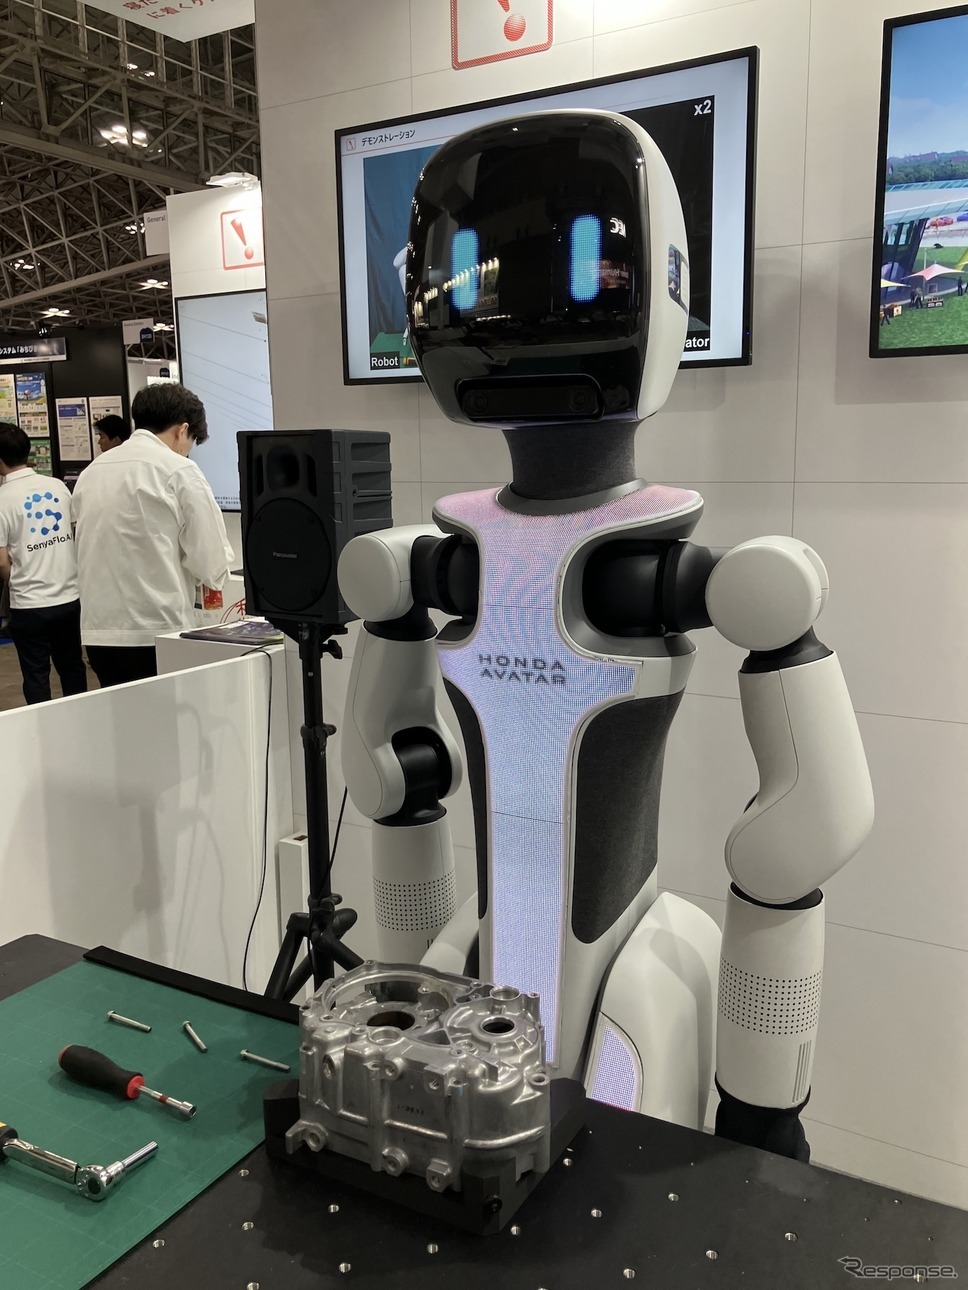
遠隔操作では、人間が普段無意識に利用している視覚、触覚、力覚などの情報を充分に得られないことが課題となる。例えば、操作者がゴーグルを通してロボットの視界を見ても、対象物までの距離を正確に把握することは難しい。また、操作用のグローブでは、物をつかむ際の力加減や接触感覚が伝わりにくい。
山口氏によると、操作用グローブには指先の振動による簡単なフィードバック機能があるものの、物に触れたことが分かる程度で、つかんでいる状態を正確に把握することも難しいという。
そこでホンダは、AIサポートシステムによって、ロボット側が力加減や動作を補正する仕組みを開発している。操作者が細かな力の調整を行なわなくても、ロボットが対象物の認識情報などを利用し、適切な動作を支援する。
力覚を操作者に伝える大型の操作装置を利用する方法もあるが、ホンダがめざすのは、簡易なデバイスで世界中のどこからでも操作できるシステムだ。山口氏は、手軽な操作装置を利用しながら、ロボットが得意な部分を支援することで、人間とロボットの協調を実現する考えを示した。
●エンジンケースのねじ締めを実演
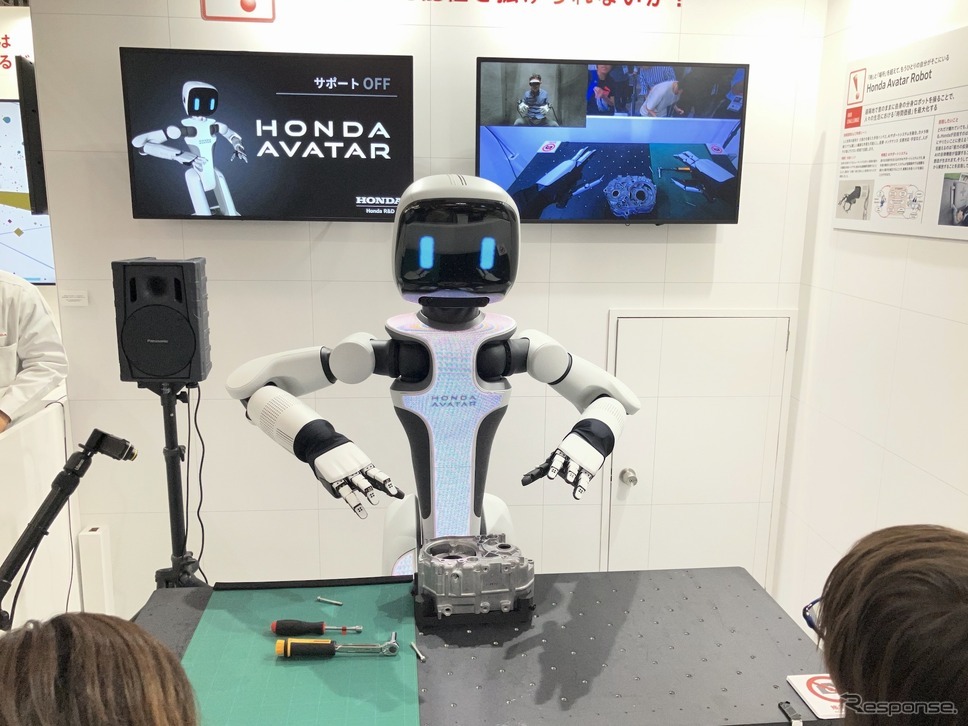
CEATEC 2026の会場(千葉市、幕張メッセ)では、離れた場所にいるエンジニアがホンダ・アバターロボットを操作し、エンジンケースのねじ締め作業を実演した。実演では、AIサポートシステムの有無による作業の違いを比較した。
まず、AIの支援を使わずにねじをつまみ上げたところ、ねじをつかむことはできたものの、取り付けるための姿勢に持ち替える作業が難しかった。いっぽう、AIサポートを有効にすると、ロボットが指の力のバランスを調整し、ねじをつまみ上げて持ち替えることができた。
続いて、ナットドライバーによるねじ締めを実施した。AIサポートを無効にした状態では、ドライバーをうまく回せなかったが、支援を有効にすると回転動作が可能になった。
最後に、トルクレンチを使った仕上げ作業を披露した。操作者は空中で腕を動かしてロボットを操作するため、工具を一定の軌道に沿って動かすことが難しい。AIサポートを使わない状態では工具の位置が安定しなかったが、支援を有効にすると軌道が補正され、ねじを締め上げることができた。
いっぽう、比較的大きなトルクレンチを持ち替える動作は、AIの支援がなくても実行できた。作業対象の大きさや必要な操作によって、AIサポートの効果に違いがあることも示された。
●工場のトラブル対応などへの応用を想定
実用化に向けては、段階的に活用分野を広げていく方針だ。山口氏は、比較的近い将来の用途として、工場で発生するトラブルへの対応を挙げた。
工場では、設備の異常などが発生した際、その場の状況に応じて人間が柔軟に判断し、対応しなければならない場合がある。こうした作業は完全な自動化が難しく、遠隔地にいる技術者がアバターロボットを通じて対応することが考えられる。
また、アバターロボットに使われる多指ハンドについては、より早い段階で実際の工場の生産ラインに導入できる用途を検討しているという。アバターロボット全体の実用化と、多指ハンド単体の活用を並行して進める考えだ。
●通信遅延にも対応、月面作業も視野に
遠隔操作のもうひとつの課題が、通信による遅延だ。山口氏によると、日本と米国の間でも通信には約200msの遅延が発生する場合がある。さらに月面のような遠隔地では、通信遅延が大きくなり、地球からの操作が難しくなる。
ホンダは、こうした遅延環境での作業についても実証実験を進めている。例えば、ロボットが現場で取得した情報を操作者側で再現することで、通信に遅延があっても作業を進められる仕組みを研究している。
また、物をつかむといった作業では、ロボット側が対象物の状態を認識し、その場で必要な制御を行なう。操作者が細かな動作を逐一指示する必要がないため、通信遅延の影響を抑えられるという。山口氏は、AIサポートシステムによって、遅延がある環境でも人間が意図した作業を実現できると説明した。
ホンダ・アバターロボットがめざすのは、完全自律型ロボットでも、単純な遠隔操作ロボットでもない。人間の判断力とロボットの精密な制御能力を組み合わせ、それぞれの長所を生かすシステムだ。ホンダは今後も、人間が現地に行かなくても技能や経験を発揮できるアバターロボットの研究開発を進め、工場から宇宙まで活用分野を広げることをめざす。