人間は新しい動作を覚えるとき、誰かのお手本を一度見ただけで真似できることが多い。ところがロボットに新しい作業を教える場合、これまでは大量のデータを集めて再学習させる作業が欠かせなかった。
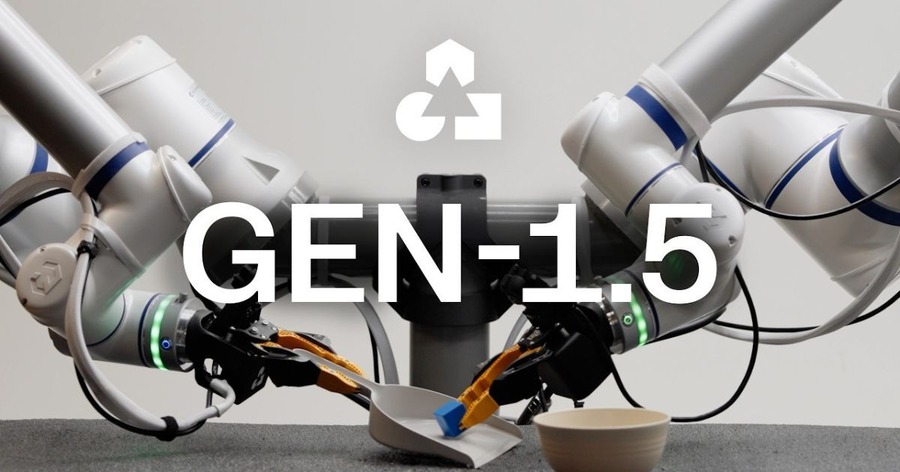
ロボット向けAI開発を手がけるGeneralistは、この前提を揺さぶる新しいロボット基盤モデル「GEN-1.5」を発表し、YouTubeで紹介動画「Introducing GEN-1.5, a one-shot learner」を公開した。動画では、ロボットアームがわずか数秒の実演を見ただけで新しい作業を身につけ、渡された道具が変わっても自分なりに工夫して対応する様子が映されている。
GEN-1.5は、ロボット向けの基盤モデルである。動画内でGeneralistは、GEN-1.5を「One-Shot Learner」と説明する。勾配更新(モデル内部のパラメータを調整する処理)やファインチューニング(追加データによる再学習)を行わなくても、一度の実演から数秒で新しい作業を学習し、応用できる。
この仕組みをGeneralistは「フィジカルプロンプティング(Physical Prompting)」と呼ぶ。ロボットに動作のお手本を見せるだけで、その場で作業内容を汎化して実行できる仕組みだ。
動画では、こうした実演をその場で参照して動作を導く手法自体には約1年前から取り組んできたが、今回のように広い範囲で汎化する能力が現れたのは初めてだと語られている。
動画で紹介される実演
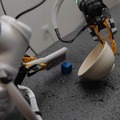
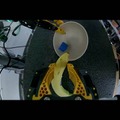
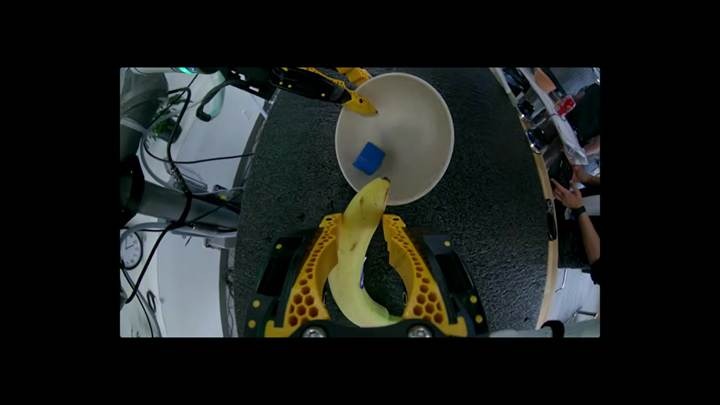
まずロボットアームは、ブラシで積み木をボウルに掃き入れる作業を学習する。次にブラシの代わりにバナナを渡すと、ロボットはバナナを即席のブラシとして使い、同じように積み木を掃き入れた。
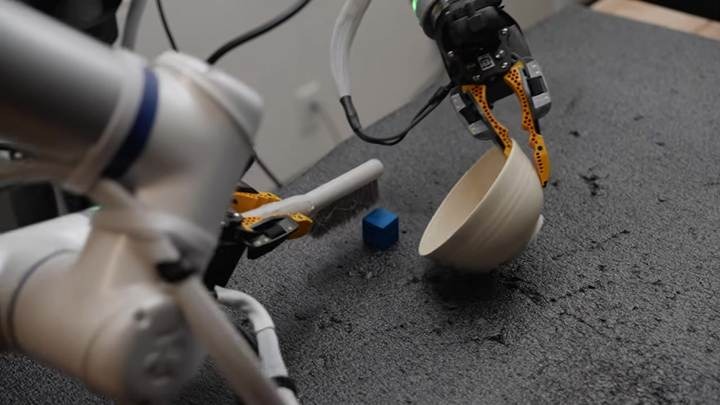
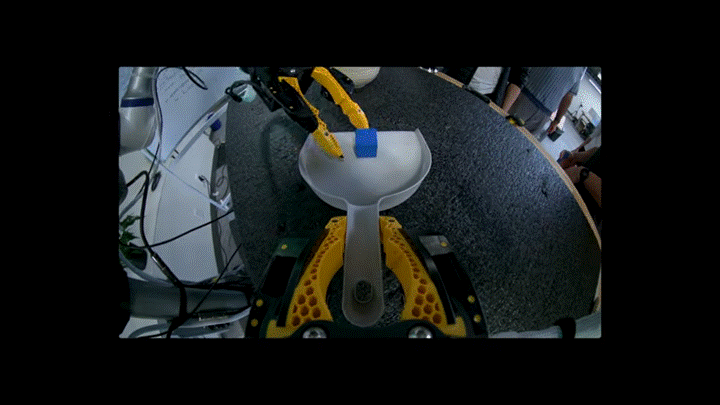
ちりとりを渡した場合には、もう片方の手で積み木を寄せてから持ち上げ、ボウルに入れる動作を見せる。
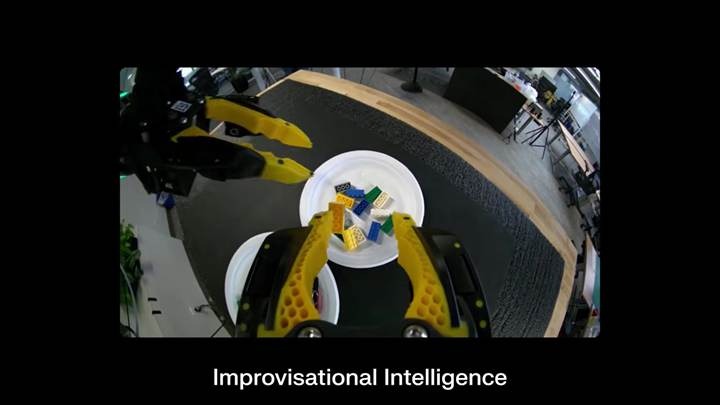
複数の物体を掃く場面では、両手を切り替えながら作業を続ける様子も映る。作業中に手にレゴブロックが挟まった際には、もう一方の手で自らそれを取り除いた。
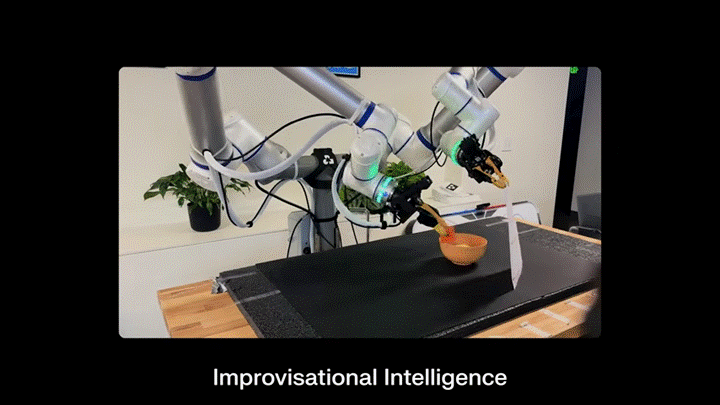
ボウルを紙で覆っておいた場合には、まず紙を取り除いてから作業を続けた。
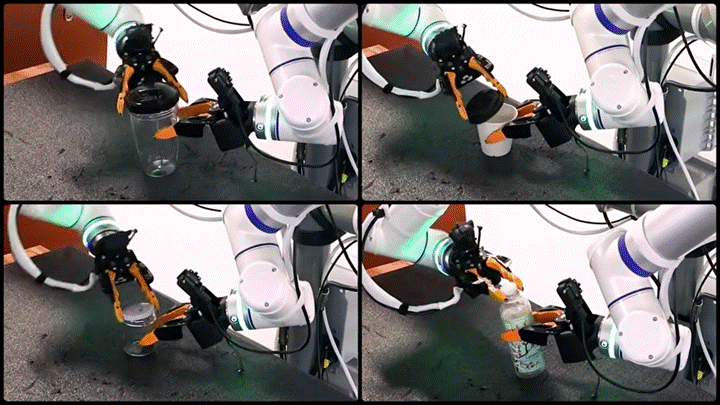
瓶の蓋を片手で開ける訓練をしたところ、両手を使う場面にも自ら対応し、形の異なるボトルやカップを渡されても、それぞれに応じた開け方を工夫した。
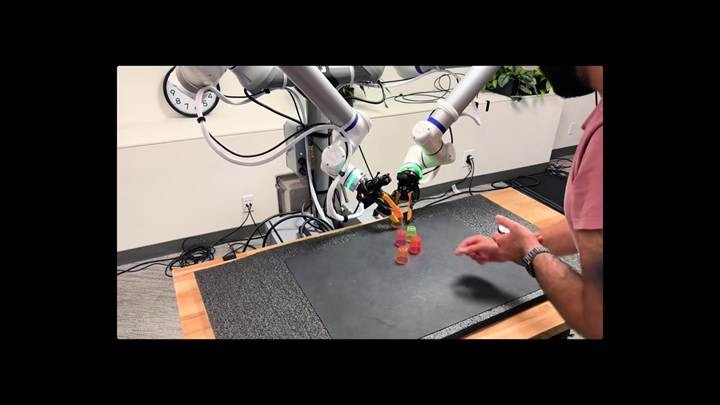
動画終盤では、人間が自分の手で動作を見せると、ロボットがその場でその動きを模倣する様子も紹介されている。
まとめ
この技術が示すのは、作業内容が変わるたびにロボットを長時間かけて再学習させる必要がなく、人が現場でお手本を見せるだけで新しい作業に対応できる可能性である。
工場や倉庫、店舗など、扱う物や作業手順が頻繁に変わる現場では、こうした即時学習の仕組みが導入のハードルを下げる要因になり得る。
今後実際の産業現場でどこまで活用が進むのか、注目していきたい。