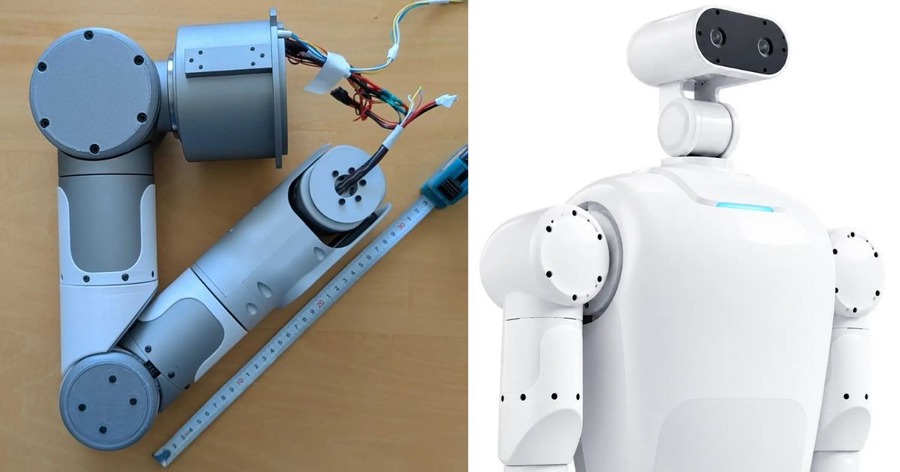
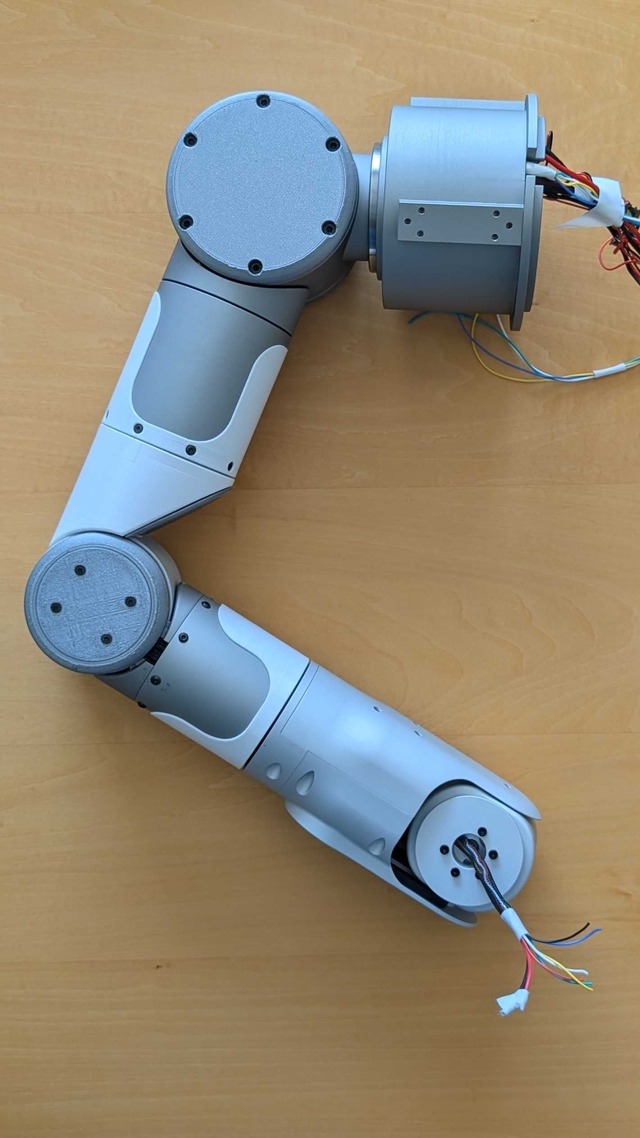
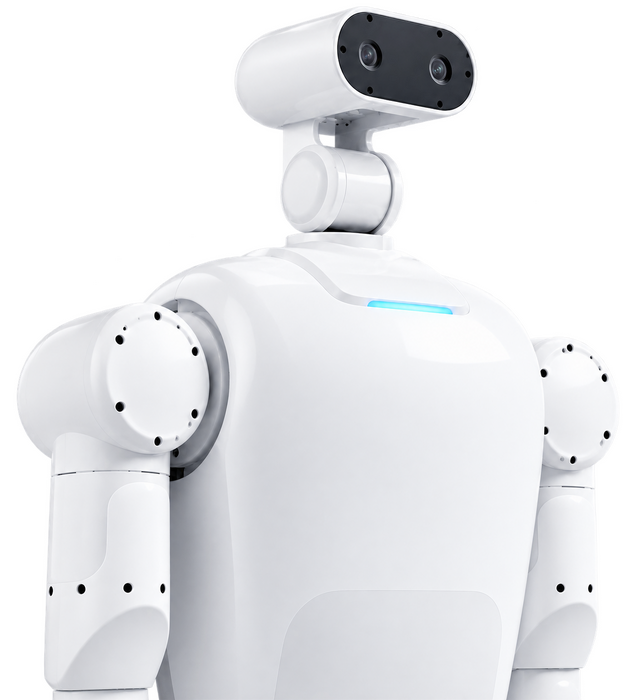
AGIRobots株式会社は、ヒューマノイドロボットやフィジカルAIの研究開発に向けた7軸ロボットアーム「HA1」の販売を開始した。
HA1は主要構造を金属で構成したロボットアームで、手先デバイスへの接続を想定した内部信号配線と、手先で使える24V電源供給機能を備える。ロボットハンドやリストカメラ、各種センサーを組み合わせた実機システムを構築しやすい設計だ。
用途として、フィジカルAIの研究開発、テレオペレーション、模倣学習やVLA(Vision-Language-Action)モデルの実機検証、ロボットハンドやセンサーの評価、自社ヒューマノイドロボットや独自ロボットへの組み込みなどを想定している。
「アームから」始めるヒューマノイド開発
生成AIやロボット基盤モデル、模倣学習の発展に伴い、AIを実世界のロボットで動かすフィジカルAIへの関心が高まっている。一方で実機で研究するには、AIモデルだけでなく、カメラやセンサーによる認識、ロボットの制御、データ収集、学習、実機評価までを行えるハードウェア環境が必要になる。
特にヒューマノイドロボットは、物をつかむ、持ち上げる、運ぶ、扉を開ける、機器を操作するといった作業の多くを腕と手で行う。そこで同社は、ヒューマノイドロボット一式を導入する前段階から実機研究を始められる選択肢として、アーム単体で導入できるHA1を用意した。「まず腕からフィジカルAIを始めたい」企業・研究機関に加え、自社ヒューマノイドに組み込むアームを求めるロボット開発企業までを対象にする。
HA1の主な特徴
人間の腕に近い7軸構成
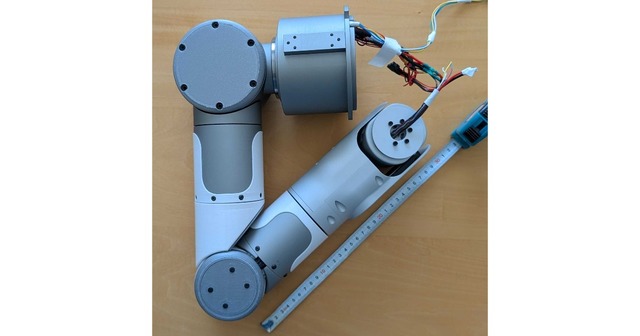
上腕部(肩から肘)と前腕部(肘から手首)はそれぞれ約25cm。7軸を備えることで、手先の位置だけでなく肘の位置や腕全体の姿勢も含めた、冗長性のある動作生成が可能とする。対象物へ腕を伸ばしながら障害物を避けるといった姿勢の調整もできる。
金属構造の高剛性設計とペイロード
主要構造に金属部品を採用し、剛性と耐久性を重視した。研究用の試作アームにとどまらず、継続的な実機評価やシステムへの組み込みを想定した完成品として提供する。
肘を90度に曲げた一般的な搬送姿勢での手先ペイロードは、定格3kg、ピーク約10kgを想定している。ただしこの値は現行設計における参考値で、姿勢や速度、加速度、使用条件によって変わる。
内部信号配線と手先24V電源
手先側まで4本の線をアーム内部に通している。標準的にはUSB 2.0通信での利用を想定しており、手先側でUSBハブを使えば、リストカメラやロボットハンドなど複数のUSBデバイスへ通信を分岐できる。この4線はUSB 2.0専用ではなく、ハンドやセンサーに応じてRS485など別の通信方式にも使える。
さらにアーム内部を通じて手先へ電源を供給し、先端部で24Vを利用できる。通信と電源の配線をアーム内部にまとめられるため、外部ケーブルを抑えたシステムを組める。力覚・触覚センサーなど、手先周辺に複数のデバイスを載せる実機開発では利点になりそうだ。
分割できるモジュール構造
肩部・上腕部・前腕部はボルト固定で分割できる脱着式。ユニット単位で着脱できるため、ヒューマノイドや独自ロボットへの組み込みやメンテナンス、将来の仕様変更にも対応しやすい。自社の胴体や移動機構、研究設備と組み合わせる使い方も想定している。
QDDによる柔軟な動作
関節にはQDD(Quasi-Direct Drive)方式のアクチュエーターを採用した。高減速比の産業用ロボットアームとは異なり、バックドライバビリティを活かした柔軟な動作が可能という。実機では、人がアームに外力を加えるとその力に応じて動く挙動や、7軸を連動させたダイナミックな連続動作を確認している。人との協働を想定した研究や、接触を伴うフィジカルAI、模倣学習・強化学習など、位置制御中心の従来型とは異なる用途も見込む。
セミヒューマノイドにも採用
HA1のベースとなる7軸ロボットアームは、同社が開発する据え置き型セミヒューマノイドロボットの左右両腕にも採用されている。移動型セミヒューマノイドロボット「AGIRobots Worker」も、今後は同アームをベースとした構成に統一する予定だ。同社自身がヒューマノイドに搭載して開発・評価するアームを単体製品としても提供し、アーム単体での研究成果を将来のヒューマノイドシステムへ展開できる共通基盤を目指すとしている。
想定される用途
フィジカルAI・ロボットAIの研究開発
VLAモデルの実機検証
テレオペレーションによるロボット操作
ロボット学習用データの収集
接触を伴うマニピュレーション研究
ヒューマノイドロボットの研究開発
自社ロボットへのアーム組み込み
AGV・AMR・移動ロボットへの双腕・単腕システムの搭載
製造・物流などの現場でのPoC
同社は、単に物を動かすためのロボットアームではなく、AIが実世界へ働きかけるための「身体」として使えるハードウェアを目指すとしている。
ロボスタオンラインセミナー情報
ロボスタでは、国産のヒューマノイドや四足歩行ロボットの開発・量産を目指すHighlandersの増岡宏哉CEOをお招きし、オンラインセミナー「国産ヒューマノイド『N』量産と知能化への挑戦 Highlandersが描くフィジカルAIと実世界データ戦略」を10月22日(木)に開催します。
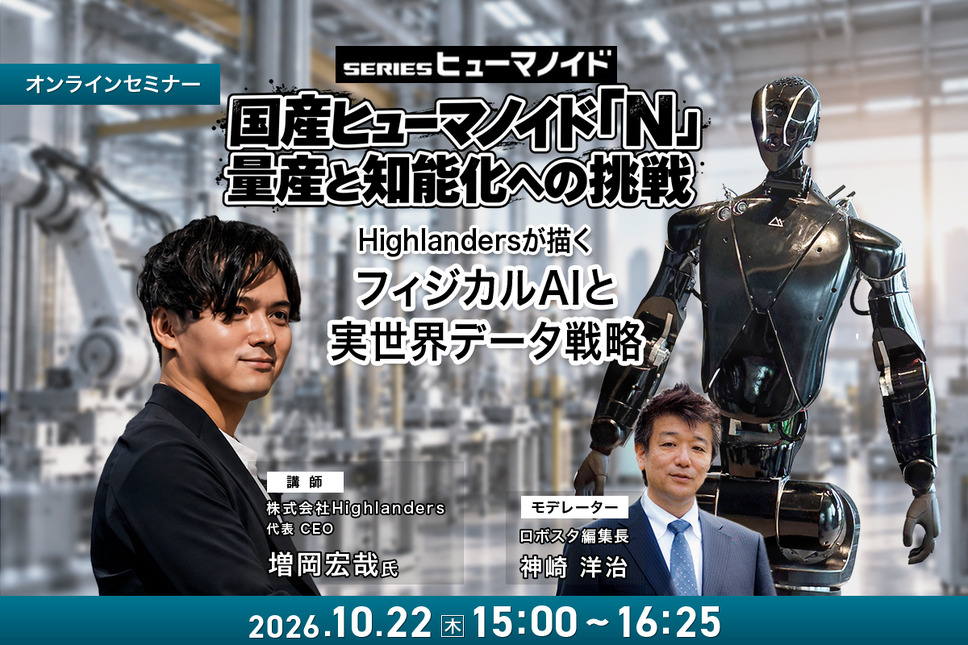
Highlandersは、三菱自動車の工場で活用するヒューマノイドロボットの共同開発と、京都製作所京都工場におけるHighlanders製品の量産化について協議を進め、2027年の早い時期の生産開始を検討しています。
また、ロボットを製造、物流、インフラなどの現場で稼働させ、視覚、力覚、触覚、遠隔操作などの実世界データを蓄積。そのデータを独自のフィジカルAI基盤モデルの学習に活用し、進化したAIを再びロボットへ展開する「データフライホイール」の構築を掲げています。
セミナーでは、国産ヒューマノイドの社会実装と量産、日本発のフィジカルAI産業の可能性などについて深掘りしていきます。ぜひご参加ください。
詳しくはこちら