■「ロボット・データ・モデル」をつなぐ「ugo Physical AI Fabric」
フィジカルAIを現場で使うためには、ロボット本体を用意するだけでは十分ではない。
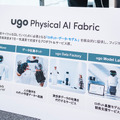
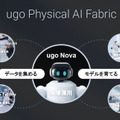
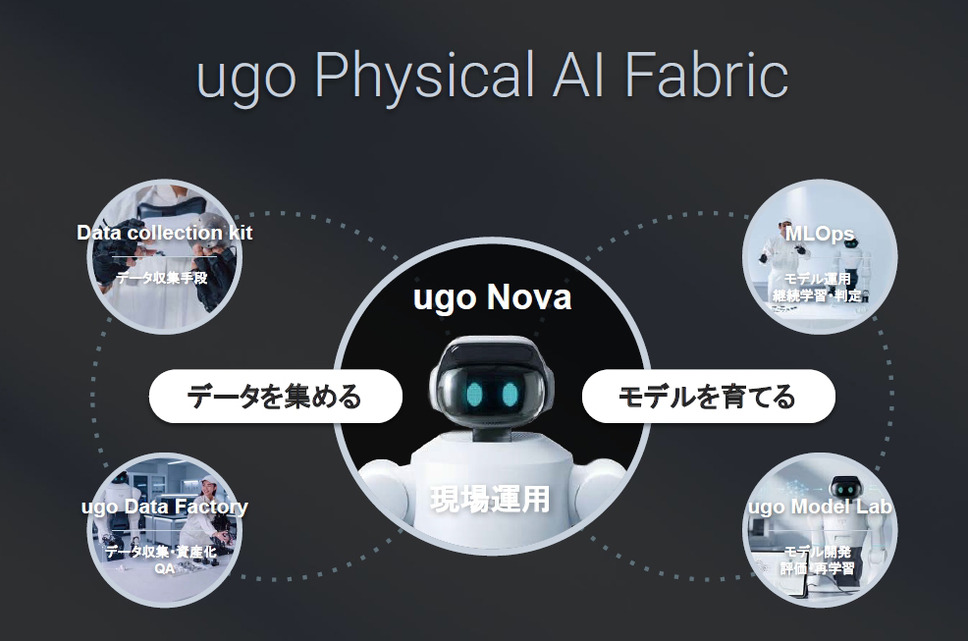
ugoが発表した「ugo Physical AI Fabric」は、データ収集、AIモデルの学習・評価、現場運用というサイクルを支援するプロダクトとサービス群であり、フィジカルAIの開発から現場運用までを一貫して支援する基盤と捉えると分かりやすい。
Novaという「身体」から実世界データを集め、AIモデルを学習・評価し、そのモデルを再びNovaへ戻して現場で動かす。そして、そこで得た新たなデータを次の学習へつなげる。
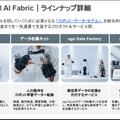
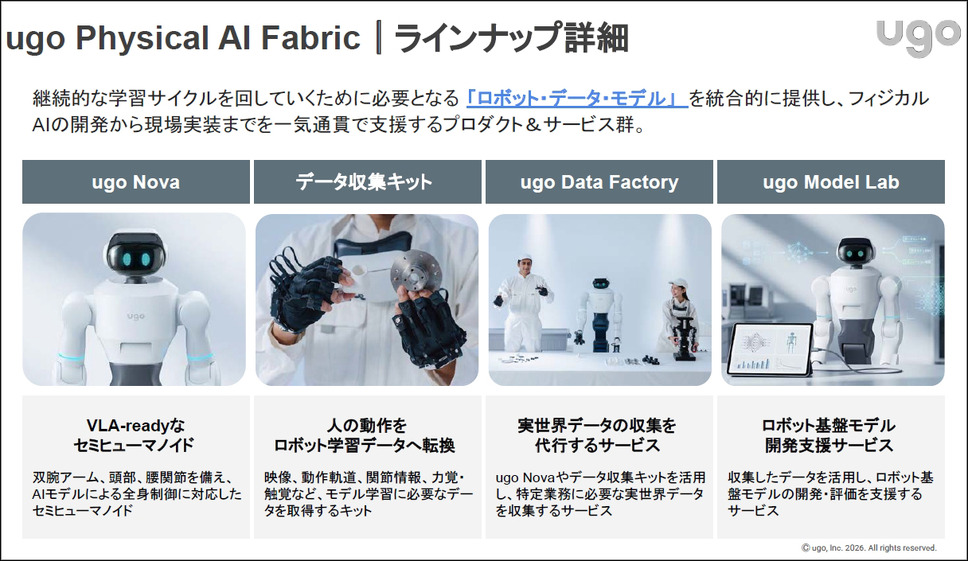
ugo Physical AI Fabricは、大きく次の4つで構成される。
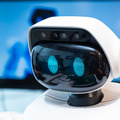
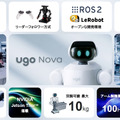
ugo Nova:VLA-readyなセミヒューマノイド
データ収集キット:人の動作をロボット学習データへ変換
ugo Data Factory:実世界データの収集を代行
ugo Model Lab:ロボット基盤モデルの開発・評価を支援
ugoはこれらを組み合わせ、「ロボット→データ→モデル→ロボット」という学習サイクルを継続的に回す構想を描いている。
■Robot Data、Human Data、Simulation Dataを集める
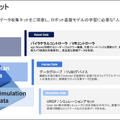
データ収集の方法もひとつではない。ugoは大きく「Robot Data」「Human Data」「Simulation Data」という3つの方法を想定している。
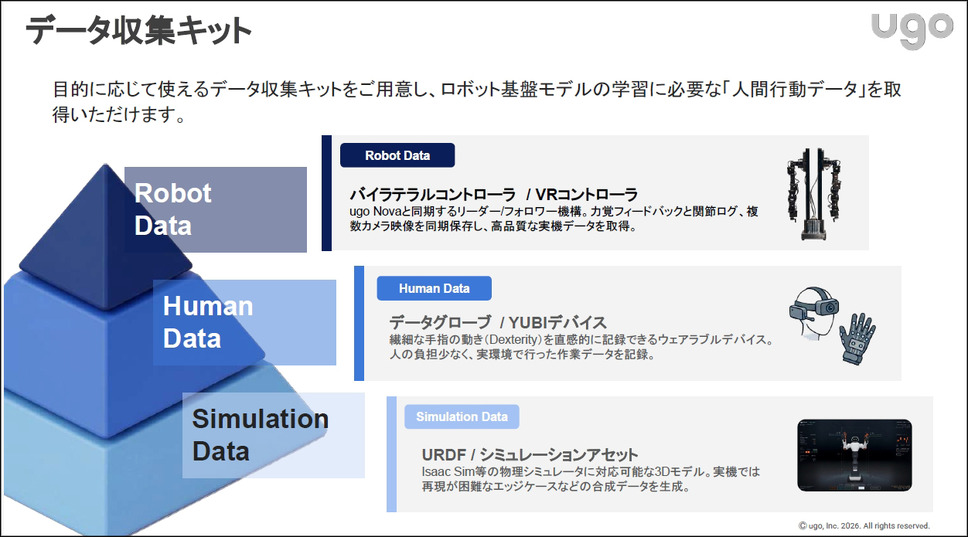
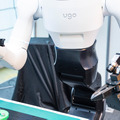
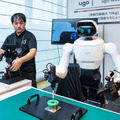
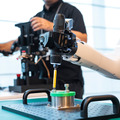
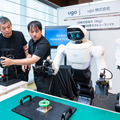
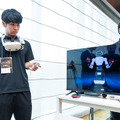
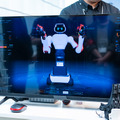
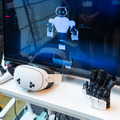
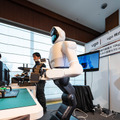
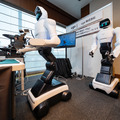
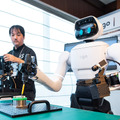
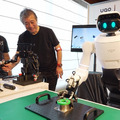
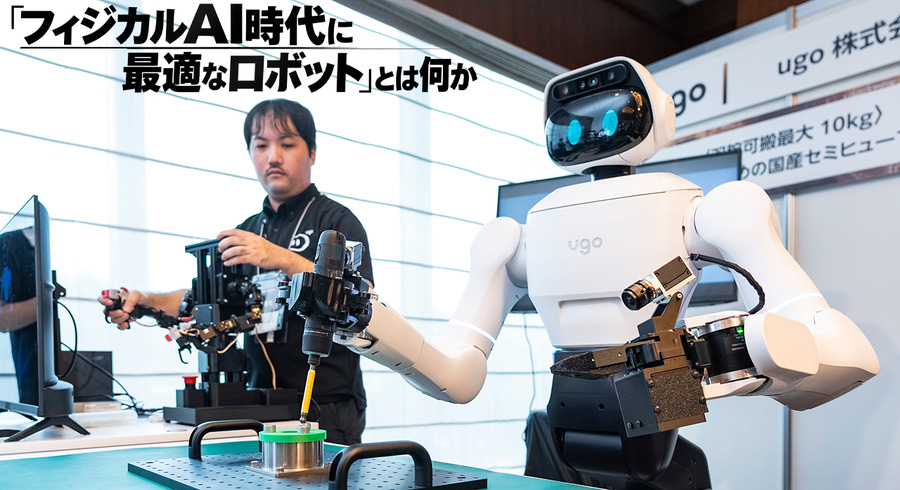
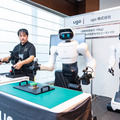
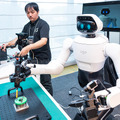
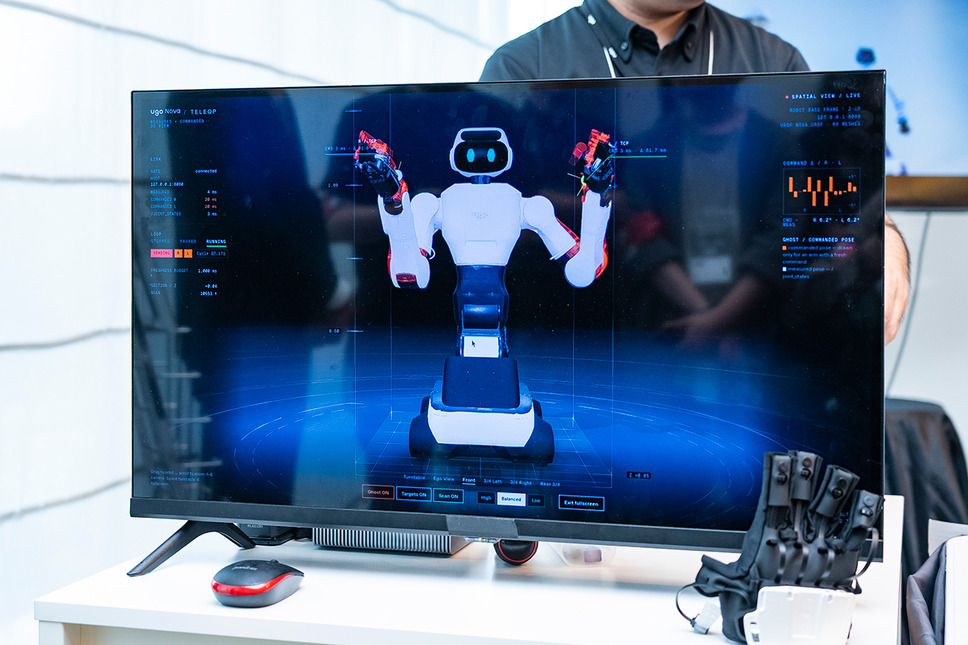
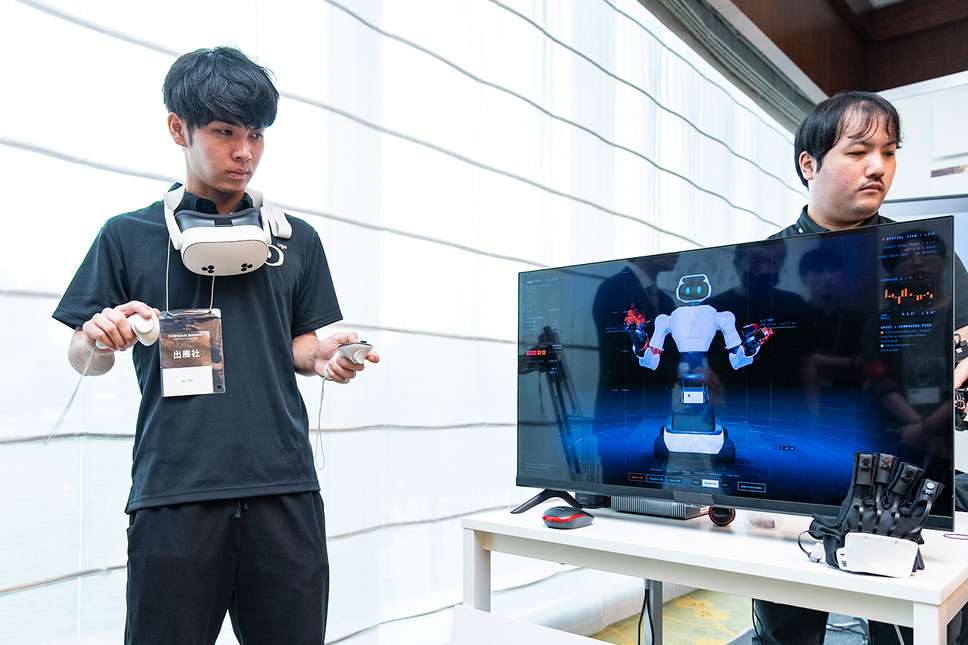
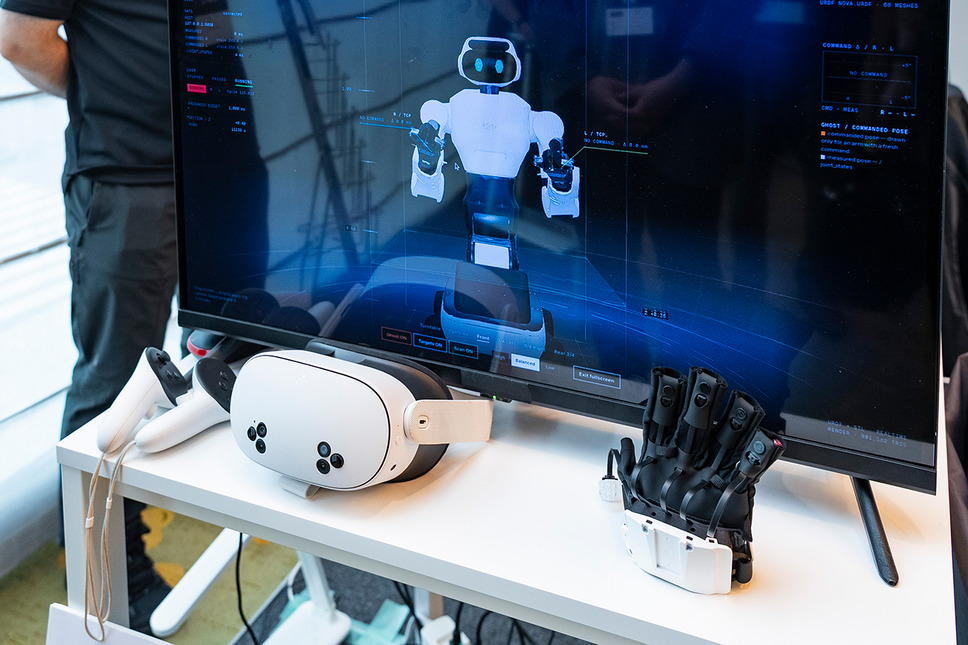
「Robot Data」では、今回筆者が体験したバイラテラルコントローラーやVRコントローラーなどを使い、Novaそのものを人が操作してデータを集める。
「Human Data」では、データグローブやYUBIデバイスなどを使い、人間の手指や身体の動作を記録する。
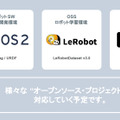
「Simulation Data」では、NovaのURDFやシミュレーション用アセットを使い、実機では大量に収集することが難しい状況などをシミュレーション上で生成することを想定している。
実世界データを集める「ugo Data Factory」
次の工程が「ugo Data Factory」だ。
顧客が「この作業をロボットにやらせたい」と考えた場合、その作業に必要な実世界データをNovaやデータ収集キットを使って収集する。
フィジカルAIの学習では、成功した動作だけを大量に集めればよいとは限らない。対象物や環境の違い、人が途中で介入したケース、失敗したケースも重要なデータと捉え、実際の現場に即したデータをどう設計し、集めるかが重要になる。
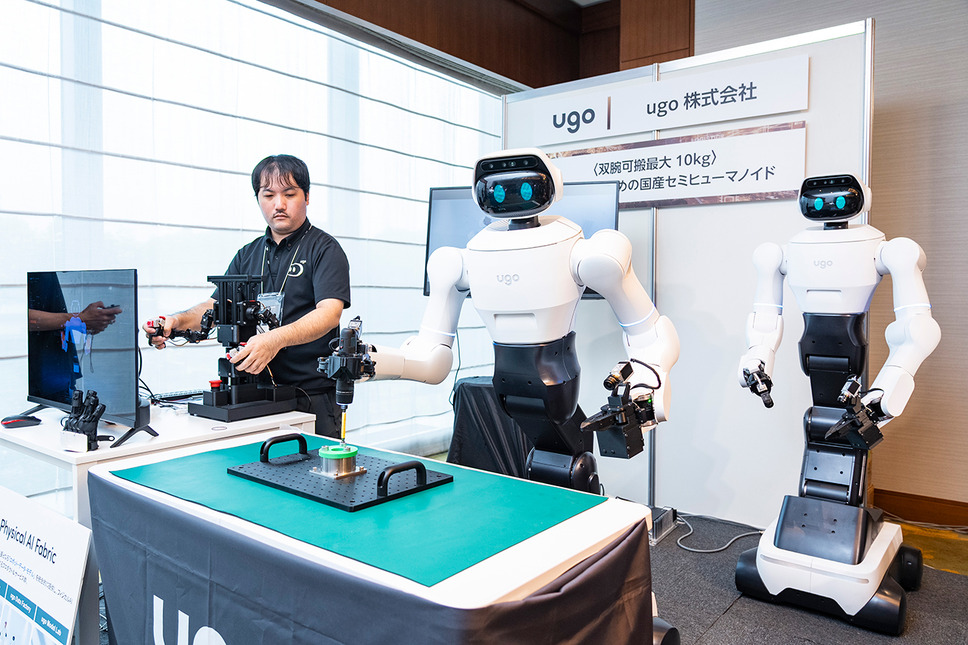
ugo Data Factoryでは、実機テレオペレーション、人の行動データ、シミュレーションなど複数の方法を組み合わせ、対象となる作業に必要なデータを収集する。
■Novaを起点に「ロボット・データ・AI」を循環 松井健CEOが描くフィジカルAI戦略
今回のAIRoA「国産汎用ロボット開発コンペティション」では、ロボット基盤モデルの開発に必要な実世界データを収集するための国産汎用ロボットの開発が進められている。9月16日に各社が披露したのは、その開発途中にある試作機だ。今後、各社は機体の改良や評価を進め、データ収集に活用していく計画だ。
では、ugoにとってNovaは「データを集めるためのロボット」にとどまるのか。また、ロボットメーカーであるugoが、なぜデータ収集やAIモデル開発まで事業領域を広げるのか。ugo代表取締役CEOの松井健氏に、Novaと「ugo Physical AI Fabric」の狙い、そして今後の展開を聞いた。
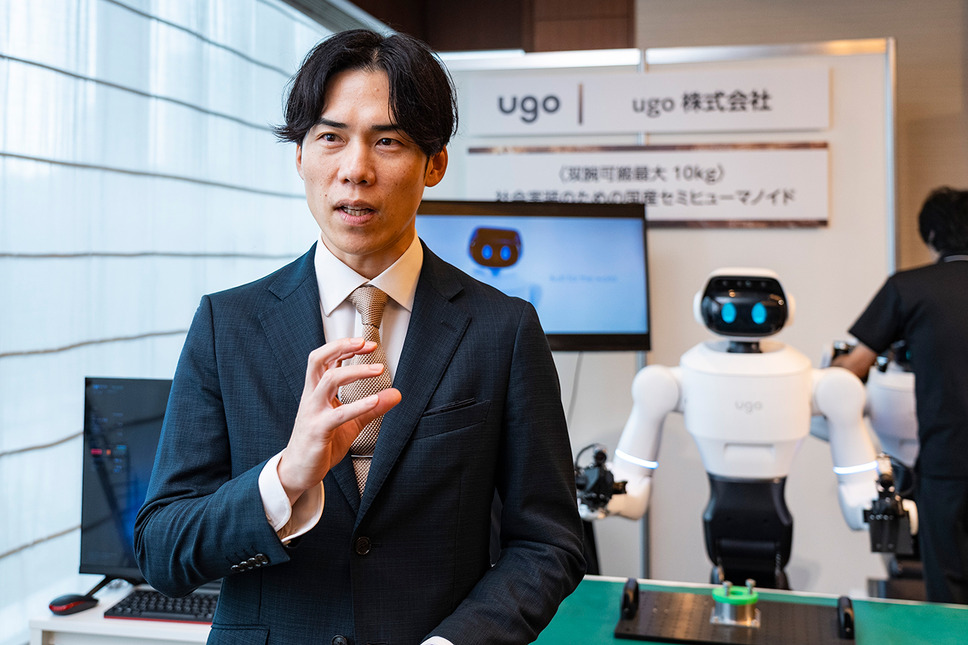
Q1:ugoはロボットメーカーですが、データ収集からAIモデル開発まで「ugo Physical AI Fabric」として提供する理由を教えてください。また、APTOやFastLabelなどのパートナー企業とは、どのように連携していきますか?
松井氏:
我々はロボットメーカーであり、ロボットに関連するさまざまな自動化の技術を蓄積してきました。そのため、他社のデータファクトリーと比べて、ugoのロボットに特化したデータ収集の方法や、AIモデルのファインチューニングなどを垂直統合で最適化できることが強みだと考えています。
一方で、ugoだけですべてを行うということではありません。ugoのロボットや、それに適したデータ収集キットを、APTOさんやFastLabelさんのような国内のデータファクトリー事業者にも展開し、一緒にお客様へデータ収集を提供していくことを構想しています。
APTOさんやFastLabelさんは、ugo以外も含めてさまざまなロボットを対象にされています。ugoと連携する場合には、ugoのロボットに特化したデータの取り方など、より細かなところまで対応したサービスを提供できると考えています。
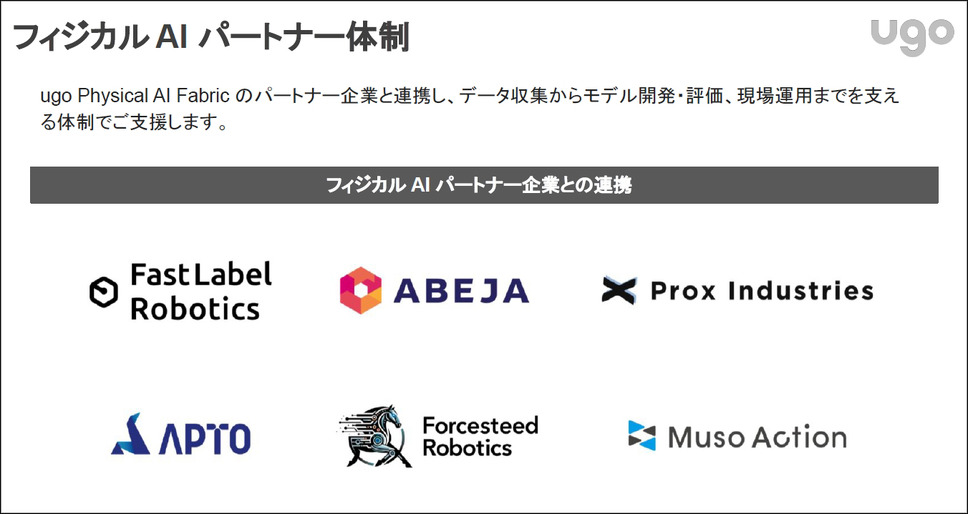
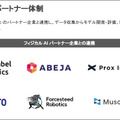
※ugo Physical AI Fabricでは、APTO、FastLabelのほか、ABEJA、Forcesteed Robotics、Muso Action、Prox Industriesなどとの連携を発表している。
Q2:NovaはAIの学習データを集めるためのロボットなのでしょうか。それとも、将来は工場や物流などの現場で実際に働くロボットなのでしょうか?
松井氏:
もちろん両方です。
AIRoAのハードウェアコンペティションでは、データ収集が前提になっています。ただ、我々としてはデータ収集だけにとどまらず、実際に現場で使っていくために必要な部分も、すべて設計に盛り込むことを意識しています。
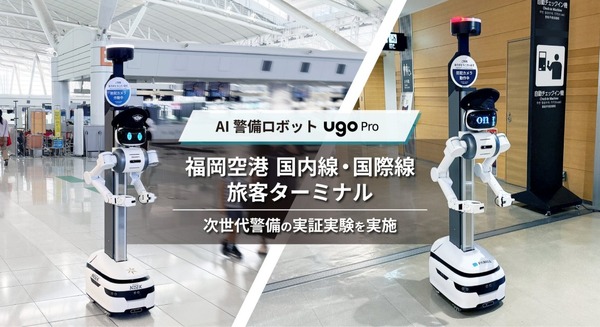
私たちは2021年からugo Proやugo miniを量産し、実際にさまざまな現場へロボットを導入してきました。そこで得た経験やノウハウを、今回の約6カ月というNovaの開発期間にも盛り込んでいます。
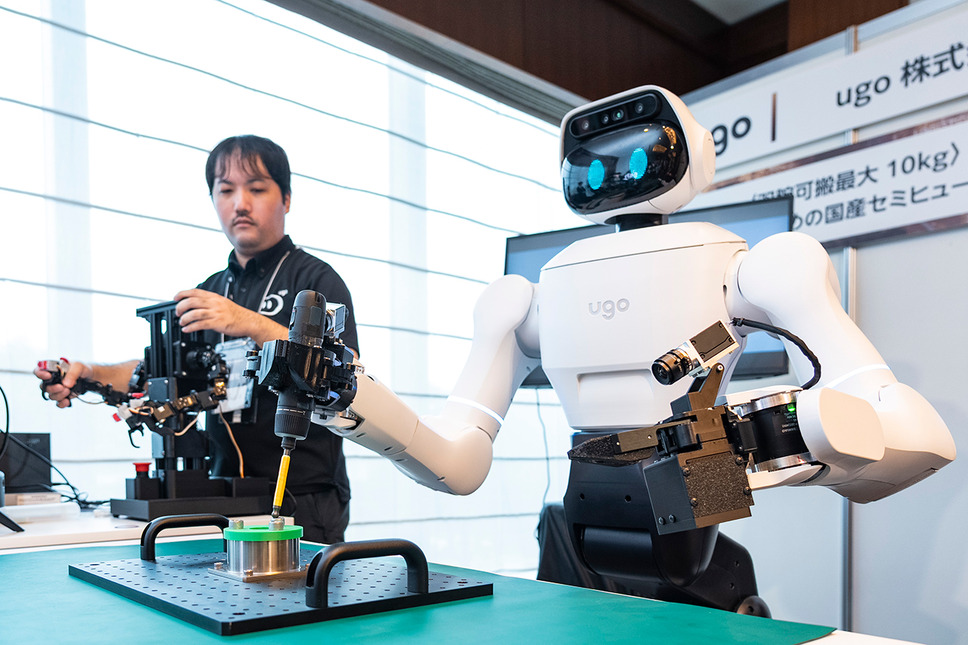
実際、ugoはNovaについて、データ収集やモデル検証のプラットフォームとしてだけでなく、工場や倉庫などでの実際の業務への導入・運用まで見据えて設計したとしている。
Q3:Novaを普及させていく上で、量産と現場導入を今後どのように進めていきますか?
松井氏:
2027年に量産をスタートする予定です。現在でもかなり完成度は高くなっていますが、量産に向けて、さらにロボットの価格を下げることや、作りやすさを考慮した量産設計を進めていきます。
PoCについては、まず自社が採択されている経産省・NEDOの国家プロジェクト「GENIAC」(※)で行います。
一方で、すでに他の企業からも興味を持っていただいています。量産開始は来年からですが、それより先に取り組みを希望される企業には、販売やサービス提供を行っていきます。
※GENIACは経済産業省・NEDOが推進する生成AI・基盤モデル開発支援プロジェクト。ugoは「ロボット基盤モデル研究開発事業」に採択され、製造現場の組立作業などの自律化に向け、双腕セミヒューマノイド、VTLAモデル、データ基盤を一体で開発している。
■ロボットの「身体」からフィジカルAIを育てる
生成AIは、インターネット上に存在する膨大な文章や画像、動画を学習することで急速に進化してきた。しかし、ロボットが現実世界で働くために必要な「物をつかむ」「運ぶ」「差し込む」「置く」といった身体動作のデータは、インターネット上に大量に用意されているわけではない。実世界でロボットや人を動かし、データを集めていく必要がある。
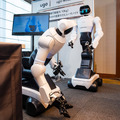
今回、Novaの実機を見て、さらに自ら操作してみることで、ugoがロボット本体と同時に「ugo Physical AI Fabric」を発表した理由がよく理解できた。
人がNovaを操作する。その際の映像、関節情報、トルク、操作指令などをデータとして蓄積する。そのデータでAIモデルを学習させ、再びNovaへ戻す。そして現場で動かし、そこで得られた新たなデータを次の学習につなげていく。ugoが掲げるのは「ロボット→データ→モデル→ロボット」という循環である。
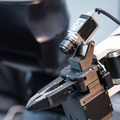
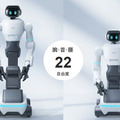
Novaの22自由度や100Hzの制御・データ周期、Jetson Thor、カメラ、バイラテラルコントローラーといった個々の仕様も、この視点から見ると一本につながってくる。それらはロボットを高性能に動かすためだけのスペックではない。実世界からより多様で細かなデータを集め、AIを学習させ、学習したAIを再び実世界で動かして評価するための「身体」の仕様でもある。
ロボットを作ること、実世界のデータを集めること、AIを育てること。そして、育てたAIを再び現場へ戻すこと。ugo Novaは、その循環を繰り返しながらAIを育て、現場のさまざまなタスクを高い精度で自律的にこなすロボットへと進化していくことを目指している。
ugo Novaの詳細はこちら