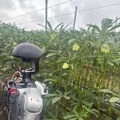
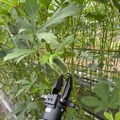
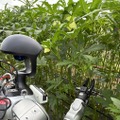
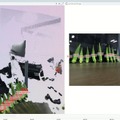
株式会社Orbohは2026年9月29日、株式会社トヨタ車体研究所との共同実証として、ヒューマノイドロボット「Unitree G1」を実際のオクラ農場に持ち込み、屋外の畑でロボットが自らオクラを検出し、手を伸ばして把持するところまでを実現したと発表した。
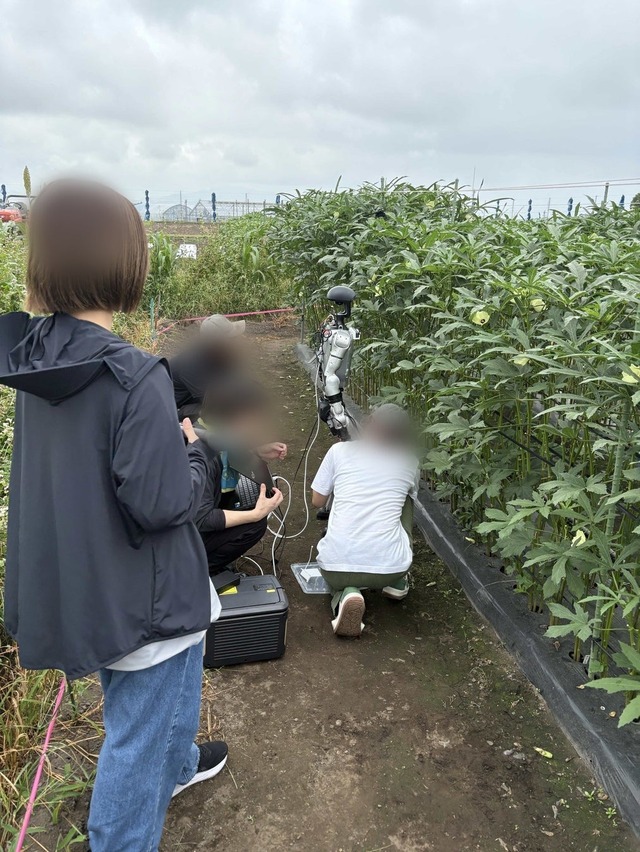
実証期間は2026年6月から9月で、開発期間は70日。研究室ではなく、実際に出荷している農場で実証が行われた。
実証のポイント
実際に出荷しているオクラ農場で実施。風で作物が揺れ、日射で見え方が変わり、葉が実を隠す環境をそのまま相手にしている。
開発期間は70日。検出から接近、把持までをゼロから組み上げた。
屋内の模擬環境における把持成功率は20回中16回。
農場にヒューマノイドを立たせる意味
収穫の自動化はこれまで、ハウスの配置をロボットに合わせて整えるか、ひとつの作物とひとつの動作に絞った専用機を作ることで進められてきた。環境か作業のどちらかをロボットに合わせる方法だ。
これに対しヒューマノイドは人と同じ形をしているため、人のために作られた現場をそのまま使える。畝の幅も実の高さも通路の作りも変えなくてよい。一方で、屋外環境の変動をそのまま受ける。Orbohは今回の実証を、この条件のもとでヒューマノイドがどこまで動くかを確かめるものと位置づけている。
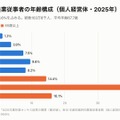
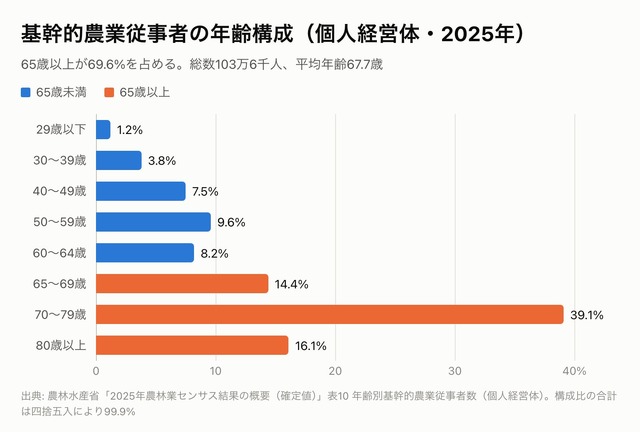
背景には農業の担い手不足がある。農林水産省の2025年農林業センサス(確定値)によると、個人経営体の基幹的農業従事者は103.6万人、平均年齢は67.7歳で、65歳以上が69.6%を占める。Orbohは、現場の作りを変えずに機械を持ち込めることは導入の速さに直結するとしている。
実証の内容
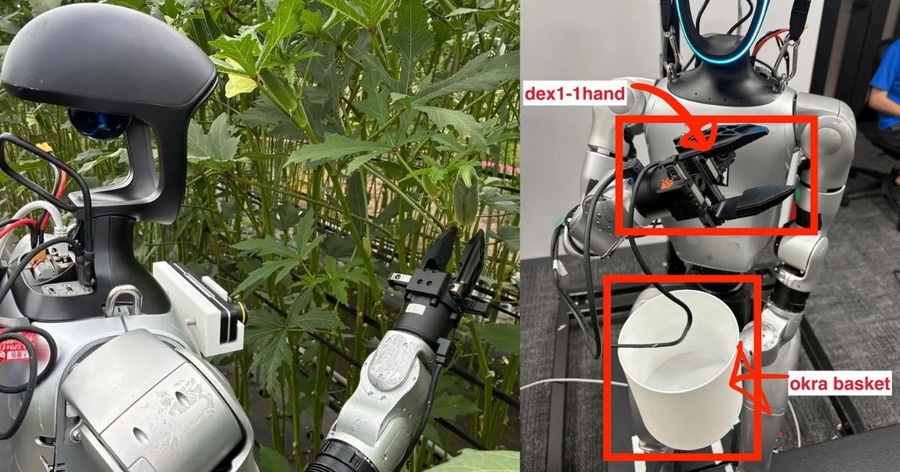
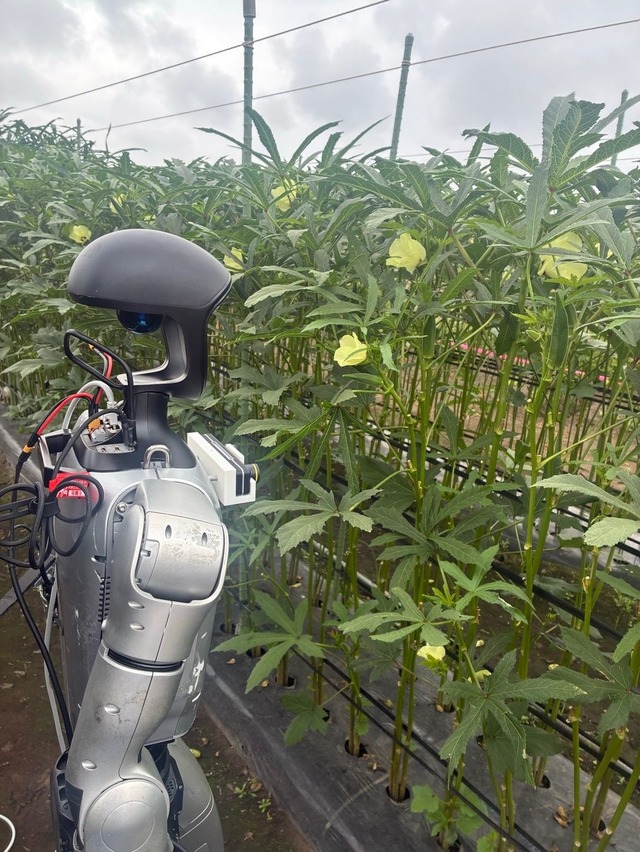
実証では、Orbohのエンジニアが鹿児島県内のオクラ農場に滞在し、実際の畑と屋内の模擬環境の両方でロボットを動かした。収穫の1サイクルは、オクラの検出、接近、切断把持、カゴ収納、次のオクラへの移動で構成される。ロボットは畝に沿って歩きながらオクラを探し、見つけると右手を伸ばし、カッターで茎を挟んで左腕のカゴに入れる設計だ。
到達したこと、到達しなかったこと
屋外の畑では、ランダムに生育したオクラをロボットが検出し、把持することを確認した。屋内の模擬環境での把持成功率は20回中16回だった。
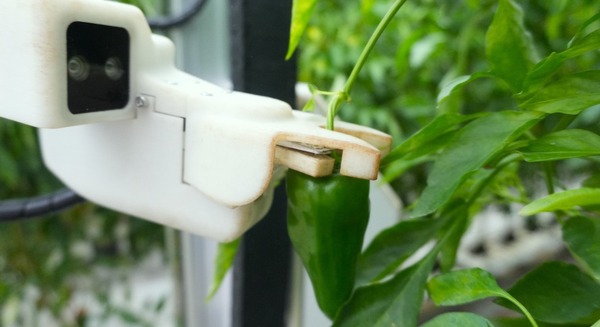
一方で、切断用カッターの作り込みが期間内に終わらず、刃で茎を切って収穫するところまでは到達していない。屋外試験では代替として割り箸を取り付けたが、把持力が強く実を切ってしまったという。力の制御は今後の課題としている。
技術概要
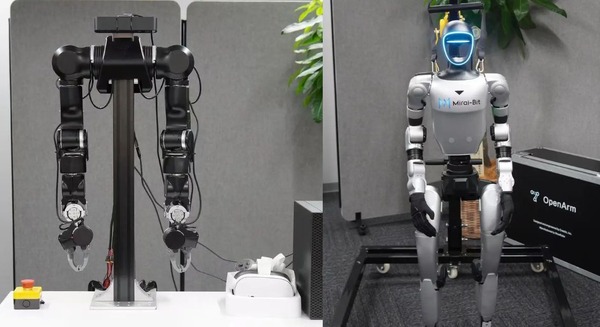
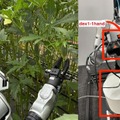
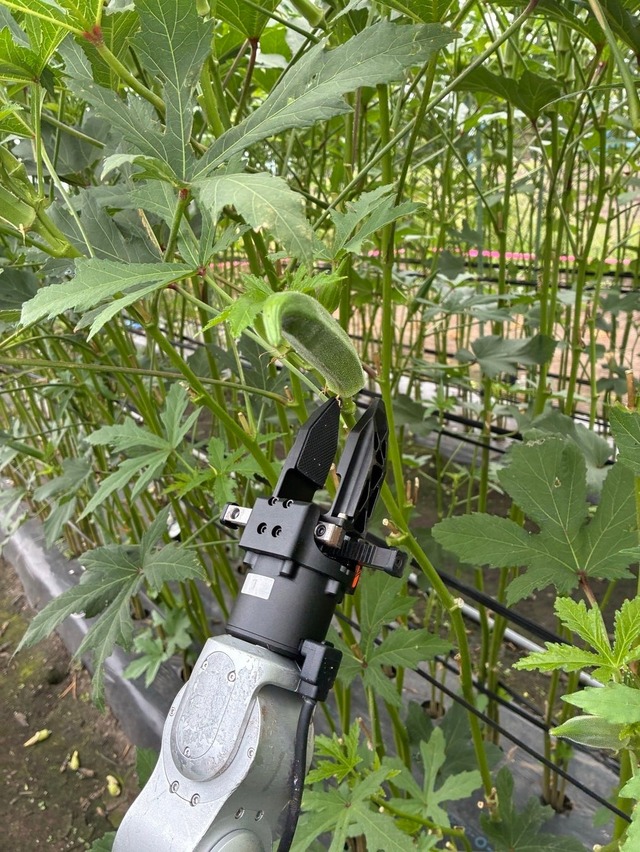
Unitree G1の胸部にはZED-Mステレオカメラ、右手にはDex1-1ハンドとカッター用のアタッチメントを搭載。左腕には収穫用のカゴを取り付け、背面にはJetson Orin 64GBとバッテリーを載せた。
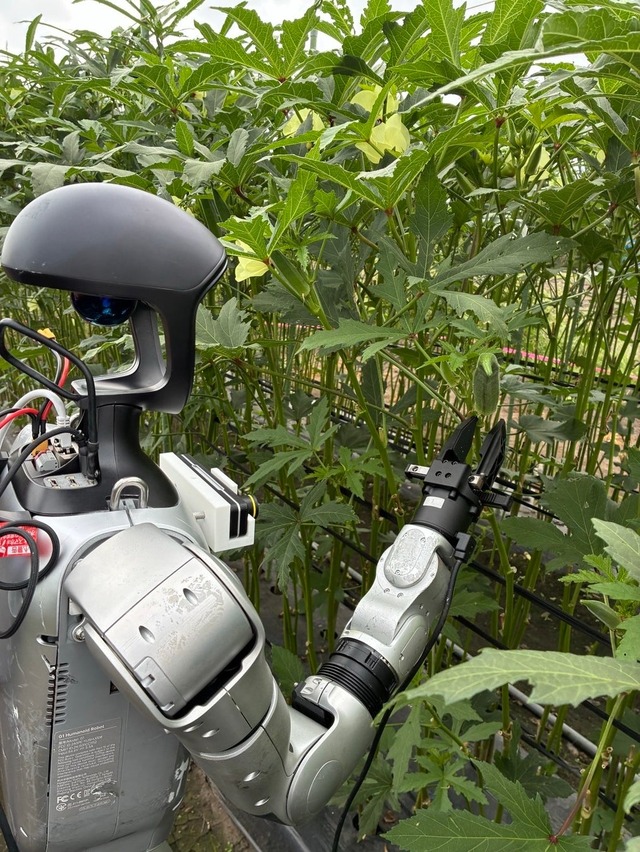
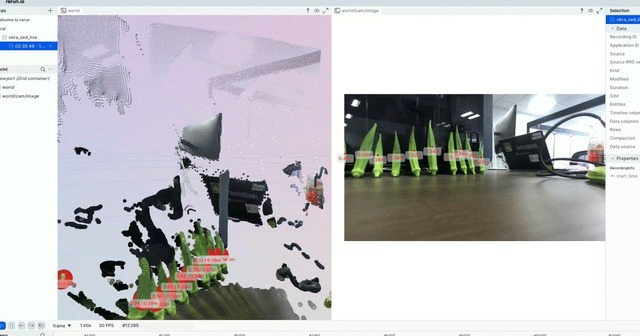
オクラの検出にはオクラ専用にファインチューニングしたYOLO、位置の推定にはZED-Mの3D点群、腕の動作には逆運動学を用い、最後の細かい位置合わせだけをDiffusion Policyが担う構成だ。
AIに任せる範囲を絞る
Orbohは、現場で最も効いたのはAIに任せる範囲を絞りきることだったと振り返る。AIに任せる範囲を広げるほど不確実性が上がり、学習データの収集時間と開発コストが増えるためだ。今回もオクラまで手を伸ばす動作は従来の制御で足り、AIは最後の位置合わせだけに使っている。出力が定まらないAIをそのまま現場に出すのは安全面でも難しく、動作の土台を固定したうえで必要な部分にだけAIを使う設計が、実装を早めたという。
今後の展望
Orbohによると、本実証の目的はオクラの収穫そのものよりも、ここで確立した開発手法を工場や建設現場など後続の現場にそのまま持ち込める形にすることにあった。同社はエンジニアが顧客の現場に入り込んでロボットを実装する「ヒューマノイド版Forward Deployed Engineer」として事業を展開しており、今回の農場で得た手順を他の現場に適用していく考えだ。
あわせて、実証で収集したデータと検証に用いたシミュレーション環境を公開している。UMIで収集した軌道データセットはHugging Faceで公開している。
ロボスタオンラインセミナー情報
ロボスタでは、国産のヒューマノイドや四足歩行ロボットの開発・量産を目指すHighlandersの増岡宏哉CEOをお招きし、オンラインセミナー「国産ヒューマノイド『N』量産と知能化への挑戦 Highlandersが描くフィジカルAIと実世界データ戦略」を10月22日(木)に開催します。
Highlandersは、三菱自動車の工場で活用するヒューマノイドロボットの共同開発と、京都製作所京都工場におけるHighlanders製品の量産化について協議を進め、2027年の早い時期の生産開始を検討しています。
また、ロボットを製造、物流、インフラなどの現場で稼働させ、視覚、力覚、触覚、遠隔操作などの実世界データを蓄積。そのデータを独自のフィジカルAI基盤モデルの学習に活用し、進化したAIを再びロボットへ展開する「データフライホイール」の構築を掲げています。
セミナーでは、国産ヒューマノイドの社会実装と量産、日本発のフィジカルAI産業の可能性などについて深掘りしていきます。ぜひご参加ください。
詳しくはこちら