360度カメラを活用した現場向け状況共有ソリューション「Nossa360」を開発・提供する株式会社Nossaは、守屋建設株式会社、合同会社yasstyleの協力のもと、ヒューマノイドロボット「Unitree R1」とNossa360を組み合わせた建設現場での実証を、2026年9月24日に実施した。
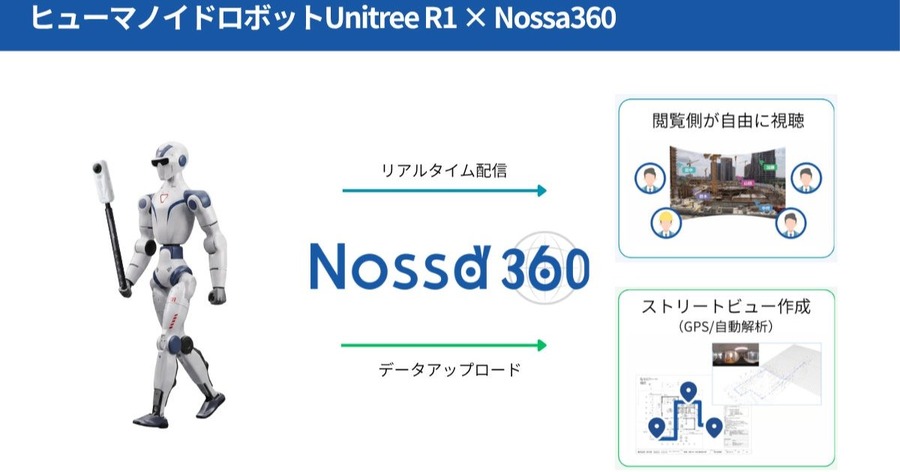
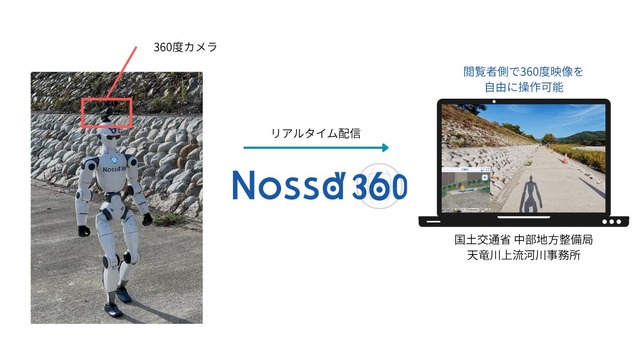
実証では、ヒューマノイドが360度カメラを装着・保持して現場内を歩き、Nossa360を通じて360度映像をリアルタイムに遠隔地へ配信する「遠隔臨場」を行った。あわせて、あらかじめ設定した動作で現場を歩行・撮影し、そのデータから現場のストリートビューを生成する「自動記録」も検証している。
国土交通省 中部地方整備局 天竜川上流河川事務所をはじめ、多くの関係者が現地および遠隔から参加し、建設現場への適用可能性について意見交換を行った。
「誰がカメラを持って歩くのか」という現場DXの課題
Nossa360は、市販の360度カメラで建設現場などの状況を遠隔地と共有・記録するサービスだ。360度映像をリアルタイム配信して遠隔臨場や現場巡回、立会、見学会などに使う「リアルタイム機能」と、撮影した画像を図面・地図上の位置に紐付けて時系列で管理する「アーカイブ機能」の2つを備える。現場専用のストリートビューのような環境を、現場を歩き回るだけで構築できる。
一方、導入が進むなかで「誰が、いつ、カメラを持って現場を歩くのか」が課題になることがある。遠隔地側の移動や作業を減らせても、現場側に撮影要員が必要なままでは省人化に限界があるためだ。同社はこの解決策として、ヒューマノイド型をはじめとするロボットの普及に着目した。
建設・インフラ分野では、四足歩行ロボットによる巡回や点検の試行が進められてきた。近年はヒューマノイドロボットの技術開発が進み、導入を検討しやすい価格帯の製品も登場している。
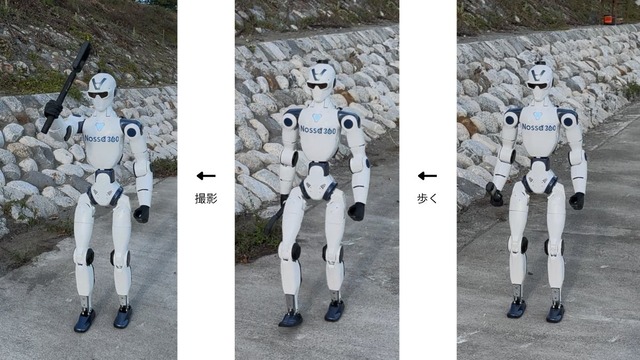
今回使用したUnitree Roboticsの「Unitree R1」は、全高約123cm、重量約29kgの小型・軽量な市販機で、二足歩行に加え、腕や腰、頭部などの関節を備える。このR1とNossa360を組み合わせて使用している。
実証① ヒューマノイドによる360度映像の遠隔臨場
1つ目の実証では、Unitree R1に360度カメラを取り付け、ロボットを遠隔操作して建設現場内を歩行させた。カメラが取得した映像はNossa360を通じてリアルタイムに配信され、遠隔地の参加者がPCやタブレットから現場の状況を確認。通常は現場の担当者がカメラを持って移動する役割をロボットが担うことで、現場側に撮影者を置かず、必要な場所を遠隔から確認する運用につながるかを検証した。
実証② プログラム歩行・撮影で現場ストリートビューを作成
2つ目の実証では、Unitree R1に自撮り棒を持たせ、その先端に360度カメラを設置した。あらかじめ設定したプログラムに従い、「歩行する」「停止する」「カメラを掲げて360度写真を撮影する」という動作を繰り返させている。取得した360度画像はNossa360上で自動整理され、ロボットが歩いたルートに沿って現場を振り返れるストリートビュー形式の記録になる。人が行っていた巡回・撮影をロボットに置き換えられれば、定期的な現場記録を自動化できる可能性があるという。
現場データを「記録」から「資産」へ
Nossaは、360度映像や画像を蓄積するだけでなく、空間データに意味を持たせて活用できる環境を目指している。例えば、過去の360度データから必要な設備や部材を探し出す、過去と現在の状況を比較して変化を把握する、映像から進捗を推定・試算する、異常や確認すべき箇所を抽出する、といった使い方を想定する。ロボットが定期的に現場を巡回してデータを取得し続ければ、人が意識して撮影しなくても空間データが蓄積されていくとしている。
こうした取り組みの一環として、東京大学 大学院工学系研究科 総合研究機構の全 邦釘特任教授と合同会社yasstyleが進める「360°カメラ画像とAIを用いた橋梁点検技術」の共同研究にも、データと実証環境を提供した。
実用化に向けた課題と関係者のコメント
同社は、今回の実証は人を直ちにヒューマノイドに置き換えて現場業務を全面的に自動化することを目的としたものではないと説明している。
不整地への対応、移動速度、バッテリー、安定性、安全性、遠隔操作性など、日常運用には多くの検証が必要。一方で、性能向上と低価格化が進めば、人が行っている単純な移動や撮影をロボットに任せられる場面は増えるとしている。ロボット側に複雑な判断を求めず、「カメラを持って歩く」という単純な役割から始められる点が、Nossa360との組み合わせの特徴だ。
守屋建設の代表取締役 守屋清志氏は「実際の現場で試し、可能性と課題の両方を確認していくことが重要。今後の技術進化によってどのような現場業務を省人化できるのか、引き続き検証したい」とコメントしている。yasstyleの代表 松尾泰晴氏は「発展途上のヒューマノイドに高度な作業を求めるのではなく、現場を歩く、カメラを持つ、決められた場所を撮影するといった日常的なシンプルな業務から適用を考える点が興味深い」と述べた。
Nossaは今回得られた知見をもとに、ロボットとの組み合わせにも適したNossa360の機能改善を進め、建設業界などでの省人化・遠隔化に貢献するとしている。
ロボスタオンラインセミナー情報
ロボスタでは、国産のヒューマノイドや四足歩行ロボットの開発・量産を目指すHighlandersの増岡宏哉CEOをお招きし、オンラインセミナー「国産ヒューマノイド『N』量産と知能化への挑戦 Highlandersが描くフィジカルAIと実世界データ戦略」を10月22日(木)に開催します。
Highlandersは、三菱自動車の工場で活用するヒューマノイドロボットの共同開発と、京都製作所京都工場におけるHighlanders製品の量産化について協議を進め、2027年の早い時期の生産開始を検討しています。
また、ロボットを製造、物流、インフラなどの現場で稼働させ、視覚、力覚、触覚、遠隔操作などの実世界データを蓄積。そのデータを独自のフィジカルAI基盤モデルの学習に活用し、進化したAIを再びロボットへ展開する「データフライホイール」の構築を掲げています。
セミナーでは、国産ヒューマノイドの社会実装と量産、日本発のフィジカルAI産業の可能性などについて深掘りしていきます。ぜひご参加ください。
詳しくはこちら