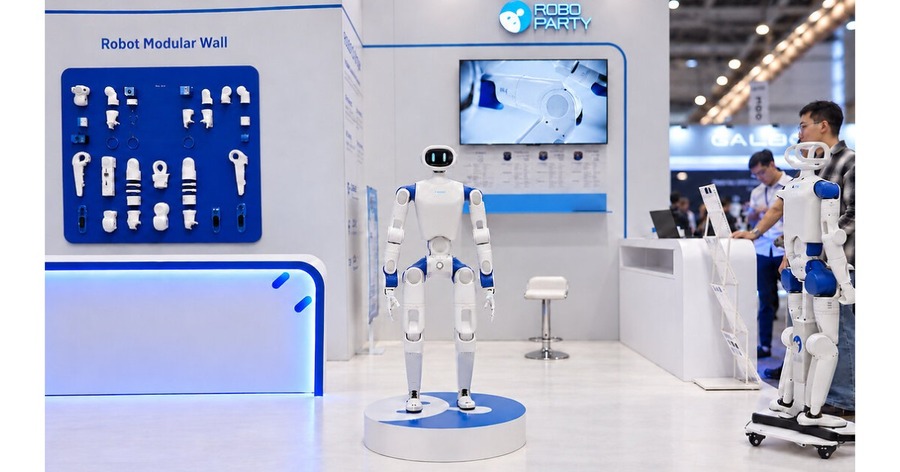
RoboPartyは2026年9月28日、IROS 2026でヒューマノイドロボット「RP1(ROBOTO 01)」を公開した。
同社はRP1を、高性能なフルスタックのオープンソース二足歩行ヒューマノイドロボットと位置づけている。研究者や教育関係者、ロボット開発者、エンボディドAIに取り組むチームが、実際の開発の中で使い、改変し、学習させ、拡張し続けられるシステムを目指すという。
RPOから続くオープンソースの取り組み
RoboPartyは2026年1月、最初のオープンソースのヒューマノイドロボットプロジェクト「RPO(ROBOTO ORIGIN)」を全面的に公開した。開発者向けのオープンソースのヒューマノイドロボットとして世界中の関心を集め、GitHubでは2,500を超えるスターを獲得している。コミュニティによる製作や再現の事例も複数生まれたという。
RP1はこの土台の上に立つ。同社はRPOに続いて、独自開発のアクチュエーターモジュール「Romomo」と、器用な操作に対応するロボットハンド「RP Hand」を発表し、ロボット向けの開発基盤「PartyOS」の整備も並行して進めてきた。RPOで二足歩行のロボット本体と運動制御、開発者向けのワークフローを検証し、Romomoで中核のアクチュエーターに技術基盤を広げ、RP Handで器用な操作や人とのインタラクションまで範囲を拡大した。RP1はこれらを研究開発向けのヒューマノイドロボットシステムとしてひとつにまとめたものだ。
「Kick Me」で動的な安定性を体験
IROSのブースでは、来場者がRP1の性能を体感できるインタラクティブなデモ「Kick Me」を実施した。来場者がロボットに外から力を加えると、押されたり蹴られたりしたRP1は素早く姿勢を調整してバランスを取り戻す。
あらかじめ決められた動作だけを見せるデモとは異なり、動的な安定性や制御性能を、来場者が直接確かめられる形式だ。強度の高い接触が繰り返されたことで、ロボット本体の性能やシステム全体の堅牢性を確かめる場にもなったという。
転倒からの復帰もデモで示された。こうした挙動は、アルゴリズムだけでなく、ロボット本体、アクチュエーターモジュール、運動制御システムの連携によるものだと同社は説明する。
これらの対応は、PartyOSが支えた。PartyOSはヒューマノイドロボット向けのオープンな研究開発基盤で、「UFO」フレームワークを統合している。UFOは「A General Unsupervised Reinforcement Learning Framework for Humanoid Control」の略称で、教師なし強化学習によってヒューマノイドの運動スキルを獲得させる学習フレームワークだ。決められた動作軌道だけに頼らず、スキル間の遷移や押されたり蹴られたりしたときの復帰、転倒からの復帰といった動的な振る舞いを学べる低レベルの運動ポリシーを学習する。
RoboPartyは、運動制御を独立したアルゴリズムの部品として扱わず、ロボット本体、アクチュエーター、低レベル制御、エンボディドAIのアルゴリズムをまとめ、継続的に検証している。アルゴリズムの能力を、安定して再現できるヒューマノイドロボットのプラットフォームの上に築くためだ。
会期中は各国の研究者や大学の教員・学生、ロボット開発者、産業界の関係者がブースを訪れ、RP1の本体やRomomo、運動制御、モジュール設計、今後のオープンソース計画について議論した。ロボットや中核部品の調達、アルゴリズムの再現、エンボディドAI研究、オープンソースでの協力を話し合う研究チームや開発者もいたという。
クローズドなシステムからフルスタックのオープンソースへ
同社によると、高性能なヒューマノイドロボットは、完成品や閉じたシステムとして提供されるのが一般的だ。使ったり観察したりはできても、ハードウェア、運動制御、シミュレーション環境、ソフトウェアスタックの中身を確認し、改変し、再現し、拡張するのは難しい。RP1は、こうした状況を開発者の視点から変えることを狙っている。
同社がいうフルスタックのオープンソースは、機構の図面や単一のソフトウェアモジュールを公開するだけではない。ロボット本体と中核のアクチュエーターモジュールに加え、運動制御システム、シミュレーション環境、SDK、学習ツール、PartyOSの開発基盤を段階的に公開する計画だ。ハードウェアや低レベル制御から、モデルの学習、実機への展開まで、開発者がより深く参加できるようにするという。
創業者のYi Huang氏は「ヒューマノイドロボットは、ごく一部のチームだけが作れて、ほかの人は見ているしかないクローズドなシステムであるべきではない。RP1を、開発者がアクセスし、改変し、学習させ、改良し続けられるオープンな基盤にしたい。フルスタックのオープンソースは、RPOのプロジェクトから変わらない私たちの技術の方向性だ」と述べている。
ピーク関節トルクは160N・m
RP1は、動的な動作、エンボディドAIモデルの学習・検証・展開、データ収集、継続的な開発のための高性能なヒューマノイドプラットフォームとして設計された。関節のピークトルクは最大160N・mに達する。独自開発のRomomoアクチュエーターモジュールや機構から、リアルタイムの運動制御システムまで、動的な動作、外乱からの復帰、長期にわたる開発実験の要件に合わせて作り込んだという。
PartyOSは、ヒューマノイドの移動、知覚を伴うインタラクション、全身での操作、自律的に動くヒューマノイドの各領域へと発展を続けている。同社は、ロボット本体、アクチュエーター、運動制御、知覚、操作、知能を担うソフトウェアを一体の開発システムとして整え、低レベルのハードウェアから高度な知能までを貫くフルスタックのオープンソースのプラットフォームを築こうとしている。
今後の予定
RoboPartyは2026年10月にRP1のオープンソースのロードマップの詳細を発表する予定で、より広範なソフトウェアとハードウェアの公開、量産計画は第4四半期の後半に続くとしている。
チームはロボットのハードウェア、運動制御、AI、システムソフトウェア、製造エンジニアリングの各分野にまたがり、中核メンバーには清華大学や北京大学、ハルビン工業大学、スタンフォード大学、カーネギーメロン大学、浙江大学などの出身者が含まれる。研究、教育、メーカーの各コミュニティにまたがる5,000人以上の開発者のコミュニティも既に構築中だ。
RP1の公開範囲が広がるにつれ、ロボットのハードウェア、アルゴリズム、データ、アプリケーションに及ぶオープンなエコシステムへ発展させる考えを示している。
ロボスタオンラインセミナー情報
ロボスタでは、国産のヒューマノイドや四足歩行ロボットの開発・量産を目指すHighlandersの増岡宏哉CEOをお招きし、オンラインセミナー「国産ヒューマノイド『N』量産と知能化への挑戦 Highlandersが描くフィジカルAIと実世界データ戦略」を10月22日(木)に開催します。
Highlandersは、三菱自動車の工場で活用するヒューマノイドロボットの共同開発と、京都製作所京都工場におけるHighlanders製品の量産化について協議を進め、2027年の早い時期の生産開始を検討しています。
また、ロボットを製造、物流、インフラなどの現場で稼働させ、視覚、力覚、触覚、遠隔操作などの実世界データを蓄積。そのデータを独自のフィジカルAI基盤モデルの学習に活用し、進化したAIを再びロボットへ展開する「データフライホイール」の構築を掲げています。
セミナーでは、国産ヒューマノイドの社会実装と量産、日本発のフィジカルAI産業の可能性などについて深掘りしていきます。ぜひご参加ください。
詳しくはこちら