株式会社Preferred Networks(以下、PFN)は2026年10月13日、幕張メッセで開幕したCEATEC2026でブースツアーをメディア向けに開催した。
PFNの担当者が展示を順に案内し、国産大規模言語モデル「PLaMo」、自律搬送ロボット「カチャカEvo」、採用支援HRサービス「タレスカAI面接」を説明。本記事ではその様子をレポートする。
ブースは「考える(日本生まれの頭脳)」「動く(フィジカルAI)」「届く(提供のかたち)」の3エリアで構成されていた。担当者は冒頭で、PFNがAIのアプリケーションだけでなく、その基盤となるモデルや、モデルを動かすハードウェアまで手がけていると説明した。3エリアは、この事業の広がりに対応した並びである。
考える:ゼロから開発した国産モデル「PLaMo」
最初に案内されたのは「考える」エリアである。国産生成AI基盤モデルのPLaMoは他社の既存モデルを調整したものではなく、PFNがゼロからスクラッチで開発したモデルである。日本語の選択式問題などのタスクでは、海外の主要なモデルと比べても高い性能を示すという。
「ソブリンAIと個社特化型モデルの構築」である。ソブリンAIは、国や企業が自前の基盤で運用するAIを指す。汎用モデルだけに頼る場合の課題として、コストが高騰して変動しやすいこと、機微なデータ統制が難しいこと、提供側の方針や契約の変更で使えなくなる可能性があることの3点が挙げられた。
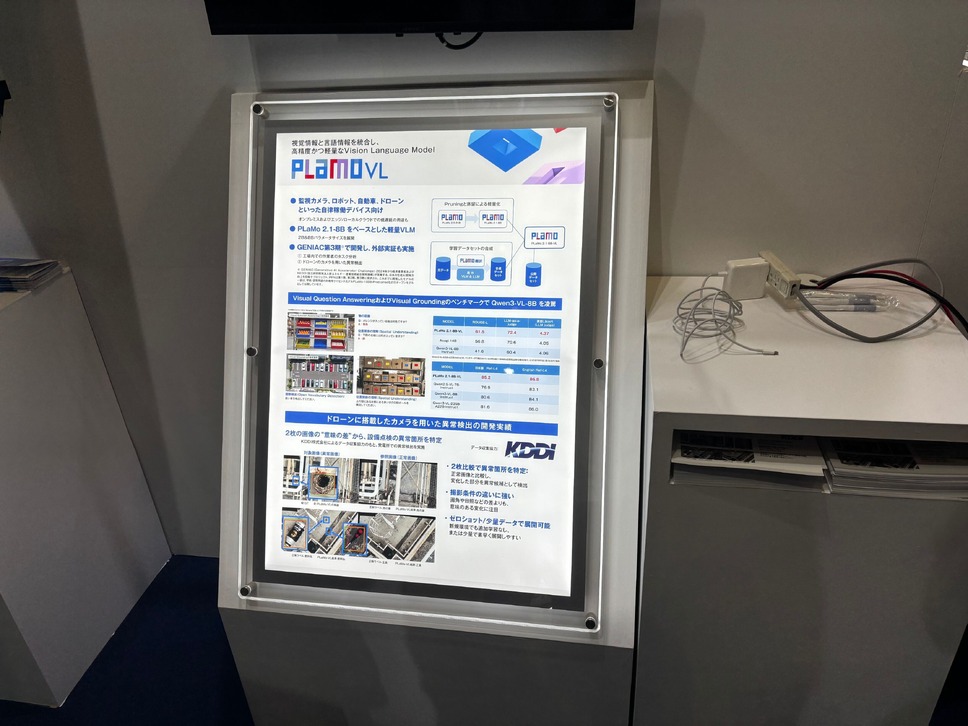
視覚と言語を統合する軽量なVLM(Vision Language Model)の「PLaMo VL」も展示されていた。PLaMo 2.1-8Bを基にしたモデルで、2Bと8Bのパラメータサイズがある。監視カメラ、ロボット、自動車、ドローンといった自律稼働デバイスに載せることを想定し、オンプレミスやエッジでの利用も視野に入れている。GENIAC(経済産業省とNEDOによる生成AIの開発支援プロジェクト)の第3期で開発され、画像への質問応答や物体の位置の特定を測るベンチマークで、Qwen3-VL-8Bを上回ったとパネルは示している。
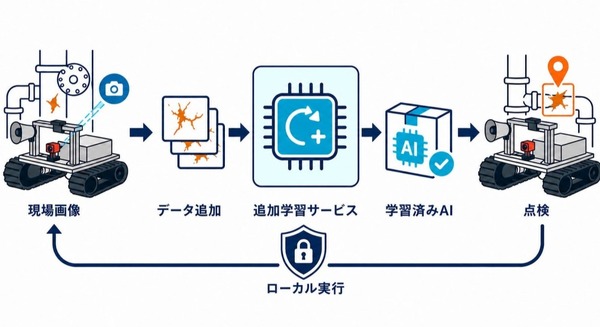
外部との実証も行われた。KDDI株式会社のデータ収集協力のもと、ドローンのカメラで設備点検を行う異常検出を試している。正常な画像と見比べて変化した部分を異常の候補とする方式で、画角や日照といった撮影条件の違いに左右されにくい。新しい環境でも追加学習を行わないか、少量のデータで展開できると記されていた。
動く:100kgを運ぶ「カチャカEvo」
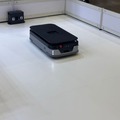
「動く」エリアは、AIが現実世界を認識して物理的に動くフィジカルAIの展示である。実機デモの対象は、自律搬送ロボットのカチャカEvoだった。
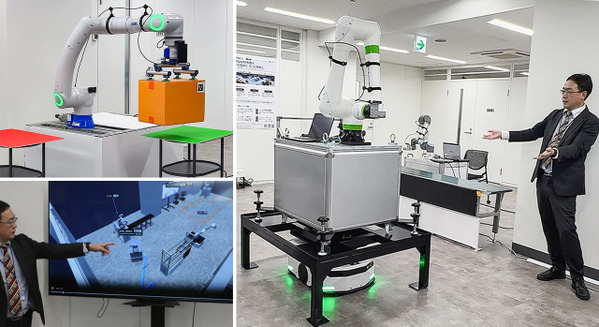
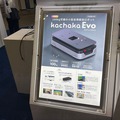
最大可搬重量は100kgの日本製AMR(自律搬送ロボット)で、床に敷いた磁気テープなどをたどって走るAGV(無人搬送車)と異なり、周囲を読み取って自分の位置を把握しながら走る。
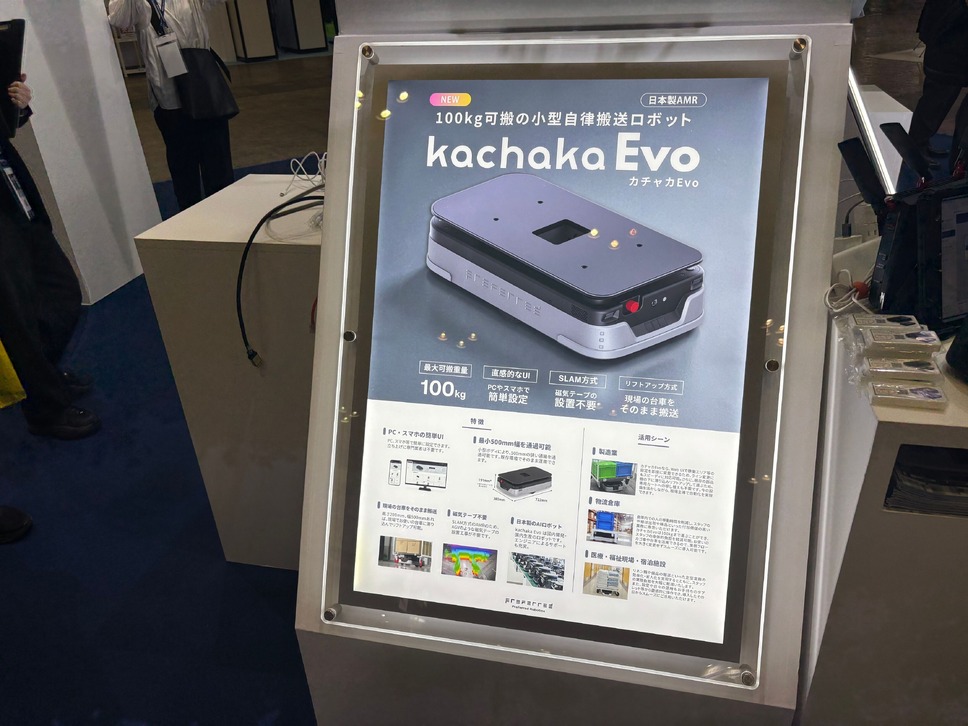
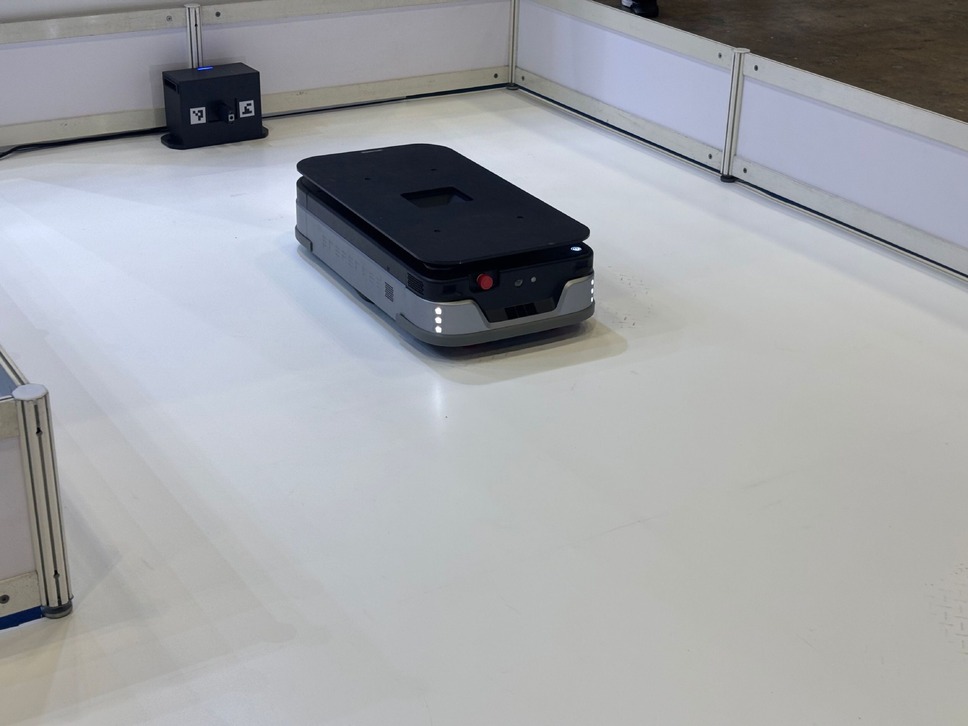
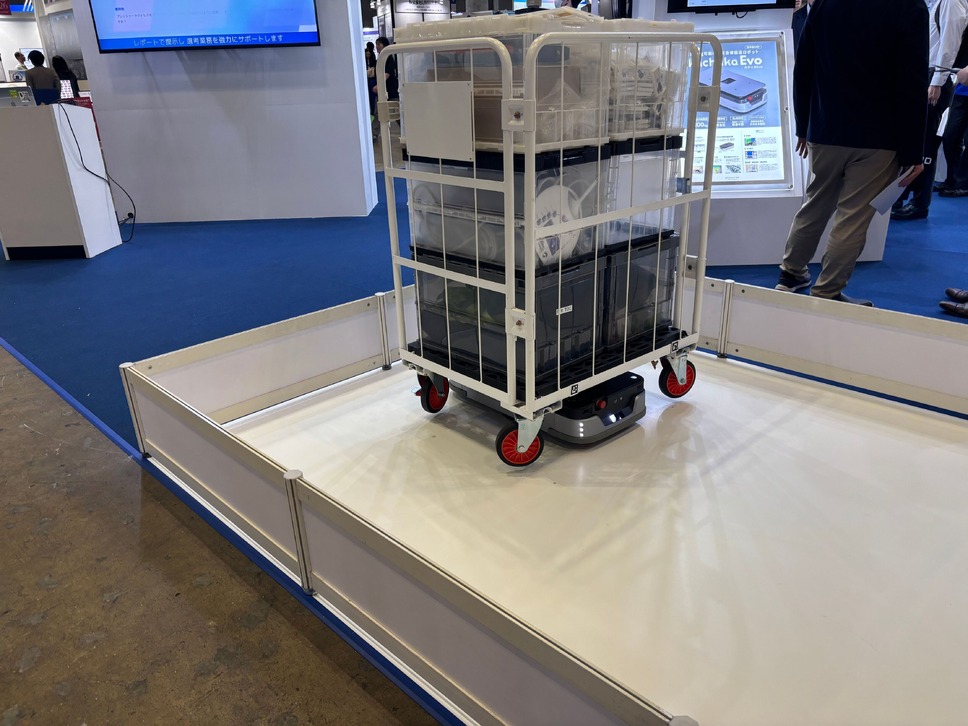
カチャカEvoはSLAM方式を採用しており、磁気テープの設置工事が要らない。リフトアップ方式のため、現場で使っている台車の下に潜り込み、持ち上げて、そのまま搬送できる。通行できる通路幅は最小500mmで、設定はPCやスマートフォンのWeb UIから行う。パネルが挙げる活用場面は、製造業、物流倉庫、医療・福祉・宿泊施設である。
デモでは、ロボットが与えられた指示に従ってロールボックスパレット(荷物を載せるかご台車)の位置まで走り、下に潜り込んだ。担当者は、持ち上げる前に画像で問題がないかを確認していると説明した。確認後に本体が上昇し、台車を載せたまま走り出した。
同じ展示エリアには、合成データで画像認識モデルを訓練する取り組みを示したパネルもあった。生成モデルや3DCGで作った画像を訓練に使い、データ収集のコストを下げる手法である。シナリオ生成、画像生成、アノテーション(画像への正解ラベル付け)、モデル訓練、評価と改善の5工程を、AIエージェントが繰り返して自動化する。
事例は2件あった。株式会社アイシンでは、車種ごとにカメラの取り付け高さが異なり、認識精度がばらつく課題があった。実際の走行映像から高さの違う映像を生成し、仮想的にカメラを40cm下げた画像も作ることで、撮り直しをせずに安定した精度を実現したという。株式会社T2では、高速道路の歩行者のように撮影の機会が少ない場面を、カメラ映像とLiDAR(レーザーで距離を測るセンサー)の両方に矛盾なく合成し、検出の見逃しを減らした。
届く:対話で人材を見極める「タレスカAI面接」
「届く」エリアのテーマは、技術をどのような形で提供するかである。採用支援HRサービスのタレスカAI面接が紹介された。
AIのアバターが面接官を務め、面接の後には評価の画面が表示される。
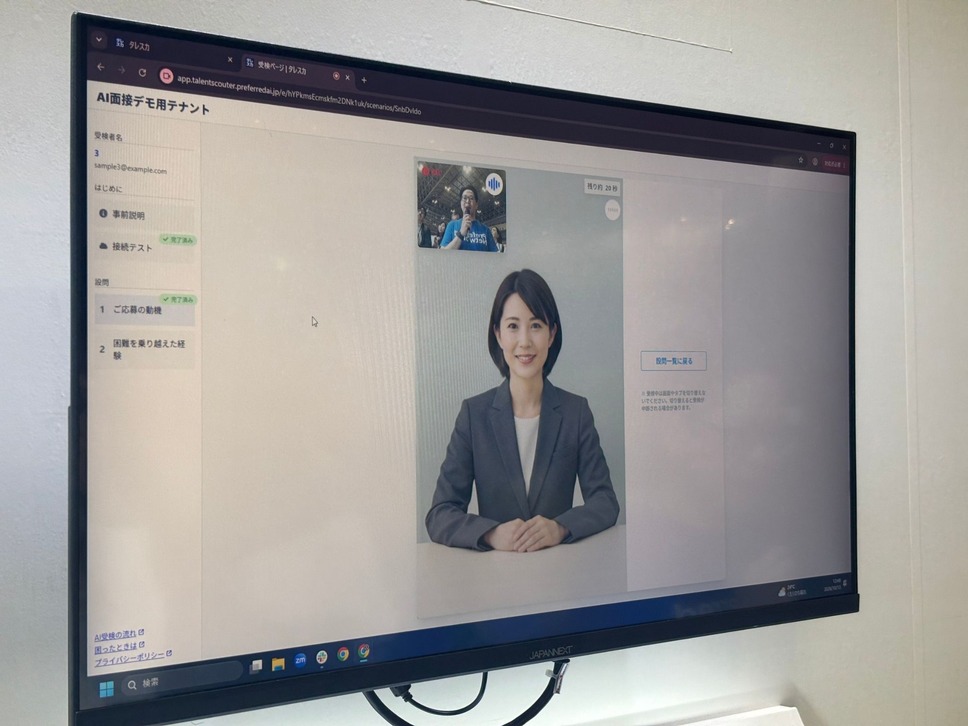
総合点に加えて評価指標ごとの点数が並び、全体を通した強みと弱みも示される。AIによる評価は根拠が見えにくいという懸念があるため、なぜその点数にしたのかという理由を、評価とセットで生成している。
さらに、次に面接を行う人間の面接官に向けて、確認したほうがよい点のコメントも出力する。人の面接を置き換えるのではなく、前段の情報を整理して引き継ぐ位置づけである。
特徴として担当者が挙げたのが、設定の自由度である。面接で聞く質問や話題は、企業ごとに変えられる。ケース面接のお題を入れることもできる。評価の指標はPFNが開発した標準のものがあり、企業が独自の指標を作って加えることも可能である。
まとめ
PFNのブースは、モデル、ロボット、サービスの3つを並べて見せていた。デモンストレーションや具体的な仕組みの紹介により、来場した導入検討企業の担当者にとっても参考になる事例が多かったことが予想される。
今後も同社のソリューションに引き続き注目していきたい。