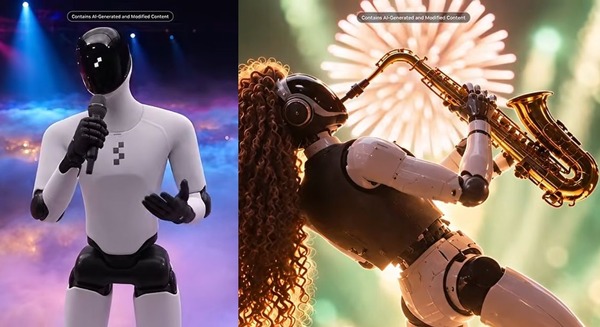
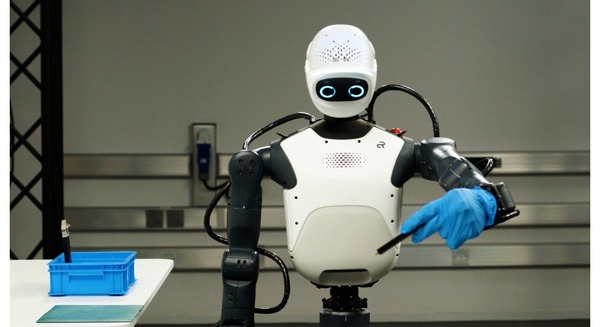
NVIDIA、GTC Berlin 2026の基調講演をロボットの歌唱パフォーマンスで総括する映像を公開 2026.10.23 Fri 12:15 NVIDIAは、2026年10月20日(火)~10月22日(木)の3日間行われ…
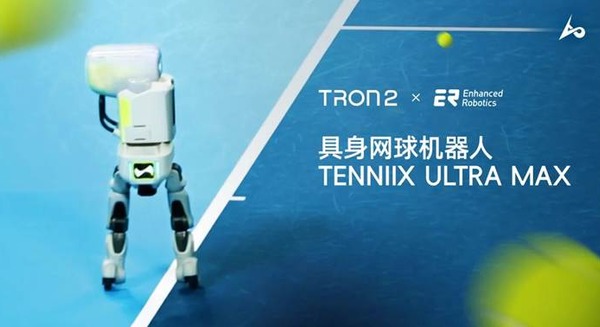
フィジカルAIが拓くテニス練習の未来と技術の可能性LimX Dynamics・Enhanced Robotics【動画】 2026.10.26 Mon 16:00 LimX Dynamicsは2026年10月23日、Enhanced Roboticsと共同開発…
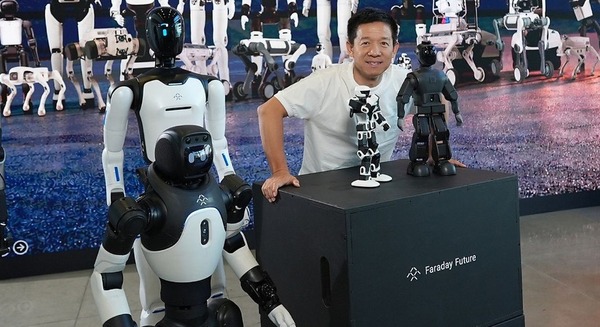
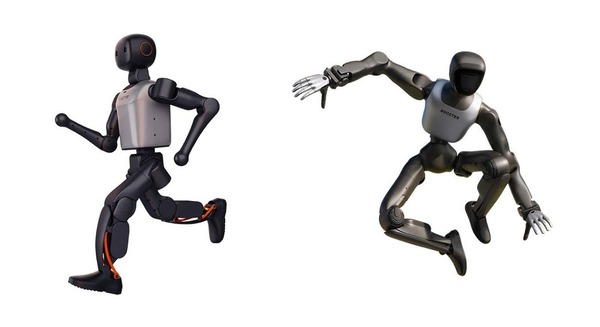
米Faraday Futureが新型ヒューマノイド2機種を発表 299ドルの教育向けモデルも登場 2026.10.19 Mon 16:40 米国のエンボディドAIロボティクス企業FF EAI Robotics Ecosyst…
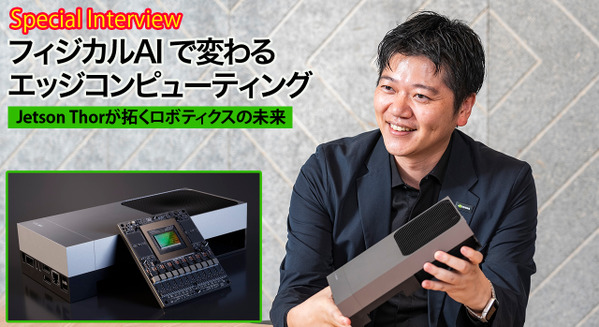 NVIDIA 平野氏に聞く「フィジカルAI」で変わるエッジコンピューティング Jetson Thorが拓くロボティクスの未来【EdgeTech+ 2026】