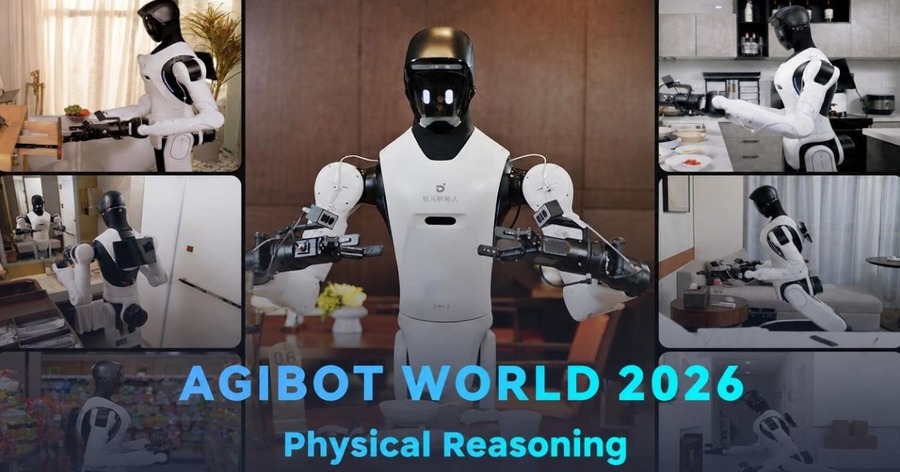
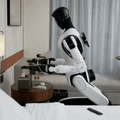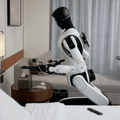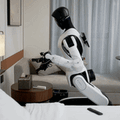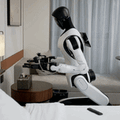
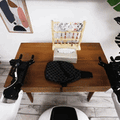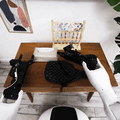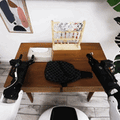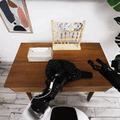
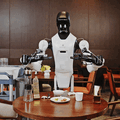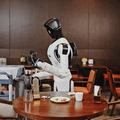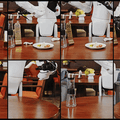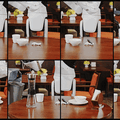
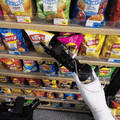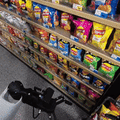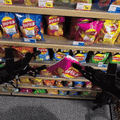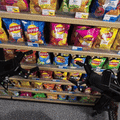
AGIBOTは2026年10月22日、オープンソースのデータセット「AGIBOT WORLD 2026」の第4弾として、「Physical Reasoning」データセットを公開した。
タスク設計の重心を、操作の難しさから判断の複雑さへと移した点が特徴だ。実世界の状況が変わっても、ロボットが適切な行動を選んで実行できるようにすることを狙う。
AGIBOT WORLD 2026は、フィジカルAI研究の全領域をカバーするオープンソースのデータセットとされる。5つの研究テーマごとに専用のデータ収集方法と細かなアノテーション体系を備え、さまざまな分野の研究者を支援する。今回の第4弾は、同じ目標に対する判断と実行のプロセスを、状態や制約を変えながら記録している。個別の動作から、複雑な実世界のタスクを自律的にこなす段階への前進を目指す内容だ。
例えば「明日の外出に必要なものを用意して」と頼まれたとき、エージェントはまずツールで翌日の天気予報を確認する。そのうえで必要な持ち物を判断し、ロボットに取って置く作業を指示する。晴れなら日焼け止め、雨なら傘が選ばれる。第4弾は、こうした目標の理解、タスク状態の把握、動作の実行を結びつける。
論理的な推論を要する場面は10種類以上に及ぶ。同じタスクでも複数の実世界の状態と実行の分岐をあえて含めた。高レベルの質疑応答と低レベルの動作軌跡の両方を提供するため、高レベルの意思決定モデルと低レベルの行動ポリシーを組み合わせて学習できる。AGIBOTは「しっかり考え、確実に実行する」ロボットの実現につなげたいとしている。
プロジェクトページは agibot-world.com、データセットはHugging Faceの「agibot-world/AgiBotWorld2026」で公開されている。
状況によって正しい行動が変わる実世界のタスク
実世界のタスクは、決まった動作の列を繰り返すだけでは解決できない。ホテルの客室にあるミニバーのドリンクを補充して3本そろえる場面では、ロボットは空き瓶と未開封の瓶を見分け、すでにある本数を数える必要がある。そのうえで何本を下げ、何本を足すかを決める。必要な動作の順序は、最初の状態によって変わる。
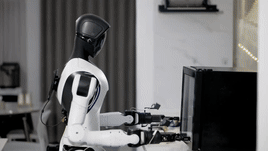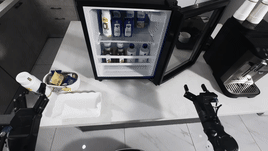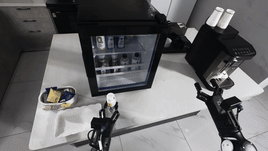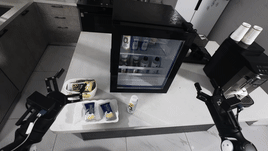
複数の引き出しからアメニティを探すタスクでは、また別の難しさがある。カメラの映像が同じでも、次の判断はどの引き出しを確認済みかによって変わる。タスクの進み具合の把握、手順同士の依存関係、外部の条件は、清掃や調理、外出の準備といった日常の作業で重要になる。
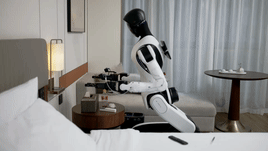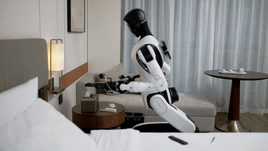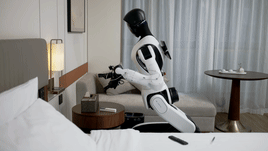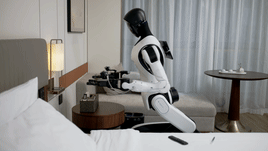
ロボットがこうしたタスクを自律的にこなすには、動作の実行方法だけでなく、目標や条件に応じた判断の仕方も学習データに含まれている必要がある。第4弾はこの要請に応えるものだという。
同じタスクで状態が違う 9種類の推論能力
データセットは、物の数、遮蔽関係、空間の占有、タスクの進捗という4つの要素に着目し、同じタスクを異なる状態と制約のもとで収集している。
例として、箱の後ろにある鍵を取る場面を挙げる。手を伸ばせるだけの空きがあれば、ロボットは鍵を直接つかめる。鍵が隠れていれば、先に箱を動かさなければならない。目標は同じでも、場面によって動作の経路が変わる。
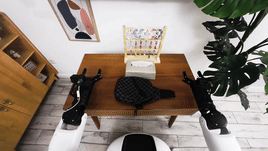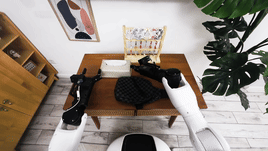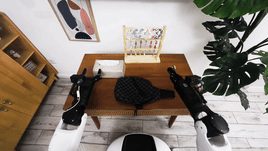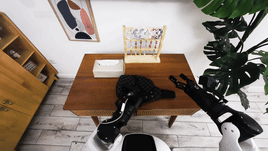
対象とする推論能力は9つある。属性による制約つき選択、文脈に応じた選択、操作の実現可能性の判断、動作の前提条件の推論、目標に向けた探索、状態と数量の推論、長期計画、記憶と状態の保持、サブタスクの順序の推論だ。
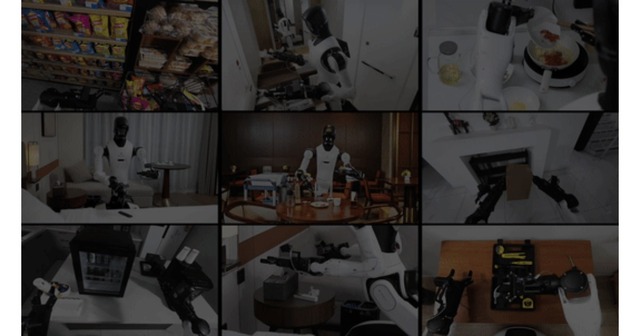
これらの能力は実際の作業では重なり合う。ミニバーの補充には商品の見分け、数量の判断、状態の保持が必要で、物探しには探索の方針、探索の履歴、空間の条件が関わる。
タスクは「Easy」「Medium」「Hard」の3段階の難易度に分かれる。Easyは属性による選択など単一の判断を問う。Mediumは数量の要件や動作の前提条件が加わる。Hardは複数のサブゴールを持つ計画、長期のタスク状態の追跡、複数の文脈的な制約を組み合わせたものだ。研究者は特定の能力を切り分けて評価し、その組み合わせでの性能も確かめられる。
実行結果にもアノテーションがある。物を正しく選んで置けたか、必要な数量を満たしたかなどだ。成功したサンプルと失敗したサンプルを同じ重みで扱っており、実行中のずれの後にシステムがどう立て直すかを研究する材料になる。
「判断・過程・動作」をつなぐデータパイプライン
多様な状況に対応するには、各判断の根拠と実行の過程を結びつけるアノテーションが要る。第4弾では、高レベルの指示が目標全体を記述し、タスクフレーム、サブタスクの区間、動作のステップがタスクの構造を捉える。研究者はタスクの進捗を現在のサブゴールに対応づけ、タスクの分解、段階の認識、次のサブゴールの予測を研究できる。
動作レベルでは、「Dense Prompt」と呼ぶ詳細な動作記述が、対象物、操作する領域、両腕の役割分担、動きの過程、グリッパーの状態、期待される結果を示す。これらは実機の動作と対応づけられている。バウンディングボックス、点、軌跡線といった空間的なアノテーションも加わり、言語による指示を画像上の位置や動きの経路に結びつけ、視覚と言語の接地を支える。
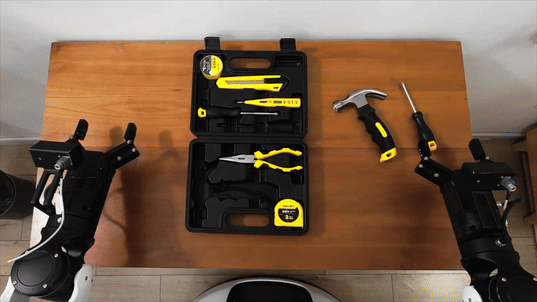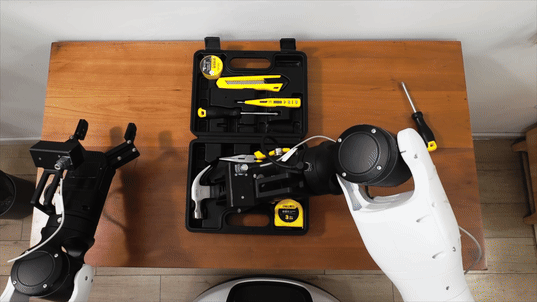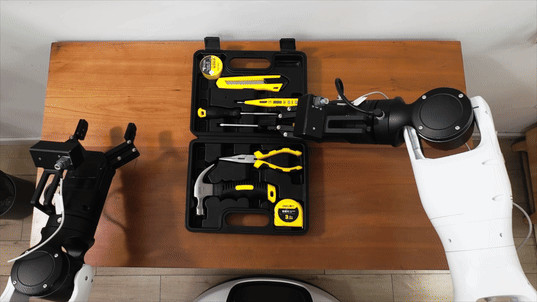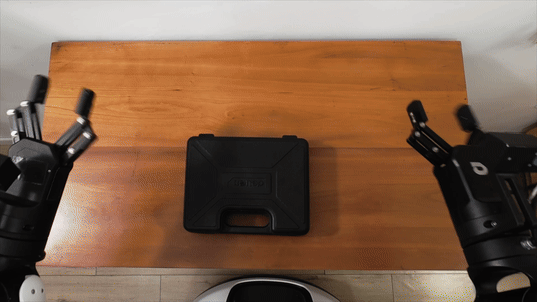
このほか「成功区間」と「敵対的区間」というアノテーションが、タスク完了の評価、目標と紛らわしい物の区別、実行結果の確認に使える情報を与える。目標、現在の段階、操作の要件、実行結果が一つの流れで結びつくことで、高レベルの意思決定の研究と行動ポリシーの学習がつながる。
タスク学習から実世界での応用へ
研究者は今回のデータセットを使い、状況の理解、過程の記憶、タスクの推論を高めるための統合学習やエンドツーエンドの学習ができる。エージェントの「判断と実行の協調学習」にも対応する。
エージェントが現在の状況と実行の履歴からサブゴールを選び、行動ポリシーが操作を行い、タスクの状態を更新して以降の計画を結果に応じて調整するという流れだ。
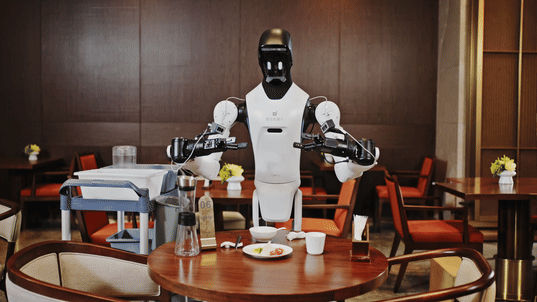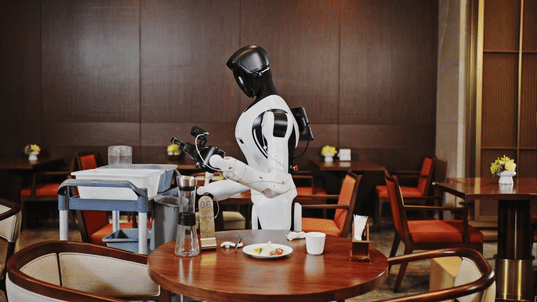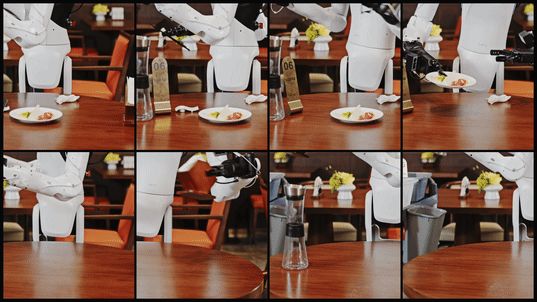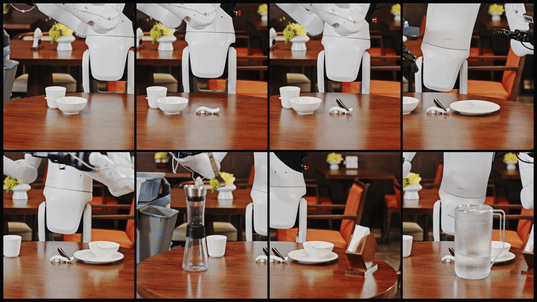
実世界のタスクに根ざしたこのデータセットは、大規模モデルの能力を物理世界に広げるための学習基盤となる。タスクの判断、過程の記憶、実機での実行を結びつけることで、基盤モデルやエンボディドエージェントが、ユーザーの目標の理解を物理的な行動へ変えられるようにすることを意図している。
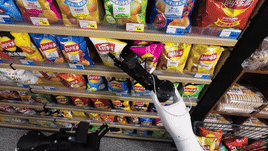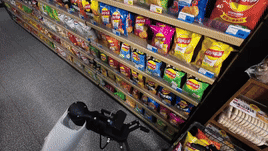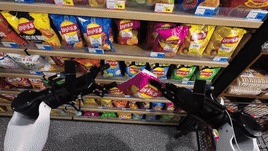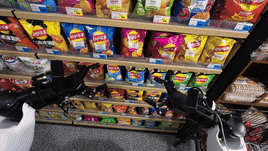
長期的には、継続的な判断と実行が必要な家庭向けサービスやホスピタリティ、商業運営の業務フローにロボットが組み込まれる道を開き、フィジカルAIを実経済に大規模に展開する土台にもなり得ると同社は説明している。
ロボスタオンラインセミナー情報
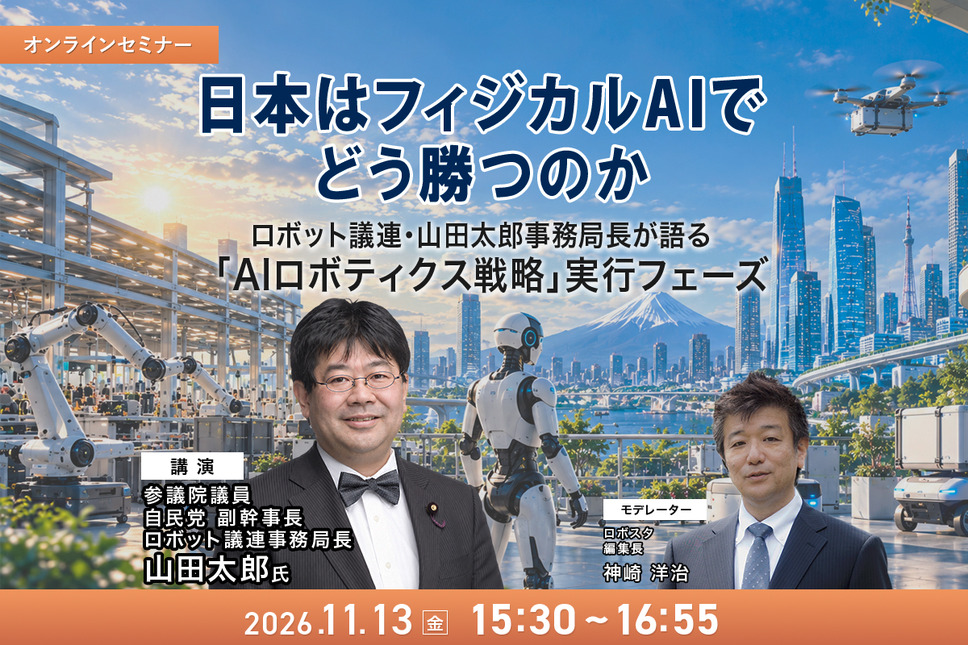
■自民党ロボット議連・山田太郎事務局長が語る『日本のフィジカルAI開発戦略』
日本はフィジカルAIでどう勝つのか。ロボット基盤モデル、VLA、実世界データなどの技術動向から、国家戦略の実行ロードマップまで。技術と政策の両面から読み解く85分間。
ロボスタでは、米PTCでの勤務や製造業向け企業の経営経験を持ち、現在はロボット議員連盟の事務局長としてAIロボティクス政策を推進する参議院議員・山田太郎氏をお招きして、オンラインセミナー「日本はフィジカルAIでどう勝つのか ~ロボット議連・山田太郎事務局長が語る「AIロボティクス戦略」実行フェーズ~」を11月13日(金)に開催します。
日本が強みを持つ産業用ロボットや製造業、部品・制御技術を、ロボット基盤モデルの開発や実世界データの収集・活用にどう結びつけ、国際競争力を高めていくのか。
政府が掲げる「AIロボティクス戦略」、経済産業省の「GENIAC」、国産マルチモーダル基盤モデル開発プロジェクト「FRONTia」などについても掘り下げます。
詳しくはこちら
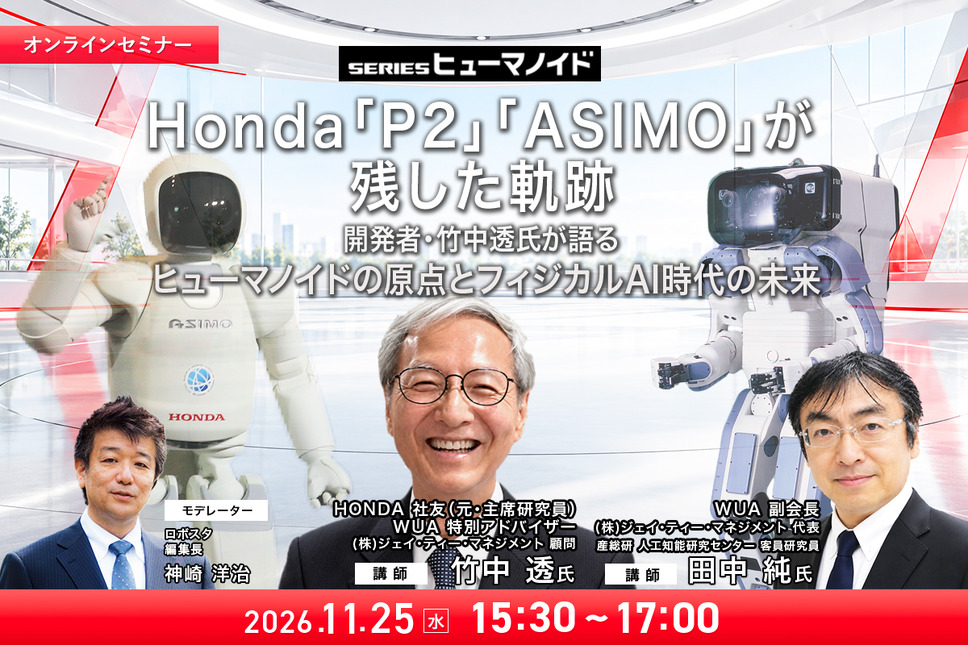
■Honda「P2」「ASIMO」の開発者、竹中氏が登壇
日本では約30年前から、人と共存するヒューマノイドの研究開発が進められてきました。その象徴的な存在が、Hondaの「P2」と「ASIMO」です。2026年4月には、その歴史的な技術的功績が評価され、「P2」が「IEEEマイルストーン」に認定されました。
ロボスタでは、Honda「P2」「ASIMO」の開発を中核で担った竹中透氏をお招きし、オンラインセミナー「Honda「P2」「ASIMO」が残した軌跡 開発者・竹中透氏が語るヒューマノイドの原点とフィジカルAI時代の未来」を2026年11月25日(水)に開催します。
当時のヒューマノイド開発の舞台裏と、そこから生まれた技術や開発思想、試行錯誤やブレークスルーについてお話しいただきます。
また、フィジカルAIによってヒューマノイドが再び世界的な注目を集める中、今後の技術進化や未来展望についても議論します。
詳しくはこちら