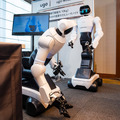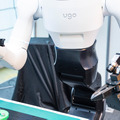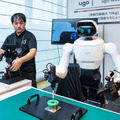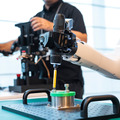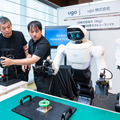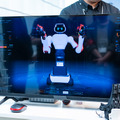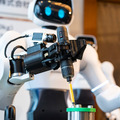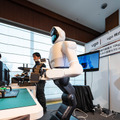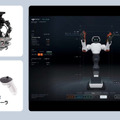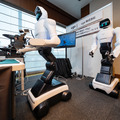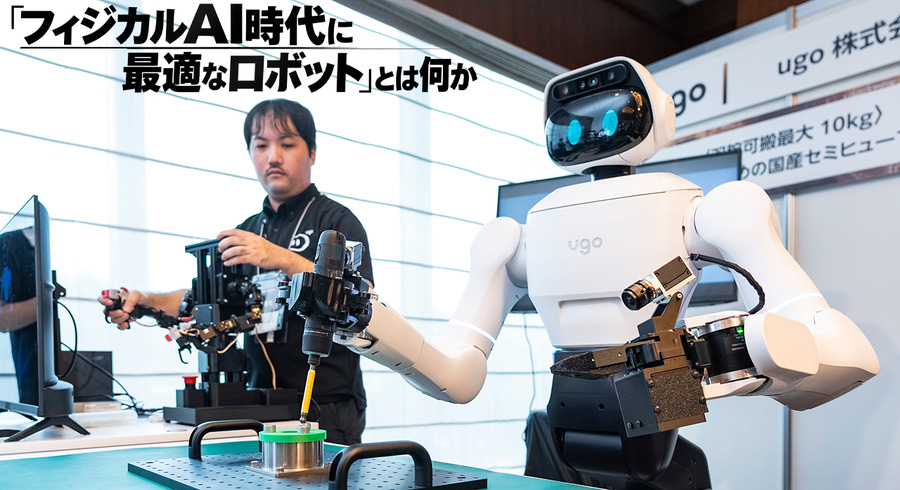
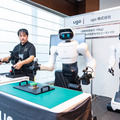
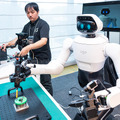
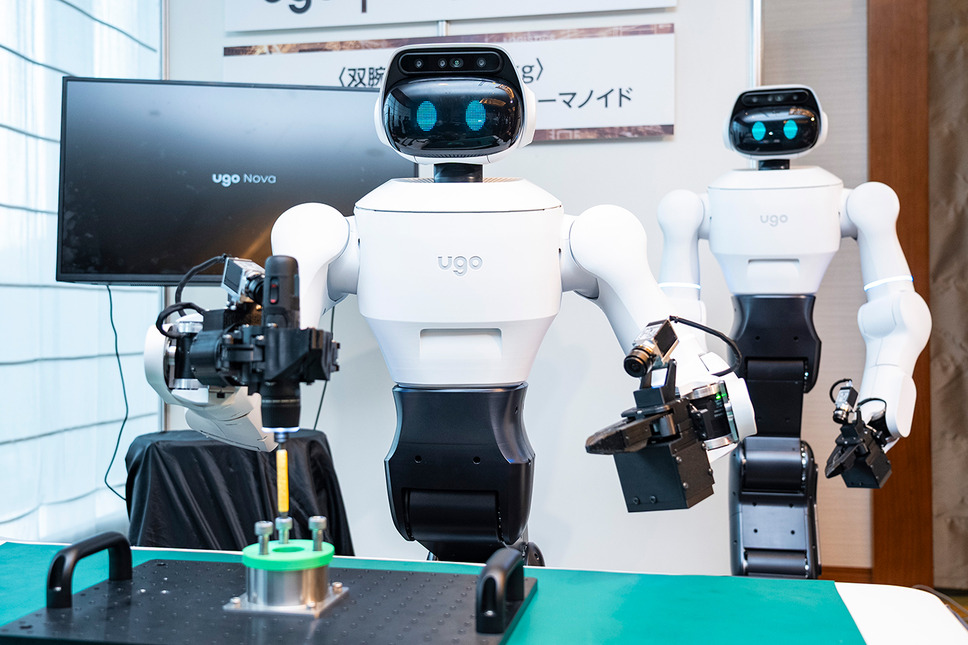
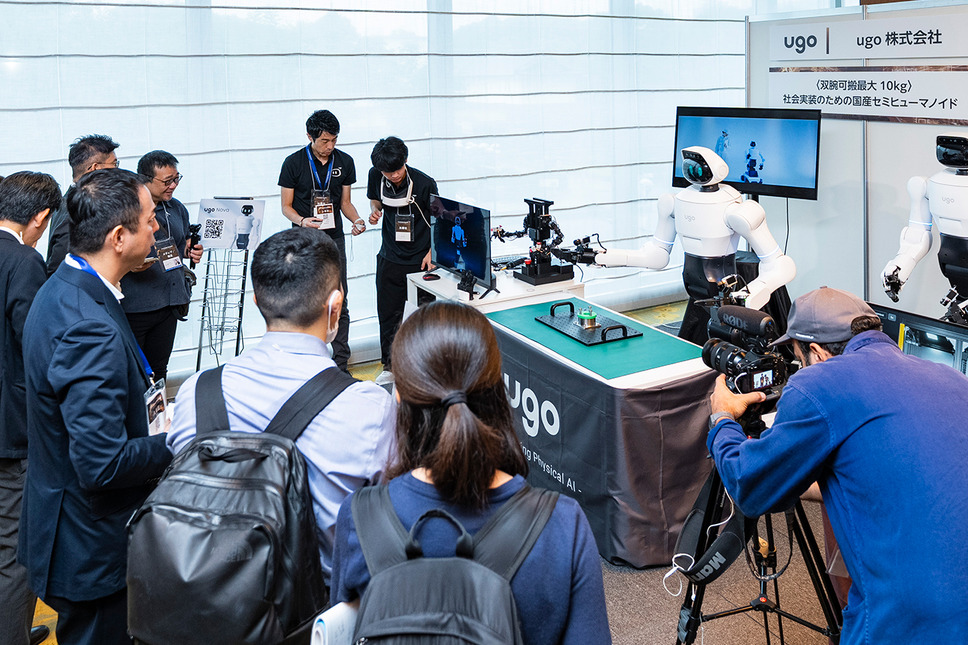
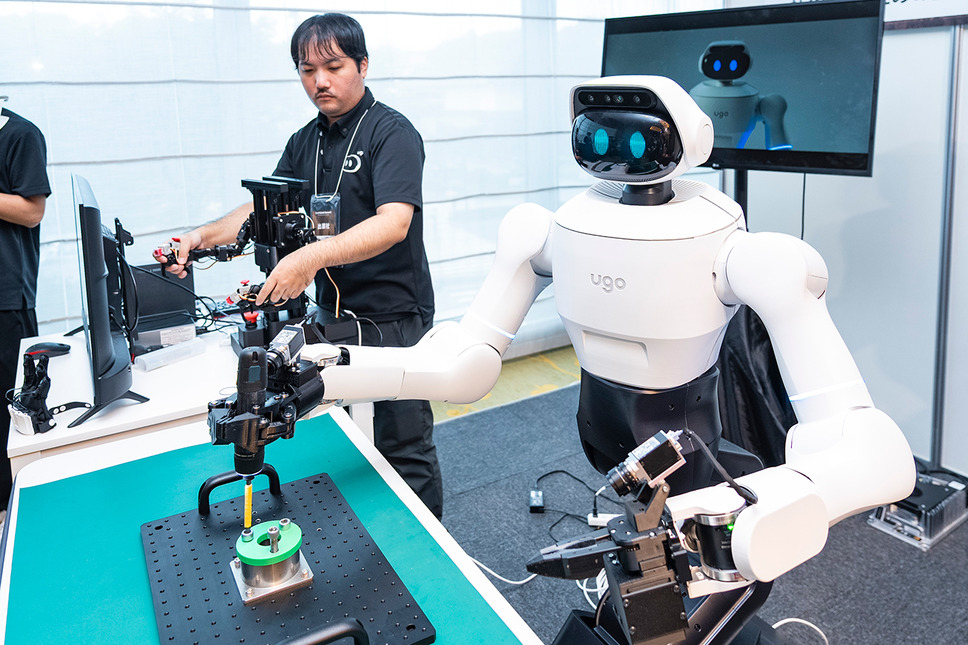
ugoは2026年9月16日、フィジカルAI時代に向けて新たに開発した国産セミヒューマノイド「ugo Nova」を、都内で開催された「フィジカルAI Summit」で発表した。人が生活し、働いている環境でさまざまな作業を行うことを想定した、車輪移動型の双腕ロボットだ。わずか約6カ月で試作機を開発し、2027年の量産開始を予定している。
「フィジカルAI時代のロボット」とは、従来のロボットと何が違うのだろうか。自由度や可搬重量、速度、センサーといった性能だけでは、その違いは見えてこない。フィジカルAIでは、ロボットはAIによって動く「身体」であると同時に、実世界からAIが学ぶためのデータを生み出す「身体」にもなる。
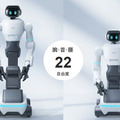
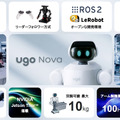
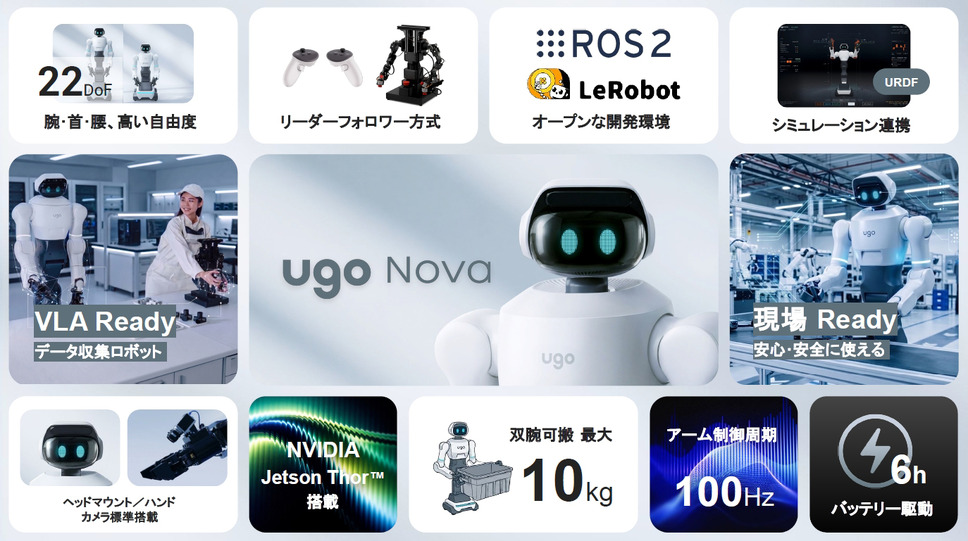
Novaは22DoF(自由度)、100Hzのアーム制御周期、最新のNVIDIA Jetson Thorなどを採用している。重要なのは個々のスペックだけではなく、フィジカルAIの核となるデータの収集と循環を重視してデザインされていることだ。
人がNovaを操作して実世界の作業データを集め、AIモデルを学習させ、そのモデルを再びNovaで動かして実環境で評価し、作業の精度を高めていく。ugoは、この循環を前提にNovaを設計した。
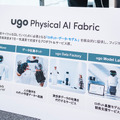
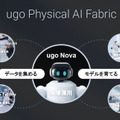
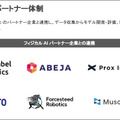
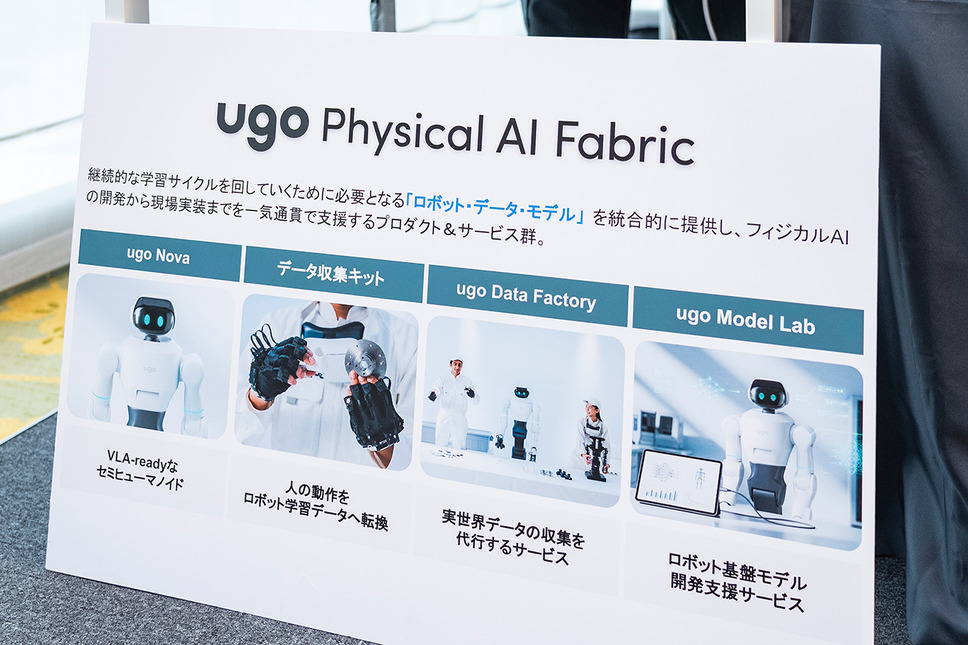
さらにugoは、Novaを中核として、データ収集からロボット基盤モデルの開発・評価、現場運用までを支援する「ugo Physical AI Fabric」も発表した。ロボット、データ、AIモデルを別々に考えるのではなく、「ロボット→データ→モデル→ロボット」という学習サイクルを継続的に回していく構想だ。
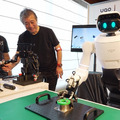
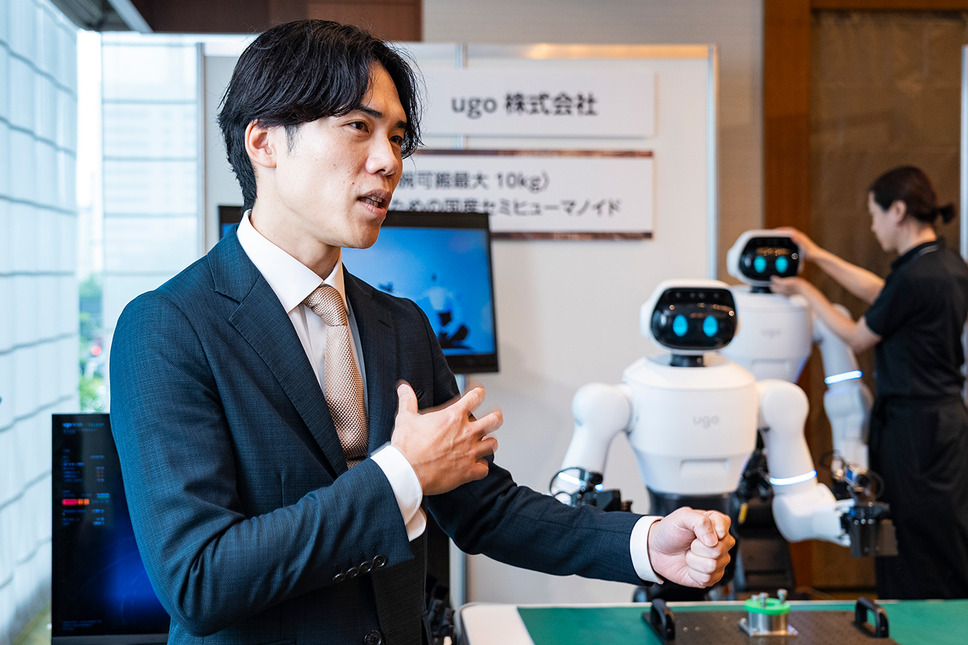
ロボスタでは発表会場でNovaの実機を取材するとともに、松井氏と、Novaの開発を統括したugo CTOの山田幸一氏に話を聞いた。また、筆者自身もバイラテラルコントローラーを使ったNovaの操作を体験した。本記事では実機を見て分かったNovaの特徴と、ugoが描くフィジカルAI戦略を2ページにわたって紹介する。
■フィジカルAIのために「ゼロから設計し直した」ugo Nova
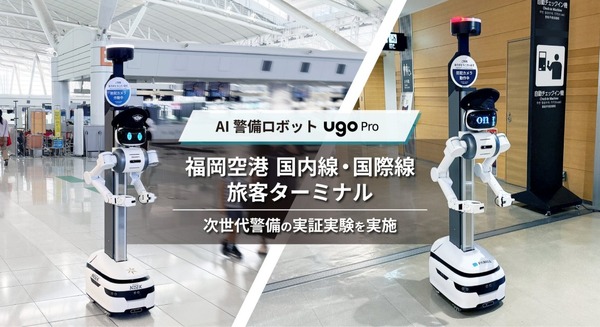
ugoはこれまで「ugo Pro」を警備、「ugo mini」を点検などの用途に展開してきた。一方、NovaはこうしたフィジカルAIの学習サイクルを回すことを開発の出発点とした。
松井氏は、今後フィジカルAIに注力するにあたり、実世界からデータを集め、そのデータを使ってAIモデルを作り、さらに実機でモデルを評価していくことが重要になると説明する。その一連のサイクルに適したロボットとしてNovaをゼロから設計した。
腕だけではない「22自由度」、全身を使って作業する
Novaの大きな特徴のひとつが、身体の自由度を大幅に増やしたこと。
DoF(Degree of Freedom)は、ロボットが独立して動かせる関節や方向の自由度を示す。Novaは左右それぞれ7軸のアームに加えて、頭部2軸、腹部4軸などを備え、全体で22自由度を持つ。移動機構にはメカナムホイールを採用している。
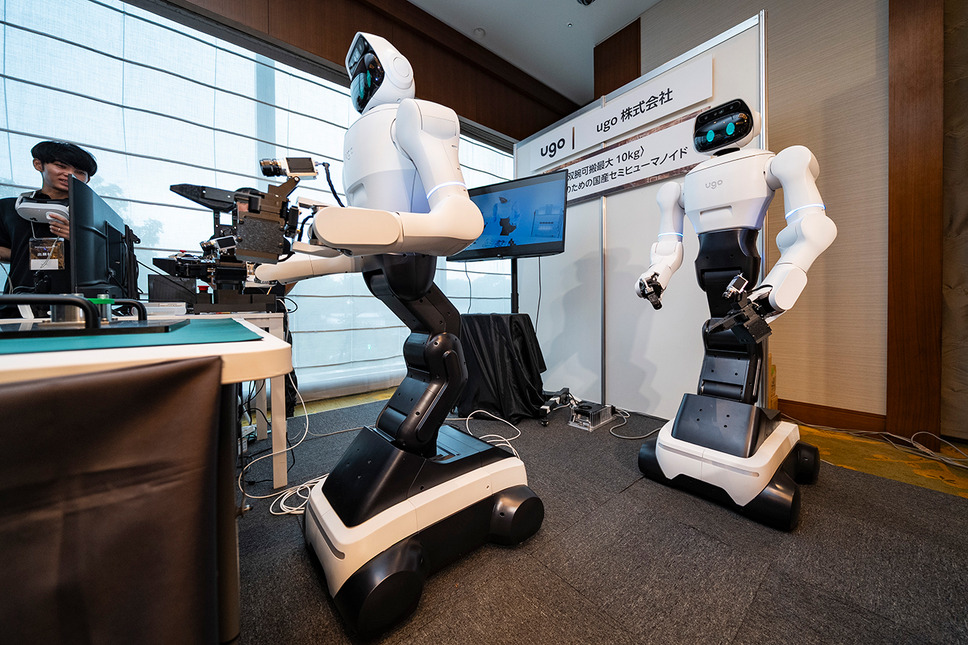
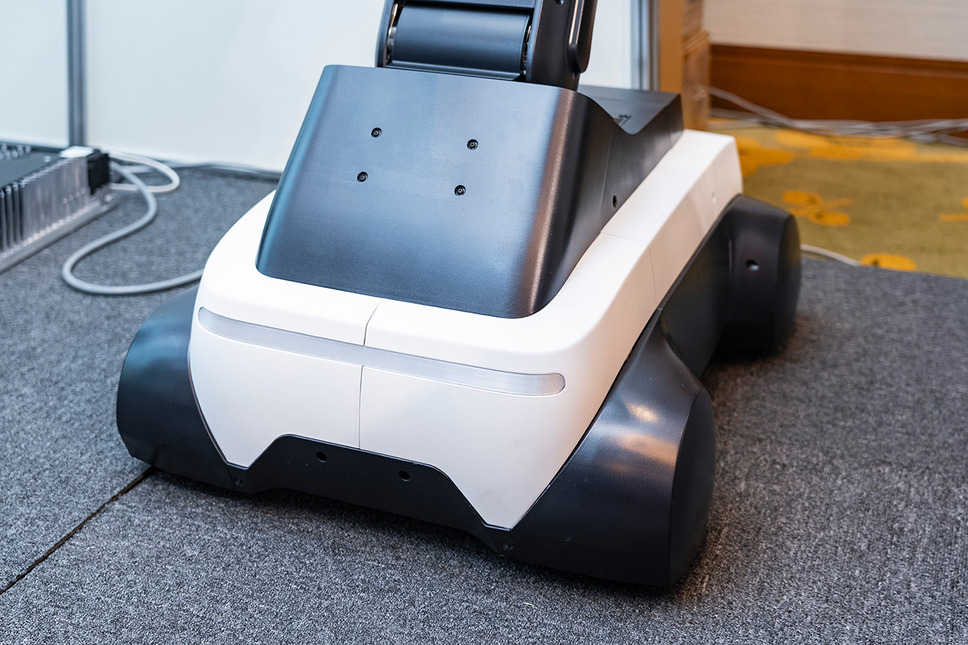
従来のugo Proは7軸アームと上下の昇降機構を組み合わせて作業する構造だったのに対し、Novaでは腕だけではなく、首や腰を含む身体全体を使って作業できるようにした。
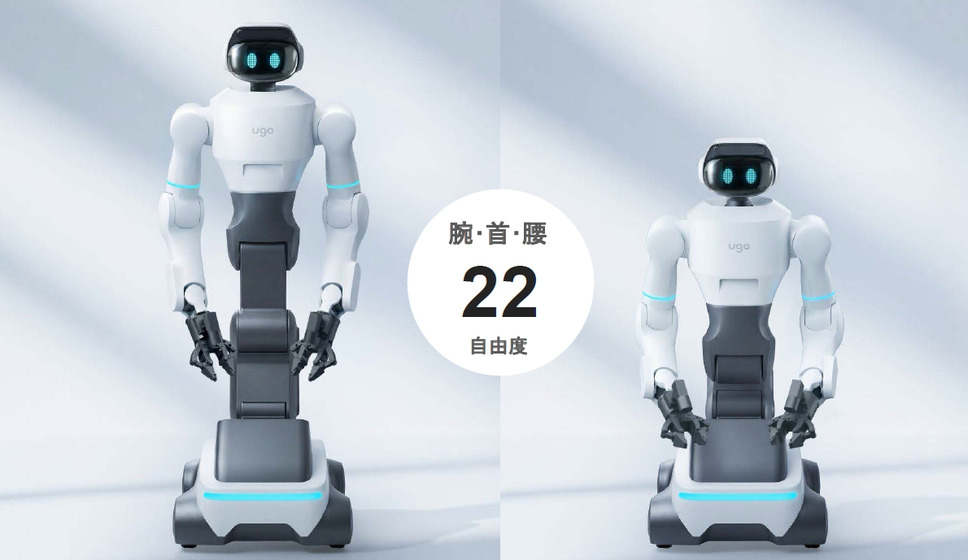
松井氏も従来機からの大きな変更点として、まず「自由度」を挙げている。
フィジカルAIの観点では、こうした自由度の多さは作業範囲を広げるだけでなく、人が行う多様な身体動作をロボットの動きとして記録し、学習データとして扱うためにも意味を持つ。
連続稼働時間は約6時間。松井氏によれば、バッテリーは約1.5時間で満充電できるという。工場や倉庫などでの実運用を想定すると、稼働時間だけでなく、充電に要する時間も重要な要素になる。
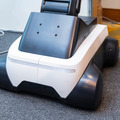
支柱型リフターをなくし、昇降・屈伸・旋回する腰部へ
実機を見て特に印象的だったのが、Novaの腰部だ。
従来機では上半身を上下させるための支柱型の昇降機構が背面にあったが、Novaではこの構造を大きく変更した。胸部の下から腹部にかけて4軸の関節を配置し、上半身そのものが屈伸、昇降、旋回できる構造にした。仕様上は腹部4軸で、yawが1軸、pitchが3軸となっている。
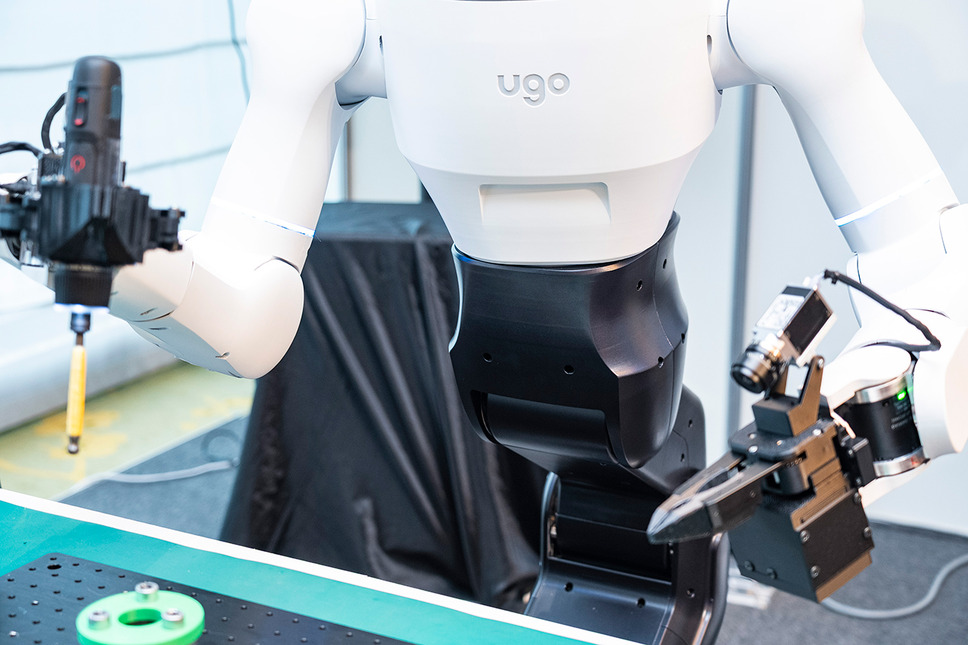
山田氏は取材で、パンタグラフのように胴体を折り曲げながら高さを変えられる構造について説明した。
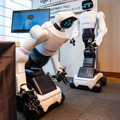
これによって、単に上半身の高さを変えるだけでなく、身体を大きく前に屈めたり、上体を旋回させたりできる。例えば片腕を対象物へ伸ばす場合も、腕だけを伸ばすのではなく、腰を旋回させて肩ごと対象物へ近づけることでリーチを広げられる。
さらに、Novaを横から見ると、この機構の効果がよく分かる。
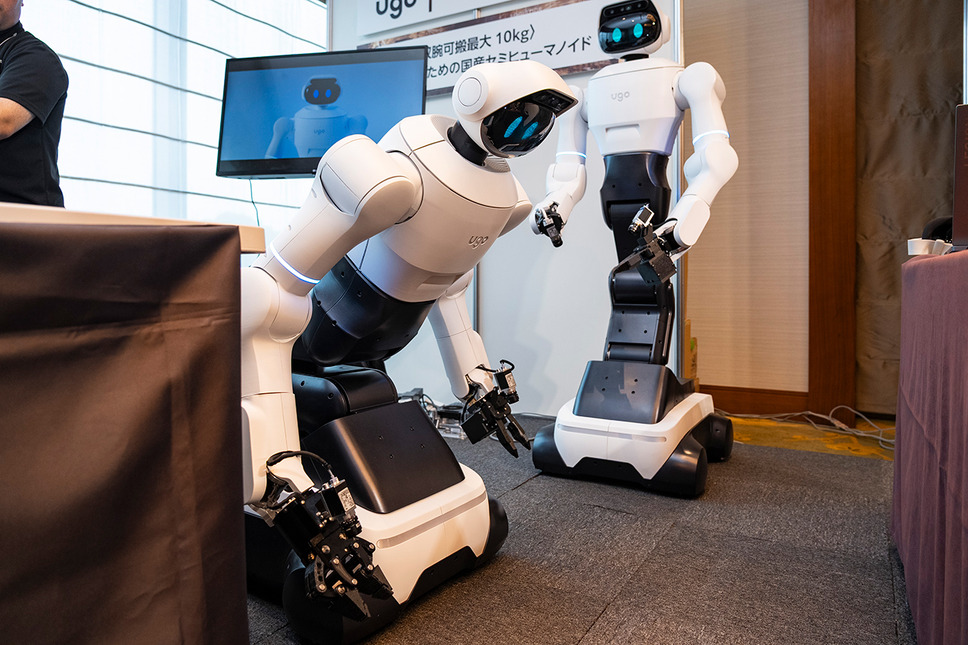
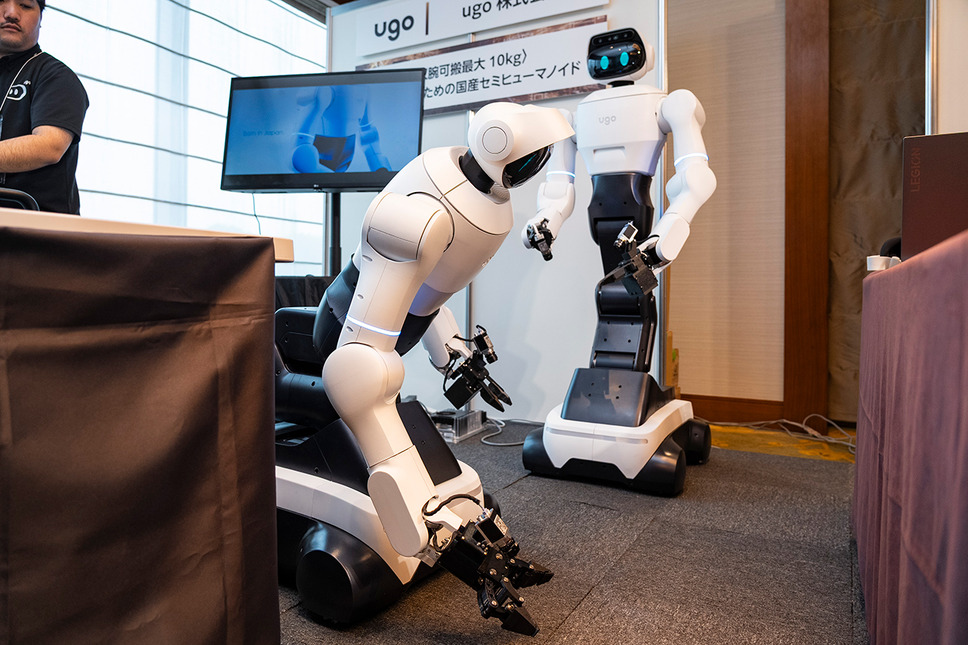
背面に大きな支柱を必要としなくなったことで、外観も大きく変わった。筆者が実機を見た印象では、従来のugoらしい親しみやすさを残しながら、背面を含めてすっきりとした人型ロボットらしいシルエットになっている。
また、多自由度化に伴って重視したのが安全性だ。山田氏は、人と一緒に働くロボットとして安全性や安定性に配慮したと説明する。関節の自由度が増えると、停止時や緊急停止時に意図しない動きにつながる可能性もあるため、安全に停止できるよう設計上の工夫を施しているという。
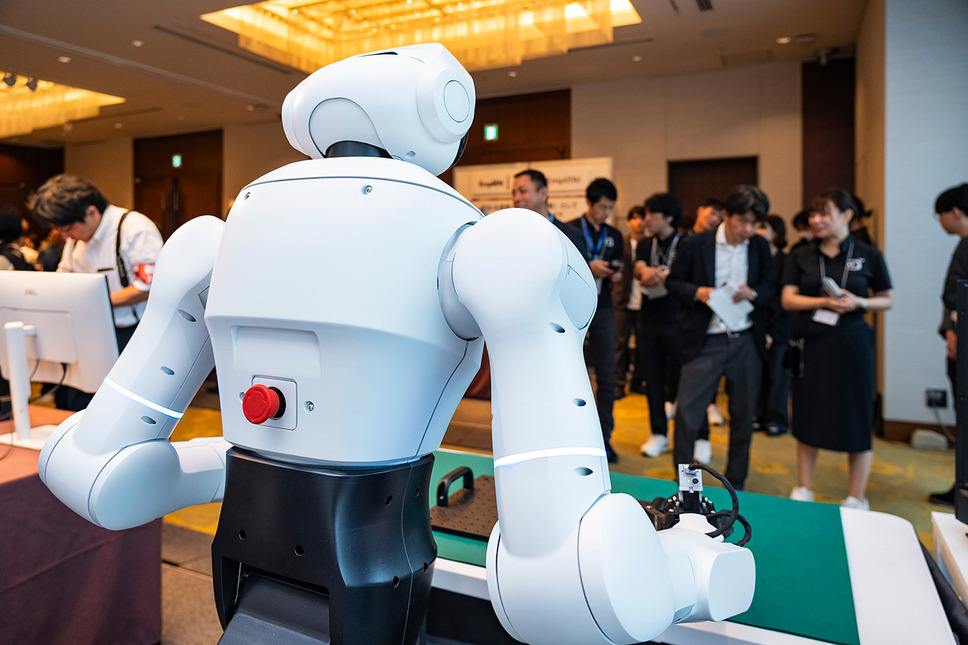
ここまで見てきたNovaの全身動作は、公式動画でも確認できる。双腕や腰部を使った動作、移動、物体の把持・運搬など、Novaが人と同じ空間でさまざまな作業を行う姿が描かれている。
片腕最大4kg、双腕で最大10kgを扱う
Novaの片腕の可搬重量は最大4kg、双腕では最大10kgとしている。機体重量は約100kg、全高は姿勢によって126~162cmとなる。
松井氏によれば、可搬重量を確保しながら、ロボット全体を必要以上に大きくせず、威圧的に見えないことも設計上の課題だったという。人と同じ環境で働くロボットだからこそ、性能だけではなく、人の近くに存在することを前提としたデザインも重視した。
実際、会場でNovaを見ると、最大10kgの双腕可搬能力を持つロボットとしては比較的すっきりとまとめられている。
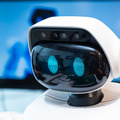
頭部とハンドにカメラ、AIが「見る」ための身体
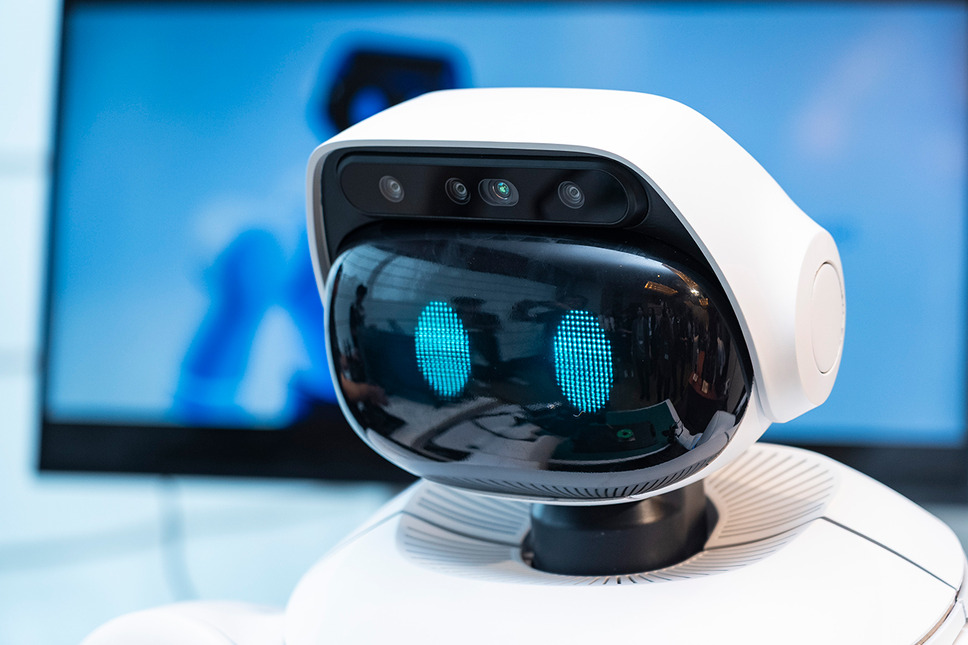
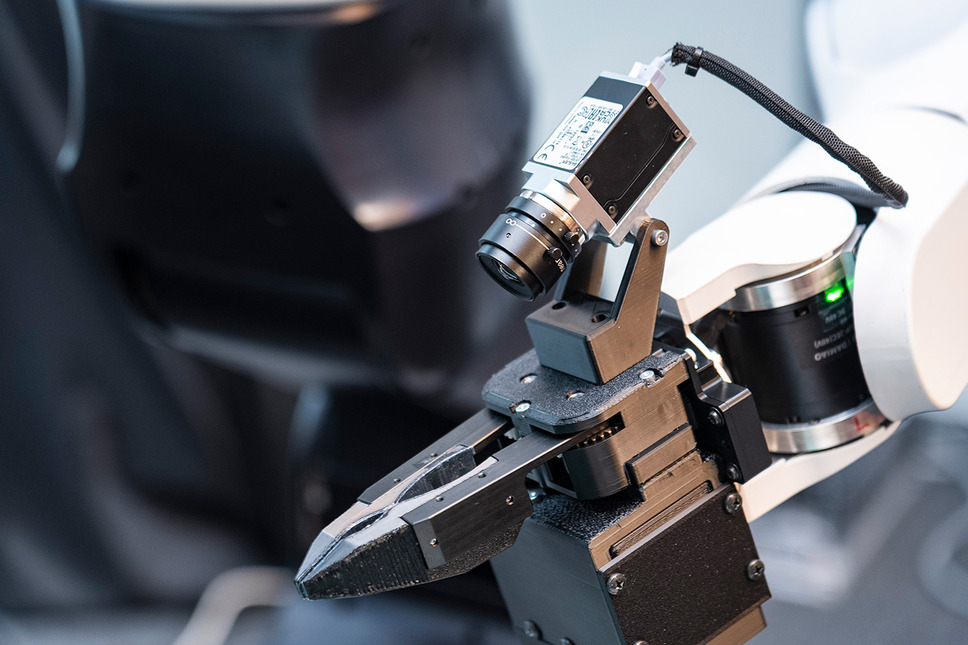
Novaの頭部にはステレオカメラ、ハンド部にはRGBカメラを搭載する。
ロボットAIの学習では、カメラが周囲を見るだけでは十分ではない。人が何を見ながら、どのように腕や手を動かし、その結果として対象物がどう動いたのかを、一連のデータとして結びつける必要がある。Novaでは、カメラから得られる視覚情報と関節などの身体情報を組み合わせて扱えるよう設計されている。
用途に合わせてハンドを交換、YUBIにも対応
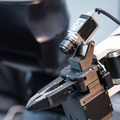
Novaのハンドは交換可能な構成としている。
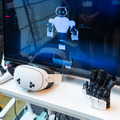
展示機では2指のハンドが装着されていたが、山田氏によれば、作業内容に応じてハンドを選択することを想定している。5指ハンドのように自由度を増やすことで器用さを高めることができる一方、センサーやアクチュエータが増えて、コストや複雑さが増す。そのため、実際の現場に必要な作業に応じてハンドを選ぶ考え方だ。
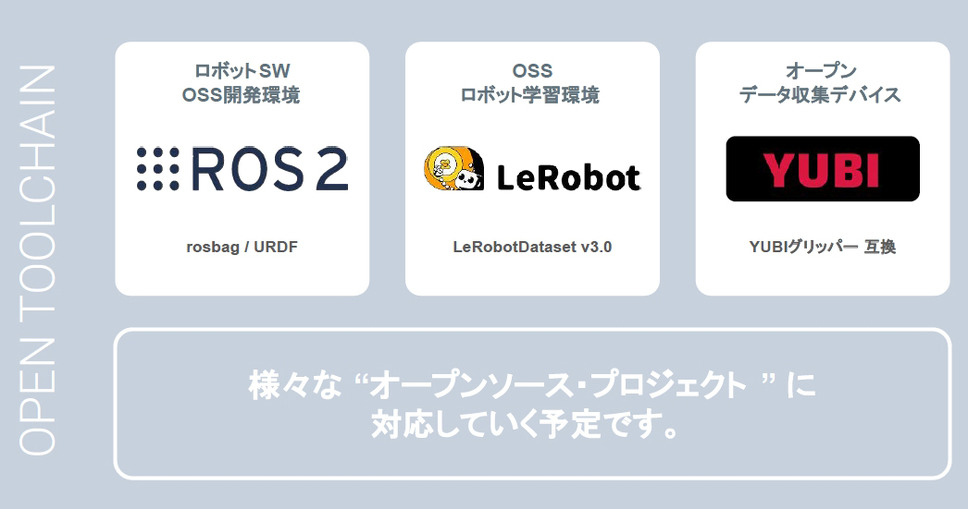
また、人の手指の動きを取得する「YUBI」などとの連携にも対応する。「YUBI」は、トヨタ自動車の未来創生センターとAIRoAが開発・公開する、両手作業のロボット学習データを収集するためのインターフェースで、ハードウェアとソフトウェアをオープンソース化し、さまざまなロボットやデータ収集現場への普及を進めている。
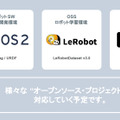
Novaはハードウェアだけでなく、ソフトウェアやロボット学習環境についてもオープンな開発環境との連携を重視している。ロボットソフトウェアの開発環境としてROS 2に対応し、rosbagやURDFを利用できるほか、ロボット学習ではオープンソースのLeRobot、データ収集デバイスではYUBIとの互換性を掲げている。今後もさまざまなオープンソース・プロジェクトへの対応を進める予定だ。
「1秒間に100回」人の細かな動きをデータにする
Novaはアームの制御周期が100Hzで、データも100Hzの周期で扱う。100Hzとは、1秒間に100回という細かな周期でロボットの状態を扱えるということだ。
ここで重要なのは、単にロボットのレスポンスを高めることだけではない。人がNovaを操作したとき、その細かな動きをAIが学習するためのデータとして残せることにある。
例えば、人がNovaを操作して物体をつかむまでに1秒かかったとする。その間にも、手を対象物へ近づけ、接触し、力を加え、つかみ、持ち上げるという連続した動作がある。こうした一連の動きを粗い間隔ではなく、細かな時間解像度で記録することで、人がどのように作業したのかを学習データとして残すことができる。
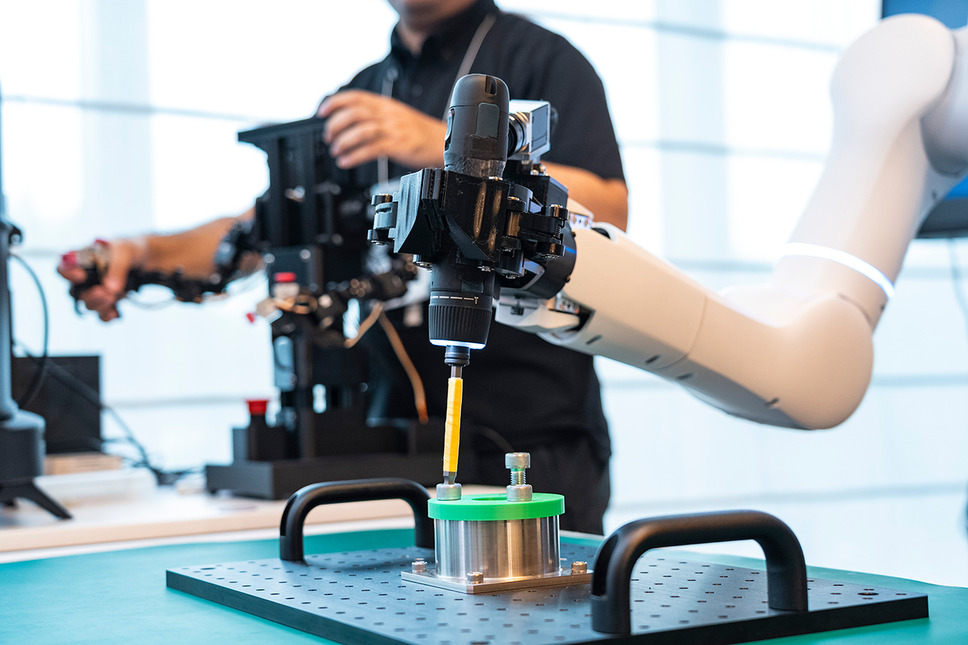
山田氏によれば、Novaではカメラ映像や関節情報などを、ロボットに搭載した超小型のAIコンピュータ「NVIDIA Jetson」側で記録し、そのデータを取り出してAIモデルを学習させ、学習した推論モデルを再びNovaへ戻して動作させるという流れを実際に構築している。
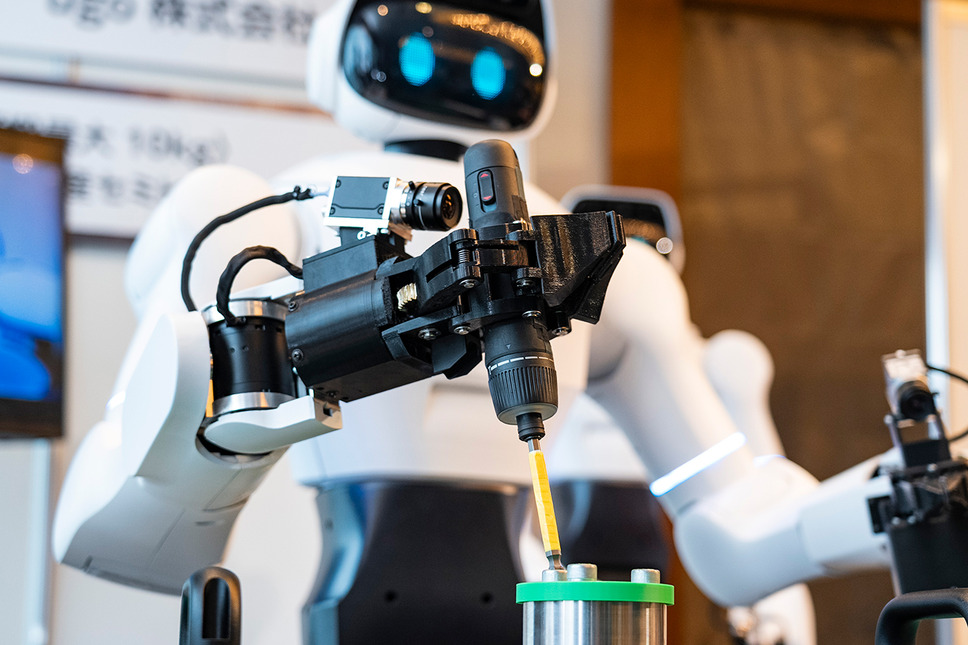
100Hzという数字は、Novaがどれだけ速く反応するかだけではなく、AIに「人の作業」をどれだけ細かく教えられるかという観点でも重要なのである。
■実際に操作して分かった、バイラテラル制御の「手応え」
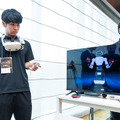
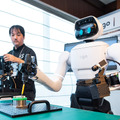
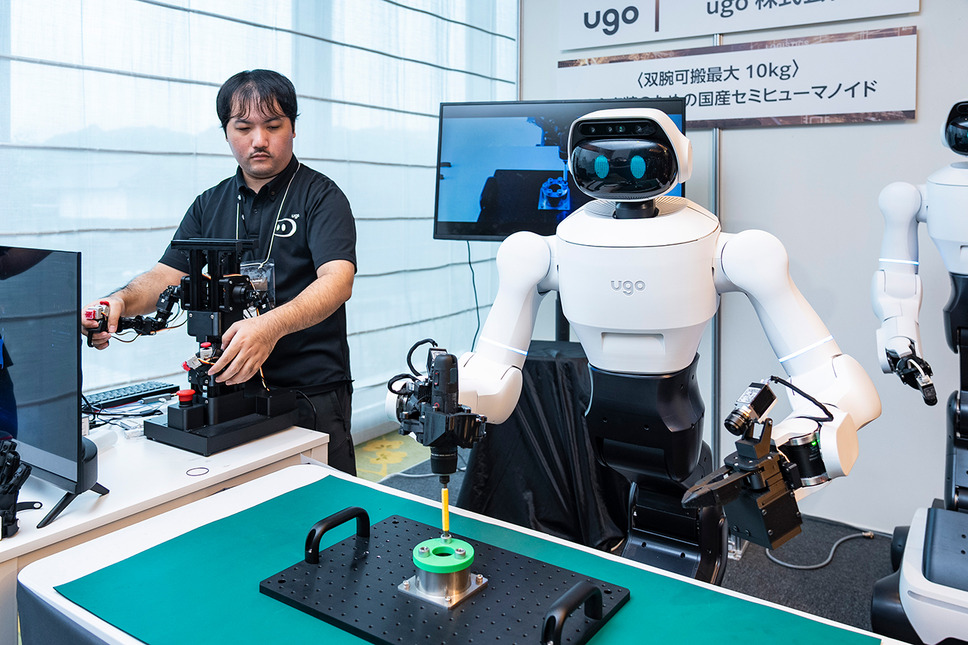
会場では筆者も、バイラテラルコントローラーを使ってNovaを操作した。
コントローラーは直感的に扱うことができ、手元を動かすと、それに合わせてNovaの腕が瞬時に追従する。デモでは腕だけではなく、腰部も連動させながら操作する様子が披露された。コントローラーを操作することで手と腰を自然に連動させ、腕だけ伸ばすよりもリーチを広げることができる。
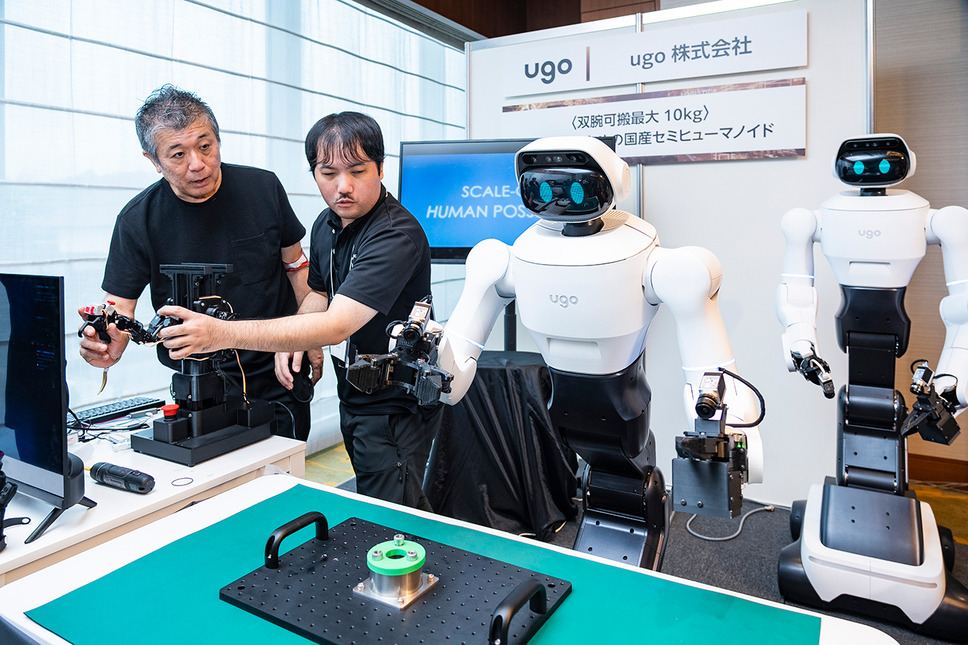
特に印象的だったのが、バイラテラル制御による力覚のフィードバックだ。
Novaのハンドが対象物に触れたり、つかんだりすると、その反力がコントローラー側へ返ってくる。筆者も実際に操作して、ロボットが対象物に接触した感覚を手元で確認することができた。
映像だけを頼りに操作するのとは異なり、「ロボットが物に触れた」感覚を手元で確認しながら操作できる。こうした力覚のフィードバックは、より繊細な作業を行う上でも重要になりそうだ。
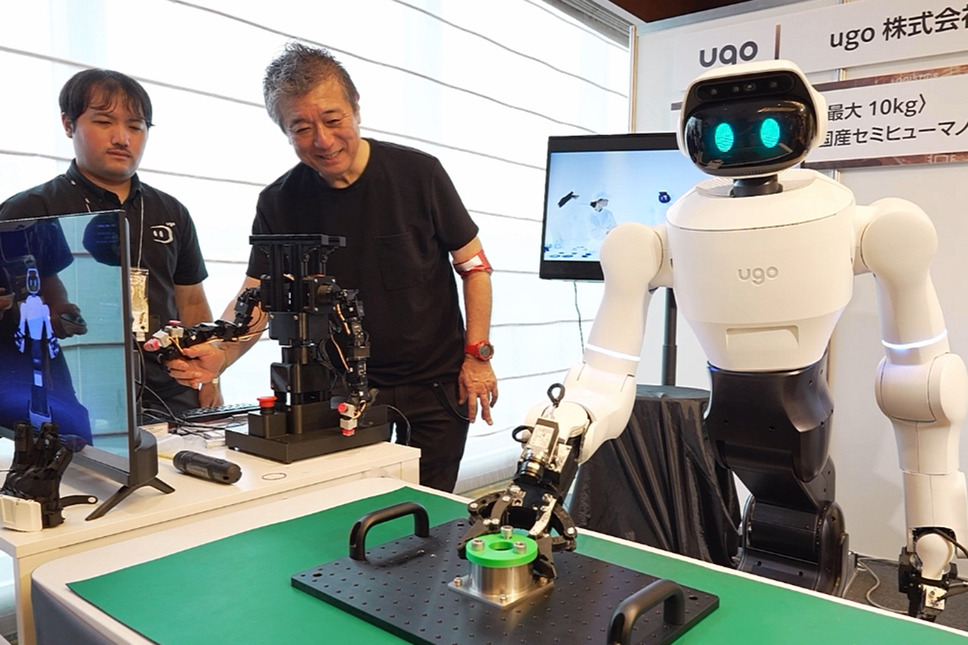
ugoの資料でも、バイラテラルコントローラー/VRコントローラーをNovaと同期させ、力覚フィードバック、関節ログ、複数カメラ映像を同期保存して実機データを取得する仕組みとしている。バイラテラル制御にはアスラテックの技術を採用しており、フィジカルAI向けのデータ収集に使用するバイラテラルコントローラーもアスラテックが開発している。
実際に持って分かったNovaのパワー
もうひとつ、実機を体験して印象に残ったのがNovaの力強さである。
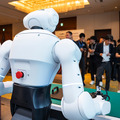
デモで使用していた作業板は、筆者が実際に持ってみると、片手で持ち上げるにはかなり力が必要と感じる重さだった。しかしNovaは、この作業板を持ち上げ、動かすことができた。
このデモを見たアスラテックの吉崎航氏も、Novaが作業板を片腕で軽々と持ち上げる様子に驚き、その動画をXに投稿している。
Ugo Nova 本当に可搬10kg?片手で軽々と金属板(鉄板?)もってて驚きました。両手だとかなり行けそう。見かけに反して強い。#V_Sido pic.twitter.com/8i5Y1sJp99
— 吉崎航 (@W_Yoshizaki) September 16, 2026
さらに吉崎氏は、同じ作業板を人の力で持ち上げた様子も投稿。「姿勢しっかりしないと持ち上がらなかった」と投稿している。
姿勢しっかりしないと持ち上がらなかった。 https://t.co/19tiacJ0pa pic.twitter.com/dEVRq8rPp8
— 吉崎航 (@W_Yoshizaki) September 16, 2026
仕様上の「片腕最大4kg、双腕最大10kg」という数字だけでは、その力はなかなかイメージしにくい。実際の物体を扱う様子を見ることで、研究用の動作デモだけではなく、一定の重量物を扱う実作業も視野に入れた機体であることが分かる。
■遠隔操作は「ロボットを動かす」だけではない 人の技能をAIの学習データへ
Novaの遠隔操作は人がロボットを便利に動かすための仕組みに見えるが、フィジカルAIの観点では、「人がNovaに作業を教える」という重要な役割を持つ。
オペレーターがバイラテラルコントローラーやVRデバイスでNovaを操作すると、その際の映像、関節情報、トルク、エンドエフェクタの位置、操作指令などを時刻同期して収集する。そのデータをデータセット化してAIモデルの追加学習に利用し、学習したモデルを再びNovaへ適用して実環境で評価する。
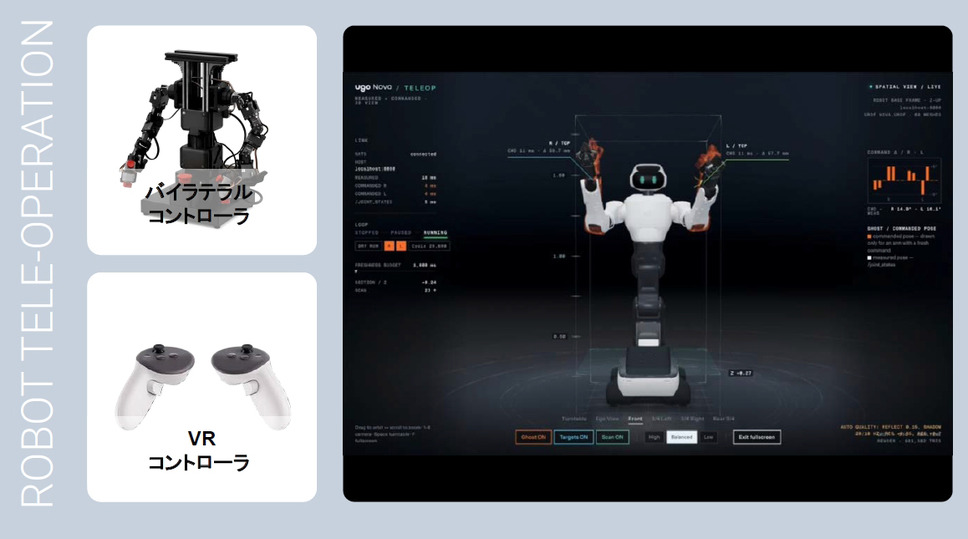
すなわち「人が作業を実演する」→「Novaが動く」→「その動きをデータとして記録する」→「AIが学習する」→「学習したAIをNovaに戻す」→「Novaがより正確に作業する」という循環である。これをフィジカルAIではデータ「フライホイール」と呼ぶ。
ugoはNovaについて、「データを集める」だけではなく「モデルを動かす」ことも同じロボットで行える点を特徴としている。
ここから、今回ugoがNovaと同時に発表したもうひとつの重要なポイント、「ugo Physical AI Fabric」につながっていく。
ugo Novaの詳細はこちら【次ページにつづく】フィジカルAI時代の最適なロボットとは