NVIDIAは、OpenAIの高性能AI「GPT-6 Astra」を活用し、ロボットの学習環境の構築からシミュレーション、学習、評価までをAIエージェントが自動化する開発手法を動画で紹介した。
開発者がロボットに習得させたい作業を自然言語で指示すると、AstraがNVIDIAのロボット開発ツールを操作し、学習に必要な工程を進める仕組みだ。
これまでロボットの学習環境を作るには、ロボティクス、物理シミュレーション、機械学習、ソフトウェア開発など、複数の領域の専門知識が必要だった。Astraのような高性能AIがこれらの専門ツールを活用することで、開発者は「何を実現したいか」という目的の設定に、より集中できるようになる。これにより、ロボット開発のハードルが下がる可能性がある。
■NVIDIA公式動画「From Prompt to Real-World Robot Skills With NVIDIA AI Agents」
■自然言語の指示からロボットの学習環境を自動構築
ロボットに新しい作業を覚えさせるには、さまざまな条件で繰り返し学習させる必要がある。そのために活用されているのが、仮想空間でロボットの動作を再現するシミュレーション技術だ。
しかし、シミュレーション環境の構築には専門知識と時間が必要となる。ロボット本体や周囲の物体を仮想空間に配置し、重力、摩擦、接触などの物理特性を設定するほか、学習プログラムの作成や実行、結果の評価など、多くの工程が求められる。
NVIDIAが紹介したのは、これらの開発工程を「AIエージェント」によって自動化する仕組みだ。
開発工程を「AIエージェント」によって自動化
開発者は、ロボットに習得させたい作業や、その作業に必要な物体、環境などを自然言語のプロンプトやデータで指定する。
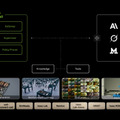
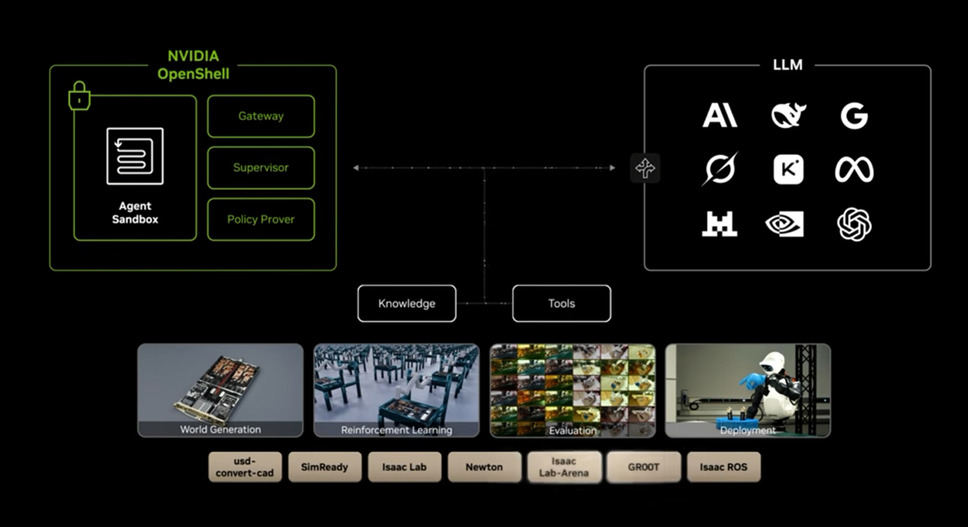
すると、OpenAIの「GPT-6 Astra」が指示内容を理解し、NVIDIAのオープンなライブラリやAIモデルをツールとして呼び出し、学習に必要な仮想環境を構築する。
さらに、現実世界で記録した動作をシミュレーション環境で再現し、物理特性を調整することで、ロボットの学習に適した環境を整える。
■GPT-6 Astraが専門ツールを操作し、学習と評価を進める
今回の取り組みで重要な役割を担うのが、OpenAIの「GPT-6 Astra」。
GPT-6 Astraは、OpenAIが開発した高性能AIモデルで、複雑な推論やプログラミング、コンピューター操作などに優れている。人間が自然言語で指示した内容を理解し、必要な手順を考え、ソフトウェアや外部ツールを使って複数の作業を進められることが特徴だ。
例えば、「ロボットアームでテーブル上のコップをつかみ、別の場所に移す動作を学習させたい」と指示した場合、AIエージェントが必要な学習環境や設定を用意し、専門ツールを利用して学習と評価を進める、といった開発方法が考えられる。
今回の動画では、AstraがNVIDIAのロボット学習フレームワーク「Isaac Lab」と物理エンジン「Newton」を活用し、ロボットの動作スキルを学習・改善する様子を紹介している。Isaac Labはロボットの学習を実行するためのフレームワークで、Newtonは接触や摩擦などの物理現象をシミュレーションする役割を担う。
学習したスキルの評価には「Isaac Lab Arena」を使用する。さまざまな条件下でロボットの能力を大規模に評価し、学習結果を検証する仕組みだ。
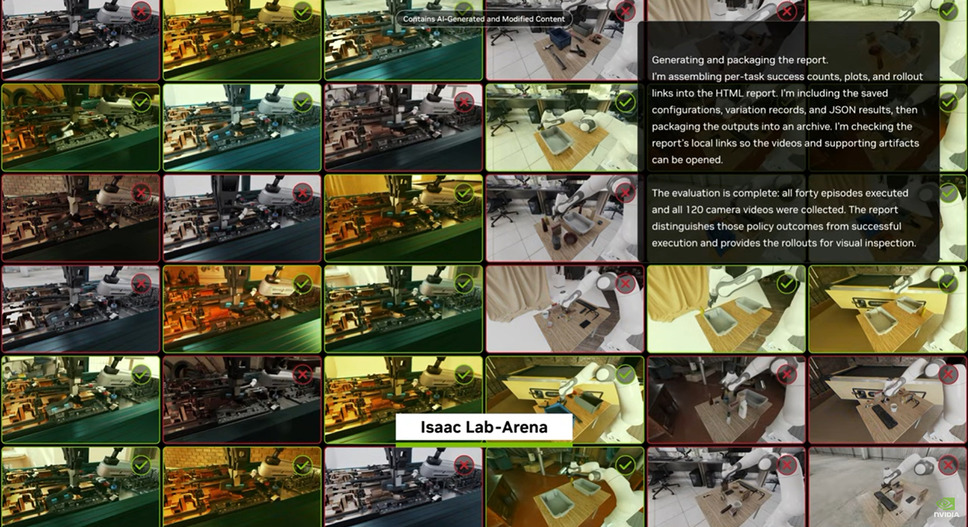
一連の処理は、NVIDIAのAI開発向けワークステーション「DGX Station」上でローカルに実行される。これにより、シミュレーション、学習、評価、改善のサイクルを高速化する。
従来は開発者が各ツールの操作方法を習得し、個別に設定・実行する必要があったが、AstraをAIエージェントとして利用することで、多くの作業を自動化できる可能性がある。
■シミュレーションで学習したスキルを実機ロボットへ
NVIDIAは、こうして仮想環境で学習したロボットのスキルを、現実世界のロボットに展開する開発手法も紹介している。
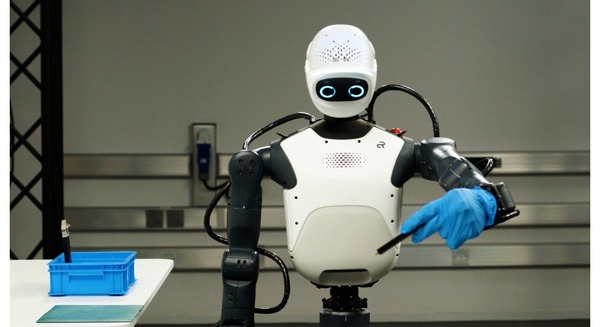
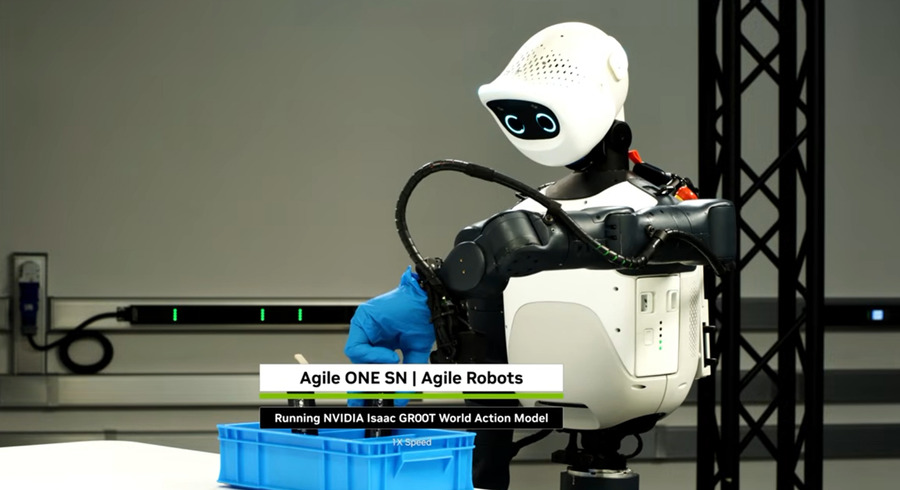
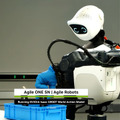
動画では、その実機プラットフォームとして、Agile Robotsのヒューマノイド「Agile ONE SN」が登場する。
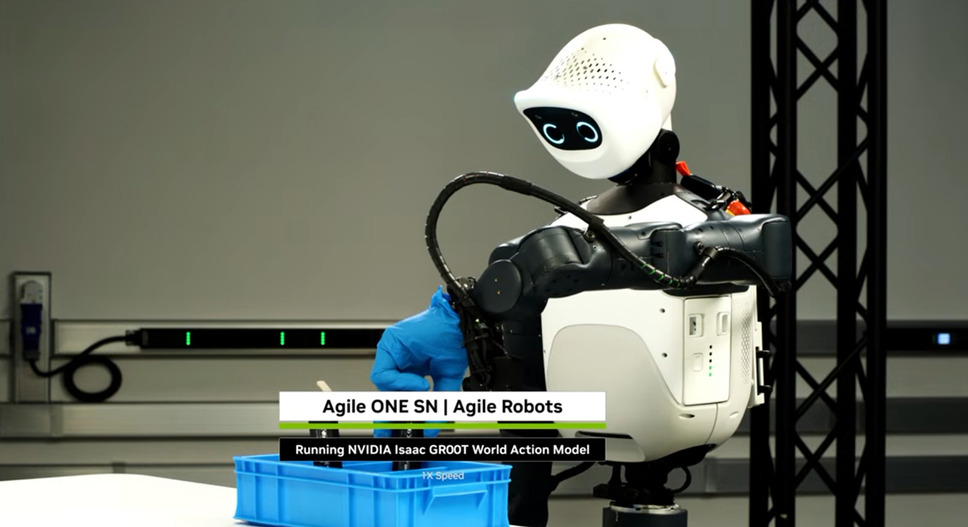
Agile ONE SNは、NVIDIAのロボット基盤モデル「Isaac GR00T」を基盤とし、エッジAIコンピューティングプラットフォーム「Jetson Thor」を搭載した、ロボット研究開発向けのフルスタック・リファレンスプラットフォーム。開発者がロボットの新しいスキルを学習させ、その能力を実機で検証・展開するための開発基盤として設計されている。
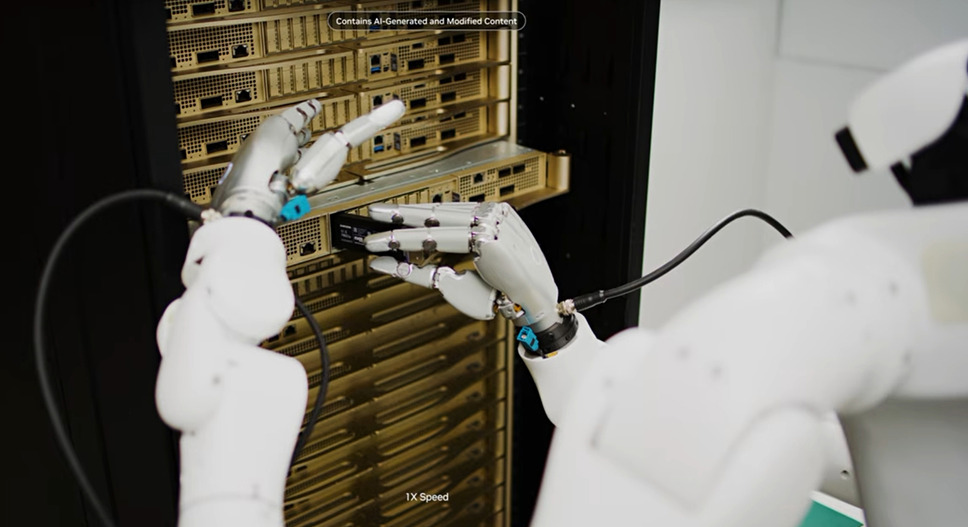
NVIDIAによると、Agile ONE SNは2027年初頭の提供開始を予定している。
NVIDIAは、家庭、病院、店舗、工場など、さまざまな環境で必要となるロボットの作業スキルを学習させ、シミュレーションから現実世界へ展開していく構想を示している。
■AIがロボットを開発する時代へ
今回の動画が示しているのは、高性能なAIモデルをロボットの開発工程を進めるAIエージェントとして活用する新しい開発手法だ。
NVIDIAの「Isaac GR00T」は、ロボットの認識や動作生成を担う基盤モデルを含む開発プラットフォーム。一方、OpenAIの「GPT-6 Astra」は、そのロボットに新しいスキルを学習させるための開発工程を支援するAIとして機能する。
つまり、ロボットを動かすAIの開発に、別のAIを活用する仕組みが実現しつつある。
NVIDIAは2026年10月21日、Isaacプラットフォームの拡張に合わせて、GPT-6 AstraとNVIDIA Isaac、Cosmosなどを組み合わせた3種類のオープンソースのリファレンスワークフローを発表した。これらは、ロボット基盤モデルの強化学習、器用な操作スキルの学習、世界モデルを利用した合成データ生成などに対応する。
AIエージェントによる開発工程の自動化が進めば、ロボットの新しいスキルを開発する時間や負担を軽減できる可能性がある。一方、学習結果の精度や、実機での動作、安全性の検証などには引き続き専門的な判断が必要となる。
NVIDIAは動画の最後で、これまで専門家のチームが必要だった作業を、AstraとNVIDIA Isaacのエージェント向けツールを使うことで、幅広い開発者が実行できるようになるとしている。
【NVIDIAの各種ツールとAstraの活用例】
GPT-6 Astra
開発者の指示を理解し、計画を立て、専門ツールを操作する
NVIDIA Isaac Lab
ロボットの学習を実行する
NVIDIA Newton
接触、摩擦、重力などの物理現象をシミュレーションする
NVIDIA Isaac Lab Arena
学習したロボットの能力を大規模に評価する
NVIDIA DGX Station
学習やシミュレーションを高速に実行する計算基盤
Isaac GR00T / Jetson Thor
ロボットのAI基盤モデルや実機でのAI処理を担う
ロボスタオンラインセミナー情報
■自民党ロボット議連・山田太郎事務局長が語る『日本のフィジカルAI開発戦略』
日本はフィジカルAIでどう勝つのか。ロボット基盤モデル、VLA、実世界データなどの技術動向から、国家戦略の実行ロードマップまで。技術と政策の両面から読み解く85分間。
ロボスタでは、米PTCでの勤務や製造業向け企業の経営経験を持ち、現在はロボット議員連盟の事務局長としてAIロボティクス政策を推進する参議院議員・山田太郎氏をお招きして、オンラインセミナー「日本はフィジカルAIでどう勝つのか ~ロボット議連・山田太郎事務局長が語る「AIロボティクス戦略」実行フェーズ~」を11月13日(金)に開催します。
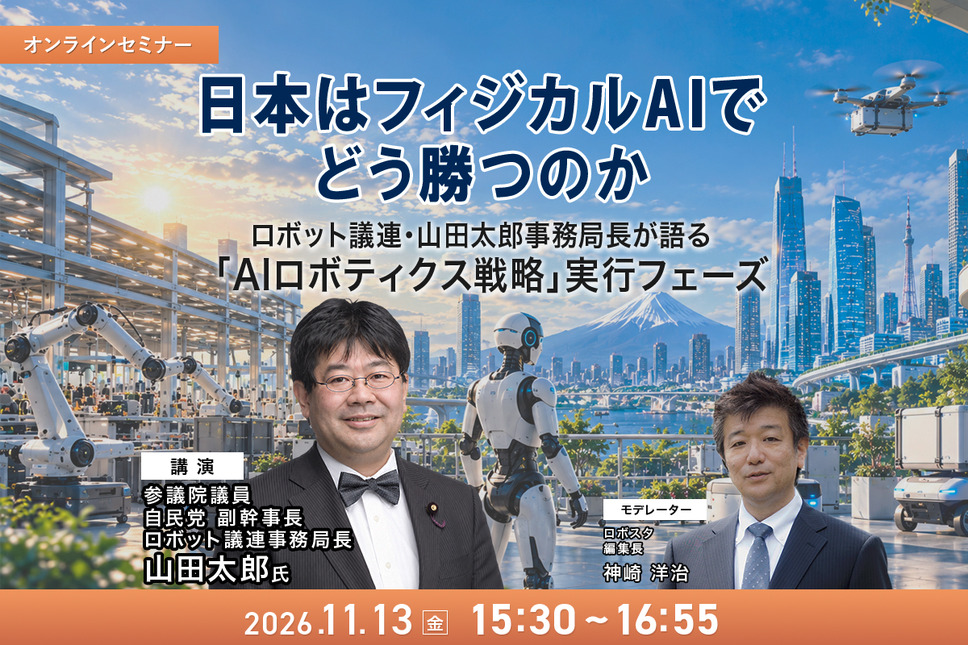
日本が強みを持つ産業用ロボットや製造業、部品・制御技術を、ロボット基盤モデルの開発や実世界データの収集・活用にどう結びつけ、国際競争力を高めていくのか。
政府が掲げる「AIロボティクス戦略」、経済産業省の「GENIAC」、国産マルチモーダル基盤モデル開発プロジェクト「FRONTia」などについても掘り下げます。
詳しくはこちら
■Honda「P2」「ASIMO」の開発者、竹中氏が登壇
日本では約30年前から、人と共存するヒューマノイドの研究開発が進められてきました。その象徴的な存在が、Hondaの「P2」と「ASIMO」です。2026年4月には、その歴史的な技術的功績が評価され、「P2」が「IEEEマイルストーン」に認定されました。
ロボスタでは、Honda「P2」「ASIMO」の開発を中核で担った竹中透氏をお招きし、オンラインセミナー「Honda「P2」「ASIMO」が残した軌跡 開発者・竹中透氏が語るヒューマノイドの原点とフィジカルAI時代の未来」を2026年11月25日(水)に開催します。
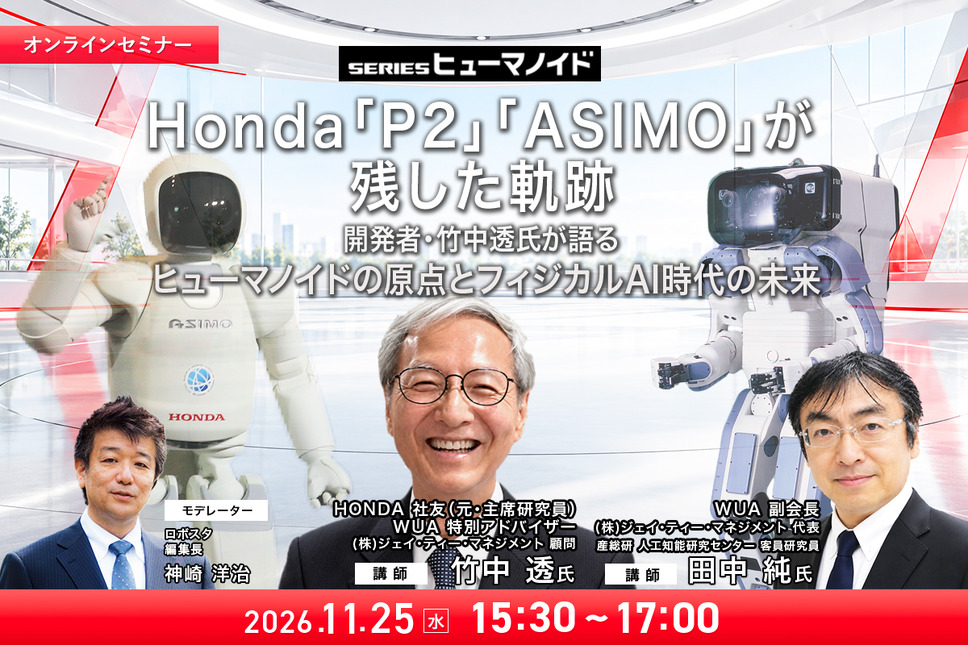
当時のヒューマノイド開発の舞台裏と、そこから生まれた技術や開発思想、試行錯誤やブレークスルーについてお話しいただきます。
また、フィジカルAIによってヒューマノイドが再び世界的な注目を集める中、今後の技術進化や未来展望についても議論します。
詳しくはこちら
■フィジカルAIネイティブ「国産セミヒューマノイド」の全貌
ロボスタ・オンラインセミナーとして、警備・点検などの業務用ロボットを社会実装し、国産セミヒューマノイド「ugo Nova」の開発を進めるugo株式会社の松井健CEOをお招きして「国産セミヒューマノイド「ugo Nova」の全貌 松井CEOが語るフィジカルAI開発戦略と社会実装の最新動向」を、2026年12月15日(火)に開催します。
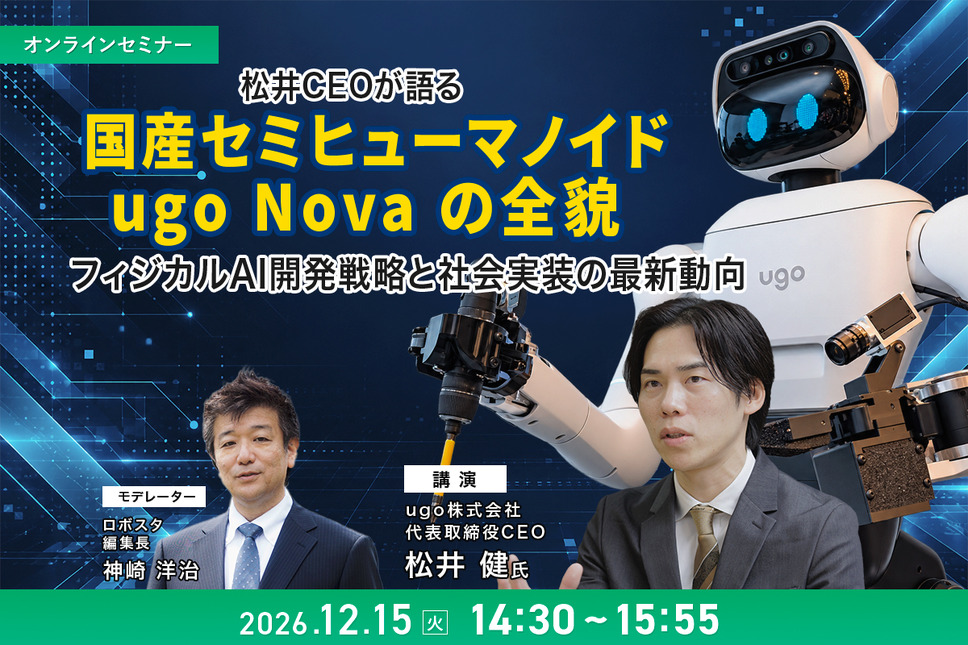
セミナーでは、ugoの松井健CEOを再びお招きし、「ugo Nova」の開発背景や従来機からの進化・強化ポイント、ロボット基盤モデルの仕組みと開発戦略などについて、具体的に解説していただきます。
また、AIロボット協会(AIRoA)が実施する「国産汎用ロボット開発コンペティション」での改良機開発フェーズへの進出をはじめ、共同プロジェクトの最新動向についても伺います。
詳しくはこちら