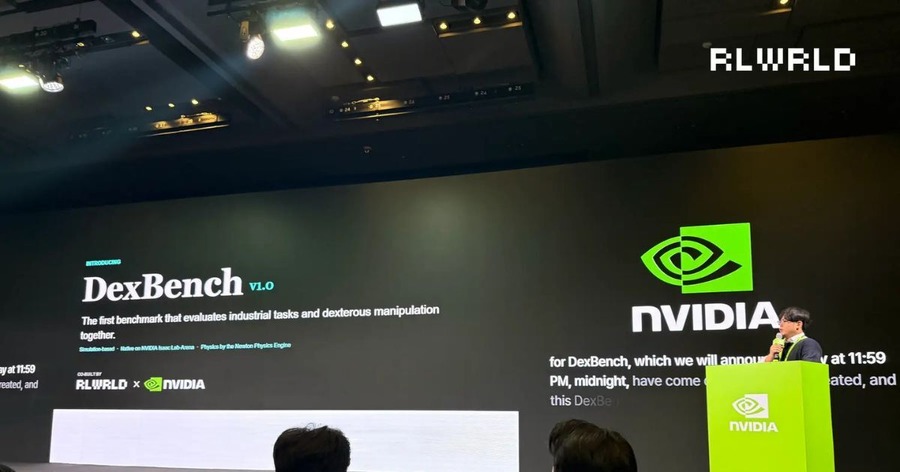
フィジカルAI企業のリアルワールド株式会社(RLWRLD)は2026年11月9日、米国本社のRLWRLD Inc.がNVIDIAからの出資計画の対象に決定したと発表した。あわせて同日、ソウルで開かれたNVIDIA主催のAI技術カンファレンス「AI Day Seoul 2026」で、ロボットハンドの作業精度を測る評価基準「DexBench(デックスベンチ)」を発表。これは小売・物流・組立などの現場を想定した評価基準となる。
NVIDIAの韓国AIスタートアップ出資計画の対象に
今回の出資は、NVIDIAが韓国科学技術情報通信部(MSIT)とソウルのCOEXで共催した「MSIT-NVIDIA AI Startup Partnership Forum」で発表した、韓国AIスタートアップへの新規出資計画の一環だ。出資資金は、RLWRLDが開発するロボティクス基盤モデルの高度化と、産業パートナーと連携した現場導入の拡大に充てる予定という。
RLWRLDは今後、NVIDIAのシミュレーション技術と自社のロボティクス基盤モデル「RLDX-1」を組み合わせた開発を進める。あわせて「DexBench」のコードや評価環境、学習データ、ベースラインモデル、性能比較のリーダーボードを公開し、研究機関やロボット開発企業が共通の土台でロボットAIを比較・改善できる環境を整える。NVIDIAとの連携を軸に、産業パートナーとともに現場での導入を広げ、フィジカルAIの社会実装を推進するとしている。
「AI Day Seoul 2026」で「DexBench」を発表
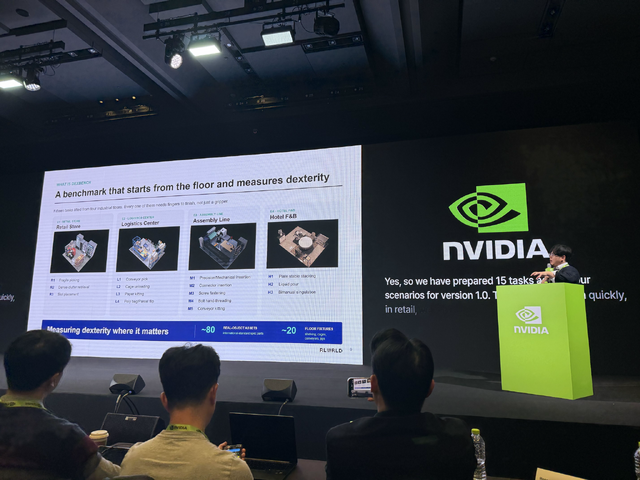
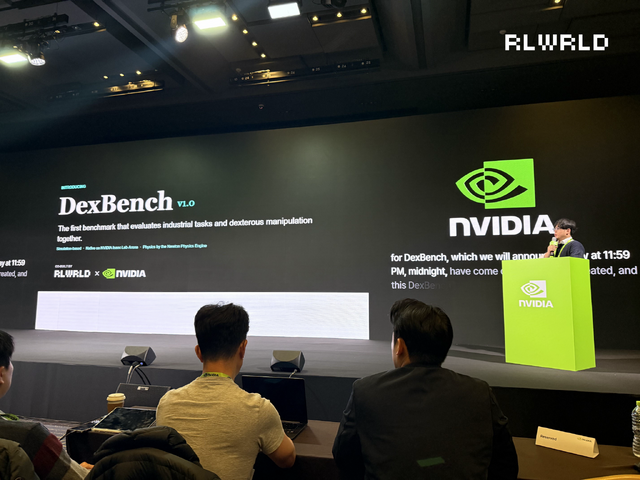
「AI Day Seoul 2026」は2026年11月9日にソウルのCOEXで開催された。RLWRLDは同イベントに登壇し、「DexBench」の主な機能と開発成果を紹介した。
ロボットハンドの作業精度を測る評価基準「DexBench」
「DexBench」は、2026年6月にRLWRLDとNVIDIAが発表した、精密な手指操作(dexterous manipulation)に関する共通の評価基準とデータ標準の構築に向けた取り組みの、最初の主要な成果という位置づけだ。NVIDIAのロボット評価用シミュレーション基盤「NVIDIA Isaac Lab-Arena」上に、小売、物流、組立、ホテルの飲食業務という4つの産業現場を想定した計15種類の作業を仮想空間で再現する。作業には商品の取り出しと配置、ネジ締め、皿の積み重ね、液体の注ぎ入れなどが含まれ、ロボットが5本の指でどれだけ正確にこなせるかを評価する。
評価では、作業の成功率に加え、学習時に経験していない物体や物理特性、空間配置に対しても習得した操作能力を応用できるかを示す「汎化性能」も見る。
「DexBench」は、NVIDIAのオープンソースのロボット評価基盤「NVIDIA Isaac Lab-Arena」と、オープンソースの物理エンジン「Newton」を基盤に構築された。5本の指と物体との精密な接触や、形が変わる物体、動く産業設備といった複雑な物理現象を仮想空間で再現できるという。Genesis AIやMimic Roboticsをはじめとする多くのロボット・産業パートナーが、アーリーアクセスを通じて評価を進めている。
RLWRLDは今後、シミュレーション上の作業結果と実機ロボットによる作業結果を比較するSim-to-Real検証を高度化し、対応するロボットプラットフォームやロボットハンドの種類を拡大する予定だ。新たな産業作業や評価条件も継続的に追加し、産業用ロボットの精密操作技術における共通ベンチマークとして確立することを目指す。
同社代表のリュ・ジュンヒ氏は「実際の産業環境におけるロボットの精密な操作能力を客観的に測定できることは、ロボティクスAIの進歩を現場導入につなげるうえで不可欠だ。DexBenchは、この評価基盤を構築するために、NVIDIAおよび産業・技術パートナー各社と連携してきた取り組みの、最初の具体的な成果だ」とコメントしている。